



نقطة الضعف في موثوقية الرادار: عندما تكون الإشارات خاطئة
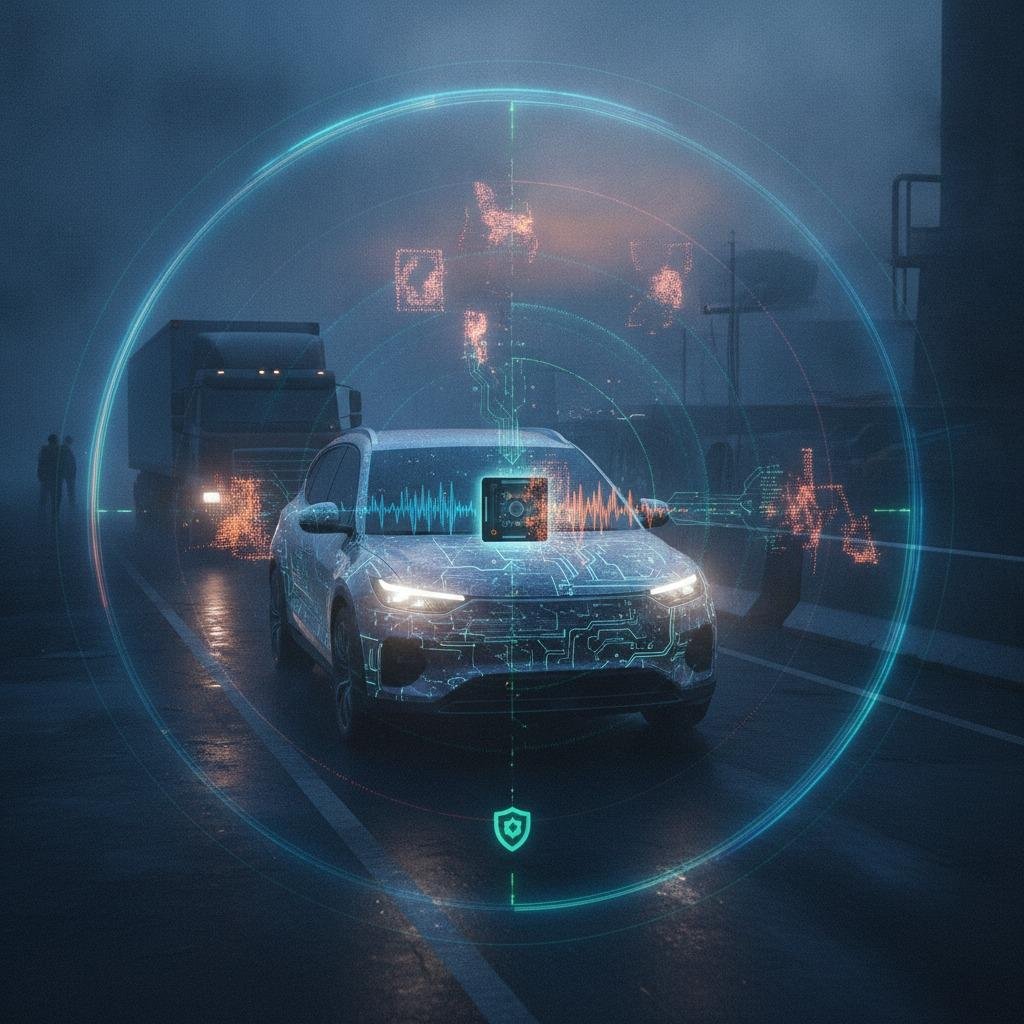
اعتمدت أنظمة استشعار السيارات والمركبات الصناعية ذاتية القيادة بشكل كبير على رادار الموجات المليمترية (mmWave) للتعامل مع الظروف التي تعجز فيها أنظمة الرؤية عن العمل، مثل الضباب الكثيف والأمطار الغزيرة وأرضيات المصانع ذات التباين المنخفض. ومع ذلك، ولأعوام طويلة، تعامل مهندسو الأنظمة مع سحب نقاط الرادار كحقائق فيزيائية موثوقة بطبيعتها. لكن هذا الافتراض بدأ يتلاشى. فمع تطور أجهزة الراديو المعرفة بالبرمجيات (SDR) منخفضة التكلفة ومولدات الترددات اللاسلكية التجارية، انتقل حقن الترددات اللاسلكية النشط وتوليد الأهداف الوهمية من مؤتمرات الأمن الأكاديمية إلى مخاطر السلامة على أرض الواقع. لم يعد تطبيق التحقق القوي من إشارات الرادار المضادة للتزييف مطلبًا دفاعيًا غريبًا، بل أصبح أساسًا ضروريًا لأي نظام يعتمد على الرادار في تخطيط المسار الحرج للسلامة والكبح الطارئ.
تكمن نقطة الضعف الأساسية في إمكانية التنبؤ. تُصدر معظم رادارات الموجة المستمرة المعدلة التردد (FMCW) التجارية إشارات ترددية منتظمة ذات منحدرات وفترات وعرض نطاق ترددي يمكن التنبؤ بها. لا يحتاج الخصم أو جهاز إرسال ثانوي غير متزامن إلى فك تشفير مفتاح التشفير لتعطيل هذه الأنظمة؛ بل يكفيه التقاط سلسلة من الإشارات الترددية، وتطبيق تأخير طفيف أو إزاحة تردد دوبلر، ثم إعادة إرسالها. يستقبل محرك معالجة الرادار الإشارة المنعكسة، ويحسب المدى والسرعة باستخدام تحويلات فورييه السريعة القياسية (FFT)، ويُنشئ عوائق وهمية - أو الأسوأ من ذلك، يُخفي العوائق الحقيقية. يتطلب حل هذه المشكلة استراتيجية دفاعية متعددة الطبقات تشمل فيزياء الموجات، وخوارزميات معالجة الإشارات الرقمية، وسلامة البيانات على مستوى ناقل البيانات.
الطبقة 1: مرونة شكل الموجة والتحقق من الطبقة الفيزيائية
يجب أن تتم خط الدفاع الأول عند مدخل الترددات الراديوية قبل تحويل إشارات التردد المتوسط الخام ومعالجتها إلى أهداف. يؤدي توقيت النبضات الثابت إلى جعل المستشعر هدفًا مكشوفًا. يؤدي الانتقال إلى فترات تكرار نبضات عشوائية وتعديل نبضات ديناميكي إلى كسر نافذة التوقيت المتوقعة التي يعتمد عليها المُزوّرون لحقن إشارات متماسكة.
عندما يُغيّر جهاز الإرسال والاستقبال الراداري باستمرار ميل النبضة، أو تردد البدء، أو زمن الخمول بين النبضات، بناءً على تسلسل شبه عشوائي لا يعرفه سوى وحدة التحكم الرادارية المحلية، تصل الإشارات المُعاد إرسالها مُزيّفة وغير متزامنة. بالنسبة لمعالج الرادار، يظهر عدم تزامن إعادة الإرسال كضوضاء خلفية غير مترابطة بدلاً من ذروة طاقة مركزة في خريطة المدى-دوبلر. علاوة على ذلك، يمكن للهوائيات ثنائية الاستقطاب التحقق من بصمات الاستقطاب العائدة. نادرًا ما تُحاكي إشارات التزييف الاصطناعية سلوك إزالة الاستقطاب الدقيق للعوائق الواقعية مثل الصفائح المعدنية المختومة أو الأسفلت الرطب.
الطبقة الثانية: سلامة الخوارزميات ومصادقة بيانات الرادار
يُساعد عدم القدرة على التنبؤ بشكل الموجة، لكنه لا يقضي تمامًا على الهجمات الإلكترونية المعقدة، مثل أنظمة ذاكرة الترددات اللاسلكية الرقمية المتزامنة (DRFM). لذلك، يجب أن تتضمن البرامج الثابتة للنطاق الأساسي فحوصات استدلالية في الوقت الفعلي قبل تجميع سحب النقاط لإرسالها عبر شبكة المركبة أو الآلة. وهنا يكمن دور مصادقة بيانات الرادار في ربط الديناميكيات الفيزيائية بخصائص الإشارة.
يُظهر الهدف الصحيح فيزيائياً اتساقاً عبر مجالات فيزيائية متعددة:
- زاوية الوصول مقابل محاذاة دوبلر : لا يمكن لهدف وهمي مُدخل عبر باعث ثابت واحد أن يحاكي بشكل مقنع اتجاهات مكانية مختلفة لأهداف متعددة مع تغيير سرعات دوبلر الخاصة بها في الوقت نفسه. ينبغي أن تُشير المرشحات الاستدلالية إلى عمليات الكشف التي لا تتطابق فيها فروق طور زاوية الوصول مع فيزياء المسار المتوقعة.
- بيانات قوة الإشارة المستقبلة (RSS) : غالبًا ما تُظهر الإشارات المُزوّرة أنماطًا مسطحة ذات سعة عالية بشكل غير طبيعي عبر زوايا واسعة. أما الأهداف الحقيقية فتخضع لمعادلة مدى الرادار، حيث تنخفض الطاقة المُستقبلة بشكل متوقع مع المسافة. ينبغي أن تؤدي الارتفاعات الشاذة في السعة التي تتجاوز منحنيات فقدان المسار في الفضاء الحر إلى تفعيل نظام كشف التلاعب ببيانات الاستشعار على الفور.
- بصمات دوبلر الدقيقة: تُنتج الأهداف المعقدة، مثل المشاة أو الآلات الدوارة، نطاقات جانبية فريدة من نوعها لدوبلر الدقيقة. ورغم ارتفاع تكلفة المعالجة، يُعدّ تطبيق تصنيف دوبلر الدقيقة المُوجّه على عمليات الكشف الثابتة أو عالية السرعة غير المتوقعة بمثابة بوابة تحقق ثانوية فعّالة.
الطبقة الثالثة: تأمين ناقل البيانات وسلامة النظام الخلفي
يُعدّ التحقق من صحة واجهة الترددات اللاسلكية نصف المهمة؛ إذ يجب أن تبقى بيانات القياس عن بُعد الناتجة سليمة حتى بعد وصولها إلى وحدة التحكم المركزية. في تصميمات المركبات القديمة، كانت مخرجات الرادار الخام أو قوائم الكائنات تُبث عبر ناقل CAN غير محمي أو ناقل إيثرنت منخفض السرعة. بمجرد اختراق المهاجم لوحدة التحكم الإلكترونية الطرفية، فإن حقن إطارات رادار مُزيّفة على الناقل يُلغي تمامًا دفاعات الواجهة الأمامية.
تتطلب بنى الأنظمة الحديثة نقل بيانات المستشعرات بشكل آمن باستخدام بروتوكولات موثقة مثل CAN-FD مع الاتصال الآمن على متن الطائرة (SecOC) أو شبكات إيثرنت معززة بتقنية MACsec. من خلال ربط كل إطار رادار برمز مصادقة الرسائل المشفرة (MAC) الذي يولده وحدة أمان الأجهزة (HSM) الموجودة على متن الطائرة، يتحقق المعالج المركزي من أن قائمة الأهداف قد صدرت بالفعل من وحدة الرادار ولم يتم اعتراضها أو تعديلها أثناء الطيران.
إلى جانب أمن الحافلات، ينبغي أن تعمل مراقبة سلامة مخرجات الرادار بشكل مستمر على مستوى دمج البيانات. فإذا ظهر هدف راداري ذو موثوقية عالية داخل مسار سير خالٍ، بينما رصدت الكاميرات الأمامية وأجهزة الاستشعار فوق الصوتية أرضًا مفتوحة، فلا ينبغي لمحرك الإدراك أن يكتفي بحساب متوسط المدخلات. بل يجب على النظام إجراء تقييم متقاطع لدرجات موثوقية أجهزة الاستشعار، والتحقق مما إذا كانت وحدة الرادار قد رصدت أي إشارات تداخل لاسلكي، وخفض السرعة التشغيلية بشكل آمن بدلاً من الكبح المفاجئ والخطير.
المفاضلات الهندسية العملية: زمن الاستجابة مقابل الحماية
إن دمج آليات مكافحة التزييف ليس مجانيًا أبدًا، ويتعين على مهندسي الأنظمة الموازنة بين الحماية وميزانيات الأداء الفعلية. يُعدّ إدخال عمليات مصافحة تشفيرية معقدة مع كل نبضة أمرًا غير عملي من الناحية التقنية نظرًا لحدود التوقيت التي تصل إلى أجزاء من الميكروثانية. وبالمثل، فإن إجراء تقييم دقيق لتأثير دوبلر الدقيق على مئات من مجموعات النقاط قد يُرهق معالجات الإشارات الرقمية المدمجة ويتجاوز أوقات الدورة النموذجية البالغة 50 مللي ثانية.
يُعد التحقق المتدرج حلاً وسطاً عملياً يُستخدم في التطبيقات الصناعية الحالية: تطبيق عشوائية ترددات منخفضة على مستوى الطبقة الفيزيائية بشكل مستمر على جميع عمليات المسح، وإجراء فحوصات إحصائية للكشف عن الشذوذ على أعلى 10% من الأهداف الأكثر خطورة (تلك الموجودة مباشرة في مسار المركبة)، وإضافة علامات تشفير مُسرّعة بواسطة الأجهزة فقط إلى ملخصات الكائنات المُغلّفة بدلاً من تدفقات النطاق الأساسي الخام. هذا يحافظ على زمن استجابة النطاق الأساسي قابلاً للتنبؤ مع إيقاف محاولات حقن الترددات اللاسلكية بكميات كبيرة.
الأسئلة الشائعة
ما الفرق بين التشويش الراداري والتزييف الراداري؟
يُغرق التشويش جهاز استقبال الرادار بضوضاء ترددات لاسلكية عالية الطاقة، مما يُعطّل عمل المستشعر ويرفع مستوى الضوضاء بحيث يتعذر تمييز الأهداف الحقيقية. ويدرك الرادار أنه مُشوّش عليه لأن جهاز الاستقبال يُصاب بالتشبع. أما التزييف فهو أخطر بكثير: إذ يُدخل إشارات مُهيكلة ومُضللة مصممة لجعل الرادار يعتقد بوجود هدف غير موجود (أو أن هدفًا حقيقيًا موجود في مكان آخر) دون أن يُؤدي بالضرورة إلى حدوث عطل ناتج عن الضوضاء العالية.
هل يمكن لدمج البيانات من أجهزة استشعار متعددة أن يحل محل عمليات التحقق من مكافحة التزييف على مستوى الرادار؟
يساعد دمج البيانات الحسية في رصد التناقضات، لكن الاعتماد كليًا على الدمج اللاحق يُعدّ خطيرًا. فإذا أجبر هدف راداري مُزيّف على استجابة أمان حاسمة (مثل فرامل الطوارئ التلقائية) قبل أن تتمكن آلية الدمج من حلّ التعارضات مع الكاميرات البصرية - لا سيما في الأحوال الجوية السيئة حيث تتدهور جودة الكاميرات - فإن هجوم التزييف ينجح. لذا، يجب أن تتم عملية التحقق بالقرب من مصفوفة الهوائيات الفعلية قدر الإمكان.
هل يؤدي استخدام تقنية FMCW العشوائية في نبضات التردد المتغيرة (chirp) إلى تدهور دقة قياس الرادار؟
قد يؤدي عدم إدارته بعناية إلى إدخال تشويش طفيف في الطور أو زيادة مستويات الفصوص الجانبية في خريطة المدى-دوبلر. مع ذلك، تستخدم واجهات الرادار الأمامية الحديثة حلقات قفل الطور الرقمية (PLLs) القادرة على تبديل معلمات التدرج بدقة نانوثانية، مما يقلل من التنازلات في دقة السرعة أو المدى عند ضبط خوارزميات الترشيح المطابق وفقًا لذلك.
الخطوات التالية لمهندسي النظم
يبدأ تقييم أنظمة الرادار الحالية بفحص اختراق الترددات اللاسلكية ونقاط الضعف. ينبغي على فرق الهندسة مراجعة خطط تطوير رقائق الرادار الحالية للتحقق مما إذا كانت أجهزة الإرسال والاستقبال القادمة تدعم تسلسل الترددات العشوائي الزائف، وتسريع وحدة أمان الأجهزة المدمجة، وتشخيص جودة الإشارة على مستوى الأجهزة. يتطلب تصميم أنظمة التشغيل الآلي بالغة الأهمية للسلامة التعامل مع إشارات الترددات اللاسلكية ليس كحقيقة فيزيائية مضمونة، بل كمدخلات شبكة غير مُتحقق منها تتطلب التحقق المستمر من الهوائي إلى المُشغِّل.