




عندما يستخدم مهندسو الاستشعار رادار FMCW في المستودعات الآلية، أو أنظمة الروبوتات، أو ممرات النقل النشطة، يظل استخلاص بيانات حركية دقيقة من ضوضاء خلفية كثيفة تحديًا كبيرًا. تكمن المشكلة الأساسية في أن الكشف الموثوق عن سرعة دوبلر يعتمد على عزل تغيرات الطور الطفيفة عبر انعكاسات التردد المتتالية، لكن الأسطح الثابتة المحيطة - مثل عوارض الصلب الإنشائية، والفواصل الخرسانية، وحاويات المعدات - تُغرق جهاز الاستقبال باستمرار بإشارات ارتداد عالية السعة. عندما تتشبع مقدمة الرادار بانعكاسات ثابتة، تختفي إشارات دوبلر الدقيقة من الأفراد المعرضين للخطر أو المركبات الموجهة ذاتيًا بطيئة الحركة (AGVs) وسط الضوضاء.
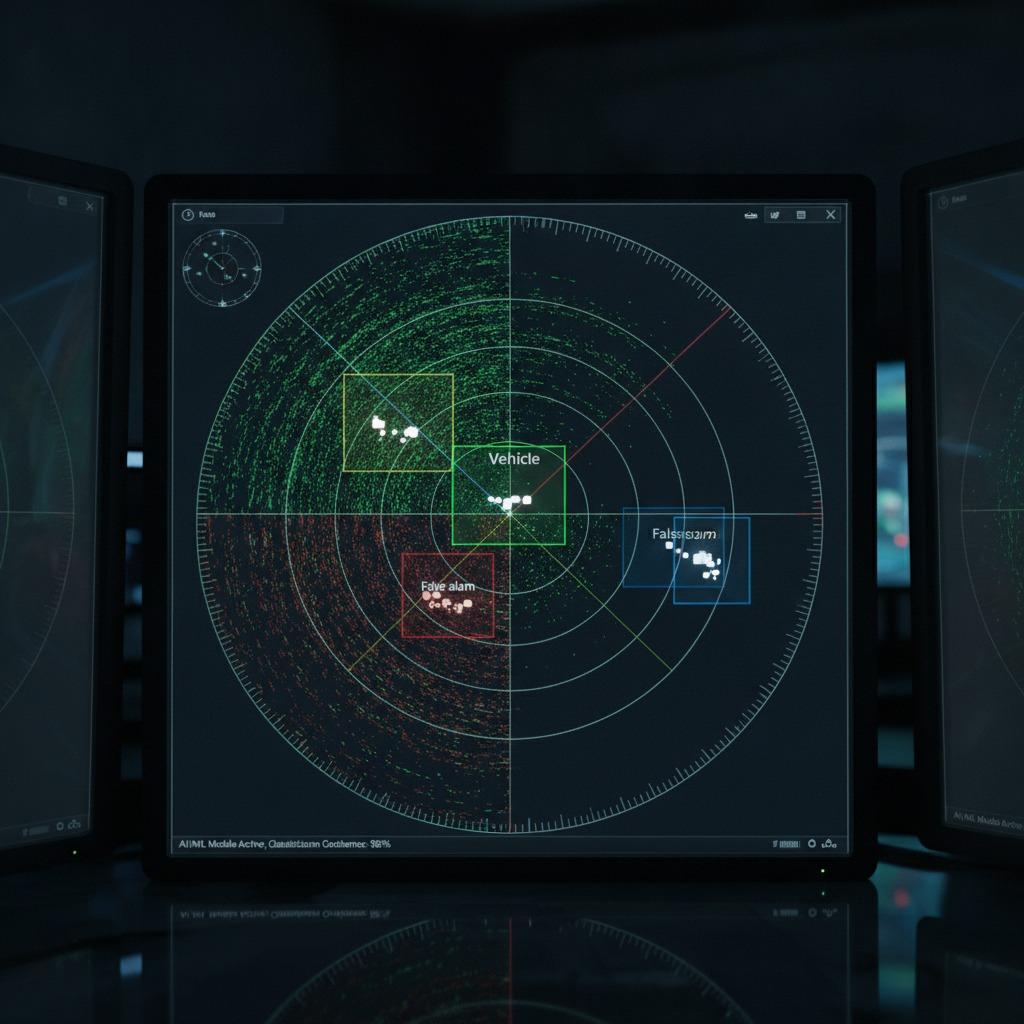

عنق الزجاجة بين الإشارة والفوضى
في غرف الاختبار المثالية، يُعد تتبع عاكس معزول عبر نطاقات المدى والسرعة أمرًا بسيطًا. أما في البيئات الصناعية الواقعية، فتؤدي عمليات رصد نقاط الرادار إلى تدهورها بطرق مختلفة:
- ظاهرة التداخل متعدد المسارات: تعمل الحواجز المعدنية على عكس طاقة الترددات اللاسلكية المرسلة، مما يخلق أهدافًا اصطناعية بسرعات غير صفرية تخدع خوارزميات العتبة الساذجة.
- حجب ضوضاء الطور: تعمل انعكاسات دوبلر الصفرية عالية الطاقة على رفع مستوى ضوضاء الطور عبر محور السرعة بأكمله، مما يعمي أجهزة الكشف عن الأهداف ذات المقطع العرضي الراداري المنخفض التي تتحرك في مكان قريب.
- التشويه المكاني: الأهداف التي تتحرك على طول مسارات مماسية تُظهر سرعة شعاعية شبه معدومة بالنسبة لجهاز الإرسال والاستقبال، مما يتسبب في تصفيتها قبل الأوان بواسطة شبكات التصفية البسيطة ذات التمرير العالي.
يتطلب حل هذه المشكلات تجاوز توليد خرائط المدى-دوبلر الأساسية نحو سلسلة معالجة مكانية وترشيح متعددة المراحل.
إطار معالجة متعدد المستويات للرادار الديناميكي
بدلاً من الاعتماد على كسب جهاز الاستقبال الخام أو عتبات معدل الإنذار الكاذب الثابت (CFAR) للقوة الغاشمة، تعالج بنى أجهزة الاستشعار الحديثة التداخل بشكل منهجي عبر المجالات المكانية والزمانية والطيفية.
1. ترشيح السرعة الصفرية وإزالة التشويش الثابت
تتمثل خط الدفاع الأول في إزالة التشويش الثابت قبل تمرير بيانات نطاق دوبلر إلى أسفل القناة. غالبًا ما تقوم مرشحات الاستجابة النبضية المحدودة (FIR) عالية التمرير التقليدية المستخدمة في تحديد الأهداف المتحركة (MTI) بحذف الإشارات بشكل مفرط، مما يؤدي إلى كبح الأهداف البشرية بطيئة الحركة التي تقترب سرعتها الشعاعية من الصفر. في المقابل، تُفضل التطبيقات الحديثة استخدام الطرح المتوسط التكيفي أو ترشيح فضاء الحالة عبر فترات تكرار النبضات المتتالية (PRIs). من خلال التقدير المستمر للمكون الثابت لاستجابة القناة، يقوم النظام بطرح أصداء البيئة الثابتة دون حذف الحركة البطيئة.
2. العزل الاتجاهي عبر تشكيل الحزمة التكيفي
بعد تخفيف التحيز الثابت الأولي، يجب حل الغموض المكاني. غالبًا ما يؤدي تحديد النطاق المكاني الثابت إلى تسريب الطاقة من عاكسات الفصوص الجانبية القوية إلى النطاقات الزاوية المجاورة. من خلال الاستفادة من إجراءات تشكيل الحزمة التكيفية - مثل استجابة الحد الأدنى من التباين بدون تشويه (MVDR) أو التوجيه الصفري الاتجاهي - يقوم النظام بضبط أوزان مصفوفة الهوائي ديناميكيًا. هذا يوجه نقاط الصفر في نمط الهوائي نحو العوائق الثابتة ذات الانعكاسية العالية مع الحفاظ على الكسب في الاتجاهات التي تُظهر بصمات سرعة قابلة للتنفيذ.
3. تجميع النقاط السحابية وتجزئة الأجسام المتحركة
يُعدّ استخراج حدود الأهداف من إشارات الرادار المتفرقة أكثر صعوبةً بطبيعته من إجراء الكشف المكاني عن الحواف في الصور البصرية الكثيفة. يعتمد تجزئة الأجسام المتحركة القوية على تقييم اتساق السرعة الشعاعية عبر مجموعات موضعية من النقاط المكتشفة. تمنع خوارزميات مثل التجميع المكاني القائم على الكثافة للتطبيقات مع الضوضاء (DBSCAN)، المُعززة ببعد دوبلر (تجميع المدى-السمت-دوبلر)، ظهور تشوهات تقسيم الهدف حيث تظهر مركبة واحدة على أنها ثلاثة كيانات منفصلة تتحرك بسرعات متفاوتة قليلاً.
4. استمرارية خط الأنابيب من خلال تحديث المشهد الديناميكي
تتسم عمليات الكشف النقطي بالتقلب؛ إذ تتسبب حالات الحجب وانخفاضات المقطع العرضي للهوائي اللحظية في فقدان بعض عمليات الكشف. تربط حلقة تحديث المشهد الديناميكية الحتمية المجموعات المجزأة في حالات مسار متماسكة عبر مرشحات كالمان غير الخطية (UKF) أو ربط البيانات الاحتمالي المشترك (JPDA). يحافظ هذا الإطار على هوية الهدف عبر حدود الإطارات حتى عندما يتوقف الجسم عند نقطة تقاطع ويُنتج لفترة وجيزة انزياح دوبلر صفري.
معايير اختيار النظام: المفاضلات بين المكونات المادية والحسابية
قبل تثبيت جهاز إرسال واستقبال الرادار وبنية DSP أو FPGA المصاحبة له، يجب على فرق التطوير التوفيق بين زمن استجابة المعالجة وعتبات الدقة:
| معلمات النظام | تأثير التصميم | تحذير هندسي |
|---|---|---|
| زمن تكرار التغريدة (T_c) | يحدد السرعة القصوى غير المبهمة. | تؤدي دورات النبضات الأقصر إلى زيادة متطلبات إنتاجية محول الإشارة التناظرية إلى الرقمية وقيود إعادة الضبط بين النبضات. |
| دورة تشغيل الإطار | يحدد استمرارية المسار وزمن الاستجابة. | تؤدي دورات التشغيل العالية إلى الخنق الحراري في الحاويات السلبية، مما يؤدي إلى تغيير استقرار حامل الترددات اللاسلكية. |
| عدد المصفوفات الافتراضية | يتحكم في الدقة الزاوية عبر توليف MIMO. | توسيع عمليات عكس المصفوفة في تشكيل الحزمة، مما يؤدي إلى زيادة حجم ذاكرة معالجة الإشارات الرقمية. |
أخطاء معمارية شائعة
من الأخطاء الشائعة أثناء بدء تشغيل الأجهزة في المراحل الأولى، إسناد عملية كبح التشويش بالكامل إلى طبقات برمجية تعمل على معالج تطبيقات ثانوي. يؤدي نقل مخازن بيانات محول الإشارة التناظرية إلى الرقمية الخام أو مكعبات بيانات المدى-دوبلر-السمت ثلاثية الأبعاد الضخمة عبر بروتوكول SPI أو Ethernet إلى اختناق عرض النطاق الترددي المتاح للناقل. ينبغي تنفيذ عمليات المعالجة الأولية - وتحديدًا عمليات تحويل فورييه السريع ثنائية الأبعاد الأولية، وطرح المصفوفات الثابتة، وتوليد العتبة - على الشريحة نفسها أو مباشرةً داخل وحدة FPGA مجاورة.
من بين نقاط الضعف الأخرى التسارع المماسي. تفترض معالجة دوبلر البسيطة ثبات السرعة الشعاعية خلال فترة الإطار. في المنعطفات عالية السرعة أو مسارات الروبوتات غير المنتظمة، يتسبب التسارع الشعاعي في تشتت الطاقة عبر نطاقات دوبلر متعددة، مما يقلل من حساسية الكشف. لذا، ينبغي على مصممي الأنظمة مراقبة أوقات تكامل النبضات لضمان عدم عبور الأهداف نطاقات السرعة خلال فترة معالجة متماسكة واحدة.
الأسئلة الشائعة
كيف تتم معالجة دوبلر عندما تكون حركة الهدف عمودية تمامًا على المستشعر؟
عندما يتحرك جسم بزاوية 90 درجة تمامًا بالنسبة لشعاع الرادار، تنخفض سرعته الشعاعية إلى الصفر. في هذه الحالات، لا يستطيع كشف دوبلر التمييز بين الهدف والتشويش الثابت باستخدام انزياح التردد وحده. لذا، يجب على طبقة التتبع الاعتماد على تتبع الإزاحة المكانية متعدد الإطارات، أو يجب على النظام استخدام عدة عقد رادار مرتبة بتغطية متداخلة ومتعامدة.
هل يمكن لتقنية الترشيح في مجال التردد أن تقضي تماماً على انعكاسات المسارات المتعددة؟
لا. غالبًا ما تحمل الإشارات المرتدة من مسارات متعددة إزاحات دوبلر غير صفرية لأن العاكس المتحرك ينقل سرعته إلى الإشارة المرتدة غير المباشرة. يتطلب التغلب على مشكلة المسارات المتعددة الجمع بين فحوصات المعقولية المكانية، وبوابات تتبع المسار، وتشكيل الحزمة الرقمي الذي يرفض الإشارات المرتدة خارج نطاقات الارتفاع والسمت المقبولة لخط الرؤية.
الخطوات التالية لدمج أجهزة الاستشعار
يبدأ نشر نظام تتبع موثوق في بيئات ذات ضوضاء عالية بتقييم أداء ملف تعريف إشارة التردد اللاسلكي الخام تحت ذروة الضوضاء التشغيلية. قبل وضع اللمسات الأخيرة على مرشحات البرمجيات، تأكد من أن بنية جهاز الإرسال والاستقبال المختارة توفر نطاقًا ديناميكيًا كافيًا لتحمل إشارات العودة ذات السعة العالية والسرعة الصفرية دون تشبع مضخم الضوضاء المنخفض (LNA). إن مراجعة جداول زمنية للترددات المتغيرة، وهندسة القناة الافتراضية، وأجهزة المعالجة في آنٍ واحد تمنع إعادة تصميم لوحات الدوائر المطبوعة (PCB) المكلفة في مراحل متأخرة من دورة تطوير المنتج.