



انهيار إعادة تحديد الهوية البصرية في البيئات الميدانية
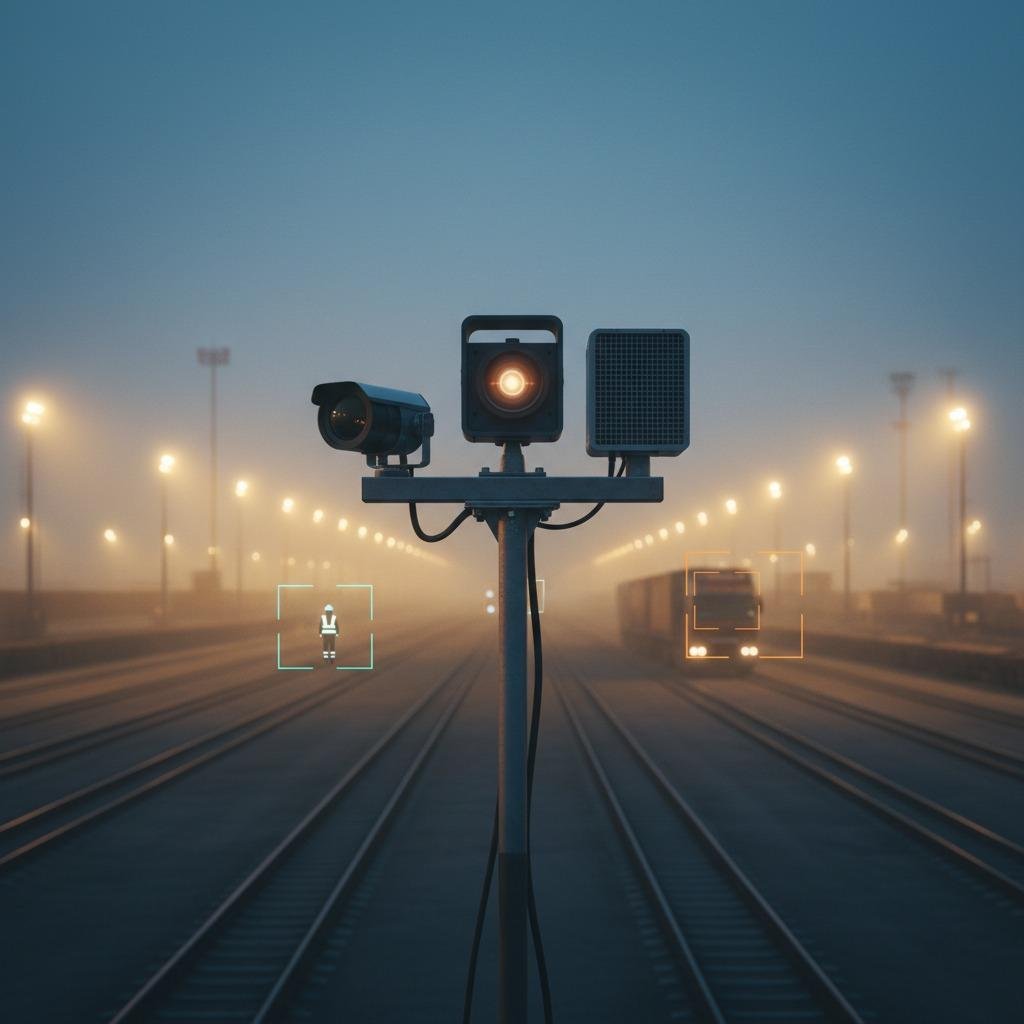
تواجه المناطق الصناعية، والأحواض البحرية، ومراكز الخدمات اللوجستية ذاتية التشغيل، مشكلة مستمرة في الإدراك: إذ تفقد أنظمة الرؤية التقليدية إمكانية التتبع بمجرد انحراف ظروف التشغيل الفعلية عن معايير اختبار المصنع القياسية. فعندما يتصاعد غبار كثيف في ساحة سكك حديدية، أو عندما تُطغى الإضاءة الخلفية على مصفوفة مستشعرات عالية الارتفاع، تنهار النماذج القائمة على المظهر. وقد ساهم هذا الضعف التشغيلي في تسريع الانتقال نحو إعادة تحديد هوية الأجسام باستخدام تقنيات الدمج، محولًا المشكلة من استخلاص الميزات القائم على الرؤية فقط إلى أنظمة إدراك متعددة الوسائط قادرة على الحفاظ على الهوية على مدى فترات زمنية طويلة وفي ظل ظروف جوية متنوعة. 
بالنسبة لمكاملين الأنظمة وقادة الاستشعار الطرفي، نادرًا ما يكمن التحدي في ما إذا كان الاستشعار متعدد الوسائط متفوقًا من الناحية النظرية، فهو كذلك بلا شك. تكمن المشكلة في تفاصيل النشر: مزامنة البيانات، وتدهور أداء المستشعرات غير المتماثل، والتكاليف الحسابية الفعلية المترتبة على معالجة تدفقات البيانات المتباينة على منصات طرفية محدودة الموارد.
الهندسة المعمارية: الربط بين التدفقات المرئية والحرارية والرادارية
يعتمد تتبع الطيف الأحادي بشكل كبير على مخططات توزيع الألوان، وملامح الحواف، والنسيج المرئي. تفشل هذه التمثيلات عند انخفاض الإضاءة المحيطة أو عندما تُغير ألوان الملابس والحاويات السمات الظاهرة عبر زوايا الكاميرا. يتطلب حل هذه المشكلة دمج طرائق استشعار مختلفة بحيث تُغطى النقطة العمياء لأحد المستشعرات بالخط الأساسي المادي لمستشعر آخر.
رابطة الأهداف متعددة الأطياف
يُوفر دمج مصادر RGB القياسية مع الأشعة تحت الحمراء طويلة الموجة (LWIR) مقاومة فورية للظلال والظلام الدامس. مع ذلك، يُضيف ربط الأهداف عبر الأطياف المختلفة تعقيدًا حسابيًا ملحوظًا: فالصور الحرارية تفتقر إلى المعلومات اللونية، بينما تفقد المستشعرات المرئية حدود الأهداف في بيئات الإضاءة المعدومة. تتجاوز مسارات المعالجة عالية الأداء عملية رسم خرائط البكسل الخام من خلال ترجمة السمات المرئية والحرارية إلى فضاء كامن ثابت بغض النظر عن نوع الطيف. تربط الشبكة البصمات الحرارية - مثل بصمات حرارة المحرك، أو الصور الظلية الحرارية للبشر، أو تدرجات التبريد - بمربعات إحاطة بصرية، محافظةً على علامات الهوية العامة حتى عند انتقال الأهداف عبر مناطق إضاءة مختلفة جذريًا.
الاندماج الراداري الحراري بالأشعة تحت الحمراء
في المناطق التي يؤدي فيها الهواء عالي الجسيمات أو البخار أو رذاذ البحر إلى تدهور كل من الأطوال الموجية الضوئية والحرارية، يُشكّل دمج الرادار مع الأشعة تحت الحمراء الحرارية أساسًا متينًا. يتفوق رادار الموجات المليمترية في استخلاص بصمة دوبلر الدقيقة وتقدير السرعة الشعاعية، متجاهلًا التشتت الجوي تمامًا. من خلال رسم خرائط لتجمعات نقاط الرادار مقابل الخطوط الحرارية، يُنشئ النظام مرجعًا مكانيًا زمنيًا يبقى ثابتًا حتى في الضباب الكثيف أو حجب الرؤية. يوفر الرادار دقة في تحديد المدى والسرعة، بينما يُحدد المستشعر الحراري حدودًا محيطة وسياقًا هيكليًا.
بالنسبة للأصول المتنقلة ذاتية القيادة، مثل المركبات الموجهة آليًا (AGVs) التي تعمل بين المستودعات الداخلية وساحات التخزين الخارجية، تُعقّد حركة المستشعر الذاتية عملية نقل البيانات بين الكاميرات. في هذه التكوينات، يمنع دمج قياس المسافة البصرية المدعوم بالرادار انحراف التتبع عن طريق فصل حركة المركبة الذاتية عن المسارات الديناميكية للأهداف الخارجية، مما يضمن بقاء نظام الإحداثيات مستقرًا أثناء عمليات نقل البيانات.
دين المعايرة: حيث تتعثر معظم عمليات النشر
غالباً ما تفترض فرق هندسة البرمجيات أن التحويلات المكانية بين أجهزة الاستشعار تظل ثابتة بمجرد تهيئتها على جهاز المعايرة. في ساحات التصنيع والرافعات الخارجية، سرعان ما يفشل هذا الافتراض.
يُعدّ معايرة أجهزة الاستشعار المتعددة الموثوقة متطلبًا تشغيليًا أساسيًا، وليس مجرد خطوة إعداد لمرة واحدة. تُسبب اهتزازات المعدات الثقيلة، والتمدد الحراري لأقواس التثبيت المصنوعة من الألومنيوم مع تغيرات درجات الحرارة الموسمية، وحمل الرياح الميكانيكي، دورانات دقيقة. يؤدي عدم محاذاة بمقدار 0.5 درجة فقط بين رادار ذي حزمة ضيقة وكاميرا بصرية ذات بُعد بؤري طويل إلى خطأ إسقاط يصل إلى عدة أمتار على مدى كشف يبلغ 80 مترًا. عند هذه المسافة، تكون نافذة الإسقاط واسعة بما يكفي لتعيين معرّفات المسارات بشكل خاطئ تمامًا.
تتعامل التطبيقات الميدانية الناجحة مع معايرة أجهزة الاستشعار المتعددة كمهمة خلفية مستمرة. وبدلاً من الاعتماد حصراً على أهداف رقعة الشطرنج الثابتة، يجب أن تُشغّل الأنظمة إجراءات معايرة خارجية فورية تُعدّل مصفوفات التحويل ديناميكياً باستخدام نقاط الربط البيئية وسجلات التتبع.
تقييم الحوسبة الطرفية مقابل ميزانيات زمن الاستجابة
عند تصميم بنية نشر لإعادة تعريف الكائنات القائمة على الدمج، يواجه مهندسو الأجهزة عمومًا مفاضلة مباشرة بين دقة الارتباط وزمن استجابة خط الأنابيب:
تُحقق عملية دمج الميزات في المراحل المبكرة أعلى دقة لإعادة تحديد الهوية في المناطق المحجوبة، ولكنها تتطلب نطاقًا تردديًا هائلاً للذاكرة. ويؤدي نقل سحب نقاط الرادار الخام، والمصفوفات الحرارية عالية الدقة، والإطارات البصرية متعددة الكاميرات في وقت واحد إلى وحدة الحوسبة الطرفية إلى ازدحام شديد في ناقل البيانات.
على النقيض من ذلك، تعالج عملية دمج القرارات في المراحل المتأخرة عمليات الكشف بشكل مستقل داخل كل وحدة استشعار، ولا تربط بيانات المسار إلا على خادم الحافة. ورغم أن هذا يقلل بشكل كبير من الحمل الحسابي، إلا أنه يفشل عندما تفتقر أجهزة الاستشعار الفردية إلى نسبة الإشارة إلى الضوضاء الكافية لتوليد مسار محلي خاص بها.
بالنسبة للعمليات اللوجستية عالية الأمان أو سريعة الحركة، يوفر دمج البيانات على مستوى متوسط - حيث يتم مواءمة ودمج تمثيلات الميزات الوسيطة من الطبقات العميقة - حلاً وسطاً عملياً. فهو يحافظ على قدر كافٍ من الترابط بين الوسائط لحل مشكلات تبادل الهوية دون إثقال كاهل أجهزة الحافة.
توصيات عملية لقادة الهندسة
قبل تثبيت اختيارات قائمة المواد أو إصدار مناقصات شراء لأجهزة الاستشعار المتعددة، ضع في اعتبارك ثلاث ممارسات أساسية:
راجع آليات التزامن الزمني على مستوى الأجهزة. تتسبب طوابع NTP البرمجية أو طوابع نظام التشغيل العامة في حدوث تذبذب يُفسد ربط المسارات متعددة الوسائط على الأهداف سريعة الحركة. استخدم مُشغّلات PTP (IEEE 1588) على مستوى الأجهزة لمزامنة إشارات الرادار مع نوافذ تعريض غالق الكاميرا.
يجب مراعاة صلابة دعامة التثبيت في ظل درجات الحرارة القصوى. استخدام سبائك غير متطابقة لحوامل المستشعرات المشتركة يُسبب انحرافًا ميكانيكيًا تحت أشعة الشمس المباشرة، مما يُبطل مصفوفات المعايرة دون أي تنبيهات برمجية.
حدد ميزانية الحوسبة الخاصة بك بناءً على أسوأ سيناريوهات الطقس. يتسبب المطر والثلج في تشويش كبير في سحب نقاط الرادار ويقللان من تباين المشهد الحراري، مما يزيد من زمن استجابة الاستدلال في الوقت الذي تكون فيه دقة التتبع في غاية الأهمية.
الأسئلة الشائعة
لماذا لا نعتمد كلياً على كاميرات بصرية بدقة 4K عالية لإعادة تحديد الهوية؟
لا تُعالج الدقة فقدان التباين الفيزيائي. ففي حالات التباين المنخفض، أو الوهج، أو هطول الأمطار الغزيرة، تؤدي زيادة عدد البكسلات إلى زيادة اختناقات نقل البيانات دون توفير تمثيلات مميزة للخصائص. أما المدخلات متعددة الوسائط فتُعالج مشكلة انقطاع التتبع من خلال التقاط خصائص فيزيائية مختلفة جوهريًا بدلاً من زيادة كثافة البكسلات.
ما مدى حساسية الارتباط الطيفي المتبادل لمسافة الهدف؟
تتأثر هذه التقنية بشدة بتدهور الدقة المكانية. فعلى المدى البعيد، تفقد المستشعرات الحرارية تفاصيل الهدف الداخلية وتتحول إلى مجرد مراكز النقاط الساخنة. عادةً ما تحدد نماذج ربط الأهداف الطيفية المتعددة الفعالة أقصى مدى تشغيلي يضمن الحد الأدنى من عدد البكسلات عبر صورة الهدف، مع اللجوء إلى التتبع الحركي المدعوم بالرادار خارج هذا النطاق.
الخطوات التالية لفرق النشر
إذا كانت حالات فقدان الهوية المتكررة تُؤثر سلبًا على موثوقية التتبع أثناء تغيير الورديات أو تغيرات الطقس، فراجع معايير بنية الاستشعار لدينا. تواصل مع فريق هندسة التطبيقات لدينا لتقييم تكوينات واجهة المستشعر وحلول المزامنة على مستوى الأجهزة المصممة خصيصًا لبيئة عملك.