



هشاشة السماء: لماذا يتطلب الاستقلال الحديث تحديد المواقع بشكل مستقل عن الأقمار الصناعية
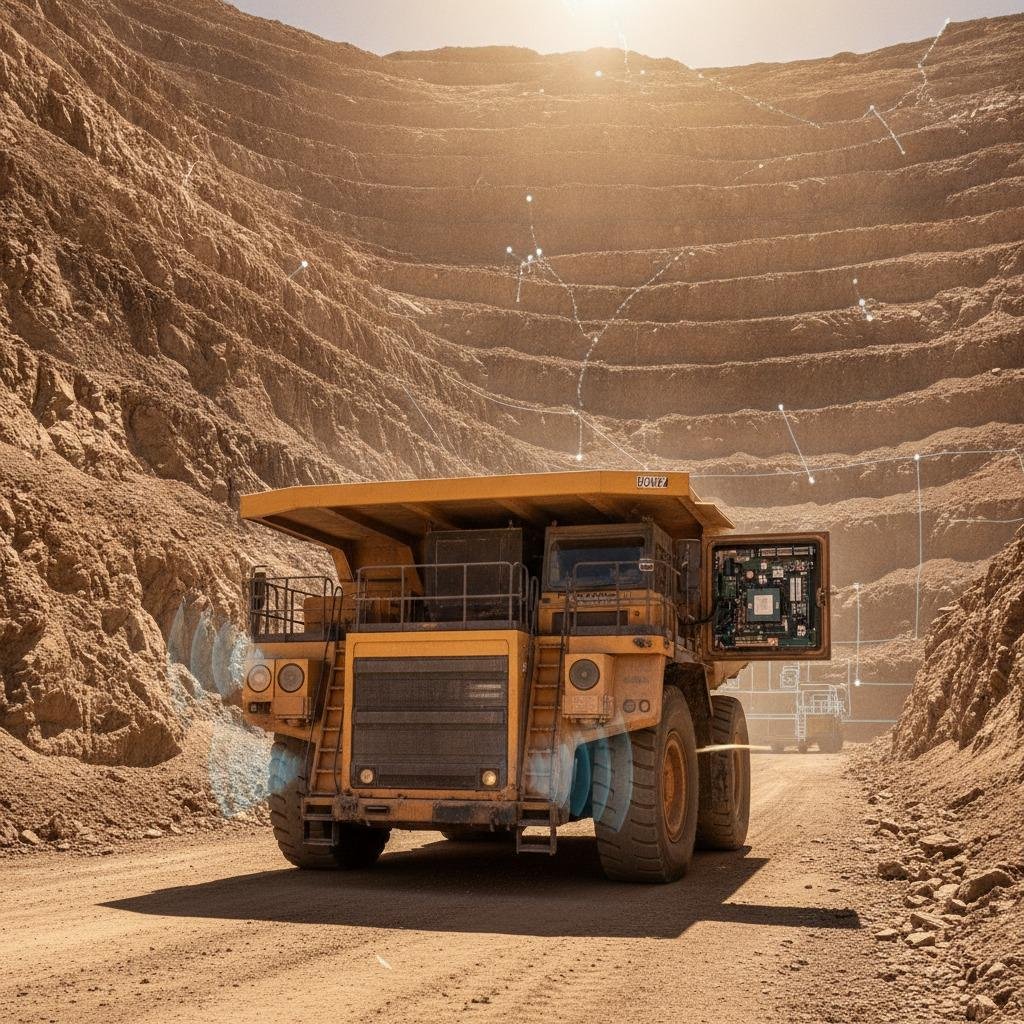
لأكثر من عقدين، تعاملت فرق التصميم التي تُطوّر المركبات البرية ذاتية القيادة، وأنظمة الخدمات اللوجستية الآلية للموانئ، والآلات الصناعية الثقيلة، مع أنظمة الأقمار الصناعية العالمية كأداة لا تشوبها شائبة. يتم توصيل جهاز استقبال GNSS ثنائي التردد مع تصحيحات RTK، وتوصيل هوائي، وتوقع دقة تصل إلى مستوى السنتيمتر. لكن في الميدان - سواء في أعماق منجم مكشوف، أو أثناء المناورة عبر ممرات حضرية خرسانية كثيفة، أو العمل في ممرات بحرية متنازع عليها - ينهار هذا الافتراض بشكل روتيني. لم يعد تحديد الموقع المستقل عن الأقمار الصناعية مجرد حل بديل في مجال الطيران والفضاء؛ بل أصبح ضرورة تشغيلية للمهندسين الذين يبنون أنظمة لا يمكنها تحمل التوقف عند تدهور إشارة نظام الأقمار الصناعية أو اختفائها تمامًا.
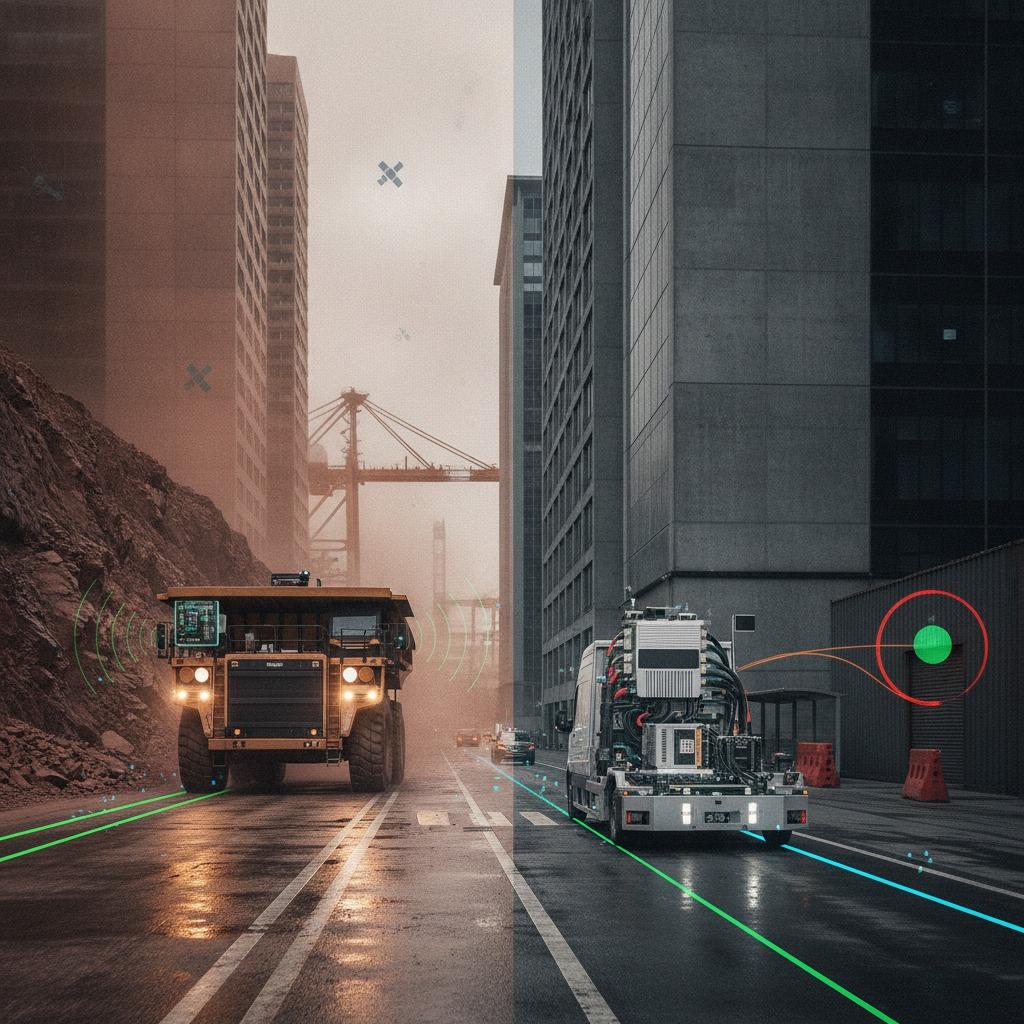
تكمن المشكلة الأساسية في طبيعتها الفيزيائية: إذ تصل إشارات نظام تحديد المواقع العالمي (GNSS) إلى هوائي الاستقبال بطاقة منخفضة للغاية، غالبًا حوالي -160 ديسيبل واط. وهذا يجعلها عرضة ليس فقط للانعكاسات الطبيعية متعددة المسارات من الهياكل الفولاذية والنباتات الرطبة، بل أيضًا للتشويش المتعمد والتزييف الخادع. عندما تفقد شاحنة نقل معدات التعدين أو روبوت النقل الذاتي اتصالها بالأقمار الصناعية، يكون الرد التقليدي إما التوقف فورًا - مما يؤدي إلى انخفاض الإنتاجية - أو الاعتماد على التقدير الملاحي الذي يتراكم فيه الخطأ بسرعة في غضون ثوانٍ.
حدود الحساب الميت التقليدي
عند انقطاع إشارات الأقمار الصناعية، غالباً ما يكون الخيار التصميمي البديهي هو وحدة قياس القصور الذاتي (IMU) المدعومة بنظام قياس المسافة بالعجلات أو الكاميرات البصرية. ومع ذلك، سرعان ما تُعقّد الظروف الميكانيكية هذا النهج في البيئات الصناعية القاسية.
- انزلاق عداد المسافة بالعجلات : يتسبب الفولاذ الرطب والحصى والطين والجليد في انزلاق العجلات مما يؤدي إلى تدمير دقة عداد المسافة قبل أن تقطع المركبة الآلية مسافة خمسين متراً.
- التدهور البصري: ينهار نظام SLAM القائم على الرؤية ونظام تحديد المواقع البصري في الغبار المحمول جواً، أو السحب الجسيمية الكثيفة، أو وهج الشمس المباشر، أو الظلام الدامس.
- عدم استقرار انحياز وحدة القياس بالقصور الذاتي: ما لم تحدد ليزرًا حلقيًا باهظ الثمن من فئة الملاحة أو جيروسكوبًا من الألياف البصرية، فإن وحدات القياس بالقصور الذاتي للأنظمة الكهروميكانيكية الدقيقة (MEMS) تعاني من انحراف انحياز غير مصحح يتراكم بشكل تربيعي بمرور الوقت.
تصميم البديل: تحديد المواقع الهجين بالرادار والقصور الذاتي
للتغلب على العوائق البيئية، تتجه فرق الهندسة بشكل متزايد إلى استخدام الموجات المليمترية والرادار التصويري كمستشعر خارجي أساسي للملاحة التقديرية. ومن خلال الربط الوثيق بين قياسات الرادار ووحدة قياس القصور الذاتي (IMU) الصناعية، تحقق الأنظمة تحديد مواقع هجينًا مرنًا يعتمد على الرادار ونظام الملاحة بالقصور الذاتي، ويظل فعالًا بغض النظر عن الرؤية البصرية أو احتكاك السطح أو الإضاءة المحيطة.
على عكس الكاميرات البصرية أو مستشعرات الليدار التي تواجه صعوبة في ظروف هطول الأمطار الغزيرة أو أعمدة الغبار الصناعية، تخترق موجات الترددات الراديوية الجسيمات الجوية بأقل قدر من التوهين. يستخلص قياس المسافة بالرادار بيانات سرعة دوبلر من الأهداف البيئية الثابتة، مع استبعاد الأجسام المتحركة مثل المركبات العابرة أو الأفراد. يؤدي إدخال قياسات السرعة الشعاعية الدقيقة هذه إلى مرشح كالمان الموسع (EKF) أو مُحسِّن الرسم البياني العاملي إلى تحديد انحراف وحدة القياس بالقصور الذاتي (IMU) بشكل مستمر، مما يوفر ملاحة رادارية مستدامة حتى في حال انقطاع إشارة نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) لساعات طويلة.
تتمثل العقبة الهندسية الرئيسية هنا في ربط البيانات. تحتوي إشارات الرادار الخام على تشويش، وآثار تعدد المسارات، وعدم وضوح في سمت الارتفاع. يجب أن تستبعد عملية الترشيح الإشارات الخاطئة والعواكس المتحركة لضمان أن تحد فقط مصادر التشتت البيئية الثابتة الحقيقية من حل نظام الملاحة بالقصور الذاتي.
من التكرار إلى الدفاع النشط: الكشف عن تزييف نظام الملاحة العالمي عبر الأقمار الصناعية بمساعدة الرادار
يُعدّ فقدان الإشارة أمرًا مزعجًا، لكنّ تزييف الإشارة أمرٌ خطير. فعندما يستقبل جهازٌ ذاتي التشغيل إشارات GNSS مُشوّهة تُحاكي جداول مدارات الأقمار الصناعية الصحيحة، قد تُحسب أجهزة الاستقبال القياسية موقعًا خاطئًا باستخدام مؤشرات ثقة داخلية عالية بشكلٍ مُضلل. فيعتقد الجهاز أنه يقع على بُعد خمسة أمتار إلى يسار موقعه الحقيقي.
هنا تبرز أهمية كشف التزييف في نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) المدعوم بالرادار، وذلك لضمان سلامة النظام. فمن خلال الحفاظ على تقدير مستقل ودقيق للسرعة والإزاحة انطلاقًا من خط الأساس الراداري-القصوري، يستطيع الحاسوب الموجود على متن المركبة التحقق من صحة بيانات تحديد موقع الأقمار الصناعية الواردة. إذا أبلغ نظام تحديد المواقع في الوقت الحقيقي (RTK) عن متجه تسارع أو قفزة في الموقع تتعارض مع قياس المسافة الراداري بأكثر من عتبة معايرة محددة، يقوم نظام الملاحة فورًا بتصنيف بيانات GNSS على أنها غير موثوقة، وعزل جهاز الاستقبال، والعودة بسلاسة إلى تتبع المستشعر المحلي.
لا يتعامل التكامل الناضج بين الرادار ونظام الملاحة العالمي عبر الأقمار الصناعية مع بيانات الأقمار الصناعية باعتبارها المصدر الرئيسي الوحيد الذي لا جدال فيه. بل يُعامل نظام الملاحة العالمي عبر الأقمار الصناعية كواحد من عدة مدخلات استشعارية مع مصفوفات تباين مُعدّلة ديناميكيًا، مما يسمح للأصل بالانتقال بسلاسة بين تتبع الأقمار الصناعية والتحقق المتبادل والملاحة التقديرية الذاتية دون فقدان حالة مهمته.
معايير التقييم العملي لمكاملين الأنظمة
قبل اعتماد مجموعة أجهزة استشعار موحدة لتحديد الموقع بشكل مستقل عن الأقمار الصناعية، ينبغي على فرق المنتج تقييم ثلاثة متغيرات تكاملية حاسمة:
1. عرض نطاق التردد ودقة السرعة
غالباً ما يفتقر مستشعر الرادار المُصمم خصيصاً لتتبع الأهداف بعيدة المدى إلى دقة المدى العالية ودقة دوبلر اللازمة لقياس المسافة. ابحث عن أجهزة إرسال واستقبال (غالباً في نطاق تردد السيارات 76-81 جيجاهرتز) توفر نطاقات تردد واسعة وقنوات ارتفاع كافية لتمييز التشويش الأرضي عن البنية التحتية الرأسية الثابتة.
2. العبء الحسابي مقابل المواعيد النهائية في الوقت الفعلي
تُعرف سُحب النقاط الرادارية بقلة كثافتها مقارنةً بتقنية الليدار، ومع ذلك، فإن معالجة مصفوفات الرادار رباعية الأبعاد الكثيفة قد تُرهق معالجات الحافة المدمجة. قيّم ما إذا كان المستشعر يُجري استخراج النقاط وتصفية دوبلر على معالج الإشارات الرقمية المدمج، أم أنه يتوقع من وحدة الحوسبة الرئيسية معالجة خرائط المدى-دوبلر الخام.
3. صلابة المستشعر والعوامل الخارجية
في نظام تحديد المواقع الهجين الذي يجمع بين الرادار ونظام الملاحة بالقصور الذاتي، يؤدي أي انحناء ميكانيكي طفيف بين دعامة تثبيت الرادار وجسم وحدة القياس بالقصور الذاتي إلى أخطاء في الطور والإحداثيات، مما يُضعف مرشح الدمج. لذا، يُعدّ التموضع المادي المتين أو المعايرة الخارجية المستمرة عبر الإنترنت شرطًا أساسيًا لضمان التشغيل المستقل لفترات طويلة.
الأسئلة الشائعة
هل يمكن للرادار أن يحل محل الليدار تماماً في البيئات التي لا تتوفر فيها أنظمة الملاحة عبر الأقمار الصناعية (GNSS)؟
في تحديد الموقع وتقدير السرعة، يمكن للرادار أن يحل محل الليدار في كثير من الأحيان، لا سيما في البيئات الملوثة أو المتربة أو الغنية بالرطوبة. ومع ذلك، لا يزال الليدار يوفر دقة زاوية فائقة في رسم الخرائط الحجمية الكثيفة وتحديد هندسة العوائق بدقة عالية. تستخدم العديد من الفرق الصناعية كلا التقنيتين، معتمدةً على دمج الرادار والقصور الذاتي كركيزة أساسية للملاحة عالية الموثوقية.
كيف يعمل نظام تحديد المواقع بالرادار في المناطق المفتوحة التي لا معالم مميزة لها؟
في الأراضي المستوية تمامًا الخالية من أي تضاريس عمودية (مثل المسطحات الملحية أو الطرق المعبدة الملساء)، تتعرض دقة قياس المسافة بالرادار للتدهور نظرًا لقلة العواكس الثابتة التي تعكس الإشارات. في هذه البيئات، يُضاف عادةً رادار قياس السرعة الأرضية الموجه للأسفل أو أجهزة استشعار القصور الذاتي عالية الدقة لتقييد السرعة.
المضي قدماً بملاحة مرنة
يُعدّ الاعتماد كليًا على تحديد الموقع عبر الأقمار الصناعية غير المُوثّقة عيبًا هندسيًا في العمليات الآلية الحديثة. إذا كانت منصتك تعمل في بيئات مُعرّضة لانعكاسات المسارات المتعددة، أو التداخل الكهرومغناطيسي، أو التظليل المادي للأقمار الصناعية، فابدأ بمقارنة معدلات الانحراف لوحدة القياس بالقصور الذاتي (IMU) ونظام قياس المسافة الحاليين لديك مع خط أساس راداري دوبلر بموجات المليمتر. إنّ إنشاء تكامل قوي بين الرادار ونظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) في وقت مبكر من مرحلة تصميم الأجهزة أقل تكلفة بكثير من تحديث بنية الأمان بعد نشر المركبات في الميدان.