




El problema de la saturación de objetivos múltiples en la defensa perimetral moderna
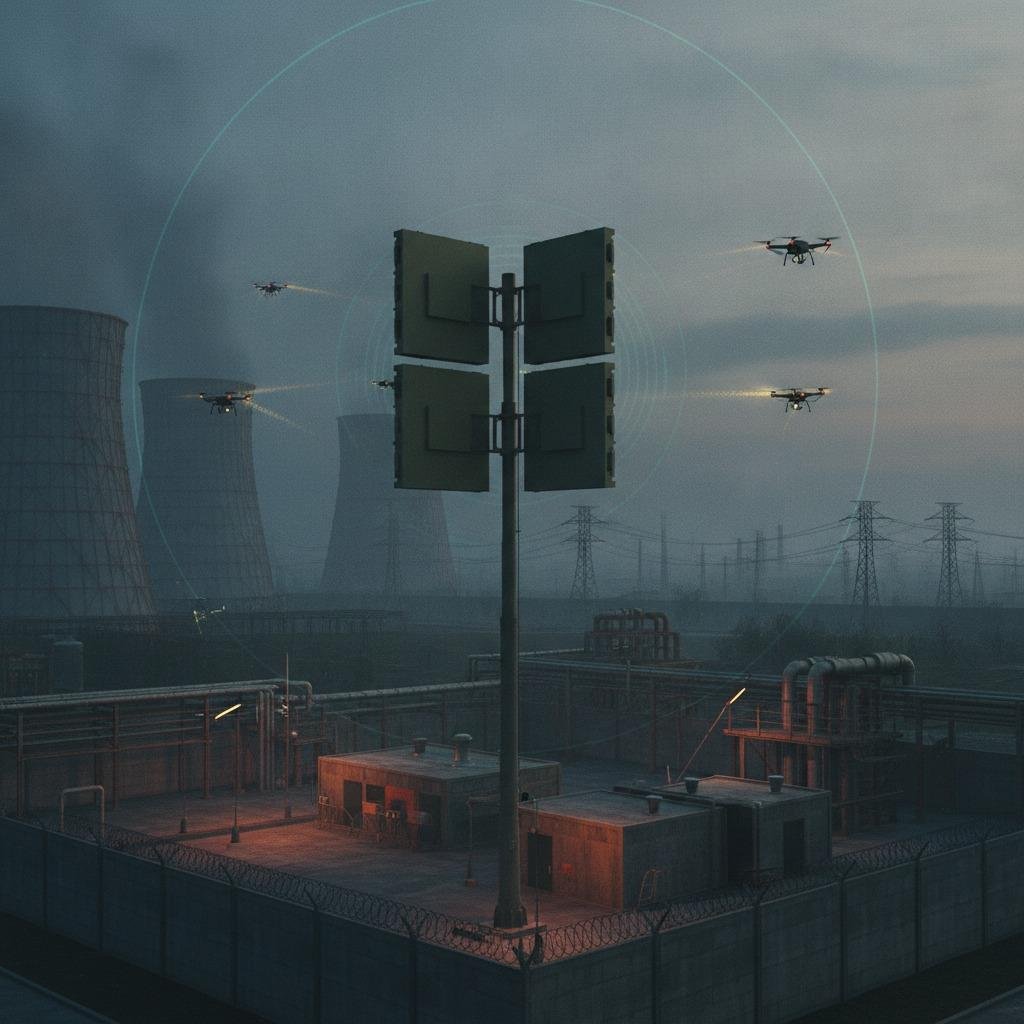
Para los directores de seguridad de plantas, coordinadores de defensa de bases y planificadores de infraestructura fronteriza, el perfil de amenaza de los sistemas aéreos no tripulados ha cambiado drásticamente. Un cuadricóptero solitario que sobrepasa un límite de exclusión es un incidente manejable, generalmente resuelto con detectores de radiofrecuencia o cámaras con movimiento horizontal y vertical. La llegada coordinada de grupos representa un desafío operativo completamente diferente. Cuando varios micro-UAV cruzan múltiples vectores simultáneamente, las arquitecturas de radar convencionales se saturan con la carga de procesamiento de señales, pierden el rastro debido a la interferencia terrestre o clasifican la amenaza como ruido anómalo. Por lo tanto, la inversión en vigilancia por radar contra enjambres ha pasado de ser una partida experimental de defensa a una prioridad de adquisición inmediata para la infraestructura crítica de las instalaciones. 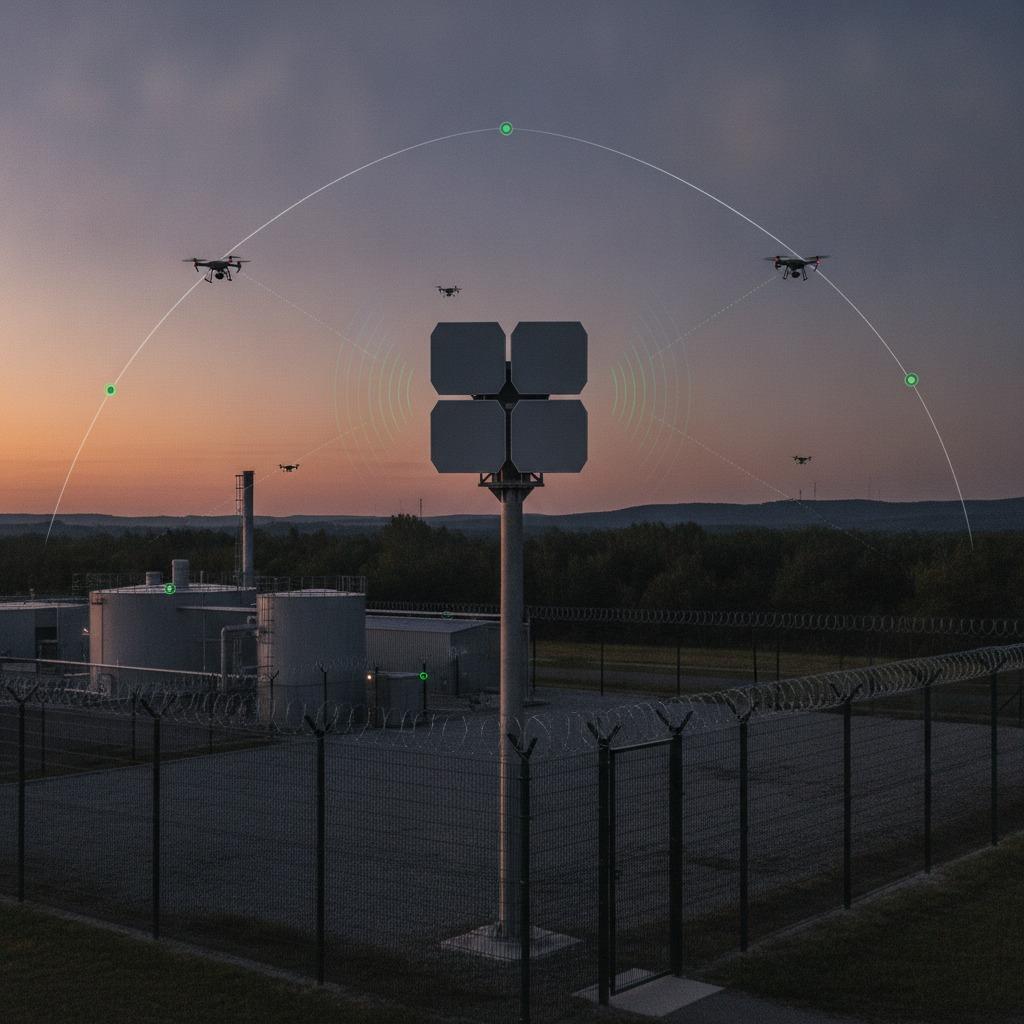
Los equipos de vigilancia perimetral no necesitan otra hoja de especificaciones teóricas sobre radares; necesitan comprender cómo se comportan las cadenas de señal de radar cuando cinco, diez o veinte aeronaves de baja reflectividad entran en el volumen de vigilancia a baja altura. La decisión rara vez se centra en la potencia de transmisión bruta. Se trata de cómo la arquitectura de formación de haces, los algoritmos de procesamiento de señales y la lógica de gestión de seguimiento manejan objetivos simultáneos sin provocar falsas alarmas paralizantes.
¿Por qué los radares de defensa aérea tradicionales fallan ante los enjambres de drones?
La mayoría de los radares de seguridad tradicionales se dimensionaron en función de objetivos de aviación convencionales (helicópteros, avionetas o misiles de crucero), con secciones transversales de radar (RCS) medidas en metros cuadrados. En cambio, los drones comerciales estándar y los modificados presentan una RCS a menudo inferior a 0,01 m², y están compuestos principalmente de plásticos no reflectantes y fibra de carbono, con solo pequeños motores sin escobillas y baterías de litio que reflejan la energía de radiofrecuencia.
Cuando un conjunto de estas plataformas maniobra a baja altitud, los sensores tradicionales se topan con tres graves problemas operativos:
1. Frecuencia de permanencia del haz y tasas de actualización
Los conjuntos de antenas de rotación mecánica tardan entre uno y cuatro segundos en completar un barrido de 360 grados. En un escenario de enjambre donde los objetivos realizan maniobras evasivas agresivas o aparecen tras las crestas a una velocidad de 18 a 25 metros por segundo, un intervalo de revisita de varios segundos implica que el radar registra puntos de seguimiento obsoletos en lugar de vectores procesables en tiempo real. El filtro de seguimiento durante el escaneo falla constantemente, lo que provoca el reinicio de las identificaciones de los objetivos y sobrecarga a los operadores posteriores.
2. El desorden en el suelo y la confusión Doppler
La detección por radar antidrones depende de la identificación de las velocidades de los objetivos a partir de la retrodispersión terrestre: las copas de los árboles meciéndose con el viento, el movimiento de los vehículos en la carretera y el reflejo en la superficie del mar. Los drones en enjambre suelen mantenerse suspendidos en el aire, volar a ras del suelo o adaptarse a la velocidad del viento predominante. Si el procesador de señales aplica un filtro de muesca de indicación de objetivo móvil (MTI) agresivo para eliminar el ruido, filtra inadvertidamente los drones que se mantienen suspendidos en el aire. Si se aumenta la sensibilidad sin un filtrado sofisticado, el sistema inunda la consola de mando con cientos de alertas innecesarias.
3. Saturación de la tabla de seguimiento
Los filtros de seguimiento más antiguos asignan los hilos de procesamiento de forma secuencial. Cuando veinte objetivos entran en cobertura en tres segundos, la lógica de correlación de seguimientos suele asociar erróneamente las devoluciones, crear trayectorias divididas ficticias o descartar vectores válidos por completo. En incursiones de alta densidad, la capacidad de seguimiento es tan crucial como el alcance de detección.
Evaluación de arquitecturas anti-enjambre: Compromisos de ingeniería clave
Seleccionar la configuración de radar adecuada requiere equilibrar la cobertura espacial, las tasas de revisita instantáneas y el espacio de despliegue. Los equipos de abastecimiento suelen evaluar dos arquitecturas de hardware principales:
| Parámetro del sistema | Panel fijo 3D de matriz de escaneo electrónico activo (AESA) | Escaneo híbrido de onda continua de alta velocidad (FMCW) |
|---|---|---|
| Tasa de revisita | Visión multihaz instantánea en fracciones de segundo en todos los sectores. | Moderado (normalmente de 0,5 a 1,5 segundos por barrido). |
| Límite de vía simultáneo | Alto (cientos de pistas activas procesadas simultáneamente). | Moderado (optimizado para entre 20 y 50 pistas activas). |
| Seguimiento de objetivos de baja, baja y pequeña escala (LSS) | Excepcional; la energía continua aplicada al objetivo permite la extracción de la cuchilla mediante micro-Doppler. | Bien; depende en gran medida del suavizado de la trayectoria cinemática. |
| Demandas térmicas y de energía | Mayor consumo continuo; requiere una disipación de calor ambiental robusta. | Menor consumo energético; ideal para unidades temporales o montadas en mástil. |
| Costo total relativo de propiedad | Mayor inversión inicial; la mínima cantidad de piezas móviles reduce el mantenimiento en campo. | Menor coste inicial; los componentes de transmisión mecánica requieren mantenimiento programado. |
Para las instalaciones que buscan protegerse contra ataques multipunto coordinados e intencionados, el radar AESA 3D de panel fijo que opera en banda X o banda Ku se ha convertido en el estándar técnico. La ausencia de accionamientos azimutales mecánicos permite que el radar sintetice haces de recepción simultáneos, asegurando la continuidad del seguimiento y asignando pulsos de energía específicos para interrogar objetivos sospechosos.
El papel del micro-Doppler en la desambiguación de objetivos
Uno de los mayores desafíos operativos en la defensa perimetral es diferenciar los drones de la actividad aviar. Las bandadas de estorninos, gansos o gaviotas generan señales de radar que imitan fielmente la velocidad, la altitud y la sección transversal de radar (RCS) de los pequeños multirrotores. Generar una alerta de intrusión de dron basada en radar cada vez que un ave entra en la zona de exclusión lleva rápidamente a los operadores a silenciar por completo el sistema de alarma.
Para solucionar este problema, los sistemas avanzados incorporan el reconocimiento de la firma de pequeños drones mediante el procesamiento espectral micro-Doppler. Mientras el chasis del dron avanza a una velocidad base determinada, la rotación a alta velocidad de las hélices produce cambios de fase cíclicos y rápidos en el pulso de radar reflejado. Al analizar estas bandas laterales micro-Doppler, las modernas matrices de puertas programables en campo (FPGA) pueden diferenciar el ritmo biomecánico característico del aleteo de las alas de la frecuencia armónica continua de las hélices de carbono de dos o tres palas en fracciones de segundo.
Consideraciones sobre el abastecimiento y la integración del sistema
Antes de definir las especificaciones de los equipos de capital para la defensa del sitio, los equipos multifuncionales de ingeniería y adquisiciones deben auditar su arquitectura de integración:
Transferencias de comandos y fusión de sensores
El radar es un sensor de alerta temprana, no un sensor de identificación. No puede indicar al operador qué tipo de carga útil transporta un dron no autorizado. La capa de software del radar debe publicar coordenadas de seguimiento de baja latencia mediante protocolos de defensa estandarizados (como Asterix Cat 010/240 o interfaces API/REST abiertas) para que las cámaras electroópticas/infrarrojas (EO/IR) esclavas las dirijan directamente a los vectores objetivo. Si la latencia de transferencia supera los 200 milisegundos, las cámaras térmicas de campo de visión estrecho se desviarán constantemente detrás de los drones que se mueven rápidamente y no lograrán fijar el objetivo.
Desconflicto de frecuencias y topografía del sitio
Los sistemas de banda Ku ofrecen una resolución angular nítida y paneles compactos, pero sufren una atenuación notable en caso de lluvias intensas o niebla costera, en comparación con los radares de banda S o C. Por otro lado, los radares de baja frecuencia presentan problemas con la precisión de la altura vertical y las reflexiones multitrayecto en el suelo cerca de cuerpos de agua o asfalto. Un estudio de emplazamiento realista debe determinar la frecuencia de operación, no los rangos de mercado de catálogo medidos en condiciones de prueba desérticas.
Compatibilidad con contramedidas electrónicas
Si su sistema de defensa incluye sistemas activos para neutralizar inhibidores de radiofrecuencia, el radar debe contar con agilidad de frecuencia y filtrado digital integrados para evitar la saturación de la señal frontal causada por armónicos de interferencia locales. Operar un inhibidor activo junto a un radar de vigilancia no reforzado suele cegar el receptor del radar, interrumpiendo de hecho la percepción de la situación en el momento en que comienza la interdicción.
Preguntas frecuentes
¿Pueden los radares anti-enjambre distinguir entre drones amigos y hostiles que operan conjuntamente?
Los sistemas de radar puros no pueden confirmar de forma definitiva la condición de amigo o enemigo sin transpondedores cooperativos (como la identificación remota o el IFF Modo 5). En espacio aéreo disputado, el radar proporciona datos de velocidad, coordenadas y firma, mientras que la integración con sensores locales de detección de radiofrecuencia y la telemetría de vuelo autorizada en el software de mando y control determina la intención.
¿Cuántos paneles de radar se necesitan para una protección perimetral completa de 360 grados?
Para las implementaciones AESA estacionarias, la cobertura esférica o hemisférica completa normalmente requiere de tres a cuatro paneles planos fijos montados en un mástil central o en las esquinas del edificio, cada uno de los cuales cubre un sector de azimut de 90 a 120 grados con un margen de elevación de 30 a 40 grados para mitigar los puntos ciegos superiores.
¿Cuál es el factor principal que limita el alcance de detección del radar frente a los microdrones?
Se prioriza la sección transversal de radar (RCS) y la retrodispersión del ruido terrestre, en lugar de la potencia del transmisor de radar. Detectar un objeto con una RCS de 0,01 m² contra un cielo despejado a tres kilómetros es mucho más fácil que detectar ese mismo objeto a 800 metros, volando a cuatro metros por encima de la línea de árboles o de una valla metálica perimetral.
Plan de acción para los equipos de adquisiciones
Si su instalación está mejorando la seguridad perimetral para hacer frente a amenazas multivectoriales a baja altitud, no se base exclusivamente en las demostraciones simuladas del proveedor. Solicite una prueba de campo a ciegas que incorpore explícitamente al menos tres microdrones simultáneos volando en trayectorias superpuestas coordinadas cerca de obstáculos del terreno. Insista en revisar las tasas brutas de falsas alarmas durante un despliegue continuo de 48 horas, junto con los registros de seguimiento de objetivos. Evaluar la precisión con la que el sensor diferencia las palas mecánicas de los obstáculos ambientales durante las pruebas de vuelo reales es la única forma fiable de validar la preparación para la detección de múltiples objetivos.