




Cuando los ingenieros de percepción implementan radares FMCW en almacenes automatizados, sistemas robóticos o corredores de transporte público, extraer datos cinemáticos nítidos del denso ruido de fondo sigue siendo un desafío constante. El problema fundamental es bien conocido: la detección fiable de la velocidad Doppler depende del aislamiento de sutiles cambios de fase en reflexiones chirp consecutivas, pero las superficies estáticas circundantes, como vigas de acero estructural, separadores de hormigón y carcasas de equipos, suelen saturar el receptor con señales de retorno de alta amplitud. Cuando la etapa de entrada del radar está saturada de reflexiones estáticas, las sutiles microfirmas Doppler de personal vulnerable o vehículos guiados automáticamente (AGV) de movimiento lento se pierden entre el ruido de fondo.

El cuello de botella de la señal al desorden
En cámaras de prueba idealizadas, el seguimiento de un reflector aislado a través de rangos de distancia y velocidad es trivial. Sin embargo, los entornos industriales del mundo real degradan las nubes de puntos de radar de maneras distintas:
- Efecto fantasma por trayectos múltiples: las barreras metálicas reflejan la energía de radiofrecuencia transmitida, creando objetivos sintéticos con velocidades distintas de cero que engañan a los algoritmos de umbral ingenuos.
- Enmascaramiento por ruido de fase: Las reflexiones de alta potencia y efecto Doppler cero elevan el nivel de ruido de fase en todo el eje de velocidad, lo que impide que los detectores vean los objetivos cercanos con baja RCS (sección transversal de radar).
- Difuminación espacial: Los objetivos que se mueven a lo largo de trayectorias tangenciales presentan una velocidad radial cercana a cero en relación con el transceptor, lo que provoca que las redes de filtrado de paso alto simplistas los filtren prematuramente.
Para resolver estos problemas es necesario ir más allá de la generación básica de mapas de rango-Doppler y avanzar hacia una cadena de filtrado y procesamiento espacial de varias etapas.
Un marco de procesamiento por niveles para radar dinámico
En lugar de depender de la ganancia bruta del receptor o de umbrales de tasa de falsa alarma constante (CFAR) por fuerza bruta, las arquitecturas de sensores modernas abordan la interferencia de forma sistemática en los dominios espacial, temporal y espectral.
1. Filtrado de velocidad cero y eliminación de ruido estacionario
La primera línea de defensa es la eliminación de interferencias estacionarias aplicada antes de que los bins de rango-Doppler se transmitan aguas abajo. Los filtros tradicionales de respuesta de impulso finito (FIR) de paso alto para indicación de objetivos móviles (MTI) suelen ser demasiado agresivos, suprimiendo objetivos humanos de movimiento lento cuya velocidad radial se mantiene cerca de cero. En cambio, las implementaciones modernas favorecen la sustracción de la media adaptativa o el filtrado del espacio de estados a través de intervalos de repetición de pulsos (PRI) consecutivos. Al estimar continuamente el componente estático de la respuesta del canal, el sistema sustrae los ecos ambientales fijos sin eliminar la cinemática de baja velocidad.
2. Aislamiento direccional mediante formación de haces adaptativa
Una vez mitigado el sesgo estacionario inicial, es necesario resolver la ambigüedad espacial. El uso de ventanas espaciales fijas suele provocar fugas de energía desde reflectores de lóbulos laterales intensos hacia los intervalos angulares adyacentes. Mediante rutinas de formación de haces adaptativas , como la Respuesta sin Distorsión de Varianza Mínima (MVDR) o la dirección de nulos direccionales, el sistema ajusta dinámicamente los pesos de la matriz de antenas. Esto dirige los nulos del patrón de antena hacia obstáculos estacionarios de alta reflectividad, preservando la ganancia en las direcciones que presentan firmas de velocidad procesables.
3. Agrupación de nubes de puntos y segmentación de objetos en movimiento
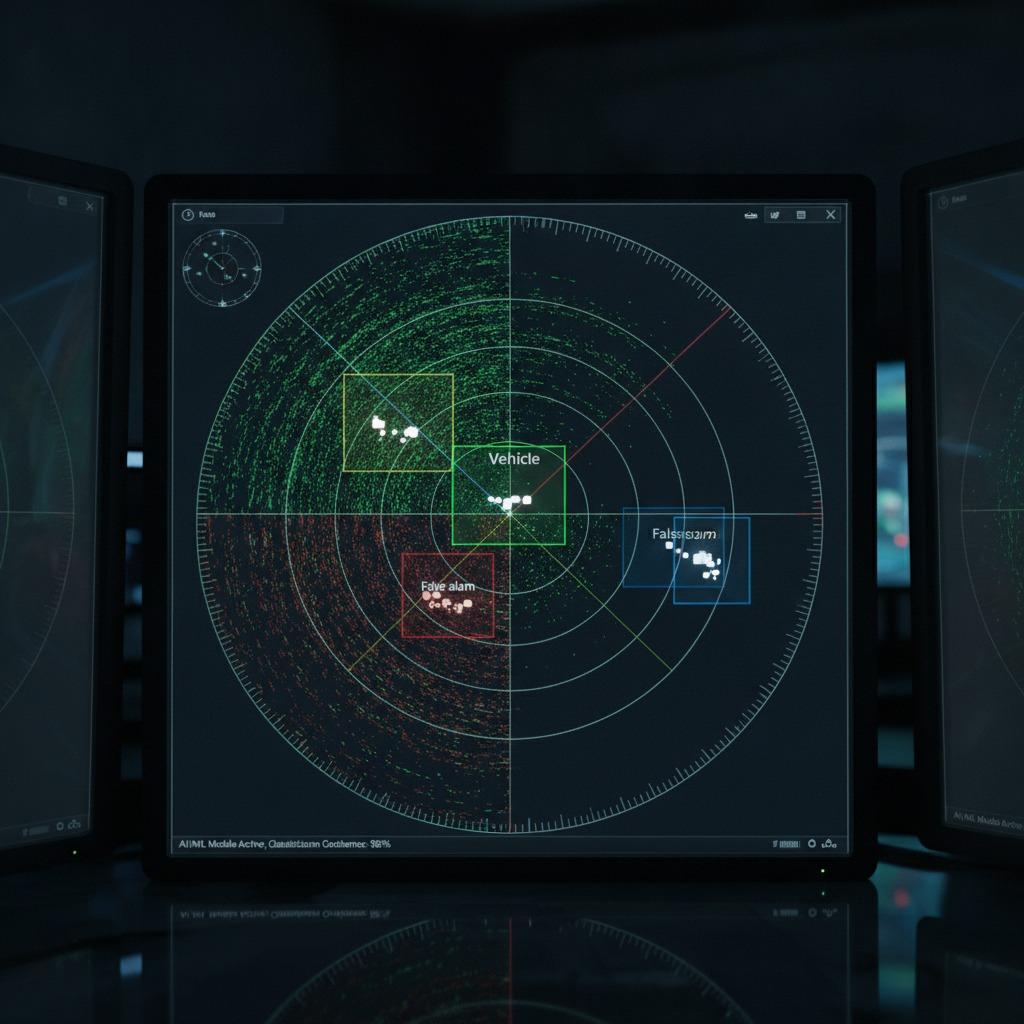
La extracción de los límites de los objetivos a partir de señales de radar dispersas es inherentemente más difícil que la detección de bordes espaciales en imágenes ópticas densas. La segmentación robusta de objetos en movimiento se basa en la evaluación de la consistencia de la velocidad radial en grupos localizados de puntos detectados. Algoritmos como el Agrupamiento Espacial Basado en Densidad de Aplicaciones con Ruido (DBSCAN), aumentado con una dimensión Doppler (agrupamiento de Rango-Azimut-Doppler), evitan los artefactos de objetivos divididos, donde un solo vehículo aparece como tres entidades disjuntas que se mueven a velocidades ligeramente desfasadas.
4. Persistencia de la canalización mediante actualización dinámica de escenas
Las detecciones puntuales son volátiles; las oclusiones y las caídas momentáneas en la sección transversal de la antena provocan la pérdida de detecciones. Un bucle determinista de actualización dinámica de escenas vincula los grupos segmentados en estados de seguimiento coherentes mediante filtros de Kalman sin aroma (UKF) o asociación de datos probabilística conjunta (JPDA). Este marco mantiene la identidad del objetivo a través de los límites de los fotogramas, incluso cuando un objeto se detiene en una intersección y produce brevemente un desplazamiento Doppler nulo.
Criterios de selección de sistemas: Compromisos entre hardware y capacidad computacional
Antes de definir un transceptor de radar y la arquitectura DSP o FPGA correspondiente, los equipos de desarrollo deben conciliar la latencia de procesamiento con los umbrales de resolución:
| Parámetro del sistema | Impacto del diseño | Precaución de ingeniería |
|---|---|---|
| Tiempo de repetición del chirrido (T_c) | Determina la velocidad máxima inequívoca. | Los ciclos de modulación de frecuencia más cortos aumentan las exigencias de rendimiento del convertidor analógico-digital y las limitaciones de reinicio entre modulaciones. |
| Ciclo de trabajo del bastidor | Determina la continuidad y la latencia de la pista. | Los ciclos de trabajo elevados provocan una limitación térmica en las carcasas pasivas, lo que altera la estabilidad de la portadora de RF. |
| Recuento de matriz virtual | Controla la resolución angular mediante síntesis MIMO. | Amplía las operaciones de inversión de matrices en la formación de haces, lo que aumenta considerablemente el consumo de memoria del DSP. |
Errores arquitectónicos comunes
Un error frecuente durante la puesta en marcha inicial del hardware es delegar por completo la supresión de ruido a capas de software que se ejecutan en un procesador de aplicaciones secundario. La transferencia de búferes ADC sin procesar o de enormes cubos 3D de rango-Doppler-azimutal a través de SPI o Ethernet limita rápidamente el ancho de banda disponible del bus. El procesamiento de la interfaz (en concreto, las transformadas rápidas de Fourier 2D iniciales, la resta de matrices estáticas y la generación de umbrales) debería ejecutarse en el chip o directamente en una FPGA adyacente.
Otro punto ciego es la aceleración tangencial. El procesamiento Doppler simple asume que la velocidad radial permanece constante durante el período de la imagen. En giros a alta velocidad o trayectorias robóticas erráticas, la aceleración radial provoca que la energía se disperse en múltiples intervalos Doppler, lo que reduce la sensibilidad de detección. Los arquitectos de sistemas deben monitorear los tiempos de integración de la señal para asegurar que los objetivos no crucen intervalos de velocidad durante un único intervalo de procesamiento coherente (IPC).
Preguntas frecuentes
¿Cómo funciona el procesamiento Doppler cuando el movimiento del objetivo es puramente perpendicular al sensor?
Cuando un objeto se desplaza perpendicularmente al haz del radar, su velocidad radial se reduce a cero. En estos casos, la detección Doppler no puede distinguir el objetivo del ruido estático basándose únicamente en el desplazamiento de frecuencia. La capa de seguimiento debe recurrir al seguimiento del desplazamiento espacial multifotograma, o bien el sistema debe utilizar múltiples nodos de radar dispuestos con cobertura ortogonal superpuesta.
¿Puede el filtrado en el dominio de la frecuencia eliminar por completo las reflexiones por trayectos múltiples?
No. Las señales reflejadas por trayectos múltiples suelen presentar desplazamientos Doppler distintos de cero, ya que el reflector en movimiento transmite su velocidad a la señal reflejada indirectamente. Para combatir la multitrayectoria, es necesario combinar comprobaciones de plausibilidad espacial, filtrado del historial de trayectoria y formación digital de haces que rechace las señales reflejadas fuera de los límites aceptables de elevación y acimut en línea de visión.
Próximos pasos para la integración de sensores
Implementar un seguimiento fiable en entornos con alta interferencia comienza con la evaluación comparativa del perfil de retorno de RF sin procesar bajo el máximo ruido operativo. Antes de finalizar los filtros de software, verifique que la arquitectura del transceptor elegida proporcione un rango dinámico suficiente para soportar retornos de velocidad cero de alta amplitud sin saturar el amplificador de bajo ruido (LNA). La revisión simultánea de las líneas de tiempo de chirp, la geometría del canal virtual y el hardware de procesamiento evita costosos rediseños de PCB al final del ciclo de desarrollo del producto.