



Por qué es importante la validación de la geometría de la formación antes de que una flota de drones despegue.
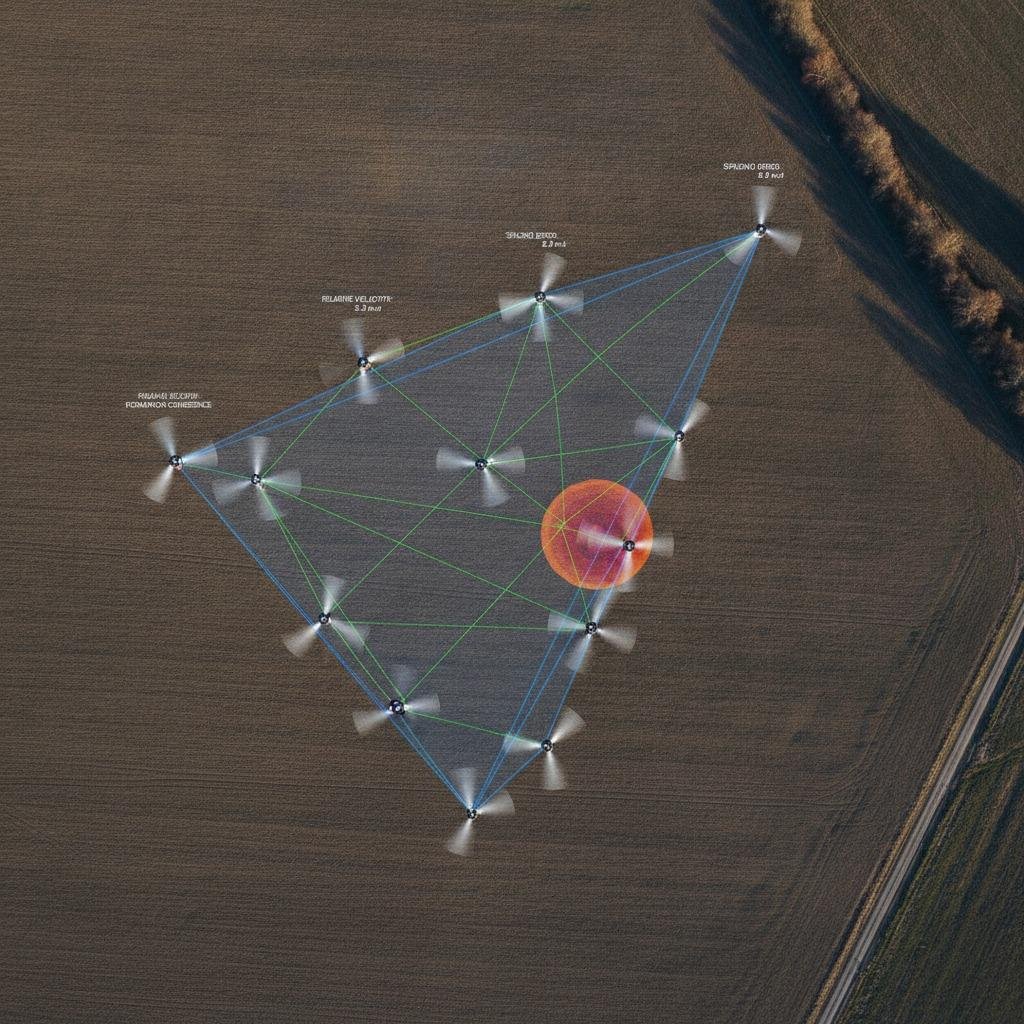
La validación de la geometría de formación es uno de esos temas que parecen teóricos hasta que un vuelo real se complica. Para los equipos que desarrollan sistemas multidrones, la pregunta rara vez es si los drones pueden volar, sino si pueden mantener una forma útil mientras se mueven, giran, aceleran y se recuperan de perturbaciones sin desviarse entre sí. Esto es importante tanto para ingenieros como para responsables de compras y equipos de producto, ya que la geometría no es solo un problema de control. Afecta la estabilidad de la carga útil, la cobertura de los sensores, la seguridad del espacio aéreo, la repetibilidad de las pruebas y el coste de cada ensayo de campo.
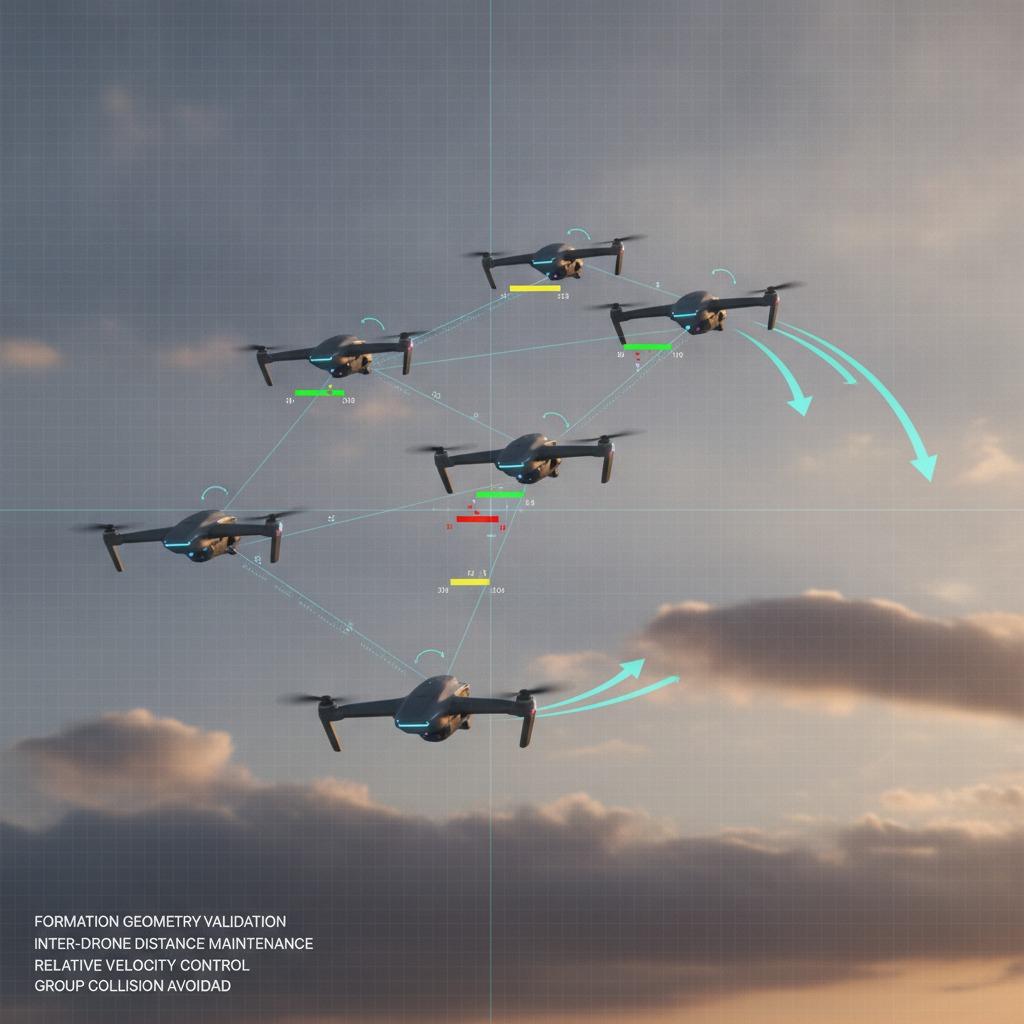
Cuando una formación se ve bien en la simulación, pero se desintegra con viento cruzado o durante un giro coordinado, el fallo suele deberse a una discrepancia entre el espaciado previsto y el movimiento relativo real. En la práctica, los compradores deben decidir qué nivel de precisión debe mantener el sistema, cómo se comunicarán los drones y qué medidas de seguridad se activarán cuando la formación empiece a deteriorarse. Ese es el verdadero propósito de la validación: no demostrar la perfección, sino demostrar que la formación puede mantenerse coherente en las condiciones reales a las que se enfrentará el sistema.
El problema fundamental: la forma es fácil de medir en un laboratorio, pero más difícil en movimiento.
El espaciado estático se puede controlar con una lógica de puntos de ruta sencilla. El espaciado dinámico es otra historia. Una vez que los drones comienzan a cambiar de velocidad, ángulo de alabeo, altitud o rumbo, los pequeños errores de sincronización se acumulan rápidamente. Una aeronave líder puede iniciar un giro una fracción de segundo antes que las demás. Una aeronave seguidora puede reaccionar más rápido a la secuencia de comandos. El control de la velocidad relativa se vuelve entonces tan importante como la posición absoluta. Sin él, el grupo puede permanecer en el aire mientras la geometría prevista se desmorona silenciosamente.
Por eso, el mantenimiento de la distancia entre drones es solo una parte del problema. La distancia por sí sola no indica si la formación mantiene su orientación prevista, si los drones de las esquinas se desvían demasiado en un giro o si el sistema consume demasiado margen solo para mantenerse unido. La prevención de colisiones grupales es la capa de emergencia, pero un sistema de formación maduro no debería depender de la lógica de prevención para corregir las deficiencias de control rutinarias.
¿Qué deben validar primero los ingenieros?
Un plan de validación eficaz comienza con la geometría más relevante para la misión. ¿El sistema debe mantener una disposición lineal, en cuña, rectangular o más flexible? ¿La misión requiere un espaciado reducido para la obtención de imágenes o un espaciado mayor para la inspección y la resolución de conflictos? La respuesta modifica tanto el enfoque de control como el método de prueba.
Comprobaciones clave que suelen merecer atención
Primero, verifique si la formación puede mantener su forma durante el vuelo estable. Luego, pruebe las transiciones: el despegue, el ascenso, la separación, la fusión y el aterrizaje suelen revelar retrasos en el control. La coordinación de los giros merece especial atención, ya que es uno de los puntos donde es más fácil que una formación se desvíe. En un giro, los drones exteriores recorren mayor distancia que los interiores, y cualquier desajuste en el tiempo o el control de velocidad se hace evidente rápidamente. Si el grupo necesita acelerar o desacelerar juntos, o recuperarse tras una perturbación, se debe medir el control de velocidad relativo, no asumirlo.
También conviene probar el comportamiento ante fallos. ¿Qué ocurre cuando un dron se queda rezagado? ¿Se estira la formación, se recentra o se aborta? Un sistema que se recupera con fluidez suele ser más valioso que uno que mantiene una formación compacta solo cuando las condiciones son ideales.
Comparación rápida: lo que te dicen los diferentes enfoques de validación.
La simulación es la forma más rápida de evaluar un concepto y resulta útil para comparar leyes de control o tipos de formación antes de implementar el hardware. Las pruebas con hardware en bucle añaden realismo temporal y revelan retrasos en la comunicación. Los vuelos de prueba al aire libre son la prueba definitiva, ya que ponen de manifiesto problemas relacionados con el viento, el ruido del GPS, las vibraciones y el flujo de trabajo del operador que los modelos suelen disimular.
Cada etapa responde a una pregunta diferente. La simulación evalúa la plausibilidad matemática. La simulación en tiempo real (Hardware-in-the-Loop) verifica si el sistema reacciona a tiempo. Las pruebas de vuelo comprueban si la validación de la geometría de la formación se mantiene en condiciones reales. Omitir cualquiera de estos pasos suele generar sorpresas costosas posteriormente.
Errores comunes que cometen los compradores y los equipos de proyecto
Un error común es considerar la prevención de colisiones como la estrategia de control principal. Es una medida de seguridad, no la solución definitiva. Otro error frecuente es sobreajustar las pruebas a condiciones climáticas tranquilas. Si el producto debe operar al aire libre, se debe incluir cierta turbulencia en el plan de validación. En ocasiones, los equipos especifican la distancia de formación sin definir qué implica durante el movimiento. Es fácil establecer un objetivo de separación estática; un objetivo dinámico es lo que el sistema de control debe mantener en la práctica.
También existe un problema de adquisición que a menudo se pasa por alto: el concepto de formación puede parecer sólido, pero la plataforma podría no ofrecer la sincronización, la calidad de telemetría o la capacidad de procesamiento necesarias para respaldarlo. Si el enlace de comunicaciones es inestable, incluso un algoritmo ingenioso puede volverse frágil.
Consejos prácticos para el comprador
Si está buscando una plataforma multidrones o evaluando una solución de control personalizada, solicite pruebas de que el proveedor ha probado el comportamiento de la formación bajo condiciones variables de velocidad y giro. Pregunte cómo miden el error de espaciado, si registran las posiciones relativas a lo largo del tiempo y qué sucede cuando un nodo se sale del rango esperado. Si solo hablan de la precisión de los puntos de referencia, siga investigando.
Para los equipos de producto, la opción más segura es vincular los requisitos geométricos a la misión en sí. Los enjambres de vigilancia, inspección, exhibición e investigación no requieren la misma tolerancia a la deriva. Una formación más compacta no es automáticamente mejor si aumenta la carga de control o reduce el margen operativo.
Preguntas frecuentes: respuestas breves que suelen ser importantes
¿La validación de la geometría de la formación solo se aplica a enjambres complejos?
No. Incluso las flotas pequeñas se benefician de ello, especialmente cuando los drones deben moverse de forma sincronizada o mantener la superposición de las cámaras.
¿Todas las formaciones necesitan el mismo método de control?
No. Una formación lineal y una cuña giratoria se enfrentan a dinámicas diferentes, especialmente durante los giros y los cambios de velocidad.
¿Cuál es el riesgo que más se pasa por alto?
Suponer que una formación estable en una condición de vuelo se mantendrá estable en todas ellas suele suponer una pérdida de tiempo.
Un paso siguiente sensato
Si tu equipo está definiendo un sistema multidrones, comienza por describir los requisitos geométricos en términos operativos: qué tan cerca, qué tan estable, qué tan rápido se recuperan y bajo qué condiciones. Luego, valida el diseño con respecto a esas condiciones antes de finalizarlo. Esta es la forma más sencilla de evitar adquirir capacidades de control innecesarias o descubrir demasiado tarde que la flota no puede mantener la forma que requiere tu aplicación.