



El fallo de la reidentificación óptica en entornos de campo
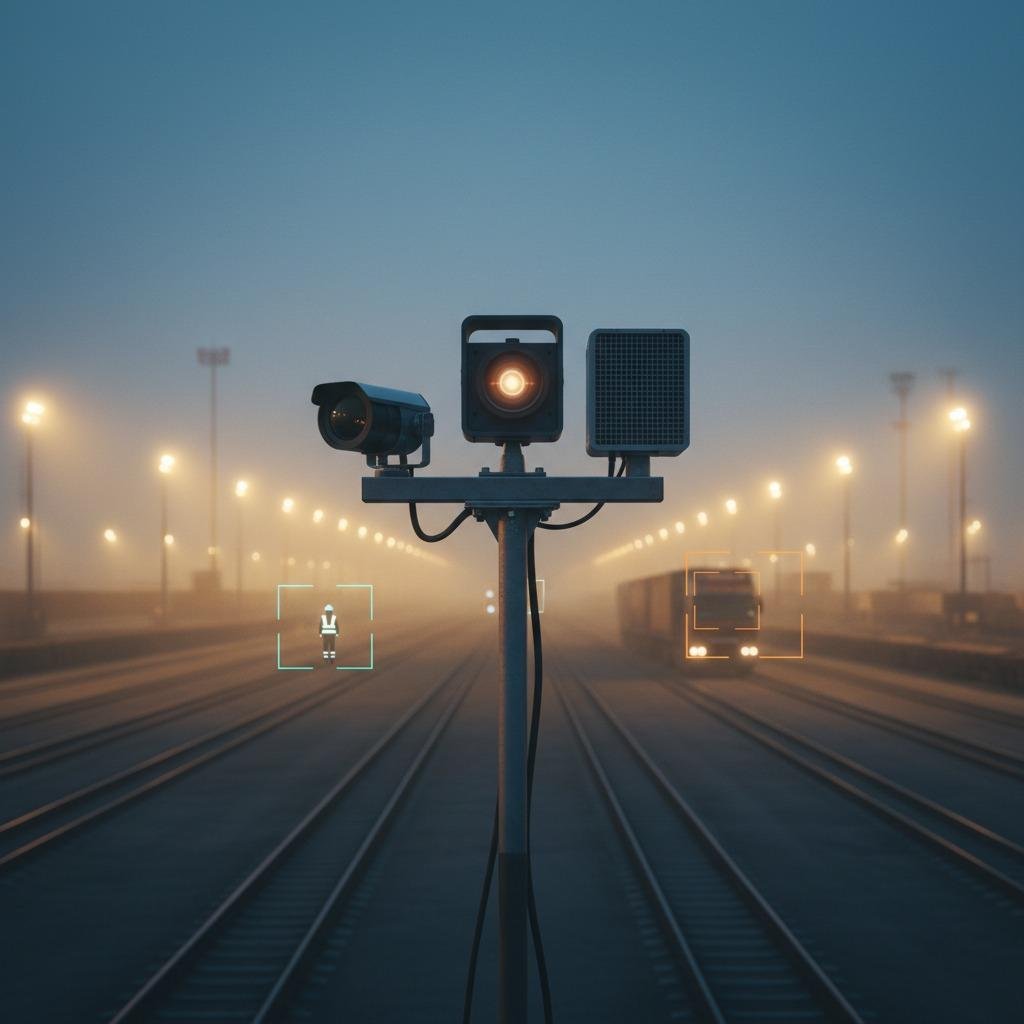
Los perímetros industriales, los astilleros y los centros logísticos autónomos se enfrentan a un persistente problema de percepción: los sistemas de visión estándar pierden el seguimiento en cuanto las condiciones físicas de operación se desvían de los parámetros de prueba estándar de fábrica. Cuando se levanta polvo en una estación de ferrocarril o la retroiluminación afecta a un conjunto de sensores de gran altura, los modelos basados en la apariencia colapsan. Esta vulnerabilidad operativa ha acelerado la transición hacia la reidentificación de objetos basada en la fusión, desplazando el problema de la extracción de características centrada exclusivamente en la visión a sistemas de percepción multimodal capaces de mantener la identidad durante largos periodos y en diversas condiciones climáticas. 
Para los integradores de sistemas y los responsables de la percepción en el borde, el desafío rara vez radica en si la detección multimodal es conceptualmente superior. Sin duda lo es. La dificultad reside en los detalles de la implementación: la sincronización de datos, la degradación asimétrica de los sensores y las penalizaciones computacionales reales que se producen al procesar flujos de datos dispares en plataformas de borde con recursos limitados.
La arquitectura: Conectando flujos visibles, térmicos y de radar
El seguimiento de espectro único depende en gran medida de los histogramas de color, los perfiles de borde y la textura visual. Estas representaciones fallan cuando la iluminación ambiental disminuye o cuando la ropa y los diseños de los contenedores alteran las características aparentes en las distintas vistas de la cámara. Para solucionar esto, es necesario superponer diferentes modalidades de detección, de modo que el punto ciego de un sensor quede cubierto por la línea base física de otro.
Asociación de objetivos de espectro cruzado
La combinación de señales RGB estándar con infrarrojo de onda larga (LWIR) proporciona una resistencia inmediata contra las sombras y la oscuridad total. Sin embargo, la asociación de objetivos entre espectros introduce una fricción algorítmica considerable: las imágenes térmicas carecen de información cromática, mientras que los sensores visibles pierden los límites de los objetivos en entornos de cero lux. Los sistemas de procesamiento de alto rendimiento evitan el mapeo de píxeles sin procesar al traducir las características visuales y térmicas a un espacio latente independiente de la modalidad. La red correlaciona las firmas térmicas —como las firmas de calor del motor, las siluetas térmicas humanas o los gradientes de enfriamiento— con los cuadros delimitadores ópticos, manteniendo las etiquetas de identidad global incluso cuando los objetivos transitan por zonas de iluminación radicalmente diferentes.
Fusión radar-térmica infrarroja
Cuando el aire con alta concentración de partículas, el vapor de agua o las salpicaduras marinas degradan tanto las longitudes de onda ópticas como las térmicas, la fusión radar-térmica infrarroja constituye la base robusta del sistema. El radar de ondas milimétricas (mmWave) destaca en la extracción de la firma micro-Doppler y la estimación de la velocidad radial, ignorando por completo la dispersión atmosférica. Al mapear los grupos de puntos del radar sobre los contornos térmicos, el sistema crea un ancla espacio-temporal que resiste la niebla densa o la obstrucción visual. El radar proporciona certeza en el alcance y la velocidad; el sensor térmico establece los contornos delimitadores y el contexto estructural.
Para activos móviles autónomos, como los vehículos guiados automáticamente (AGV) que operan entre almacenes interiores y zonas de preparación exteriores, el movimiento propio de los sensores complica las transferencias entre cámaras. En estas configuraciones, la incorporación de odometría visual asistida por radar evita la desviación del seguimiento al desacoplar el movimiento propio del vehículo de las trayectorias dinámicas de los objetivos externos, lo que garantiza que el sistema de coordenadas se mantenga estable durante las transferencias.
La deuda de calibración: donde la mayoría de las implementaciones tropiezan.
Los equipos de ingeniería de software suelen asumir que las transformaciones espaciales entre sensores permanecen estáticas una vez inicializadas en un banco de calibración. En las plantas de fabricación y los pórticos exteriores, esta suposición falla rápidamente.
La calibración fiable de múltiples sensores es un requisito operativo fundamental, no un paso de configuración único. Las vibraciones de los equipos pesados, la dilatación térmica de los soportes de montaje de aluminio debido a las fluctuaciones estacionales de temperatura y la carga mecánica del viento provocan microrrotaciones. Una desalineación de tan solo 0,5 grados entre un radar de haz estrecho y una cámara óptica de larga distancia focal introduce varios metros de error de proyección a un alcance de detección de ochenta metros. A esa distancia, la ventana de proyección es lo suficientemente amplia como para asignar erróneamente las identificaciones de trayectoria por completo.
Las implementaciones exitosas en campo tratan la calibración multisensor como una tarea continua en segundo plano. En lugar de depender exclusivamente de objetivos estáticos en forma de tablero de ajedrez, los sistemas deben ejecutar rutinas de calibración extrínsecas en línea que ajusten dinámicamente las matrices de transformación utilizando puntos de control ambientales e historiales de seguimiento.
Evaluación de la computación perimetral frente a los presupuestos de latencia
Al diseñar una pila de implementación para la reidentificación de objetos basada en fusión, los arquitectos de hardware generalmente se enfrentan a una disyuntiva directa entre la fidelidad de la asociación y la latencia de la canalización:
La fusión de características en la etapa inicial ofrece la mayor precisión de reidentificación en zonas ocluidas, pero requiere un ancho de banda de memoria masivo. La transferencia simultánea de nubes de puntos de radar sin procesar, matrices térmicas de alta resolución y fotogramas ópticos de múltiples cámaras a un módulo de computación perimetral genera una grave contención del bus.
Por el contrario, la fusión de decisiones en la etapa final procesa las detecciones de forma independiente dentro de cada módulo sensor y solo correlaciona los metadatos de la trayectoria en el servidor perimetral. Si bien esto reduce drásticamente la sobrecarga computacional, falla cuando los sensores individuales carecen de la relación señal-ruido necesaria para generar una trayectoria local por sí mismos.
Para operaciones logísticas de alta seguridad o de alta velocidad, la fusión de nivel intermedio —donde las representaciones de características intermedias de las capas profundas se alinean y concatenan— ofrece una solución práctica. Mantiene suficiente correlación entre modos para resolver los intercambios de identidad sin saturar el hardware periférico.
Recomendaciones prácticas para líderes de ingeniería
Antes de finalizar la selección de la lista de materiales o emitir licitaciones para la adquisición de hardware multisensor, considere tres prácticas básicas:
Audite los mecanismos de sincronización temporal en la capa de hardware. Las marcas de tiempo NTP basadas en software o las del sistema operativo introducen fluctuaciones que perjudican la asociación de trayectorias multimodales en objetivos que se mueven rápidamente. Utilice disparadores PTP (IEEE 1588) a nivel de hardware para alinear las señales de radar con las ventanas de exposición del obturador de la cámara.
Tenga en cuenta la rigidez del soporte de montaje en condiciones térmicas extremas. El uso de aleaciones diferentes para los soportes de sensores compartidos provoca deformaciones mecánicas bajo la luz solar directa, lo que invalida las matrices de calibración sin que se generen alertas de fallos en el software.
Analice el rendimiento de su presupuesto de computación considerando los peores escenarios climáticos. La lluvia y la nieve introducen un considerable desorden en las nubes de puntos del radar y reducen el contraste de la escena térmica, lo que aumenta la latencia de inferencia justo cuando la precisión del seguimiento es más crítica.
Preguntas frecuentes
¿Por qué no confiar exclusivamente en cámaras ópticas 4K de mayor resolución para la reidentificación?
La resolución no compensa la pérdida de contraste físico. En escenarios de bajo contraste, con reflejos intensos o precipitaciones fuertes, los píxeles adicionales simplemente aumentan los cuellos de botella en la transmisión de datos sin proporcionar incrustaciones de características distintivas. Las entradas multimodales resuelven el problema del seguimiento de gotas capturando propiedades físicas fundamentalmente diferentes en lugar de aumentar la densidad de píxeles.
¿Qué tan sensible es la asociación espectral cruzada a la distancia del objetivo?
Es altamente sensible a la degradación de la resolución espacial. A distancias extendidas, los sensores térmicos pierden detalles internos del objetivo y se degradan hasta convertirse en simples centros de puntos calientes. Los modelos eficaces de asociación de objetivos entre espectros suelen definir un rango operativo máximo donde se garantiza un número mínimo de píxeles en la silueta del objetivo, recurriendo al seguimiento cinemático asistido por radar más allá de ese límite.
Próximos pasos para los equipos de despliegue
Si la pérdida persistente de identidad compromete la fiabilidad de su sistema de seguimiento durante los cambios de turno o las variaciones climáticas, revise nuestros parámetros de referencia de arquitectura de percepción. Póngase en contacto con nuestro equipo de ingeniería de aplicaciones para evaluar las configuraciones de interfaz de los sensores y las soluciones de sincronización a nivel de hardware adaptadas a su entorno operativo.