




El cuello de botella del presupuesto energético en infraestructuras autónomas y remotas
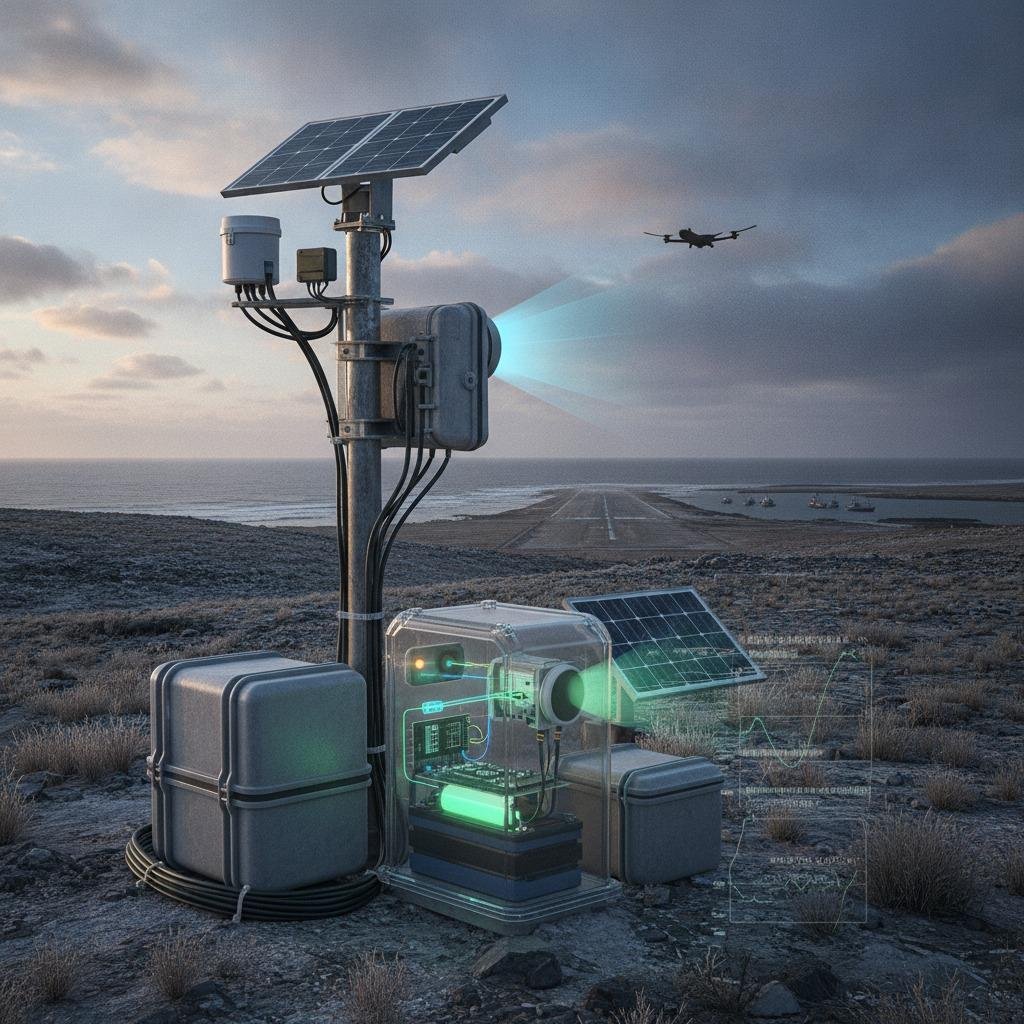
Para los ingenieros de sistemas que implementan estaciones de monitoreo autónomas, sistemas de seguridad perimetral o vehículos aéreos no tripulados de larga duración, el consumo de energía es casi siempre el factor limitante. Los sensores activos, en particular el radar de ondas milimétricas, el lidar y los sistemas de visión de alta velocidad de fotogramas, consumen una cantidad considerable de energía. En instalaciones remotas sin conexión a la red eléctrica, este gasto térmico y eléctrico obliga a los equipos a especificar grandes gabinetes de baterías y paneles fotovoltaicos sobredimensionados, lo que incrementa los costos estructurales y complica el servicio de campo. Adoptar sensores ecológicos para ahorrar energía ya no es un gesto de sostenibilidad corporativa; se ha convertido en una necesidad de ingeniería fundamental para mantener el hardware remoto operativo sin ciclos constantes de reemplazo de baterías.
Cuando un módulo de radar activo consume entre 2 W y 15 W de forma continua, un nodo sensor desatendido en condiciones invernales bajo cero puede agotar una batería estándar de fosfato de hierro y litio (LiFePO4) en cuestión de días si el cielo permanece nublado. Los equipos de aprovisionamiento y los arquitectos de hardware se enfrentan a una disyuntiva directa: o bien reducir la resolución espacial y la velocidad de fotogramas, o bien encontrar una arquitectura que aísle los transceptores de sensores de alto consumo hasta que la verificación del objetivo sea estrictamente necesaria.
Detección de desacoplamiento: El papel de la lógica de activación multinivel
El fallo arquitectónico habitual en la monitorización continua de perímetros o telemetría consiste en el funcionamiento ininterrumpido de transceptores de alta resolución. La gran mayoría de los datos recopilados durante un ciclo de 24 horas corresponden a campos vacíos, pistas de aterrizaje estáticas o masas de agua estancadas. El uso de procesadores de señales digitales (DSP) de ancho de banda completo para calcular transformadas rápidas de Fourier en espacios vacíos resulta ineficiente.
Una solución eficaz reside en el control jerárquico mediante detección inteligente de activación. En lugar de mantener los front-ends de RF primarios en modo de transmisión continua, el nodo utiliza entradas secundarias de bajo consumo, como sensores infrarrojos pasivos (PIR) de ultrabajo consumo, sensores de vibración piezoeléctricos o unidades de radar micro-Doppler especializadas que consumen menos de 50 microvatios en estado de escucha. Solo cuando se superan los umbrales de masa, velocidad o firma acústica, el sistema regula la alimentación de los transceptores de radar FMCW primarios y los microcontroladores principales.
Aquí hay una advertencia de diseño que las pruebas de banco a menudo pasan por alto: la latencia de activación. Para sacar un frontal de radar de alto rendimiento del modo de suspensión profunda, se requiere estabilizar los bucles de enganche de fase (PLL) y cargar las tablas de calibración desde la memoria flash. Si los objetivos son UAVs de alta velocidad o amenazas a baja altitud, un arranque en frío no optimizado de 300 milisegundos podría significar que el objetivo haya salido del campo de visión reducido antes de que finalice el procesamiento del primer chirrido. Los ingenieros de hardware deben equilibrar los estados de suspensión profunda con los modos de espera en caliente que mantienen los osciladores estabilizados mientras apagan los amplificadores de potencia.
Equilibrio en la cosecha y realidades del campo
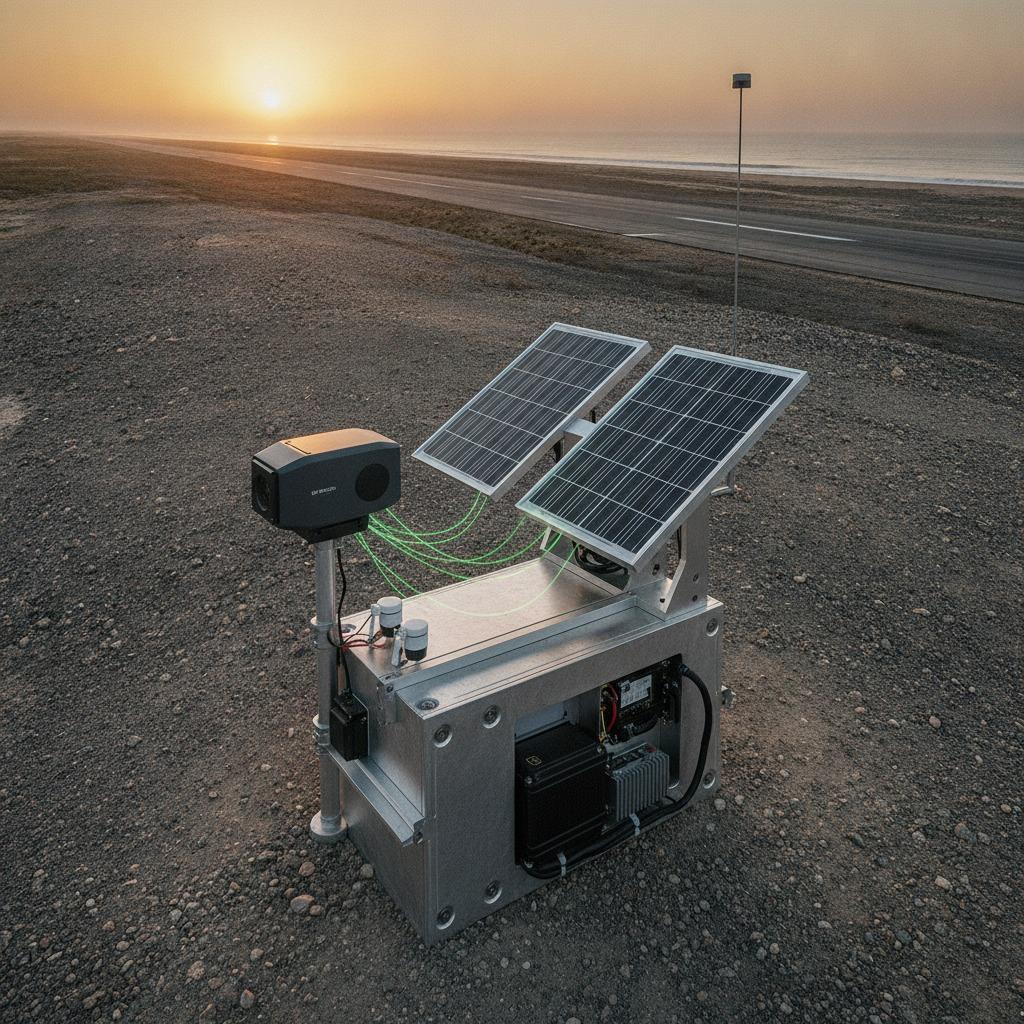
Para instalaciones donde el acceso a la red eléctrica o el suministro eléctrico por cable resultan prohibitivos, la integración de radares alimentados por energía solar ofrece una alternativa atractiva para lograr nodos autosuficientes. Sin embargo, los ingenieros de campo suelen encontrarse con las limitaciones de la potencia nominal de los paneles. Un panel solar de 100 W rara vez alcanza su potencia nominal en función de los cambios estacionales, la acumulación de polvo y los ángulos oblicuos de la luz solar.
Para lograr un funcionamiento verdaderamente neutro en energía, se requiere una cadencia de detección dinámica en lugar de un ciclo de trabajo fijo. En la práctica, el controlador integrado del nodo sensor debe monitorear su propio estado de carga (SoC) y la impedancia de la batería interna. Si la captación solar disminuye durante días lluviosos consecutivos, el firmware debería reducir automáticamente la frecuencia de las repeticiones de los pulsos, extender los intervalos de reposo entre barridos o restringir los algoritmos de seguimiento a sectores angulares más estrechos.
| Modo operativo | Promedio de dibujo | Latencia de detección | Aplicación principal |
|---|---|---|---|
| FMCW continuo activo | 3,5 W – 12,0 W | Instantáneo (< 5 ms) | Defensa crítica de la base, prevención de colisiones a alta velocidad. |
| Radar de ciclo de trabajo fijo | 350 mW – 1,2 W | 100 ms – 1,0 s | Seguimiento de fauna silvestre, vigilancia del tráfico costero |
| Activado (Despertar multinivel) | < 5 mW en modo de espera / 4 W en modo de ráfaga | 50 ms – 250 ms | Vigilancia perimetral remota, seguridad de oleoductos |
| Recolección de energía adaptativa | Dinámico (varía según el SoC) | Adaptativo (10 ms – 2,0 s) | Integración de radares meteorológicos y alimentados por energía solar fuera de la red eléctrica |
Plataformas de aviación e inspección: Reduciendo las penalizaciones por carga útil
En plataformas aéreas como los pseudosatélites solares eléctricos (HAPS) y los drones de inspección industrial, la energía eléctrica se traduce directamente en masa de la carga útil. Una batería más grande requiere una estructura más grande, lo que aumenta la resistencia inducida y exige mayor potencia de empuje. La integración de sensores ecológicos para el ahorro de energía en los conjuntos de sensores aéreos elimina esta penalización de peso acumulativa.
Mediante un software de control inteligente y una optimización de vuelo respetuosa con el medio ambiente, los ordenadores de vuelo pueden coordinar los ciclos de actividad de los sensores con los perfiles de vuelo de navegación. Cuando un dron de reconocimiento vuela entre puntos de ruta, los sensores pesados orientados hacia abajo pueden entrar en modo de reposo, activando barridos de detección de alta frecuencia solo al cruzar corredores de reconocimiento designados. Esta práctica reduce la tensión térmica en los compartimentos de aviónica cerrados, disminuye el peso del disipador de calor y amplía directamente los tiempos de permanencia operativa sin aumentar el tamaño de la batería.
Trampas prácticas en la adquisición de sensores de baja potencia
Al evaluar los módulos de sensores y los conjuntos de chips integrados para su implementación remota, los responsables de compras deben ir más allá de las cifras de disponibilidad que aparecen en las hojas de resumen de componentes:
- Corriente de reposo frente a corriente máxima de irrupción : Un transceptor de radar puede presentar un consumo medio microscópico durante su ciclo de trabajo, pero al activar los amplificadores de potencia se pueden generar picos de corriente repentinos. Si el circuito integrado de gestión de energía (PMIC) o la composición química de la batería presentan una respuesta transitoria deficiente a bajas temperaturas, la caída de tensión resultante puede provocar una baja tensión en los microcontroladores adyacentes.
- Las falsas alarmas agotan rápidamente la batería: en los sistemas de activación jerárquicos, las alarmas erróneas son un gran problema para la batería. Si los fuertes vientos o los gradientes térmicos ambientales activan repetidamente un disparador de baja potencia, el sistema principal de alta potencia se activará constantemente, agotando las reservas mucho antes del intervalo de servicio previsto. El filtrado algorítmico en el extremo de la red debe complementar el disparador de hardware.
- Degradación por temperaturas extremas: Las celdas de litio pierden capacidad efectiva y aumentan su resistencia interna por debajo de 0 °C. Los presupuestos de energía deben modelarse en función de las capacidades de pleno invierno, en lugar de utilizar las cifras estándar de laboratorio a 25 °C.
Preguntas frecuentes
¿Cómo afecta la detección de activación a la fiabilidad de la detección?
Cuando se calibra correctamente, la fiabilidad es comparable a la de los sistemas de funcionamiento continuo, siempre que el sensor principal se estabilice antes de que el objetivo abandone la zona de detección. La clave reside en establecer umbrales de activación lo suficientemente conservadores para evitar la pérdida de eventos, utilizando el procesamiento en el borde para descartar las falsas alarmas antes de activar la telemetría completa del transceptor.
¿Es posible modernizar las instalaciones de radar existentes para reducir su consumo energético?
En muchos casos, sí. En lugar de reemplazar el cabezal de radar principal, los equipos suelen instalar un cuadro de distribución de energía externo controlado por un sensor de micropotencia secundario o un firmware modificado que ejecuta un ciclo de trabajo adaptativo según el estado de carga.
Próximos pasos para los equipos de ingeniería
Antes de instalar carcasas mecánicas o encargar baterías personalizadas para proyectos de teledetección, realice pruebas de rendimiento con un analizador de potencia dinámico en todo el rango de temperatura de funcionamiento. Verifique la curva de estabilización de encendido exacta de sus transceptores de RF, calibre los umbrales de activación secundarios con respecto al ruido real del campo y calcule el margen de potencia real necesario para una fiabilidad de campo autónoma durante todo el año.