



Por qué la advertencia de proximidad al suelo es importante en las operaciones de vuelo reales.
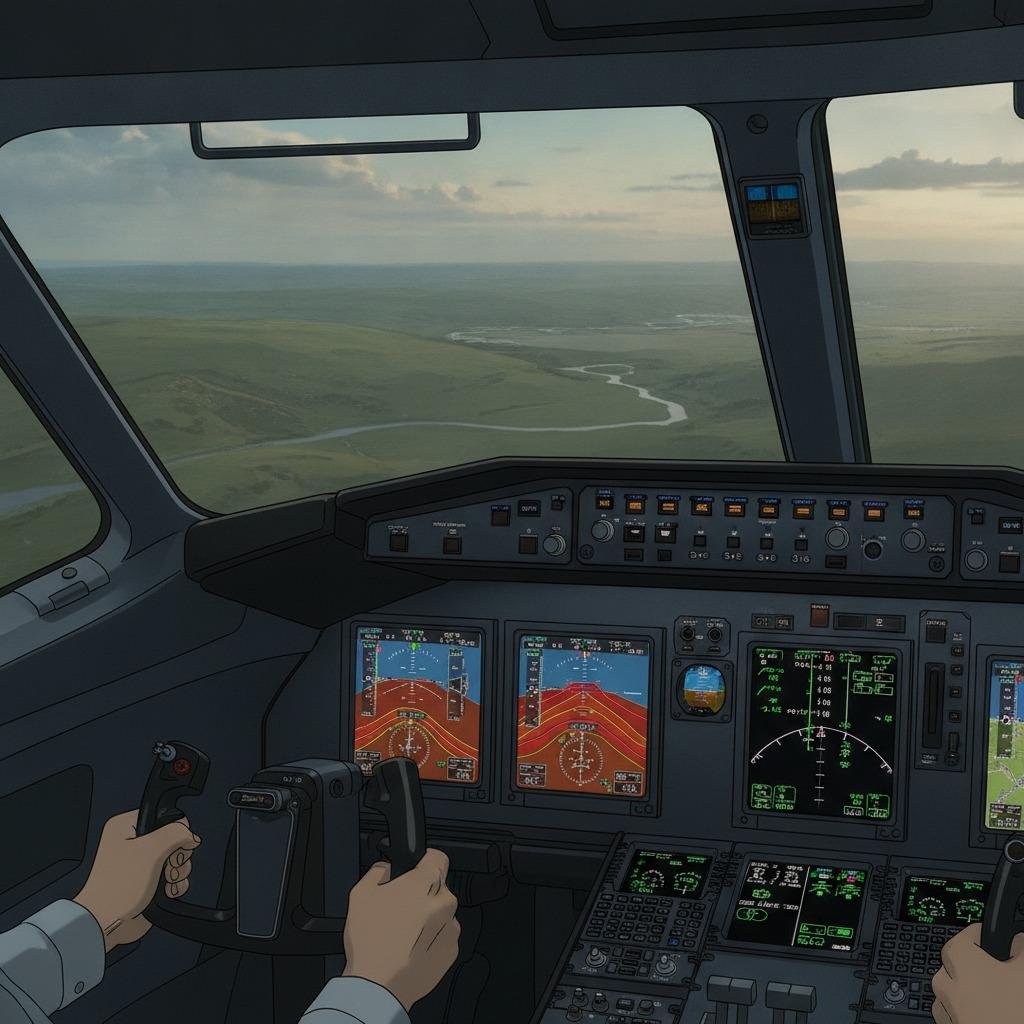
La advertencia de proximidad al terreno no es solo una alerta en la cabina de los grandes aviones de transporte; forma parte de una mentalidad de seguridad más amplia que ayuda a las tripulaciones y a los sistemas autónomos a evitar uno de los peligros más antiguos de la aviación: el impacto contra el terreno en vuelo controlado. Para los pilotos, los integradores de UAV y los equipos que trabajan en helicópteros o en las plataformas eVTOL emergentes, el problema es sencillo. La aeronave puede funcionar a la perfección, pero si la tripulación o el sistema de control calculan mal la altitud, la velocidad de descenso o la forma de la zona de aterrizaje, el resultado puede ser grave.
Por eso, la monitorización de la altura libre al terreno se ha convertido en un tema práctico de diseño y operación, en lugar de una característica especializada de la aviónica. La cuestión ya no es si un sistema de alerta es útil, sino cuánta capacidad de detección, lógica y redundancia necesita una misión aérea concreta, sobre todo al operar cerca de colinas, tejados, plataformas de aterrizaje confinadas o terrenos irregulares.
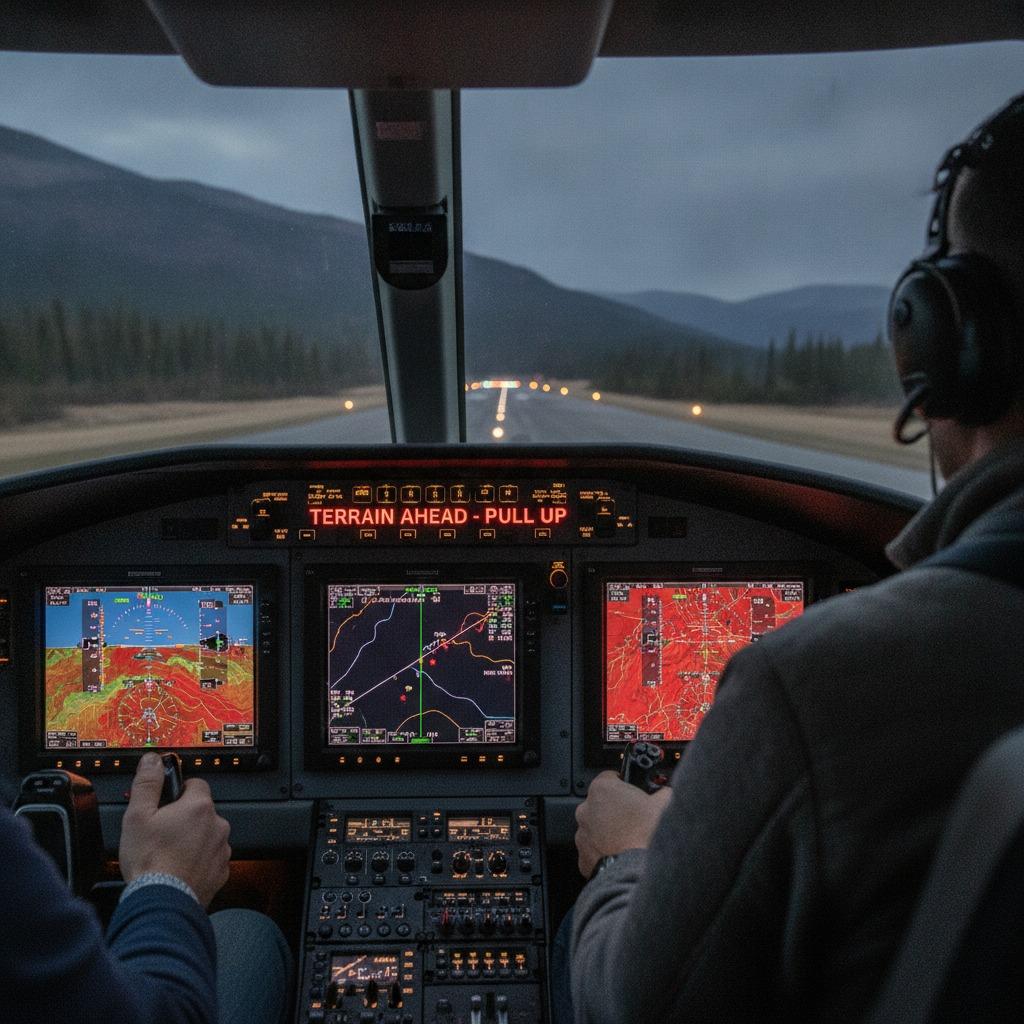
La tarea básica: mantener la aeronave fuera de la zona de peligro.
En esencia, la alerta de proximidad al terreno busca responder rápidamente a una pregunta: ¿se acerca la aeronave al suelo más rápido de lo debido o se encuentra en un terreno diferente al esperado por el piloto? En la aviación tripulada, esto generalmente implica alertar a la tripulación antes de que el descenso se vuelva inseguro. En los sistemas no tripulados, puede significar proporcionar al software de control de vuelo información más precisa sobre la altitud, el terreno y el riesgo en la zona de aterrizaje.
Las distintas plataformas requieren diferentes niveles de sofisticación. Un avión de ala fija en aproximación puede necesitar alertas predictivas vinculadas a la trayectoria de planeo y a los datos de la base de datos del terreno. Un helicóptero, en cambio, suele necesitar una mejor percepción del entorno a baja altitud en espacios congestionados. Las aeronaves VTOL añaden otra capa de complejidad, ya que pueden pasar del vuelo estacionario al descenso en espacios más reducidos, con flujos de aire variables y menor margen de error.
Donde el monitoreo de la altura libre del terreno es más útil
La monitorización de la altura libre del terreno es especialmente valiosa cuando los operadores vuelan a campos desconocidos, plataformas temporales, terrenos accidentados o entornos urbanos. También resulta útil cuando la visibilidad es reducida, la carga de trabajo es elevada o la zona de aterrizaje está solo parcialmente preparada. En esas condiciones, incluso las tripulaciones experimentadas pueden confiarse demasiado en la altura libre, sobre todo si se centran en los obstáculos que tienen delante y no en la superficie que tienen inmediatamente debajo.
Una advertencia práctica: los datos de altitud por sí solos pueden ser engañosos. Un sistema puede conocer su altitud barométrica o posición GNSS, pero aun así no detectar la elevación del terreno, la pendiente o las obstrucciones artificiales. Por eso, los compradores deben considerar cómo la lógica de alerta combina los sensores, la cartografía y el estado del vuelo. Una buena alerta debe ser oportuna, pero no tan molesta como para que los operadores la ignoren.
Qué buscar en un sistema de advertencia y asistencia al aterrizaje
1. Lógica predictiva, no solo alarmas reactivas.
Los mejores sistemas hacen más que simplemente avisar cuando la aeronave ya está demasiado baja. Estiman la velocidad de aproximación, la velocidad de descenso y el margen restante para que la tripulación pueda corregir la trayectoria con antelación. Esto es crucial en aproximaciones con cambios rápidos y en misiones a baja altitud, donde el tiempo de reacción es limitado.
2. Soporte para operaciones VTOL y de vuelo estacionario.
El soporte para el despegue y aterrizaje vertical (VTOL) merece especial atención. Las aeronaves VTOL pueden mantenerse en vuelo estacionario, descender verticalmente y realizar transiciones que los sistemas de ala fija jamás considerarían. La lógica de advertencia debe ser capaz de gestionar estos modos sin confundir el comportamiento normal de vuelo estacionario con un peligro real.
3. Conciencia de la detección del efecto suelo
La detección del efecto suelo es útil porque el rendimiento de la aeronave cerca de la superficie puede cambiar rápidamente. La sustentación, el descenso y la respuesta de los controles pueden variar a medida que la aeronave se aproxima al suelo, lo que puede complicar el aterrizaje. Un sistema que comprenda esta zona puede ayudar a evitar maniobras de aterrizaje inoportunas o descensos inestables.
4. Asistencia para la selección de un lugar de aterrizaje seguro.
Para las plataformas autónomas y semiautónomas, la selección de un lugar de aterrizaje seguro se está convirtiendo en un criterio de diseño fundamental. El sistema podría tener que descartar superficies demasiado inclinadas, irregulares, obstruidas o inciertas. En la práctica, esto implica vincular la alerta de proximidad con la evaluación de la zona de aterrizaje, en lugar de tratarlas como funciones independientes.
Errores comunes que cometen los compradores
El mayor error es suponer que todas las aeronaves pueden usar la misma lógica de alerta. Un pequeño UAV que realiza inspecciones tiene necesidades muy diferentes a las de un helicóptero que opera en alta mar o un eVTOL que debe aterrizar en plataformas compactas. Otro error común es depender excesivamente de una sola fuente de datos. Si el sistema depende demasiado de un sensor o una capa de mapa, puede fallar precisamente en el tipo de entorno degradado donde la alerta de proximidad al suelo es crucial.
Aquí también existe una trampa en la gestión de compras: a veces, los equipos especifican la función de alerta, pero olvidan el factor humano. Si la advertencia es difícil de interpretar, no se prioriza adecuadamente o se encuentra oculta en una interfaz compleja, su valor para la seguridad disminuye rápidamente. Los ingenieros y los responsables de compras deben preguntar cómo se presenta la alerta, cómo se comporta durante las diferentes fases del vuelo y si se puede ajustar al perfil de la misión.
Una lista de verificación práctica para la compra
Al comparar sistemas, comience por la misión: aeronave de ala fija, helicóptero, UAV o VTOL. Luego, analice la detección de altitud, la integración de datos del terreno, la sincronización de alertas y la capacidad de distinguir las operaciones normales a baja altitud de las situaciones de amenaza reales. Si la aeronave operará en terrenos cambiantes o cerca de estructuras, pregunte cómo el sistema gestiona la actualización de los mapas y las variaciones de elevación locales. Si admitirá aterrizajes automatizados, pregunte cómo interactúa la lógica de proximidad al terreno con la selección del sitio de aterrizaje y el control de descenso.
Vale la pena destacar este último punto. Un sistema de alerta no debe limitarse a avisar a la tripulación. Debe integrarse en toda la cadena operativa, desde la planificación de la ruta hasta el aterrizaje final.
Preguntas frecuentes: respuestas rápidas para equipos de ingeniería y aprovisionamiento
¿El sistema de alerta de proximidad al terreno solo se aplica a aeronaves grandes?
No. La necesidad de seguridad subyacente existe en todos los tamaños de aeronaves, aunque la implementación cambia según la misión y la plataforma.
¿La monitorización de la altura libre al terreno sustituye el criterio del piloto?
En absoluto. Favorece el buen juicio, especialmente cuando la carga de trabajo, la visibilidad o las condiciones de aterrizaje reducen el margen de error.
¿Por qué es diferente el soporte para aeronaves VTOL?
Porque las aeronaves VTOL operan en regímenes de vuelo estacionario y descenso vertical, donde la lógica tradicional de las aeronaves de ala fija puede no ser suficiente.
¿Deberían los aviones autónomos utilizar la misma lógica de aterrizaje que los aviones tripulados?
Deben utilizar principios de seguridad compatibles, pero la fusión de sensores y los umbrales de decisión a menudo deben ser diferentes.
¿Qué deberían hacer los equipos a continuación?
Para los equipos de producto y los responsables de compras, el siguiente paso suele ser definir primero el entorno operativo: altitud, tipo de terreno, condiciones de aterrizaje, visibilidad y nivel de autonomía. Una vez que esto está claro, resulta más fácil comparar las opciones de alerta de proximidad al terreno sin distraerse con listas de características que suenan impresionantes pero que no son realmente útiles para la misión.
Si diseña para trabajos a baja altitud, terrenos irregulares u operaciones VTOL, considere la función de advertencia como parte integral de la arquitectura de aterrizaje, no como una alarma añadida posteriormente. Este enfoque requiere mayor esfuerzo inicial, pero suele dar buenos resultados cuando la aeronave está cerca del suelo y no hay margen de error.