



Los últimos cincuenta pies: Resolviendo el desafío de la caída autónoma
La mayoría de los programas comerciales de entrega con drones no fallan a altitud de crucero. La navegación autónoma entre centros de distribución y corredores de entrega suburbanos o rurales es, en gran medida, un problema de ingeniería que se resuelve mediante sistemas GNSS robustos, geovallado y telemática fiable. El punto de fallo real, tanto mecánico como legal, es casi siempre el descenso final. Realizar una evaluación fiable de los obstáculos de la zona de aterrizaje en cuestión de segundos, sobre un patio trasero residencial o un área de almacenamiento industrial no cartografiada, es el obstáculo que mantiene las operaciones de carga automatizadas ligadas a la supervisión visual humana.
Un jardín trasero que se ve despejado en las imágenes satelitales puede contener fácilmente un tendedero tenso, muebles de patio que se mueven, un perro curioso o una pendiente inesperada de 8 grados que inclina un multirrotor al aterrizar. Cuando una aeronave se acerca al nivel del suelo, el efecto suelo complica la dinámica del vehículo, mientras que los sensores de las cámaras ópticas suelen tener problemas con las transiciones de sombras intensas o el deslumbramiento excesivo. Si el sistema de autonomía a bordo no puede clasificar estos peligros de manera decisiva en un ciclo de decisión inferior a un segundo, el operador se enfrenta a un costoso dilema: abortar la misión innecesariamente y disparar los costos operativos, o continuar y arriesgarse a un impacto con la aeronave o daños en la carga.
La brecha entre la detección en ruta y la realidad sobre el terreno
Los equipos de ingeniería suelen confundir la autonomía en pleno vuelo con la seguridad en el aterrizaje. Durante el tránsito, los sistemas dependen en gran medida de la vigilancia de una amplia zona: la detección de peligros en la ruta de entrega se centra principalmente en torres de telefonía móvil fijas, tráfico aéreo compartido, líneas eléctricas de alta tensión y frentes meteorológicos a gran escala. Estos objetivos poseen firmas visuales claras o datos de transpondedor y dejan amplios márgenes para maniobras de evasión de colisiones.
El descenso terminal elimina esos márgenes. A altitudes inferiores a 10 metros, la cobertura de detección se reduce drásticamente. La corriente descendente levanta hojas y polvo fino, cegando las cámaras ópticas económicas y generando falsas señales en los transductores ultrasónicos básicos. Peor aún, el campo de viento cambia bruscamente cerca de las estructuras; las vallas y las paredes de los garajes generan cizalladura localizada. Sin una estimación precisa del viento en la zona de aterrizaje que se integre en las leyes de control de vuelo, un sistema no tripulado no puede diferenciar entre una ráfaga externa que lo empuja contra una pared y una falla de propulsión.
Estructuración de una arquitectura de detección de terminales redundante
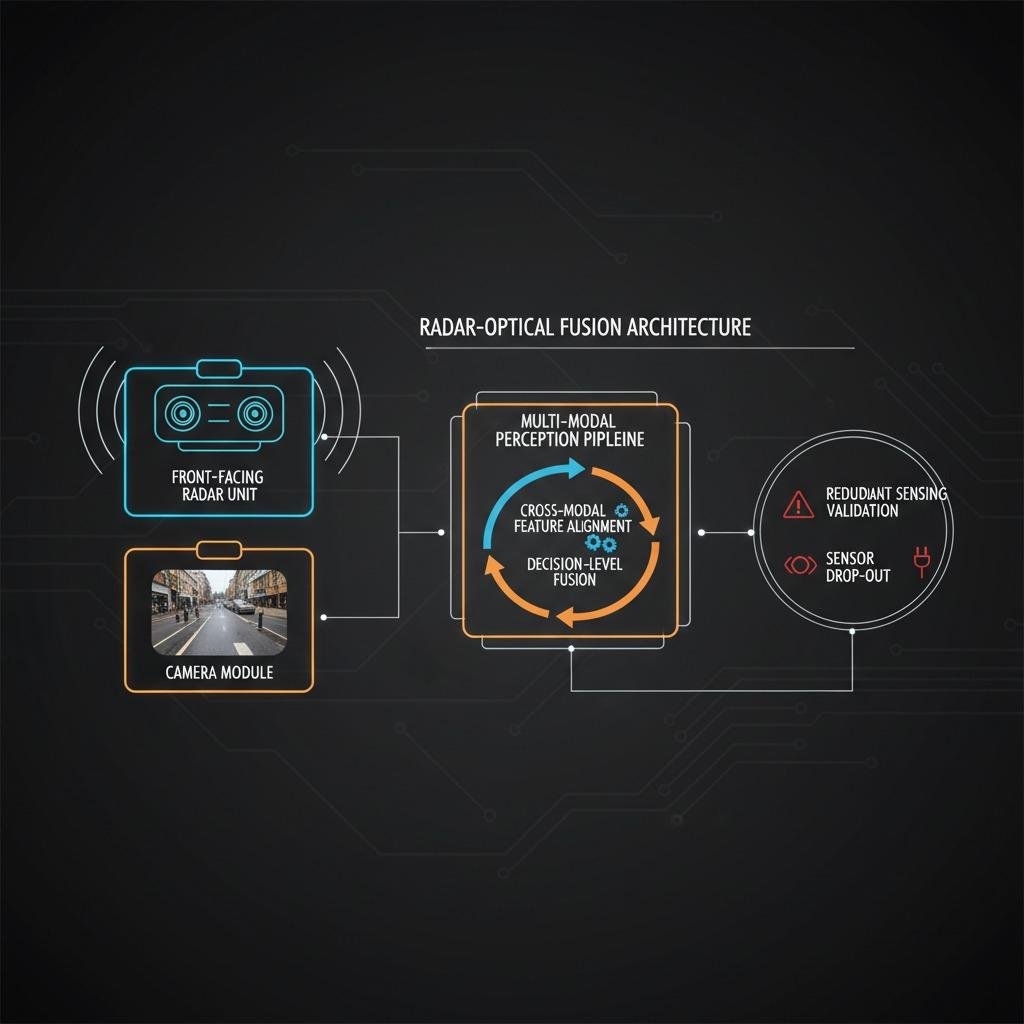
Las estrategias de un solo sensor no funcionan de forma fiable en zonas de aterrizaje no estructuradas. Los integradores de sistemas que dependen exclusivamente de la estimación de profundidad monocular mediante visión artificial suelen descubrirlo cuando la primera sombra de alto contraste provoca un falso positivo o un enganche irreparable por un cable aéreo delgado. Las arquitecturas de grado industrial están evolucionando hacia la fusión de sensores por niveles, que equilibra la capacidad de procesamiento con la fidelidad de detección.
- Micro-LiDAR y radar de estado sólido : El radar de estado sólido de alta frecuencia penetra la lluvia, la niebla y los residuos arrastrados por el viento que ciegan a los sistemas ópticos. El radar destaca en la verificación a macroescala y la detección de obstáculos en el terreno, mientras que el LiDAR de alta resolución proporciona la densidad de nube de puntos necesaria para detectar cables de sujeción y ramas delgadas a menos de 5 metros del suelo.
- Perfilado activo de la pendiente de la superficie: La geometría del tren de aterrizaje limita la inclinación aceptable del terreno. El software debe proyectar una huella virtual sobre la superficie objetivo, calculando los ángulos de pendiente y la rugosidad local de la superficie (rocas, bordillos, mangueras desechadas) antes de autorizar el aterrizaje o la liberación del cable de sujeción.
- Flujo acústico y óptico dinámico: La fusión del flujo óptico descendente con matrices micro-ultrasónicas permite la detección de deriva a microescala, algo fundamental para mantener la posición en aire turbulento con efecto suelo.
Cerrando el ciclo de verificación: estado durante el tránsito y después de la entrega.
La superación de obstáculos es solo la mitad del requisito comercial; la otra mitad consiste en verificar que la carga útil llegó intacta. Los suministros médicos frágiles, los productos farmacéuticos que requieren cadena de frío y los instrumentos delicados pueden sufrir daños estructurales debido a turbulencias violentas en el aire o impactos fuertes sin que se observen daños en el exterior del contenedor.
Esto impulsa el desarrollo de sistemas de telemetría complementarios. La integración de sensores de vibración de la carga útil en tiempo real permite que la computadora de vuelo registre picos de fuerza G acumulativos durante el vuelo, determinando si la carga se vio comprometida antes de su llegada. Simultáneamente, las operaciones avanzadas están probando la verificación no invasiva, incluyendo el monitoreo de la integridad del paquete mediante radar , que puede analizar la densidad interna del embalaje o las líneas de llenado de líquido a través de la carcasa exterior corrugada antes e inmediatamente después del izado. Si la carga sufre un impacto fuera de especificación durante un aterrizaje abortado o un balanceo del cable con fuertes vientos, la plataforma lo detecta antes de entregar la custodia al cliente.
Consideraciones clave sobre el hardware para los ingenieros de sistemas
El diseño de un sistema de percepción integrado implica tomar decisiones difíciles en cuanto al equilibrio entre tamaño, peso, consumo de energía y coste (SWaP-C). Cada vatio consumido por una GPU de inferencia integrada se reduce en un vatio de la capacidad de carga útil o del radio de acción.
Topología de computación: inferencia en el borde frente a procesamiento a nivel de sensor
La descarga de nubes de puntos sin procesar a una computadora de vuelo central satura rápidamente los carriles PCIe y los recursos térmicos. Estamos observando un cambio significativo hacia sensores inteligentes: unidades de radar y LiDAR con microcontroladores integrados que procesan la agrupación y devuelven únicamente cuadros delimitadores vectoriales y vectores normales de superficie al controlador de vuelo principal. Esto reduce drásticamente la latencia del bus y simplifica la lógica de aborto autónomo.
Entrega con anclaje vs. Touchdown completo
Decidir si la aeronave aterriza físicamente o si retira la carga mediante un cabrestante desde una altura de 15 metros modifica sustancialmente las especificaciones de detección. El aterrizaje completo exige una certeza absoluta con respecto a la firmeza del terreno, la pendiente y las microobstrucciones bajo los patines. La entrega mediante cable reduce ligeramente los límites de pendiente del terreno, pero aumenta drásticamente la necesidad de una detección continua de barrido horizontal, ya que un cable oscilante actúa como un péndulo invertido que puede engancharse con obstáculos muy alejados de la huella vertical de la estructura del avión.
Errores comunes en el campo que se deben evitar
Un error frecuente durante la evaluación de flotas es probar las cargas útiles de los sensores exclusivamente sobre superficies uniformes: césped cortado, losas de hormigón o asfalto. En entornos de producción, la longitud del césped varía, la grava dispersa las señales de radar de forma impredecible y los charcos crean reflejos especulares que hacen que los sensores ópticos y LiDAR perciban que el terreno está a mayor profundidad de la que realmente tiene.
Otro punto débil es ignorar los ciclos térmicos en las carcasas ópticas de estado sólido. Pasar de un almacén climatizado a una lluvia helada provoca condensación interna o la formación de hielo en las lentes, lo que inutiliza una red de clasificación de objetos perfectamente calibrada en cuestión de minutos. Los equipos de hardware deben considerar el calentamiento de las lentes y los recubrimientos hidrofóbicos como componentes de seguridad básicos, no como accesorios.
Evaluación de soluciones para zonas de aterrizaje
Al especificar o adquirir un subsistema de evaluación de obstáculos para fuselajes logísticos, evalúe el hardware candidato según estos criterios:
- Capacidad de detección de cables: Se solicita una validación mediante pruebas de laboratorio del calibre mínimo detectable de los cables a una distancia de 5 a 8 metros bajo la luz solar directa. Los cables de alimentación delgados y las cuerdas de nailon representan el modo de fallo más difícil de alcanzar en el vuelo autónomo.
- Integridad de retorno en cualquier condición climática: Hojas de datos de demanda que muestran la precisión del retorno a través de lluvia simulada y nubes de polvo descendentes a 3 metros de altitud.
- Latencia de la interfaz: Confirme la diferencia de tiempo entre la adquisición del objetivo, la agrupación de puntos y la entrega de la señal de interrupción a su sistema de gestión de vuelo. Para maniobras de aborto a alta velocidad, este valor debe mantenerse muy por debajo de los 100 milisegundos.
Las redes de entrega autónomas solo podrán escalar cuando las tasas de finalización de misiones igualen la fiabilidad de los servicios de mensajería convencionales. Abordar el límite de seguridad del descenso terminal con hardware de percepción redundante y diseñado específicamente para este fin ya no es un lujo de I+D, sino un requisito indispensable para la certificación comercial.