



¿Por qué el radar de ondas milimétricas sigue apareciendo en las revisiones de diseño de drones?
Para los equipos que trabajan en vuelo autónomo, el radar de ondas milimétricas se ha vuelto indispensable. Las cámaras pueden verse afectadas por el deslumbramiento, el polvo, la niebla y la poca luz. Los sensores ultrasónicos son compactos, pero no siempre ofrecen el nivel de detalle espacial que los ingenieros necesitan a alta velocidad. Es ahí donde el radar demuestra su valía: permite la detección de obstáculos en entornos complejos donde el dron no puede permitirse el lujo de dudar.
Esto es importante porque la prevención de colisiones con drones ya no es una característica opcional reservada para plataformas premium. Es una decisión de diseño que afecta la seguridad, el rango de vuelo, la integración de la carga útil y la cantidad de trabajo de software necesario para que el vehículo sea confiable. La disyuntiva no es sencilla. Un sensor puede verse bien en teoría, pero aun así no cumplir con los requisitos de peso, potencia o procesamiento una vez instalado en una aeronave real.
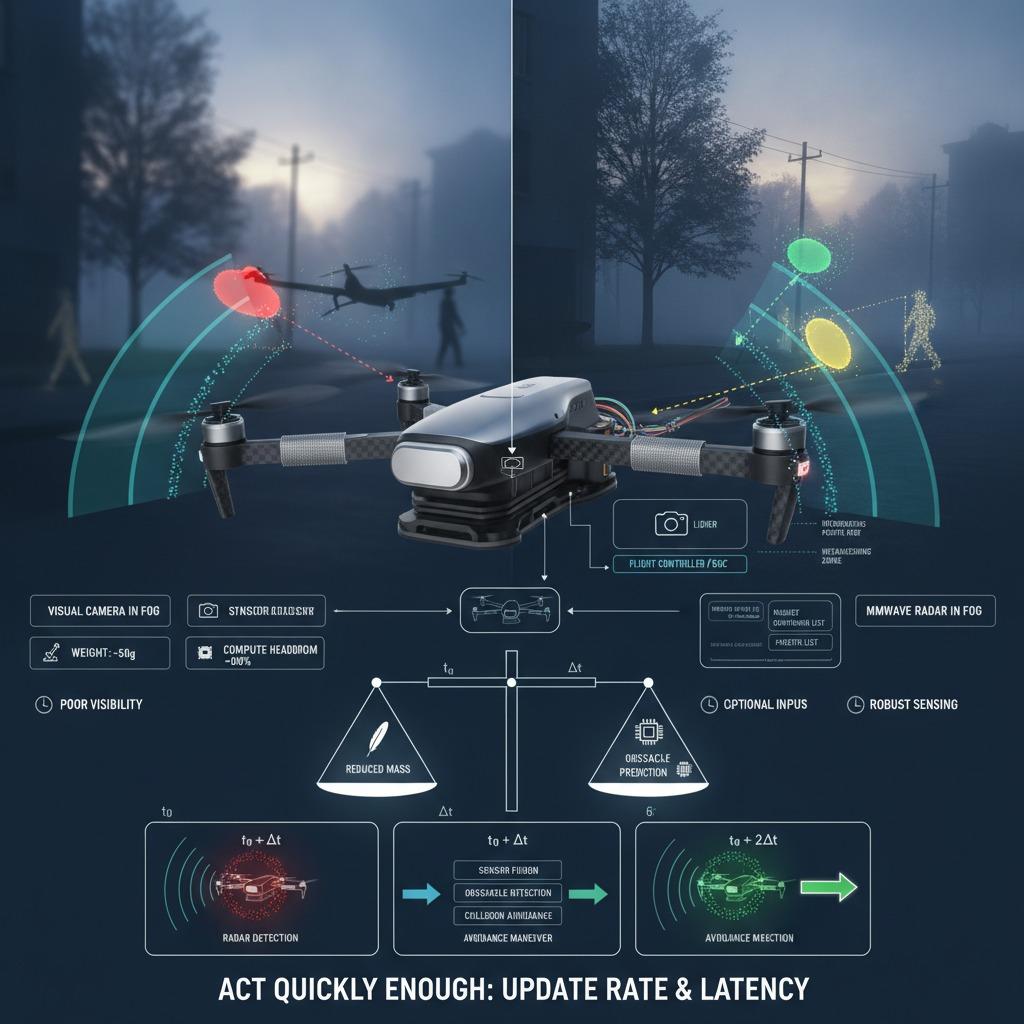
Para qué sirve y para qué no sirve el radar de ondas milimétricas.
El radar de ondas milimétricas opera a altas frecuencias y es muy útil para la detección en condiciones que dificultan el funcionamiento de los sistemas ópticos. En la práctica, permite que un dron detecte objetos sin depender de la luz visible. Esta es su principal ventaja, pero lo más útil es que el radar proporciona al equipo de ingeniería una capa adicional de conocimiento del entorno cuando la misión no puede esperar a que se den las condiciones ideales.
También conviene ser realistas. El radar no es un sustituto mágico de la visión. Generalmente requiere más interpretación que una imagen de cámara, y el resultado rara vez es tan intuitivo para los operadores o los responsables de producto. En muchos sistemas, el radar funciona mejor como parte de un conjunto de sensores que como solución aislada.
Referencia rápida: cómo suelen ser las compensaciones.
Prioridades de los sensores ligeros
En los proyectos con drones, el peso nunca es una especificación abstracta. Un sensor ligero puede proteger el tiempo de vuelo, reducir la carga del motor y mantener la arquitectura de la carga útil manejable. Sin embargo, el hardware ligero que genera datos ruidosos o requiere una gran capacidad de procesamiento puede resultar costoso de forma innecesaria. Los ingenieros a menudo deben decidir si el ahorro de peso es real una vez que se tienen en cuenta el blindaje, los soportes, el cableado y el procesamiento.
Mapeo de rango-Doppler y lo que te ofrece
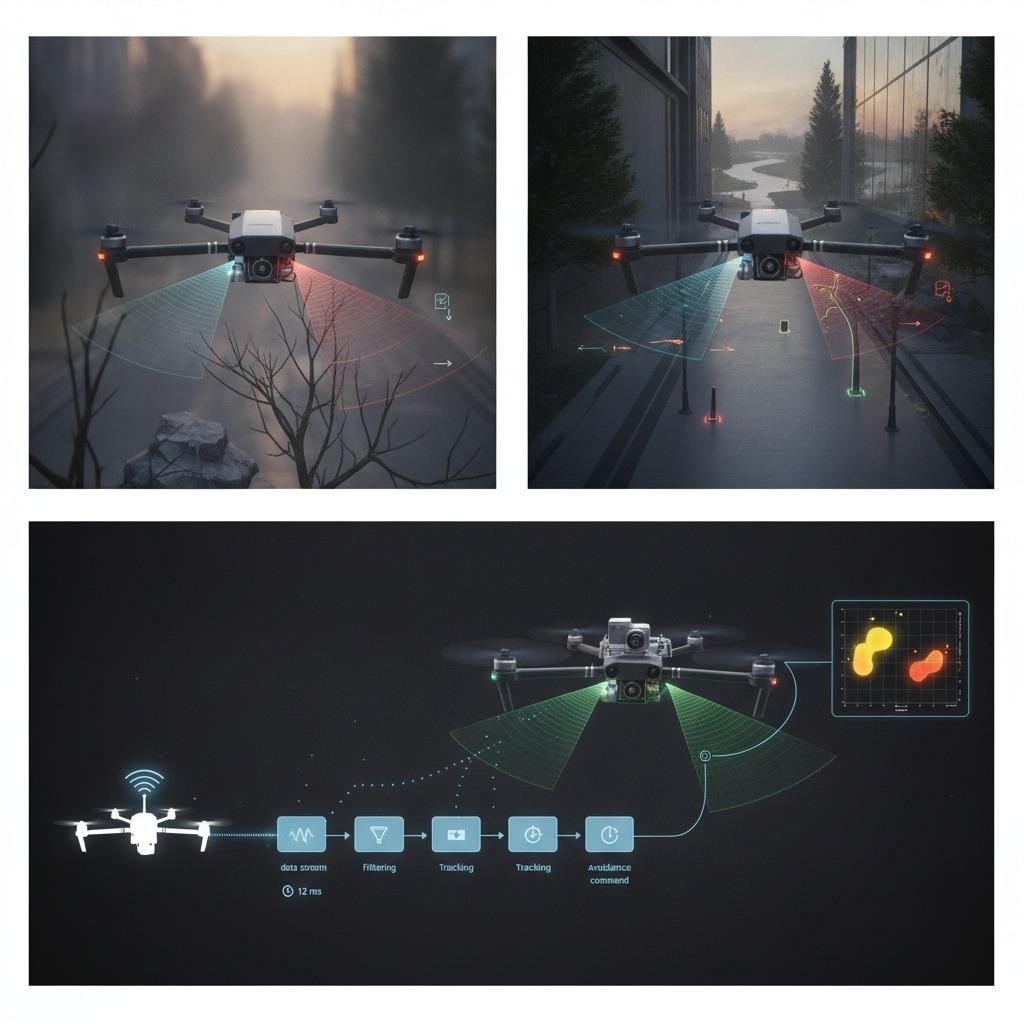
Una de las funciones más útiles del radar es el mapeo de alcance-Doppler , que ayuda a diferenciar la distancia del movimiento relativo. Para plataformas móviles, esta distinción no es meramente teórica. Un dron que intenta evitar otra aeronave, una hilera de árboles o un cable necesita saber no solo que algo está presente, sino también si se acerca, está estacionario o cruza su trayectoria de vuelo. Cuanto mejor sea la interpretación de estos datos, más fiable será la capa de autonomía.
La detección de obstáculos es la verdadera cuestión de compra.
Muchos equipos comienzan preguntándose qué sensor es el mejor. Una pregunta más pertinente sería qué tipo de detección de obstáculos necesita realmente el dron. La navegación en interiores, la inspección a baja altitud, la monitorización perimetral y la asistencia para el aterrizaje de último metro requieren funciones diferentes del sensor. Una misión puede necesitar precisión a corta distancia; otra puede valorar más una visión general que una medición precisa.
Por ejemplo, un dron que opere cerca de estructuras metálicas o en condiciones climáticas variables puede beneficiarse del radar, ya que este sistema de detección depende menos de la luz ambiental. Sin embargo, si el objetivo es distinguir detalles visuales sutiles, es poco probable que el radar por sí solo sea suficiente. En estos casos, la arquitectura de la plataforma cobra mayor importancia que el entusiasmo por los componentes.
Cómo abordar la prevención de colisiones de drones en términos de sistema.
La prevención de colisiones con drones no se limita a la selección de sensores. Es un problema sistémico que abarca el alcance de detección, la frecuencia de actualización, la latencia de procesamiento, la ubicación de montaje, la gestión de interferencias y la lógica del software. Un módulo de radar puede ser técnicamente capaz de detectar peligros, pero si el controlador de vuelo no puede actuar con la suficiente rapidez, el resultado práctico es decepcionante.
Los compradores también deben tener en cuenta la complejidad de la integración. Algunos sensores se describen como compactos o fáciles de añadir, pero aun así requieren un ajuste, calibración y filtrado minuciosos. Este trabajo adicional es normal, pero debería estar contemplado en el plan del proyecto desde el principio, en lugar de descubrirse durante las pruebas de vuelo de última hora.
Errores comunes que aún cometen los ingenieros y los equipos de abastecimiento.
Un error común es considerar el radar como un sustituto directo de una cámara o un sistema lidar. No lo es. Cada modalidad tiene sus propias ventajas, y la lógica de integración debe respetarlas.
Otro problema frecuente es subestimar el rendimiento del sensor en un dron en movimiento. La vibración de la estructura, la posición de montaje y los componentes electrónicos circundantes pueden afectar la calidad de los datos. Incluso un módulo bien elegido puede generar resultados menos útiles si se coloca de forma inadecuada o se combina con un procesamiento de señal deficiente.
También existe una trampa en la adquisición de sensores: elegirlos basándose únicamente en su alcance nominal. Si bien el alcance es importante, también lo son el campo de visión, el comportamiento de detección de movimiento, el consumo de energía y la compatibilidad con el resto del sistema. Un alcance elevado no sirve de mucho si el sensor no puede soportar el perfil de vuelo que el cliente realmente necesita.
Consejos prácticos para compradores antes de comprometerse
Si busca una plataforma de drones, comience por definir la misión. Analice el entorno, los tipos de obstáculos, las velocidades de vuelo y el margen de latencia. Luego, determine si el radar liderará el sistema de detección o lo complementará. Esta distinción influirá tanto en el costo como en la complejidad de la integración.
Para los equipos de ingeniería, es útil realizar pruebas con objetivos realistas, no solo en entornos de laboratorio impecables. Para los responsables de compras, es útil preguntar a los proveedores cómo se comporta el módulo en condiciones mixtas y qué tipo de desarrollo de software suele requerir. Estas preguntas pueden parecer básicas, pero revelan si el producto es adecuado para un programa de producción o solo para una demostración.
Preguntas frecuentes: algunas preguntas que los equipos suelen hacer al final del proyecto.
¿Puede el radar de ondas milimétricas reemplazar a las cámaras?
Por lo general, no. Es mejor considerarlo como un sistema de detección complementario, especialmente cuando la visibilidad es escasa o la detección de movimiento es importante.
¿Es siempre la mejor opción para evitar colisiones?
No. La mejor opción depende de las limitaciones de la estructura del avión, el entorno, los recursos informáticos y la calidad del software de autonomía.
¿Por qué los equipos siguen considerándolo?
Porque resuelve un problema operativo real: la detección en condiciones donde las herramientas ópticas pueden no ser lo suficientemente fiables.
Un paso siguiente sensato
Si tu equipo está evaluando opciones de sensores para vuelos autónomos, comienza por comparar los requisitos de la misión con el conjunto de sensores que ya tienes. A partir de ahí, compara el radar de ondas milimétricas con el peso, la capacidad de procesamiento y las necesidades de detección de obstáculos de la plataforma. Esta comparación suele aclarar la dirección correcta mucho más que cualquier hoja de especificaciones.