



Los ingenieros de campo que implementan sistemas de radar distribuidos suelen toparse con el mismo obstáculo: los nodos transceptores individuales funcionan de maravilla en las pruebas de laboratorio, pero en el momento en que un grupo de veinte o más nodos intenta compartir datos de seguimiento sincronizados a través de terrenos irregulares o disputados, la latencia se dispara y la interferencia cocanal reduce drásticamente el rendimiento. Cuando los enlaces de RF se saturan, el problema rara vez reside en la sensibilidad del hardware del sensor; se trata de un fallo estructural en la distribución de datos. Sin una optimización deliberada de la topología de la red , los sistemas distribuidos se degradan hasta convertirse en ruido de fondo caótico y enlaces de retorno con un único punto de fallo.
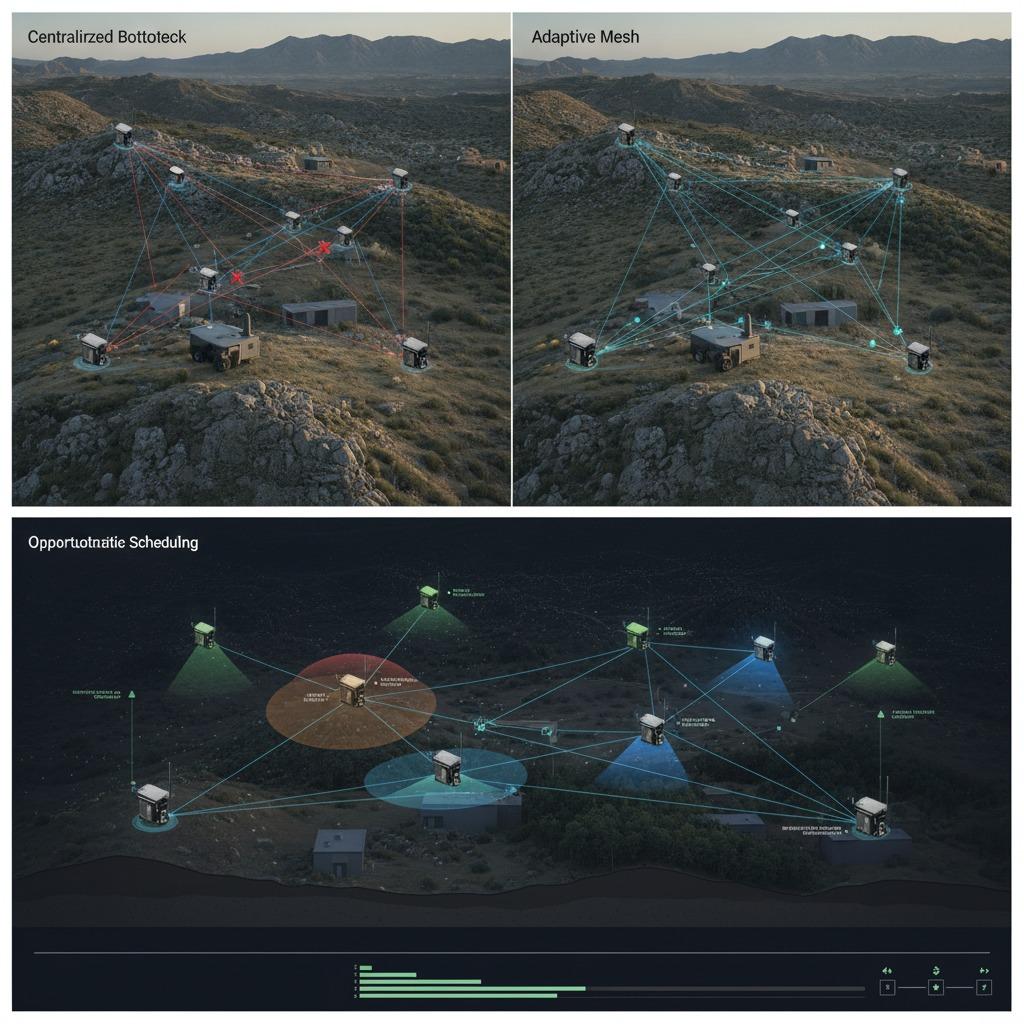
Ya sea que esté diseñando instalaciones de defensa perimetral, seguridad perimetral para infraestructura crítica o sistemas antidrones, el paso del enrutamiento estático a un modelo de red adaptativo determina si los objetivos se rastrean de forma continua o se pierden debido a retrasos en la transferencia. Esta guía analiza los problemas arquitectónicos inherentes a la detección distribuida fija y describe enfoques prácticos para configurar redes de radar dinámicas y resilientes.
El cuello de botella estructural en la detección multiestática
Históricamente, los despliegues de radar y sensores de alto ancho de banda se basaban en modelos centralizados de tipo hub-and-spoke. Los nodos remotos capturaban datos brutos o de frecuencia intermedia (FI) y los transmitían a un nodo de comando o a un rack de procesamiento central mediante enlaces punto a punto. En entornos sin obstáculos y con buena visibilidad, esta arquitectura es sencilla de calcular y mantener.
En la práctica, el desorden físico, los obstáculos móviles y las interferencias electromagnéticas locales degradan rápidamente los enlaces fijos. Si el relé central se desconecta o sufre un desvanecimiento multitrayecto severo, los nodos descendentes quedan completamente aislados. Incluso en sistemas que transmiten vectores de estado objetivo procesados (en lugar de datos I/Q sin procesar), la transmisión descoordinada provoca colisiones de paquetes, retrasos impredecibles en la cola y zonas ciegas. Para solucionar esto, es necesario cambiar la lógica computacional de una topología de estrella rígida a una estructura dinámica que trate los enlaces de los nodos como variables temporales y fluidas.
Cuatro pilares de una arquitectura de red de radar adaptativa
La transición de un conjunto de sensores frágiles a una matriz adaptativa requiere cuatro mecanismos complementarios de interconexión y programación que funcionen en conjunto.
1. Formación de redes de radar ad hoc
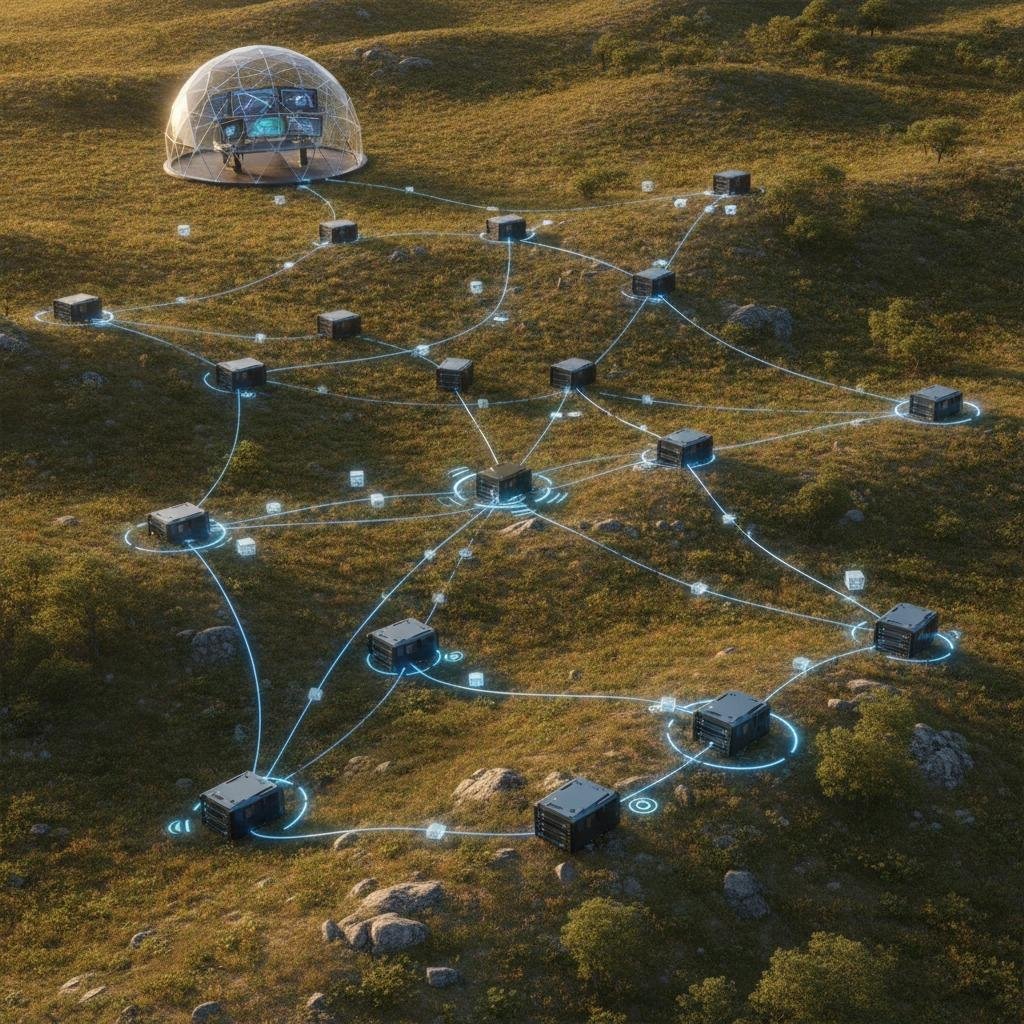
Los nodos no pueden depender de tablas de enrutamiento preasignadas cuando operan en condiciones sin línea de visión o cuando las unidades se colocan rápidamente en posición. La implementación de una formación de red de radar ad hoc confiable permite que los nodos recién activados emitan balizas de detección, evalúen las relaciones señal-ruido (SNR) de los nodos vecinos y negocien roles de agrupamiento de forma autónoma. En lugar de exigir enlaces inmediatos de ancho de banda completo a un servidor ascendente, la red forma subgrafos de procesamiento localizados, seleccionando nodos cabecera de clúster transitorios en función de la claridad de la señal y la disponibilidad de cómputo.
2. Conectividad de radar en malla
Las conexiones punto a punto generan claras vulnerabilidades sistémicas. Al superponer conectividad de radar en malla a través del conjunto, cada nodo actúa como un repetidor activo para sus pares adyacentes. Esto permite que los datos de seguimiento del objetivo se enruten sorteando barreras topográficas, atenuación por vegetación o interferencias locales sin necesidad de mástiles de estaciones base elevadas. El desafío reside en gestionar la sobrecarga de enrutamiento: si la transmisión del estado del enlace consume demasiado ancho de banda, la telemetría del sensor se pierde. Los ingenieros deberían priorizar protocolos ligeros, de vector distancia o de coste de ruta proactivo, diseñados específicamente para tramas de sensores cortas y en ráfagas, en lugar de soluciones de malla empresariales pesadas.
3. Programación de detección oportunista
La transmisión continua propicia la detección, consume energía y genera autointerferencia entre sectores superpuestos. Mediante la integración de la programación de detección oportunista , la red ajusta tanto las frecuencias de repetición de pulsos (PRF) de transmisión como los intervalos de informes entre nodos en función de la probabilidad de amenaza y el estado del canal. Cuando un nodo de borde identifica una señal ambigua, los nodos adyacentes modifican temporalmente sus ciclos de trabajo y ángulos de visión espacial para confirmar la dirección cruzada. Cuando los sectores están inactivos, los nodos reducen sus emisiones, liberando espectro de radiofrecuencia para la sincronización administrativa y el enlace de retorno en segundo plano.
4. Topología de detección autorreparable
En la teledetección a largo plazo, los fallos de hardware, los impactos físicos y el agotamiento de la batería son situaciones comunes. Un despliegue eficaz depende de una topología de detección autorreparable capaz de detectar la pérdida de señal en cuestión de milisegundos. Cuando falla un nodo de retransmisión intermedio, los sensores adyacentes recalculan la ponderación de las aristas del grafo, redirigen la telemetría a través de enlaces de malla secundarios y reasignan los sectores de detección para cubrir el vacío dejado por el nodo averiado. Esto evita que las interrupciones locales se extiendan a sectores sin cobertura en toda la red de seguimiento.
Comparación de estrategias de topología para arreglos distribuidos
Los distintos perfiles operativos imponen diferentes compensaciones entre la precisión de la sincronización, el consumo de la red de retorno y la complejidad de la instalación:
| Modelo topológico | sobrecarga de ancho de banda | Resiliencia ante la pérdida de nodos | Complejidad de sincronización | Aplicación ideal |
|---|---|---|---|---|
| Estrella / Centro y radios | Bajo a medio | Muy mal estado (el nodo central es crítico) | Bajo (Referencia del reloj central) | Instalaciones perimetrales permanentes con enlace troncal de fibra óptica/cableado. |
| Malla agrupada | Moderado | Alto (los nodos del clúster fallan dinámicamente) | Moderado (Distribución del reloj límite) | Emplazamientos fijos de tamaño medio con congestión mixta de línea de visión y radiofrecuencia. |
| Ad-Hoc totalmente descentralizado | Alto (tablas de enrutamiento dinámicas) | Excepcional (sin un único punto de fallo) | Muy alto (se requiere PTP/GPSDO distribuido) | Sistemas militares de despliegue rápido, enjambres de vehículos autónomos, zonas en disputa. |
Limitaciones de hardware y advertencias prácticas de ingeniería
Es fácil esbozar gráficos de nodos autorreconfigurables en software de simulación, pero la implementación física exige una atención estricta a las limitaciones a nivel de componentes:
La deriva del reloj anula la coherencia multiestática: si el diseño de su topología depende de que los nodos contribuyan al seguimiento biestático conjunto o a la fusión coherente, los desfases de temporización a nivel de microsegundos hacen que los datos sean inútiles. Si bien los osciladores sincronizados por GPS (GPSDO) son estándar, los entornos propensos a la denegación de GNSS requieren osciladores de cristal controlados por horno (OCXO) de alta estabilidad o relojes atómicos a escala de chip (CSAC), junto con la distribución del protocolo de tiempo de precisión basado en red (PTP/IEEE 1588) integrada directamente en la capa de enrutamiento de malla.
No transmita datos I/Q sin procesar a través de redes inalámbricas malladas: Un error arquitectónico común es diseñar enlaces de malla de RF dinámicos con la expectativa de que las señales de retorno de los sensores, sin comprimir y de banda ancha, se puedan enviar en sentido descendente. Incluso la conectividad de radar en malla optimizada presenta dificultades con la carga útil de tramas de radar sin procesar. El procesamiento en el borde —que consiste en extraer localmente el centroide del objetivo, la velocidad y los vectores de sección transversal de radar (RCS)— es obligatorio. La red debe transportar trayectorias sintetizadas y metadatos, reservando ráfagas de alto ancho de banda únicamente para la confirmación del objetivo.
Los límites de potencia determinan la agilidad de la red: en configuraciones remotas que utilizan baterías alimentadas por energía solar, los nodos que gestionan demasiado tráfico de terceros agotarán prematuramente sus baterías. Las métricas de enrutamiento de red deben incorporar la duración restante de la batería como un factor de ponderación; de lo contrario, un nodo ubicado en una intersección geográfica central podría agotar su energía en cuestión de horas simplemente actuando como repetidor de datos sin restricciones.
Errores comunes de integración
- Ignorar la interferencia de ubicación común: Colocar transceptores de comunicaciones de alta ganancia físicamente cerca de las etapas frontales de receptores de radar sensibles sin un filtrado de cavidad o separación de frecuencia adecuados. El enlace de malla termina por desensibilizar el receptor de radar.
- Recálculo de ruta excesivamente complejo: Establecer intervalos de actualización de topología ad hoc demasiado bajos. Si el protocolo de enrutamiento se actualiza cada pocos milisegundos, las tramas de control interferirán con los datos de detección reales, lo que provocará tormentas de paquetes.
- No probar la degradación de los límites: Probar la red solo dentro de clústeres compactos y no evaluar el rendimiento cuando los nodos de borde operan con niveles de señal marginales (por ejemplo, recepción de paquetes de -95 dBm con pérdidas de tramas significativas).
Preguntas frecuentes
¿Cómo afecta la programación de detección oportunista a la latencia del seguimiento de objetivos?
Si un esquema oportunista limita demasiado la frecuencia de actualización durante los períodos de inactividad, fijar un objetivo en movimiento rápido (como un micro-UAS) puede llevar un poco más de tiempo. Para contrarrestar esto, los nodos deben utilizar un umbral cinemático adaptativo: cualquier señal de baja confianza activa instantáneamente el modo de vigilancia de alta actividad del clúster local.
¿Puede el hardware de red Wi-Fi en malla comercial gestionar el enlace de retorno de radar dinámico?
En general, no. Las soluciones de malla 802.11s comerciales estándar (COTS) introducen fluctuaciones impredecibles y priorizan el rendimiento sobre la entrega estrictamente determinista. Las redes de radar suelen requerir capas MAC personalizadas, sondeo basado en TDMA o radios definidas por software (SDR) dedicadas que operen en bandas de frecuencia protegidas o especializadas.
¿Cuál es la sobrecarga computacional típica de una topología de detección autorreparable?
El funcionamiento de motores de enrutamiento locales, monitores de actividad y algoritmos de planificación distribuidos suele consumir menos del 5 % de la capacidad de un procesador integrado moderno (como un ARM Cortex-A o un SoC FPGA pequeño). La mayor parte del presupuesto de cómputo se destinará al procesamiento de señales digitales (FFT, CFAR, filtrado Doppler).
Próximos pasos para los equipos de integración
Antes de definir el diseño físico de la red, analice el peor escenario posible en cuanto al entorno de radiofrecuencia y realice cálculos exhaustivos del presupuesto de enlace, teniendo en cuenta tanto las emisiones de radar como la sobrecarga del enlace de datos. Centre las primeras fases de integración en la validación de los umbrales de procesamiento en el borde para que los datos transferidos a través de la malla se limiten estrictamente a vectores objetivo estructurados. Si su implementación opera en zonas con interferencias o con obstáculos, priorice las pruebas de campo de protocolos de enrutamiento ad hoc en radios de prueba para evaluar los tiempos de conmutación por error y la fluctuación antes de comprometerse con la producción a gran escala de hardware.