



Por qué el control basado en la percepción está recibiendo más atención
El control basado en la percepción está pasando de los círculos de investigación a los debates prácticos de la ingeniería, ya que demasiadas máquinas aún toman decisiones como si el entorno fuera estático. En el mundo real, los vehículos, robots, drones y plataformas industriales se enfrentan a obstáculos cambiantes, datos de sensores con ruido, oclusión parcial, polvo, reflejos, vibraciones y mapas imperfectos. Un sistema de control que ignora lo que realmente ven los sensores puede parecer elegante en teoría, pero aun así tener un rendimiento deficiente en la práctica.
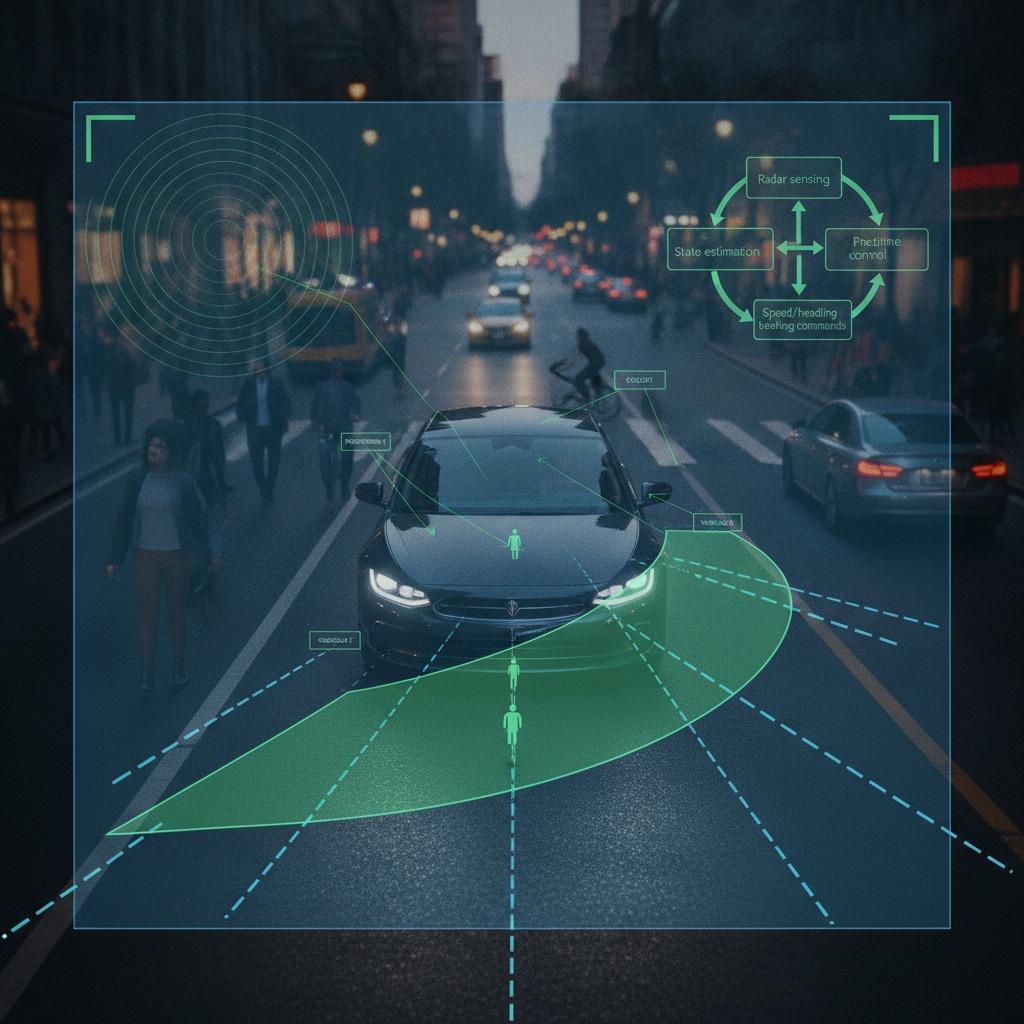
Para los ingenieros y los equipos de abastecimiento, la cuestión no es si una plataforma puede moverse, sino si puede hacerlo de forma segura, consistente y con la adaptabilidad suficiente para afrontar las condiciones relevantes. Aquí es donde resulta útil el concepto de control basado en la percepción: la retroalimentación de la percepción no se considera una entrada secundaria, sino parte de la lógica de control. El controlador no se limita a seguir una trayectoria predefinida, sino que responde a la información que recibe del sistema de sensores en ese preciso instante.
Lo que el enfoque intenta resolver
El control de movimiento tradicional suele asumir que el entorno se conoce con suficiente antelación. Esto puede funcionar en entornos estructurados, pero se vuelve frágil cuando los obstáculos cambian, la fiabilidad de los sensores disminuye o la ruta debe ajustarse sobre la marcha. En la práctica, esto genera una serie de fallos habituales: movimientos bruscos, desaceleraciones excesivas, paradas innecesarias o, peor aún, reacciones tardías ante los peligros.
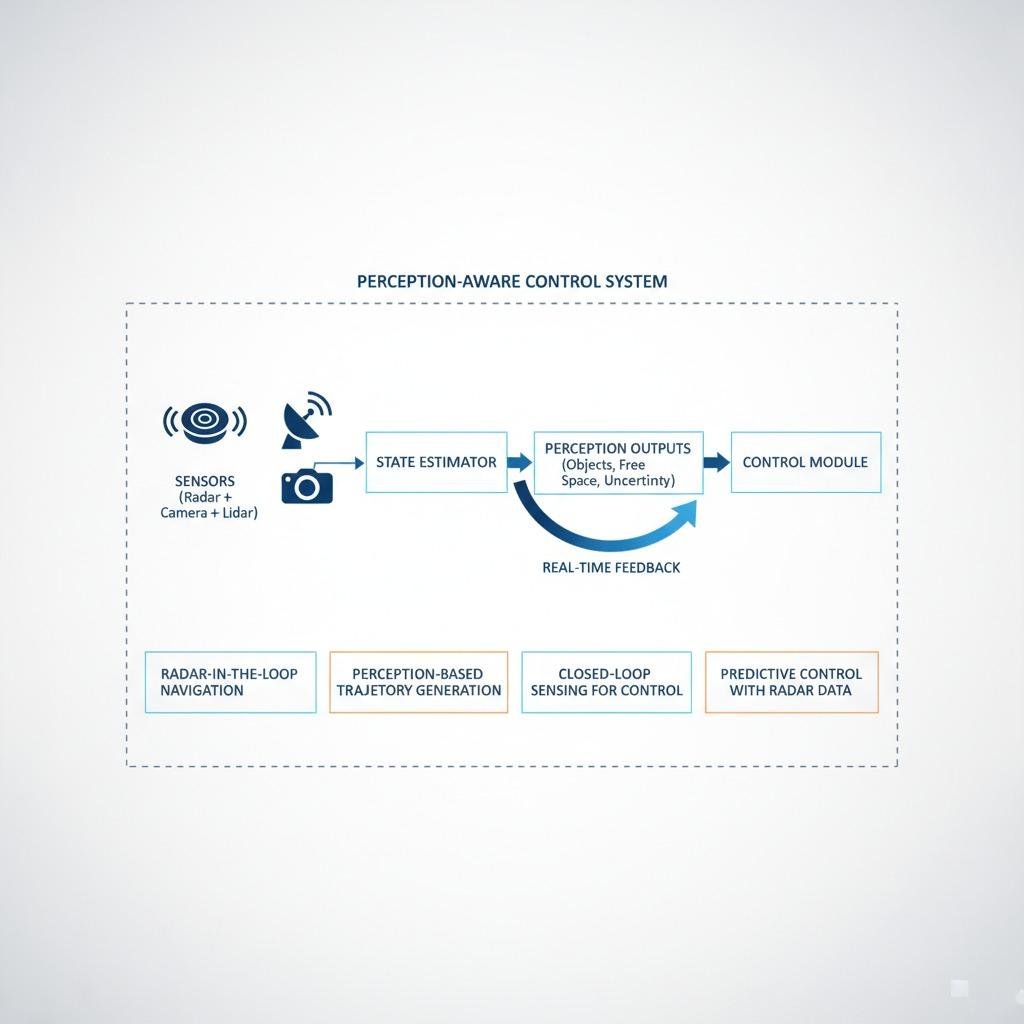
El control basado en la percepción aborda esta deficiencia al integrar de forma más estrecha la detección y la actuación. En lugar de que la percepción solo alimente un planificador de alto nivel, puede influir continuamente en la velocidad, la dirección, el frenado, la prevención de colisiones y las actualizaciones de trayectoria. El valor práctico no reside únicamente en una conducción más segura, sino también en un comportamiento más fluido, un mejor aprovechamiento del espacio disponible y una menor intervención manual por parte de los operadores.
En qué se diferencia de una pila de control convencional.
Una forma sencilla de entender la diferencia es la siguiente: un sistema convencional planifica primero y controla después, mientras que un sistema que tiene en cuenta la percepción revisa continuamente el plan a medida que cambian los datos de los sensores. Esto no significa que cada movimiento deba recalcularse desde cero. Generalmente, significa que el sistema utiliza bucles de retroalimentación y adaptación local para mantener la máquina alineada con la realidad.
bloques de construcción comunes
Según la aplicación, la pila de sensores puede incluir radar , cámaras, lidar o entradas de sensores fusionadas; estimación de estado; planificación de trayectoria; y una capa de control que puede reaccionar a las actualizaciones de los sensores en tiempo real. El radar es especialmente relevante en entornos hostiles porque tolera mejor el polvo, la niebla, la poca luz o ciertos tipos de interferencias visuales que la detección puramente óptica. Por eso, la navegación con radar integrado se ha convertido en un tema de interés en los sistemas autónomos y semiautónomos.
La generación de trayectorias basada en la percepción va más allá, al adaptar la ruta a los objetos detectados, el espacio libre y la incertidumbre. No se trata solo de evitar colisiones, sino de generar un movimiento que sea plausible para la máquina, aceptable para el proceso y lo suficientemente estable como para ejecutarse sin oscilaciones ni correcciones excesivas.
Donde los datos del radar modifican la ecuación de diseño.
El radar no es una solución milagrosa, y cualquiera que haya trabajado con sensores industriales lo sabe. Presenta limitaciones en cuanto a resolución, interpretación y separación de objetivos. Sin embargo, cuando los ingenieros necesitan datos fiables en condiciones donde la detección óptica puede tener dificultades, el radar merece ser considerado seriamente. El control predictivo con datos de radar puede ayudar a los sistemas a anticipar distancias de aproximación, identificar objetos en movimiento con mayor antelación y ajustar el movimiento antes de que sea necesario detenerse bruscamente.
Ese elemento predictivo es fundamental. Un sistema de control que solo reacciona cuando un objeto ya está demasiado cerca tiende a generar un comportamiento brusco. Un sistema que utiliza predicción basada en radar puede moderar la velocidad con mayor antelación y conservar más margen de maniobra. Para los vehículos guiados automáticamente (AGV), los robots móviles y ciertas plataformas autónomas, esto se traduce en un mayor rendimiento y menos interrupciones innecesarias.
Criterios de selección que realmente importan
Los compradores e ingenieros deberían ir más allá de las afirmaciones generales de “autonomía” y preguntarse cómo se comporta el sistema en situaciones de incertidumbre. Las preguntas importantes suelen ser prácticas:
¿El sistema de control se adapta correctamente cuando disminuye la confianza en la percepción? ¿Puede gestionar obstáculos dinámicos, no solo estáticos? ¿Con qué rapidez actualiza la trayectoria? ¿Qué sucede cuando la fusión de sensores no coincide? ¿Puede el sistema mantenerse estable si un sensor pierde fiabilidad durante un tiempo? Estas son las preguntas que distinguen una demostración prometedora de algo que se pueda integrar en un flujo de trabajo de producción.
Otra comprobación útil es la carga de integración. La detección en bucle cerrado para el control parece sencilla, pero la implementación puede complicarse si la pila de control y la pila de percepción fueron diseñadas por equipos diferentes con supuestos distintos. La definición de la interfaz, la sincronización y la planificación de la validación suelen ser tan importantes como el algoritmo subyacente. Este es un detalle que a veces se subestima en el presupuesto y del que luego se arrepiente.
Errores comunes al evaluar estos sistemas
Un error común es suponer que más datos de sensores implican automáticamente un mejor control. No es así. Un exceso de datos sin filtrar puede generar latencia o respuestas inestables. Otro error consiste en centrarse en el rendimiento en condiciones normales, ignorando casos excepcionales como superficies reflectantes, oclusiones o mal tiempo. Un tercer error es seleccionar una solución que parezca sofisticada, pero que resulte demasiado difícil de mantener en un entorno industrial.
Los ingenieros también deben tener cuidado al sobredimensionar el escenario ideal. Un sistema que funciona a la perfección en un laboratorio limpio puede requerir una lógica de respaldo robusta en un almacén, maquinaria de campo o entorno de tráfico mixto. En otras palabras, la estrategia de control debe diseñarse para el entorno real de operación, no para el que se muestra en la presentación.
Consejos prácticos para los equipos de abastecimiento y producto.
Si estás comparando plataformas o desarrollando una internamente, la cuestión no es si el control basado en la percepción está de moda, sino si reduce el riesgo operativo y mejora la calidad del movimiento en tu caso de uso real. Si la respuesta depende de obstáculos dinámicos, detección incierta o condiciones variables, entonces vale la pena evaluar seriamente este enfoque.
Para los equipos de producto, el siguiente paso suele ser mapear el entorno de detección, definir los modos de fallo y decidir cuánta adaptación en tiempo real necesita la plataforma. Para los responsables de compras, significa exigir a los proveedores que expliquen cómo su arquitectura de control gestiona la percepción degradada, y no solo con qué rapidez se adapta en condiciones ideales.
Si está evaluando tecnología de movimiento autónomo, comience por preguntar sobre la lógica de control en relación con la incertidumbre de los sensores, el papel del radar u otras entradas de percepción y la estrategia para la actualización de la trayectoria. Ahí es donde suele verse la verdadera diferencia entre una característica de folleto y una máquina confiable.