



La fragilidad del cielo: por qué la autonomía moderna exige una localización independiente de los satélites.
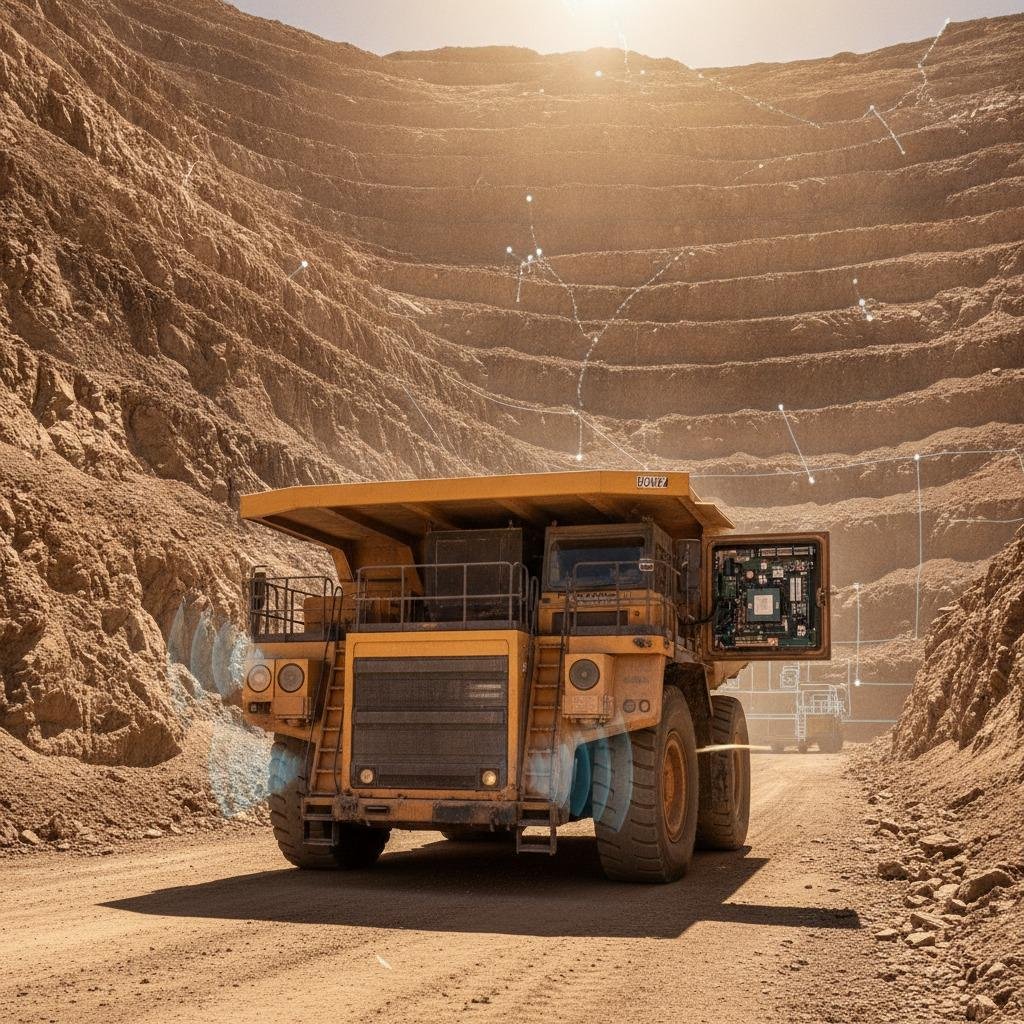
Durante más de dos décadas, los equipos de diseño que desarrollan vehículos terrestres autónomos, logística portuaria automatizada y maquinaria industrial pesada han considerado las constelaciones satelitales globales como una herramienta infalible. Basta con conectar un receptor GNSS de doble frecuencia con correcciones RTK, una antena y esperar una precisión centimétrica. Sin embargo, en la práctica —ya sea en las profundidades de una mina a cielo abierto, maniobrando a través de densos cañones urbanos de hormigón o operando en corredores marítimos conflictivos— esta suposición suele fallar. La localización independiente de satélites ya no es solo una solución de último recurso en la industria aeroespacial; se ha convertido en una necesidad operativa para los ingenieros que construyen sistemas que no pueden permitirse el lujo de detenerse cuando la señal de una constelación se degrada o desaparece por completo.
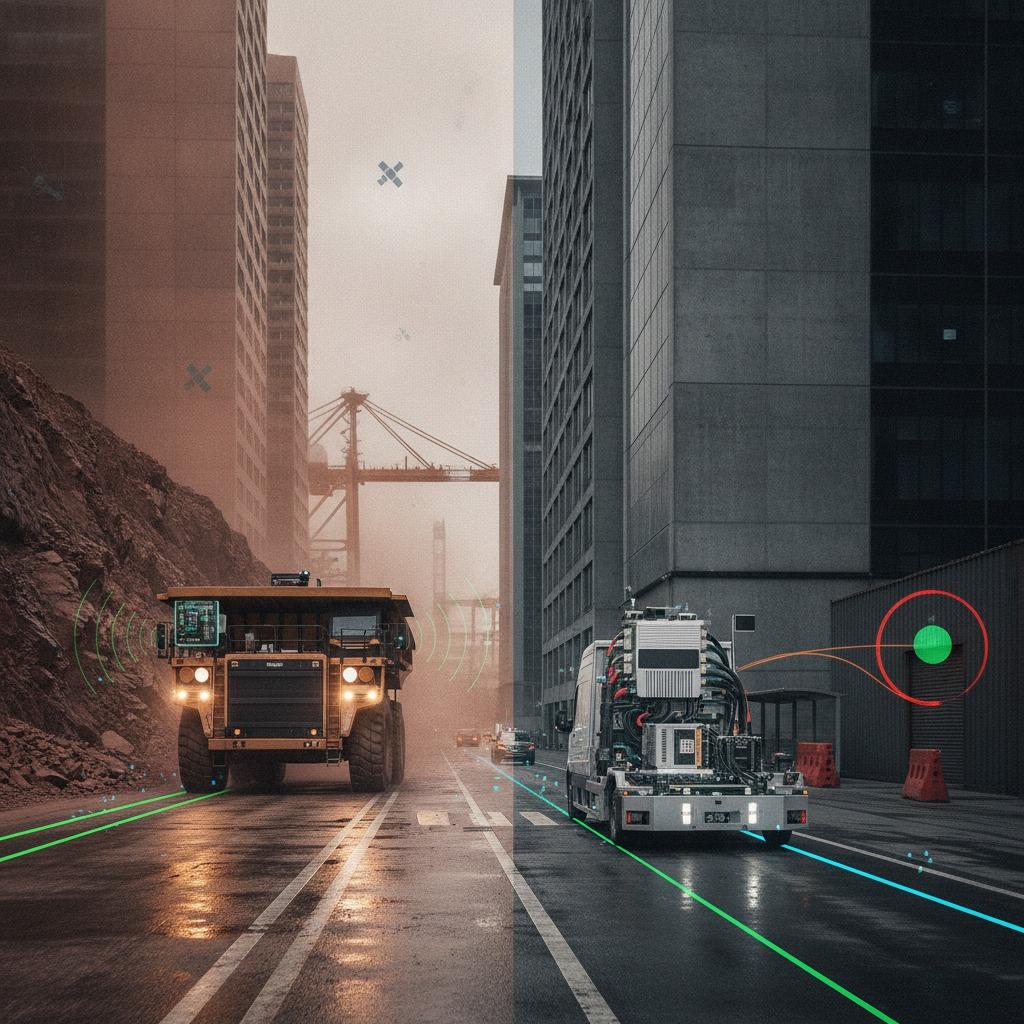
El problema fundamental es físico: las señales GNSS llegan a la antena receptora con una potencia extraordinariamente baja, a menudo alrededor de -160 dBW. Esto las hace vulnerables no solo a las reflexiones naturales por trayectos múltiples causadas por estructuras de acero y vegetación húmeda, sino también a la interferencia deliberada y la suplantación de identidad. Cuando un camión minero o un robot de transporte autónomo pierde la señal satelital, la respuesta tradicional ha sido detenerse inmediatamente —lo que reduce drásticamente el rendimiento— o recurrir a la navegación a estima, que acumula errores rápidamente en cuestión de segundos.
Los límites de la navegación a estima convencional
Cuando se pierden las señales satelitales, la opción de diseño instintiva suele ser una Unidad de Medición Inercial (IMU) respaldada por odometría de ruedas o cámaras ópticas. Sin embargo, la realidad mecánica complica rápidamente este enfoque en entornos industriales adversos:
- Deslizamiento de la odometría de las ruedas : El acero mojado, la grava, el barro y el hielo provocan un deslizamiento de las ruedas que destruye la precisión de la odometría antes de que un vehículo automatizado haya recorrido cincuenta metros.
- Degradación visual: Los sistemas SLAM basados en visión y la odometría visual colapsan en presencia de polvo en suspensión, nubes densas de partículas, resplandor solar directo u oscuridad total.
- Inestabilidad del sesgo de la IMU: a menos que se especifique un costoso láser de anillo de grado de navegación o un giroscopio de fibra óptica, las IMU de sistemas microelectromecánicos (MEMS) sufren una deriva del sesgo no corregida que se acumula cuadráticamente con el tiempo.
Diseñando la alternativa: Posicionamiento híbrido radar-INS
Para superar las limitaciones de visibilidad ambiental, los equipos de ingeniería recurren cada vez más al radar de ondas milimétricas y al radar de imágenes como sensor exteroceptivo principal para la navegación inercial. Al combinar estrechamente las mediciones de radar con una IMU de grado industrial, los sistemas logran un posicionamiento híbrido radar-INS robusto que se mantiene operativo independientemente de la visibilidad óptica, la fricción de la superficie o la iluminación ambiental.
A diferencia de las cámaras ópticas o los sensores lidar, que presentan dificultades en condiciones de fuertes precipitaciones o nubes de polvo industrial, las ondas de radiofrecuencia penetran las partículas atmosféricas con una atenuación mínima. La odometría radar extrae perfiles de velocidad Doppler de objetivos ambientales estacionarios, filtrando objetos dinámicos como vehículos o personas que cruzan la atmósfera. Al introducir estas mediciones precisas de velocidad radial en un filtro de Kalman extendido (EKF) o un optimizador de grafo factorial, se limita continuamente la deriva de la IMU, lo que permite una navegación radar sostenible sin GNSS durante horas de pérdida sostenida de satélites.
El principal obstáculo de ingeniería reside en la asociación de datos. Las señales de radar sin procesar contienen interferencias, artefactos de trayectorias múltiples y ambigüedad en el acimut y la elevación. El proceso de filtrado debe rechazar las señales falsas y los reflectores en movimiento para garantizar que solo los dispersores ambientales estáticos reales limiten el algoritmo de navegación inercial.
De la redundancia a la defensa activa: detección de suplantación de identidad GNSS asistida por radar
La pérdida de señal es molesta, pero la suplantación de señal es peligrosa. Cuando un dispositivo autónomo recibe señales GNSS corruptas que imitan efemérides de constelación válidas, los receptores estándar pueden calcular una posición errónea con indicadores de confianza internos engañosamente altos. El dispositivo cree estar cinco metros a la izquierda de su posición real.
Aquí es donde la detección de suplantación de GNSS asistida por radar se vuelve fundamental para la arquitectura de seguridad. Al mantener una estimación independiente y de alta frecuencia de la velocidad y el desplazamiento a partir de la línea base inercial del radar, la computadora de a bordo puede validar las correcciones de posición recibidas por satélite. Si la solución RTK informa un vector de aceleración o un salto de posición que contradice la odometría del radar por encima de un umbral calibrado, el sistema de navegación marca inmediatamente los datos GNSS como no confiables, aísla el receptor y recurre de forma segura al seguimiento de sensores locales.
Una integración avanzada de radar y GNSS no considera los datos satelitales como la única fuente de información indiscutible. En cambio, el GNSS se trata como una de las varias entradas de sensores con matrices de covarianza ajustadas dinámicamente, lo que permite que el sistema transite sin problemas entre el seguimiento satelital, la verificación cruzada y la navegación autónoma sin perder el estado de su tarea.
Criterios prácticos de evaluación para integradores de sistemas
Antes de estandarizar un conjunto de sensores para la localización independiente de satélites, los equipos de producto deben evaluar tres variables de integración críticas:
1. Ancho de banda de chirrido y resolución de velocidad
Un sensor de radar configurado exclusivamente para el seguimiento de objetivos a larga distancia suele carecer de la resolución Doppler y de alcance preciso necesarias para la odometría. Busque transceptores (frecuentemente en la banda automotriz de 76 a 81 GHz) que ofrezcan anchos de banda de modulación de frecuencia amplios y suficientes canales de elevación para distinguir el ruido de fondo del entorno vertical fijo.
2. Sobrecarga computacional frente a plazos de entrega en tiempo real
Las nubes de puntos de radar son notablemente dispersas en comparación con las de lidar; sin embargo, el procesamiento de densas matrices de radar 4D puede saturar los procesadores de borde integrados. Evalúe si el sensor realiza la extracción de puntos y el filtrado Doppler en un DSP integrado o si espera que la unidad de cómputo principal procese los mapas de rango-Doppler sin procesar.
3. Rigidez del sensor y propiedades extrínsecas
En el posicionamiento híbrido radar-INS, una ligera flexión mecánica entre el soporte de montaje del radar y el cuerpo de la IMU induce errores de fase y coordenadas que degradan el filtro de fusión. La colocación física rígida o la calibración extrínseca continua en línea son imprescindibles para una autonomía prolongada.
Preguntas frecuentes
¿Puede el radar reemplazar por completo al lidar en entornos sin cobertura GNSS?
Para la localización y la estimación de velocidad, el radar suele sustituir al lidar, especialmente en entornos sucios, polvorientos o húmedos. Sin embargo, para el mapeo volumétrico denso y la geometría de obstáculos de grano fino, el lidar sigue ofreciendo una resolución angular superior. Muchos equipos industriales utilizan ambos sistemas, empleando la fusión radar-inercial como base de navegación de alta disponibilidad.
¿Cómo se comporta la odometría por radar en áreas abiertas y sin rasgos distintivos?
En terrenos completamente planos y sin estructuras verticales (como salares o asfalto liso), la odometría por radar sufre degradación debido a la escasez de retroreflectores fijos que rebotan las señales. En estos entornos, se suelen añadir radares de velocidad del suelo orientados hacia abajo o sensores inerciales de alta precisión para determinar la velocidad.
Avanzando con una navegación resiliente
En las operaciones automatizadas modernas, depender exclusivamente de una posición satelital no verificada representa un riesgo de ingeniería. Si su plataforma opera en entornos propensos a reflexiones multitrayecto, interferencias electromagnéticas o sombras satelitales físicas, comience por comparar las tasas de deriva de su IMU y odometría actuales con una referencia de radar Doppler de ondas milimétricas. Establecer una integración sólida de radar y GNSS en las primeras etapas del diseño del hardware es mucho menos costoso que adaptar una arquitectura a prueba de fallos una vez que los vehículos ya están en funcionamiento.