



Observando los detalles, siguiendo el movimiento: lo que realmente ofrecen las imágenes y el seguimiento por radar.
Desde imágenes con resolución centimétrica hasta la separación de objetivos en movimiento y el seguimiento en tiempo real: cinco capacidades que transforman datos brutos en decisiones.
Equipo de imágenes y seguimiento por radar · ~8 min de lectura · Resumen del producto y la solución
Un radar que solo indica que "hay algo ahí fuera" no es suficiente. El trabajo importante comienza después de la detección: determinar qué es el objeto, distinguir entre lo que se mueve y lo que no, medir su velocidad y realizar un seguimiento en tiempo real. Estos cinco términos —imágenes de alta resolución, discriminación de objetivos en movimiento, estimación de velocidad, separación entre objetos estáticos y dinámicos, y seguimiento en tiempo real— no son funciones aisladas. Forman parte de un mismo proceso, y cada paso hace posible el siguiente.
1. Imágenes de alta resolución: Primero hay que ver la forma.
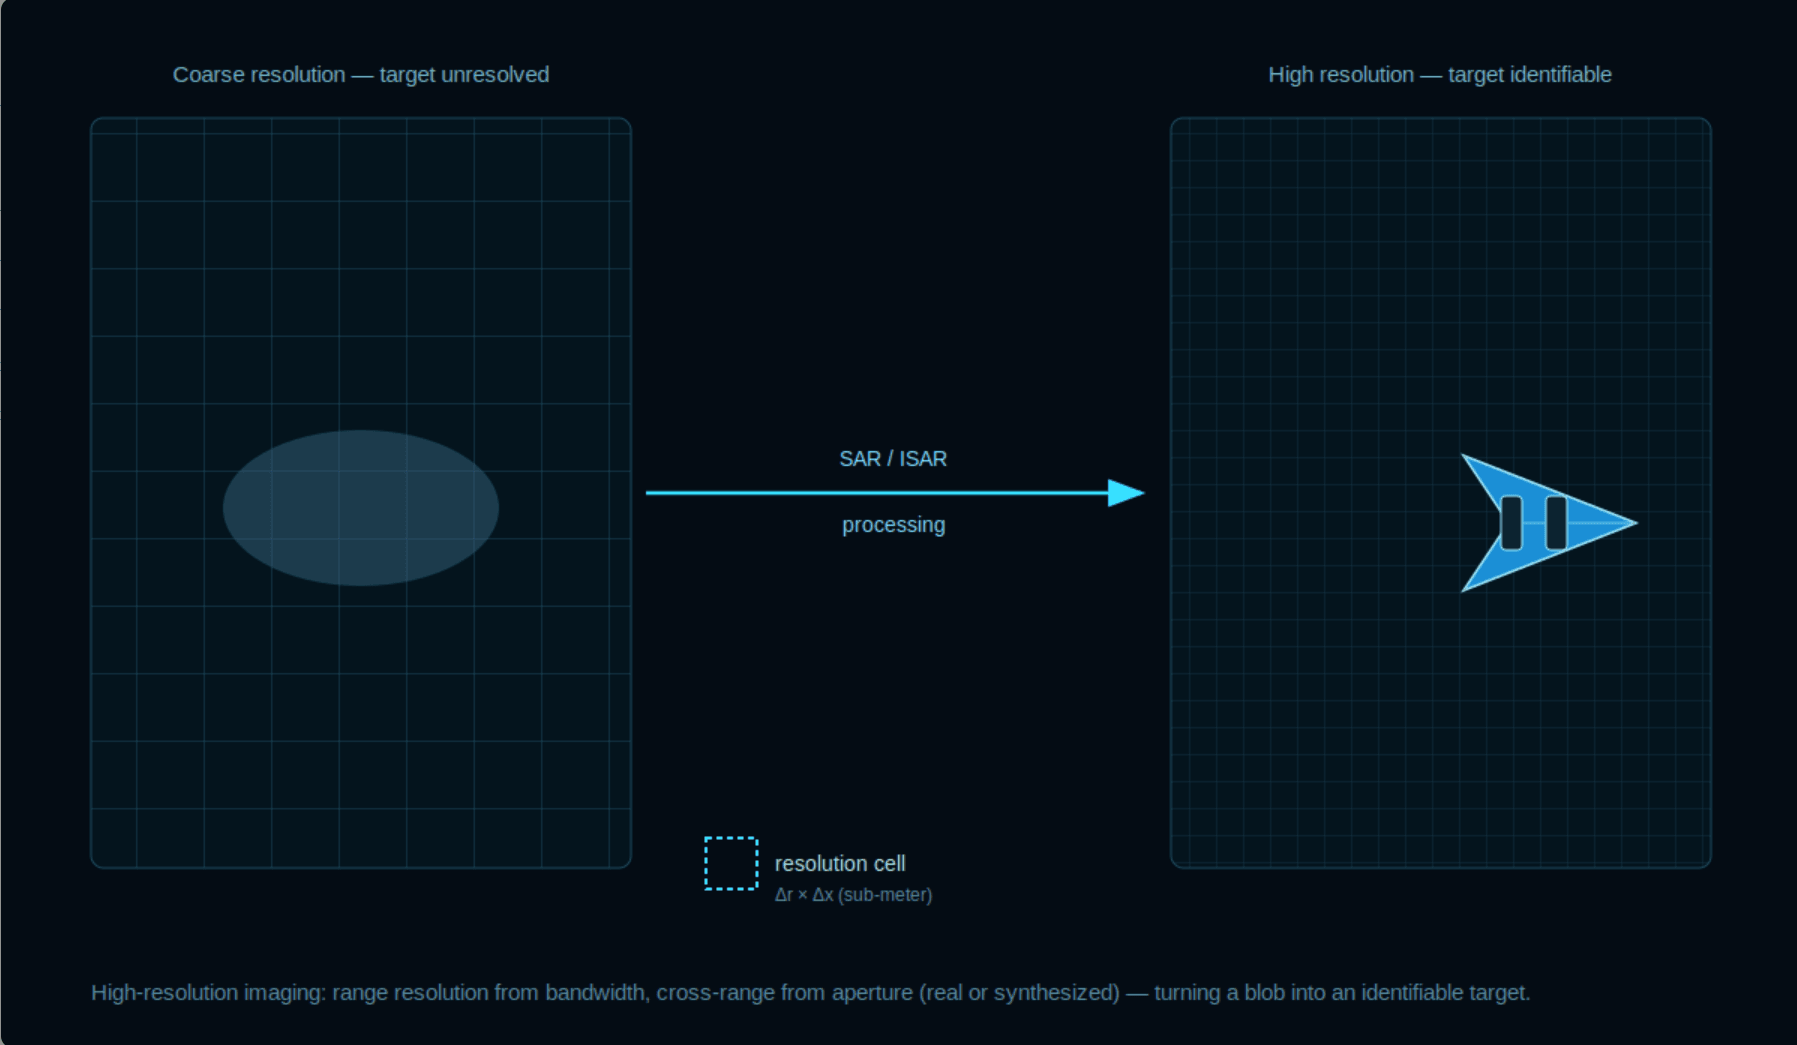
La resolución es lo que distingue una mancha de un objetivo identificable. El radar de apertura sintética (SAR) en una plataforma móvil, o el SAR inverso (ISAR) en el propio objetivo, prioriza la resolución espacial sobre el tiempo de observación y el procesamiento coherente, con una precisión que va desde metros hasta submetros, a veces decenas de centímetros. La resolución de alcance depende del ancho de banda de la señal; la resolución transversal depende de la apertura, ya sea real o sintetizada. Lo importante no es el número en una diapositiva, sino lo que se puede hacer con él: contar los vehículos, leer la silueta, detectar la estructura que cambió la semana pasada.
Pero la resolución tiene su inconveniente, y solo resulta útil una vez que la imagen está enfocada. El movimiento durante el intervalo coherente lo difumina todo, razón por la cual existen los siguientes pasos. Una imagen nítida es la base sobre la que se sustenta el resto de la cadena.
Figura 1. El procesamiento SAR/ISAR resuelve los objetivos con una precisión submétrica tanto en alcance como en alcance transversal.
La resolución se compone de dos valores, no de uno: el rango (a lo largo del pulso) y el rango transversal (a través del pulso). Si no se tiene en cuenta alguno de ellos, se interpreta erróneamente lo que se está observando. |
2. Discriminación de objetivos en movimiento: No todo incidente merece una segunda mirada.
Una vez que puedas imaginarlo, la siguiente pregunta es qué retornos son realmente importantes. La mayoría de los elementos en una escena permanecen inmóviles; algunos se mueven. La discriminación de objetivos en movimiento es el filtro que identifica a los que se mueven: un camión estacionado es fondo, un camión que se aleja es un reporte. Se basa en lo único que los elementos estáticos no pueden simular: el movimiento relativo.
En la práctica, esto depende del efecto Doppler y de cómo se comporta la señal de retorno del objetivo en pulsos coherentes. Un buen discriminador minimiza las falsas alarmas en situaciones de alta actividad y mal tiempo, ya que es precisamente entonces cuando los operadores dejan de confiar en la pantalla. Es la diferencia entre un sensor que genera una gran cantidad de contactos y uno que se centra en los pocos que realmente importan.
Figura 2. El movimiento relativo —no la amplitud— separa los objetos en movimiento (brillantes, con vectores de velocidad) del ruido estático (tenue).
3. Estimación de la velocidad: El movimiento es un número, no una vibración.
Una cosa es detectar un objeto en movimiento; otra muy distinta es determinar su velocidad. La estimación de velocidad lee la frecuencia Doppler y la convierte en velocidad radial; para un radar monoestático, v = λ·f_D / 2. La velocidad de apertura o cierre del alcance se convierte en una magnitud medida que permite planificar con precisión, en lugar de una mera conjetura.
Las escenas reales siguen siendo complejas: un objetivo rara vez se dirige directamente al radar, por lo que se obtiene la velocidad radial, no la velocidad real respecto al suelo, y un giro cambia el signo. Una buena estimación también informa su propia incertidumbre, no solo un valor puntual, porque una trayectoria que conoce su error es una trayectoria que se puede utilizar para tomar una decisión. La velocidad también alimenta al clasificador: un avance lento y uno rápido son problemas distintos.
Figura 3. Un contacto móvil se encuentra fuera de la línea Doppler cero; el desplazamiento es una velocidad radial medida, con su propia incertidumbre.
4. Separación entre elementos estáticos y dinámicos: Saque los elementos móviles del desorden.
Aquí es donde la discriminación se encuentra con el procesamiento de señales. Los objetos estacionarios y el suelo comparten aproximadamente el mismo efecto Doppler (casi cero); los objetos en movimiento no. La supresión de interferencias —mediante STAP, técnicas de desplazamiento del centro de fase o simple eliminación del efecto Doppler— cancela la señal estática y deja intacta la dinámica. Así es como un vehículo lento pasa desapercibido en una imagen SAR, pero se ilumina en una pasada GMTI.
Lo difícil nunca son las matemáticas, sino los casos límite. Un objetivo que se mueve a la misma velocidad que el resto del entorno. Una hilera de árboles meciéndose con el viento. Una carretera llena de tráfico donde solo se necesita el valor atípico. La capacidad de separación en estas condiciones es lo que hace que todo el sistema sea útil, no solo demostrable en una diapositiva limpia.
Figura 4. Cancelar el retorno Doppler cero y los elementos en movimiento permanecen; la misma escena, sin elementos superfluos.
5. Seguimiento en tiempo real: Mantenga una historia en vivo, no una instantánea.
Una sola detección es un instante; una trayectoria es una historia. El seguimiento en tiempo real toma los objetos separados y etiquetados con su velocidad, y los mantiene actualizados: inicia trayectorias, asocia nuevas trayectorias con las antiguas, supera breves interrupciones y descarta trayectorias que se desvanecen. Múltiples objetivos, cruces de caminos y retornos intermitentes deben gestionarse sin que la pantalla se convierta en un caos.
"Tiempo real" es la palabra clave. Significa que todo el proceso —imagen, discriminación, estimación, separación, seguimiento— se completa dentro del intervalo de actualización, de modo que el operador ve lo que sucede ahora, no hace cinco segundos. Esto permite que un sistema supervise una amplia zona y, aun así, proporcione información precisa a cualquier sistema que procese dicha información.
Figura 5. Trayectorias de objetivos múltiples con historial, asociación y posiciones previstas, mantenidas dentro del intervalo de actualización.
Construimos estos cinco pasos como un único proceso.
Por separado, son algoritmos. Juntos, ofrecen una comprensión práctica del campo de batalla. Nuestra plataforma de seguimiento e imágenes de radar TrackSense gestiona toda la cadena —desde la obtención de imágenes de alta resolución hasta el seguimiento en tiempo real de múltiples objetivos— como un flujo de trabajo coherente:
Imagen nítida | Procesamiento SAR/ISAR con resolución submétrica en alcance y transversal, con autoenfoque para escenas en movimiento. |
Señala a los que se mudan | Discriminación de objetivos en movimiento que reduce la tasa de falsas alarmas en condiciones adversas y con mucho ruido. |
Mide la velocidad | Estimación de velocidad basada en Doppler con información sobre su incertidumbre, no solo una lectura puntual. |
Separar lo estático de lo dinámico | Supresión de interferencias (STAP / DPCA / muescas) que aísla los elementos móviles del retorno estacionario. |
Seguimiento en tiempo real | Seguimiento de múltiples objetivos con asociación, inercia y transferencia, todo dentro del intervalo de actualización. |
Cerrar el círculo | Imágenes, discriminación, velocidad y trayectorias en una misma línea de tiempo, listas para la decisión posterior. |
Reserva una demostración en vivo · Descarga el folleto técnico de TrackSense
El valor de la obtención de imágenes y el seguimiento por radar no reside en una imagen más atractiva, sino en un camino más corto desde el eco hasta la toma de decisiones. Capturar la imagen, separar los objetos en movimiento, estimar su velocidad y mantener su seguimiento: al hacerlo en tiempo real, la imagen deja de ser algo que se interpreta para convertirse en algo sobre lo que se actúa.