



El cuello de botella de alta densidad en el espacio aéreo inferior
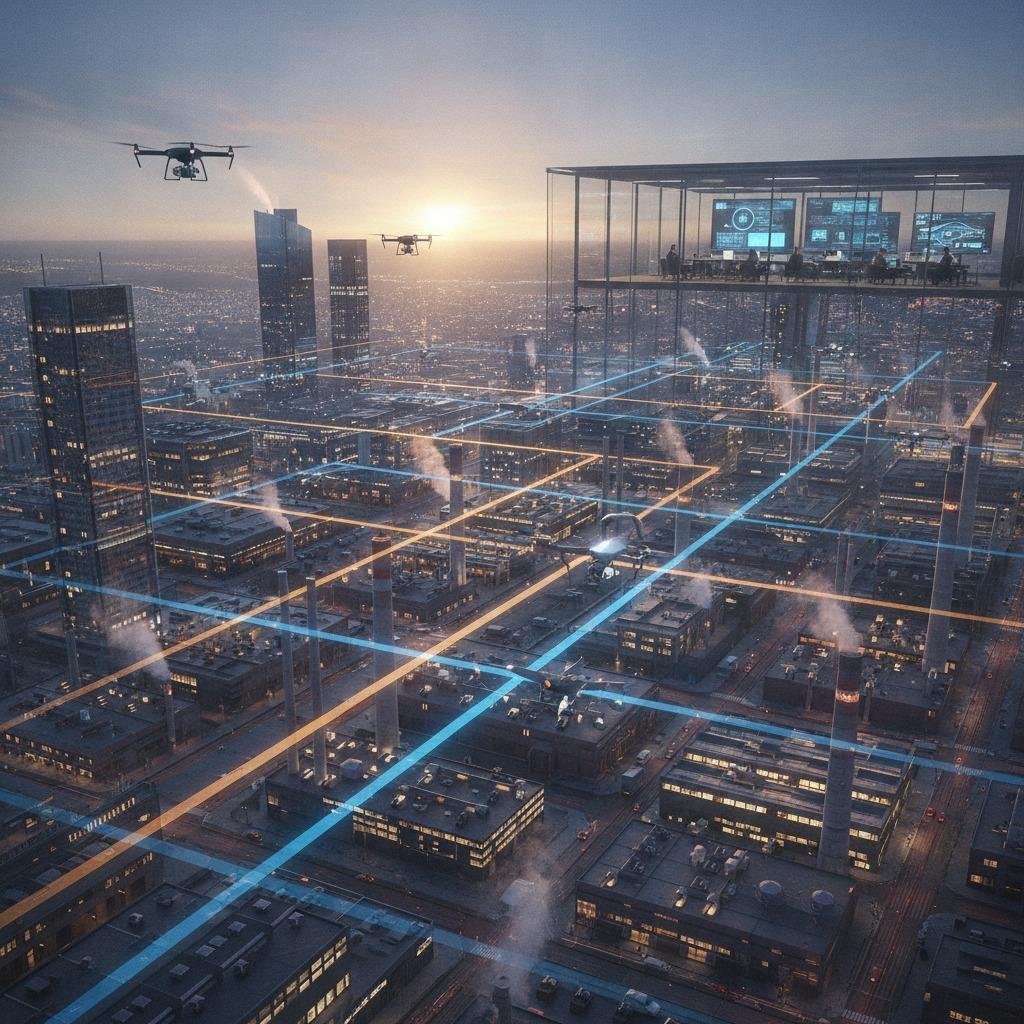
La mayoría de las campañas de pruebas de vuelo para sistemas no tripulados comienzan de la misma manera: un corredor estéril, una o dos aeronaves en el aire y observadores terrestres dedicados que monitorean una pantalla. En ese entorno controlado, las maniobras tácticas de detección y evasión funcionan razonablemente bien. Sin embargo, cuando los operadores de flotas intentan ampliar las rutas de entrega comerciales o los corredores de inspección de infraestructura a cientos de salidas simultáneas, depender únicamente de la evasión de colisiones de último segundo se convierte en un riesgo matemático. La seguridad operativa real en el espacio aéreo compartido de baja altitud depende de la garantía de separación estratégica : la práctica de resolver conflictos espaciales y temporales antes de que una aeronave encienda sus motores o cruce un umbral activo.
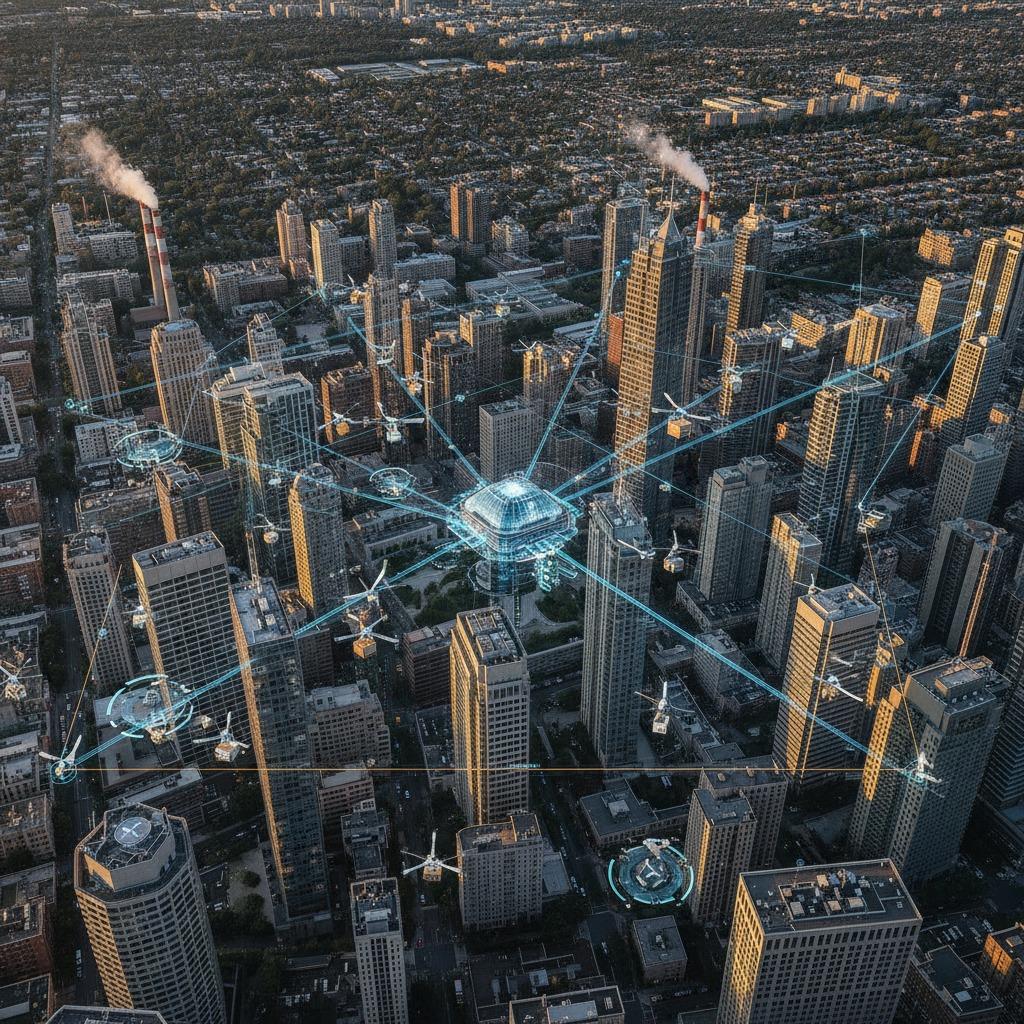
Sin una separación estructurada integrada en las fases previas al vuelo y pretácticas, las redes densas de drones sufren desviaciones en cascada. Si la aeronave A se desvía para evitar la aeronave B, con frecuencia genera un conflicto emergente con la aeronave C. En corredores metropolitanos o industriales con espacios reducidos, esta evasión táctica precipitada consume la batería a bordo y aumenta drásticamente la probabilidad de una pérdida de separación en pleno vuelo. Los ingenieros de sistemas y los gestores del espacio aéreo se están dando cuenta de que la autonomía táctica no puede compensar los volúmenes de vuelo mal planificados.
Transición de las reacciones tácticas a la certeza pretáctica
La resolución de conflictos en el tráfico aéreo es fundamentalmente un proceso cronológico dividido en tres etapas: estratégica (desde antes del vuelo hasta minutos antes de la entrada en la atmósfera), táctica (desde segundos hasta minutos antes del punto de máxima aproximación) y de prevención de colisiones (la maniobra física de último recurso). Al trasladar la mayor parte del esfuerzo de ingeniería a las primeras etapas de este proceso, se modifica la economía de la gestión de la flota.
En la práctica, la función de aseguramiento de separación estratégica asigna contratos de trayectoria 4D: corredores volumétricos precisos delimitados por latitud, longitud, altitud y ventanas de tiempo estrictas. En lugar de despejar una zona espacial completa indefinidamente, un proveedor de servicios UTM (USS) asigna celdas 4D discretas que se abren y cierran dinámicamente a medida que la aeronave avanza por su trayectoria prevista. Si dos operadores solicitan espacio aéreo superpuesto dentro de la misma ventana operativa, el algoritmo de programación ajusta los tiempos de salida, exige modificaciones en la velocidad de crucero o recalcula los puntos de referencia antes de la autorización.
Esta detección y resolución temprana de conflictos reduce drásticamente la carga computacional y de maniobras que recae sobre el piloto automático de la aeronave. Si se implementa correctamente, los sistemas a bordo pueden mantener perfiles de crucero predecibles y energéticamente eficientes, considerando las maniobras tácticas como eventos de contingencia poco frecuentes en lugar de procedimientos operativos estándar.
El papel de la vigilancia cooperativa y no cooperativa
La fiabilidad de los modelos estratégicos depende exclusivamente de la veracidad de los datos que alimentan el sistema. Si un motor de gestión del espacio aéreo asume que una ruta está despejada basándose únicamente en los planes de vuelo presentados, inevitablemente fallará en el momento en que una aeronave no autorizada o un piloto de aviación general sin el equipo adecuado se cruce en su trayectoria.
Una arquitectura fiable requiere entradas de sensores por capas:
- Vigilancia cooperativa para UTM: Las transmisiones de identificación remota directa, las señales de actividad de identificación remota de red y las señales de transpondedor (como ADS-B In) establecen la base operativa. Cuando cada participante activo transmite posición, velocidad e intención de trayectoria autenticadas, los recálculos estratégicos se realizan sin problemas a través de enlaces de datos celulares o satelitales.
- Vigilancia por radar UTM: En el espacio aéreo mixto, los entornos puramente cooperativos son una utopía operativa. El tráfico no cooperativo —desde planeadores y avionetas fumigadoras hasta drones de aficionados— exige una detección localizada, ya sea terrestre o aérea. El despliegue de señales de radar dirigidas a lo largo de corredores de entrada críticos de alta densidad permite a la plataforma UTM registrar intrusos no cooperativos y reducir dinámicamente las zonas de seguridad estratégicas disponibles antes de que estos obliguen a una maniobra de aborto táctico de emergencia.
Los equipos de ingeniería suelen subestimar las dificultades de integración. La combinación de datos de radar de alta frecuencia y con ruido con la telemetría de red de baja frecuencia a menudo genera señales falsas o advertencias de divergencia erróneas. Si la capa estratégica recibe datos de trayectoria erráticos, rechazará planes de vuelo válidos por exceso de precaución, lo que reduce el rendimiento comercial sin motivo alguno.
Compromisos de ingeniería: Tamaños de zonas de amortiguación frente a capacidad del corredor
Todo algoritmo de separación estratégica se basa en márgenes de incertidumbre. Estos volúmenes representan la deriva posicional que una aeronave podría experimentar debido a la pérdida de precisión del GPS, las ráfagas de viento o la latencia de la telemetría. Si el margen de contención es demasiado pequeño, se activan alertas tácticas frecuentes y se producen fallos de seguridad. Si es demasiado grande, el espacio aéreo se satura tras solo unos pocos vuelos.
Equilibrar esta disyuntiva implica monitorizar la latencia en toda la cadena de telemetría. Por ejemplo, si una estación terrestre remota depende de una red LTE con un ping variable entre 80 ms y 1500 ms, los márgenes de tiempo estratégicos deben reflejar ese retraso máximo. Los operadores que construyen corredores BVLOS deben priorizar los enlaces de comunicación deterministas; una menor varianza de latencia se traduce directamente en burbujas 4D más pequeñas y una mayor capacidad de espacio aéreo permitida.
Errores comunes de integración
En las pruebas empresariales y las implementaciones de entornos de pruebas regulatorios, vemos repetidamente que los equipos se topan con los mismos obstáculos estructurales:
- Considerar el plan de vuelo como una promesa inmutable: Los frentes meteorológicos, las corrientes ascendentes localizadas y las variaciones del viento de frente ocurren en tiempo real. Un sistema estratégico de resolución de conflictos debe incorporar puntos de espera preplanificados y márgenes de control de velocidad dinámicos en la lógica de la ruta.
- Ignorar la latencia del sensor en la fusión de telemetría: La ingesta de vigilancia cooperativa para flujos UTM junto con radar táctico sin una alineación temporal estricta provocará detecciones de conflictos falsas positivas. El etiquetado temporal en el cabezal del sensor es obligatorio.
- No tener en cuenta las zonas muertas: Las transferencias de llamadas celulares y el enmascaramiento del terreno interrumpen la telemetría. Si una aeronave se desconecta durante 15 segundos, el software estratégico debe decidir si mantiene abierto su corredor reservado o si declara inmediatamente un estado degradado, redirigiendo el tráfico posterior.
Preguntas frecuentes
¿En qué etapa finaliza la separación estratégica y comienza la desescalada táctica?
Si bien las definiciones varían ligeramente entre las autoridades de aviación civil, la separación estratégica generalmente se aplica a las reservas y la autorización de rutas antes del despegue o fuera de un horizonte de tiempo definido para la aproximación más cercana (a menudo de varios minutos). Una vez que un intruso imprevisto o una desviación de trayectoria entra en la zona de seguridad espacial inmediata —que generalmente se mide en decenas de segundos— entran en vigor las reglas tácticas de detección y evasión.
¿Puede el radar terrestre sustituir a los sensores de detección y evasión a bordo?
En corredores geográficos específicos, la vigilancia por radar terrestre puede liberar a las aeronaves pequeñas de cargas útiles ópticas o de radar pesadas. Sin embargo, requiere márgenes de enlace ininterrumpidos. Para operaciones a gran escala en espacio aéreo no controlado, los reguladores generalmente esperan una arquitectura híbrida donde las plataformas terrestres estratégicas gestionen el flujo macroscópico, con el apoyo de sensores a bordo para la contención localizada.
Avanzando con la arquitectura del sistema
Lograr una escala segura en operaciones no tripuladas no es solo un desafío de procesamiento a bordo; es un problema de arquitectura a nivel de sistema. Al evaluar proveedores de software, hardware de radar o sistemas de control de vuelo, vaya más allá de las simples demostraciones de evitación de puntos de referencia. Analice la eficacia con la que su software procesa datos de seguimiento de múltiples fuentes, gestiona búferes espaciales dinámicos y automatiza la detección y resolución de conflictos mucho antes de que la aeronave despegue. El crecimiento real de la capacidad comienza con una garantía de separación estratégica y rigurosa.