



Por qué es importante un protocolo de detección de enjambre cuando varios vehículos deben actuar como uno solo.
Un protocolo de detección de enjambre es la capa lógica silenciosa que impide que un grupo de drones, robots o vehículos autónomos se comporten como una multitud. Cuando la pila de sensores es débil, el sistema aún puede recopilar datos, pero estos llegan demasiado tarde, en el marco incorrecto o sin el contexto suficiente para respaldar una decisión grupal. Ahí es donde comienzan los verdaderos problemas: los vehículos se desvían, el espaciado se reduce, los operadores pierden la confianza y una misión que parecía sencilla en teoría se convierte en una tarea de corrección sobre el terreno.
Para los ingenieros y los equipos de compras, la cuestión práctica no es si un enjambre puede detectar, sino si la arquitectura de detección puede soportar la coordinación, la prevención de colisiones y la continuidad de la misión en presencia de ruido, movimiento y fallos parciales. Ese es un estándar diferente. Requiere que el comprador piense más allá de un solo sensor y considere la sincronización, la comunicación, el posicionamiento relativo y qué sucede cuando un nodo detecta más información que los demás.
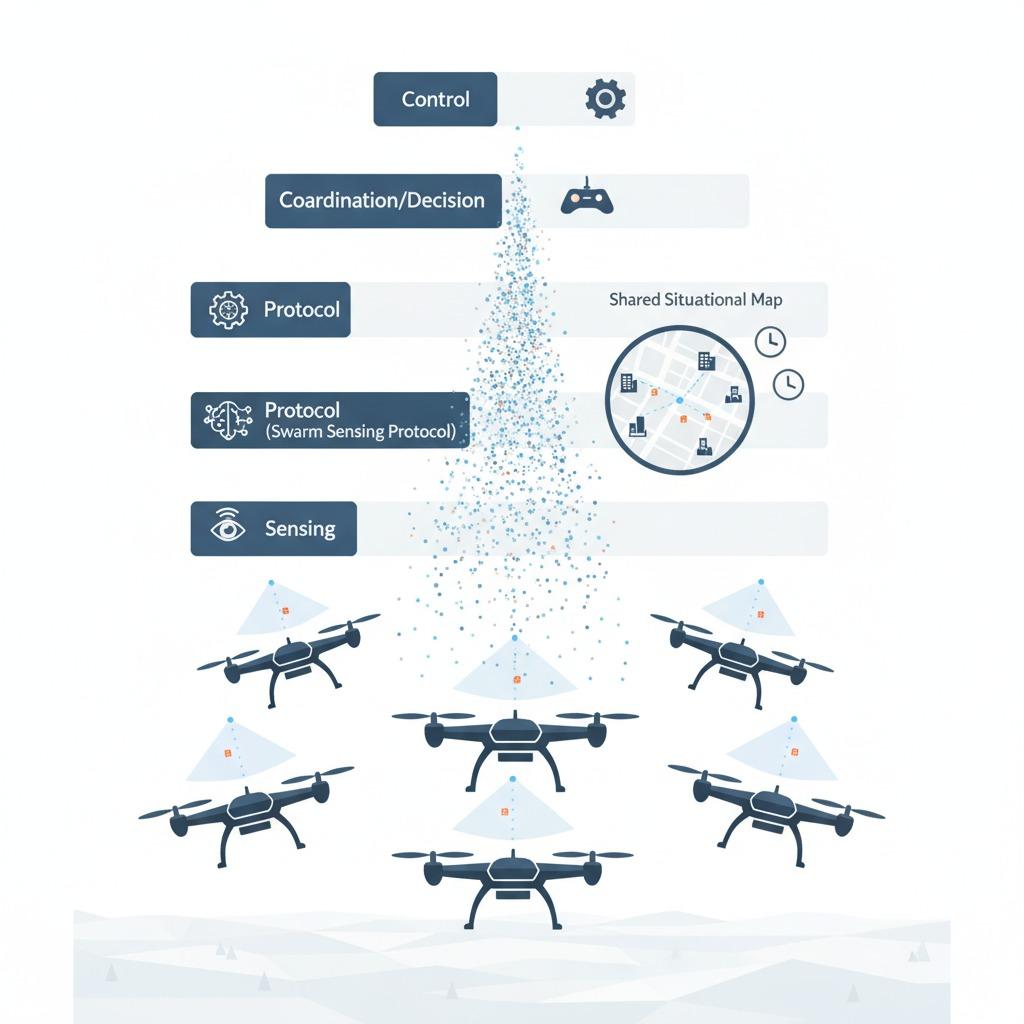
Lo que realmente intenta resolver el protocolo
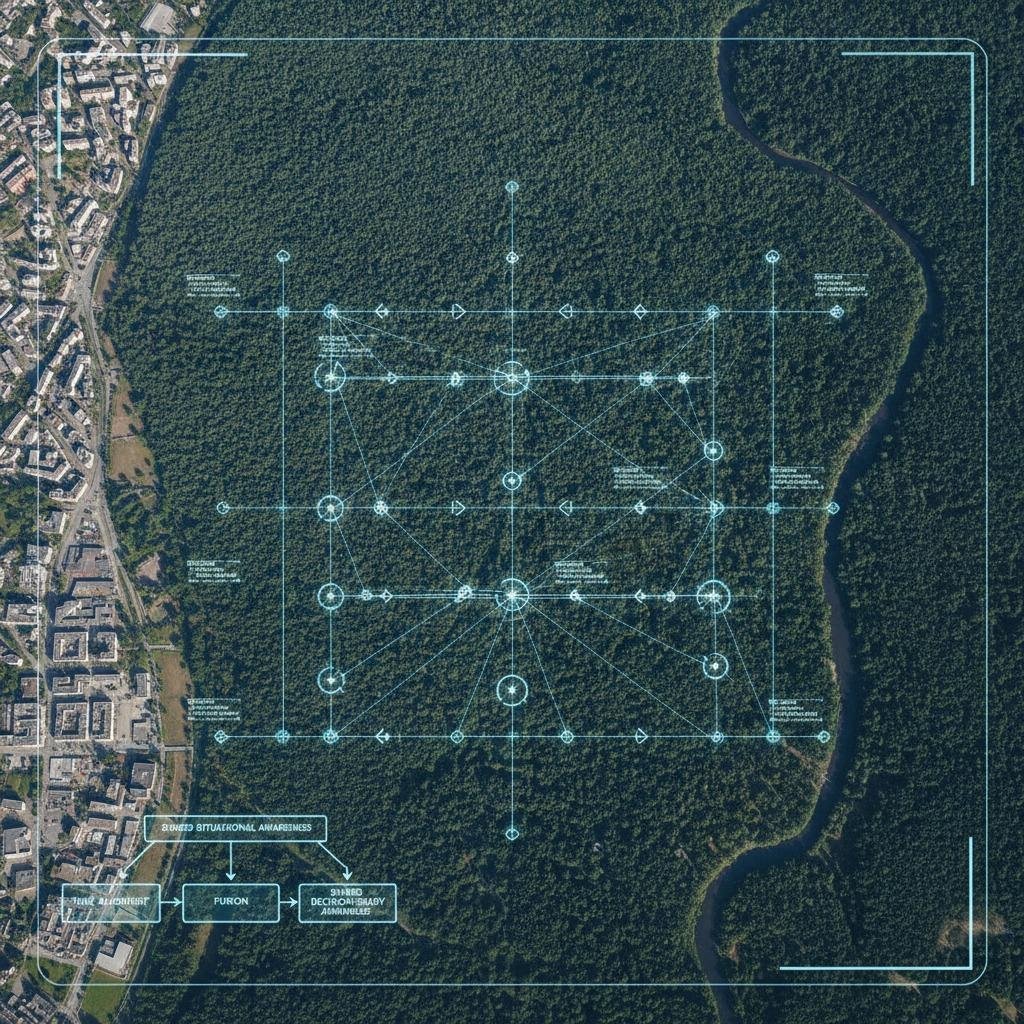
En un sistema multiagente, cada unidad necesita una visión útil de las unidades cercanas, los obstáculos próximos y, a veces, del entorno operativo general. El desafío radica en que cada nodo solo percibe una parte de la realidad. Un buen protocolo de detección de enjambres une esas partes con la suficiente rapidez para la acción. El objetivo no es el conocimiento perfecto, sino una conciencia compartida, oportuna y lista para la toma de decisiones.
Esto es crucial en aplicaciones donde el espaciado y el movimiento están estrechamente relacionados. Si un dron disminuye la velocidad inesperadamente, los demás podrían necesitar ajustarse en segundos. Si un robot terrestre detecta un peligro, el resto podría necesitar cambiar de ruta sin detener a todo el grupo. Por eso, términos como "medición de alcance líder-seguidor" , "depuración colaborativa de trayectorias" , "evaluación de amenazas grupales" y "monitoreo del comportamiento de bandada" son más que jerga técnica. Describen las funciones reales que los compradores buscan.
Capacidades clave que los compradores deben comparar
No todas las plataformas gestionan la detección de enjambres de la misma manera. Algunos sistemas están optimizados para la medición de distancias relativas. Otros se centran en la detección compartida de obstáculos o la coordinación a nivel de misión. En la práctica, la mayoría de los compradores deberían buscar una combinación de estas capacidades en lugar de una sola característica destacada.
Rango líder-seguidor
Este suele ser el modelo de coordinación más sencillo, pero su ejecución correcta en exteriores o en espacios congestionados puede resultar engañosamente difícil. El método de medición de distancias debe mantenerse estable a medida que las unidades aceleran, giran y pierden la línea de visión. Si el sistema se desvía demasiado, la formación se vuelve imprecisa y el bucle de control comienza a corregir sus propios errores.
Desconflicto de trayectorias colaborativas
En este caso, el sistema de sensores no solo informa sobre las posiciones, sino que también ayuda a las unidades a evitar conflictos de ruta antes de que se conviertan en situaciones de riesgo. Esto suele requerir un intercambio de datos rápido, marcas de tiempo fiables y una capa de control capaz de traducir las mediciones brutas en restricciones de movimiento reales. El comprador debería preguntar si el protocolo admite decisiones distribuidas o si depende de un sistema centralizado que se convierte en un cuello de botella.
Evaluación de amenazas grupales
Para aplicaciones de seguridad, inspección o defensa, el enjambre puede necesitar clasificar un peligro y determinar si la amenaza es local o sistémica. Esto puede implicar la combinación de señales visuales, de alcance, acústicas u otras en todo el grupo. Lo importante no es solo el tipo de sensor, sino cómo el protocolo integra esas lecturas sin sobrecargar el ancho de banda.
Monitoreo del comportamiento de bandada
En ocasiones, el sistema debe preservar una formación natural y fluida en lugar de una ruta rígida. El monitoreo del comportamiento de la bandada ayuda a detectar si el grupo mantiene la cohesión, el espaciado y la consistencia direccional. Esto es útil cuando la misión valora la cobertura y la adaptabilidad, pero depende de datos de coordinación precisos. Un protocolo con errores puede hacer que una bandada controlada parezca errática.
Criterios de selección que tienden a separar los sistemas funcionales de las demostraciones impresionantes.
Los compradores suelen distraerse con las especificaciones de alcance o el número de nodos en una prueba de laboratorio. Si bien estas cifras son importantes, no lo son todo. Una comparación útil comienza con las condiciones de operación: en interiores o exteriores, con línea de visión directa o con obstáculos, a alta o baja velocidad, con geometría fija o formación variable. El protocolo de detección debe ajustarse al perfil real de la misión, no a la presentación publicitaria.
La latencia es otro filtro práctico. Un enjambre puede tolerar cierto margen de error, pero no información obsoleta. También conviene comprobar la resistencia a la desconexión de nodos. En el campo, las unidades fallan, las baterías se agotan, los enlaces de radio se debilitan y el polvo o las inclemencias del tiempo complican la situación. El protocolo debe degradarse gradualmente en lugar de colapsar cuando un participante desaparece.
El proceso de integración merece más atención de la que suele recibir. Los ingenieros deben comprender cómo el protocolo interactúa con los controladores a bordo, el software de navegación y los paneles de control del operador. Si los formatos de datos son complejos o la sincronización es deficiente, la implementación consumirá un tiempo que no estaba contemplado en el presupuesto inicial.
Errores comunes en proyectos de detección por enjambre
Un error común es tratar la detección de enjambres como un problema puramente de comunicación. No lo es. La comunicación es solo una parte del conjunto; la geometría de detección, la sincronización del control y la gestión de fallos son igualmente importantes. Otro error frecuente es especificar en exceso el escenario de laboratorio. Un sistema que funciona a la perfección en un área de prueba limpia puede tener dificultades en cuanto aparecen trayectos múltiples, oclusiones o terrenos mixtos.
También existe la tendencia a suponer que más datos implican automáticamente una mejor coordinación. En la práctica, el exceso de datos puede ralentizar el sistema y dificultar la resolución de conflictos. Un protocolo eficiente que comparte el estado correcto en el momento adecuado suele ser más valioso que uno ruidoso que satura la red.
Consejos prácticos para compradores, dirigidos a equipos de ingeniería y aprovisionamiento.
Si está comparando proveedores o arquitecturas internas, solicite una demostración que refleje su perfil de movimiento real y sus requisitos de espaciado. Pregunte cómo el protocolo gestiona la alineación temporal, cómo se comporta cuando un nodo se desconecta y si admite tanto la detección local como las decisiones a nivel de grupo. Si la respuesta es vaga, es una señal de alerta.
También es conveniente solicitar pruebas de cómo el sistema admite el modo de coordinación específico que le interesa. Una plataforma diseñada para el reconocimiento de objetivos por parte de un líder y un seguidor podría no ser la más adecuada para la resolución colaborativa de conflictos de trayectoria. Del mismo modo, una configuración optimizada para la monitorización del comportamiento de bandada podría no ser ideal si su misión depende de la detección de amenazas y el cambio rápido de ruta.
Para los equipos de producto, el siguiente paso más recomendable suele ser una breve revisión técnica: definir la misión, establecer los posibles fallos y probar el protocolo frente a esos escenarios antes de implementarlo a gran escala. De esta forma, la discusión se centra en las operaciones en lugar de basarse en suposiciones.
Preguntas frecuentes
¿Un protocolo de detección de enjambres es lo mismo que un protocolo de control de enjambres?
No exactamente. La percepción sensorial proporciona la información compartida; el control transforma esa información en movimiento coordinado. Ambas están estrechamente vinculadas, pero no pertenecen al mismo nivel.
¿Puede un mismo protocolo funcionar para todas las aplicaciones de enjambre?
Rara vez. El enfoque adecuado depende del número de nodos, el entorno, la velocidad y si la misión se centra en la formación, la inspección, la seguridad o la exploración.
¿Qué preguntas debo hacer antes de seleccionar una plataforma?
Empiece por la latencia, la resiliencia, la sincronización y cómo el sistema gestiona los fallos parciales. A continuación, compruebe si el protocolo admite el modelo de coordinación que realmente necesita, y no solo el que parezca más avanzado.
Un paso siguiente sensato
Si está evaluando un protocolo de detección de enjambre para una nueva plataforma o actualización, comience por las limitaciones de su misión en lugar de las listas de características. Realice una breve comparación en torno a la medición de distancias, la resolución de conflictos, la evaluación de amenazas y la monitorización de formaciones, y luego pruebe el protocolo en condiciones reales de movimiento y de red. Es ahí donde la respuesta suele ser evidente.