




現代の境界防衛における複数標的飽和問題
工場警備責任者、基地防衛調整官、国境インフラ計画担当者にとって、無人航空機システムの脅威プロファイルは劇的に変化した。立ち入り禁止区域を単独のクワッドコプターが通過する程度であれば、通常は方向探知RFスニファやパンチルトカメラで対処できる、管理可能な事案である。しかし、複数の無人航空機が連携して飛来するとなると、全く異なる運用上の課題となる。複数の小型無人航空機が同時に複数の方向へ飛来する場合、従来のレーダーアーキテクチャでは信号処理負荷が過負荷となり、地上のノイズに埋もれて追跡不能になったり、脅威を異常なノイズとして分類してしまう。そのため、対群レーダー監視への投資は、実験的な防衛予算項目から、重要施設インフラのための緊急調達優先事項へと移行した。 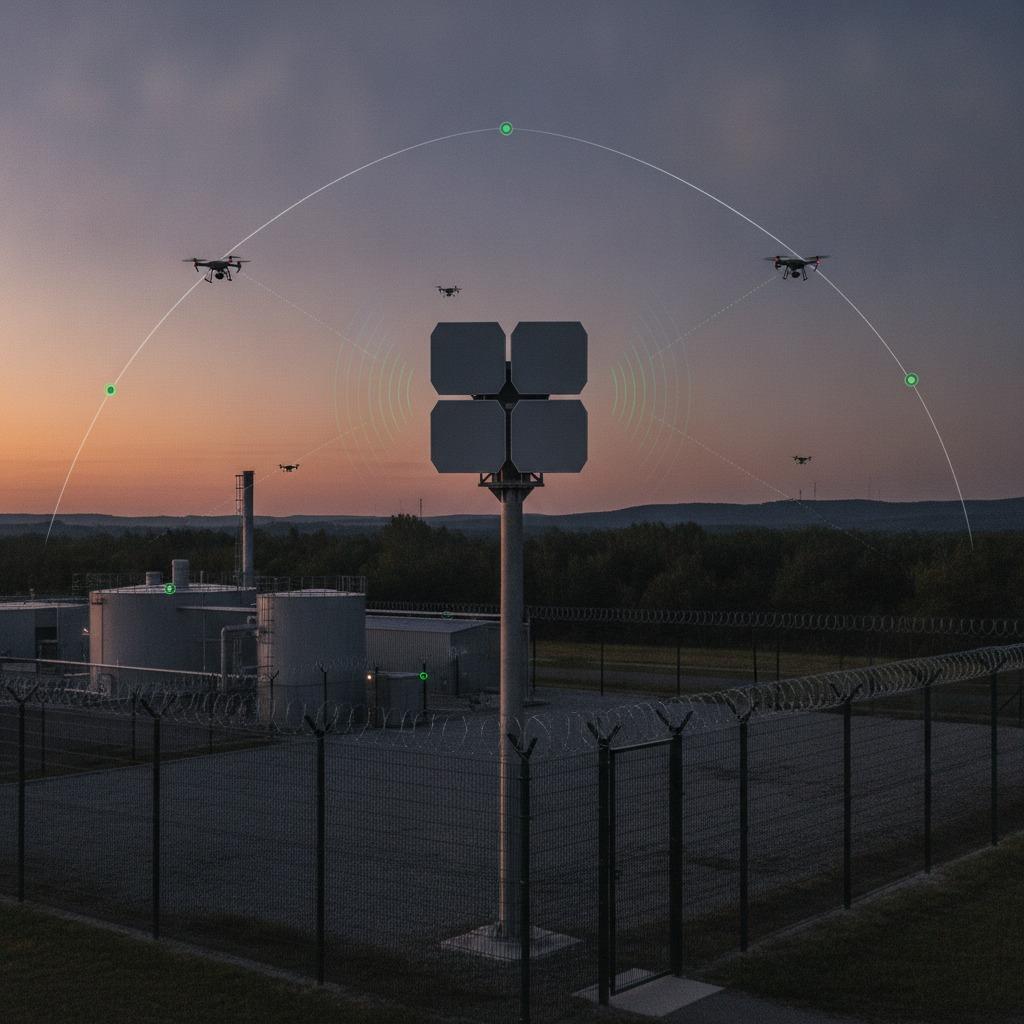
周辺監視チームに必要なのは、理論的なレーダー仕様書ではなく、樹木の梢の高さで5機、10機、あるいは20機の低反射率の航空機が監視範囲に進入した際に、レーダー信号経路がどのように機能するかを理解することです。ここで重要なのは、送信電力そのものに関する判断ではなく、ビームフォーミングのアーキテクチャ、信号処理アルゴリズム、および追跡管理ロジックが、誤報の嵐を引き起こすことなく、複数の目標を同時に処理できるかどうかです。
従来の防空レーダーがドローン群への対応に失敗する理由
従来のセキュリティレーダーのほとんどは、ヘリコプター、軽飛行機、巡航ミサイルといった従来の航空機を目標として設計されており、レーダー断面積(RCS)は平方メートル単位で測定されていました。一方、市販の既製品や改造された市販ドローンは、RCSが0.01平方メートル以下であることが多く、主に非反射性のプラスチックと炭素繊維で構成され、RFエネルギーを反射するのは小型のブラシレスモーターとリチウム電池のみです。
これらのプラットフォーム群が低高度で機動する際、従来のセンサーは3つの深刻な運用上のボトルネックに直面する。
1. ビーム滞留時間と更新レート
機械的に回転するアンテナアレイは、360度全方位をスキャンするのに1~4秒かかります。目標が18~25メートル/秒の速度で攻撃的な回避行動をとったり、尾根の陰から突然現れたりするような群集状況では、数秒に及ぶ再訪間隔は、レーダーが実行可能なリアルタイムのベクトルではなく、古い追跡ポイントをプロットすることを意味します。スキャン中の追跡フィルターが頻繁に機能しなくなり、目標IDがリセットされ、下流のオペレーターに過負荷がかかります。
2. クラッターフロアとドップラーの混乱
対UAVレーダー探知は、強風で揺れる樹木の梢、高速道路を走る車両の動き、海面からの反射波など、地上からの後方散乱波から目標の速度を特定することに依存している。群れをなすドローンは、頻繁にホバリングしたり、超低空飛行したり、卓越風速に合わせたりする。信号プロセッサが、不要な信号を除去するために積極的な移動目標指示(MTI)ノッチフィルタを適用すると、意図せずホバリング中のドローンもフィルタリングされてしまう。高度なフィルタリングを行わずに感度を上げると、システムは数百もの不要な警告でコマンドコンソールを溢れさせてしまう。
3. トラックテーブルの飽和
従来の追跡フィルタは、計算スレッドを順次割り当てます。20個のターゲットが3秒以内にカバー範囲に入ると、追跡相関ロジックはしばしば反射波を誤って関連付けたり、架空の分割トラックを作成したり、有効なベクトルを完全に破棄したりします。高密度侵入においては、追跡能力は検出範囲そのものと同じくらい重要です。
対群知能アーキテクチャの評価:主要なエンジニアリング上のトレードオフ
適切なレーダー構成を選択するには、空間的なカバー範囲、瞬時再訪率、および展開面積のバランスを取る必要があります。調達チームは通常、主に2つのハードウェアアーキテクチャを評価します。
| システムパラメータ | 固定パネル型3Dアクティブ電子走査アレイ(AESA) | 高レート連続波(FMCW)ハイブリッドスキャン |
|---|---|---|
| 再訪率 | 1秒未満で、全セクターにわたる瞬時のマルチビーム住宅。 | 中程度(通常、1回のスキャンにつき0.5秒から1.5秒)。 |
| 同時線路制限 | 高(数百のアクティブなトラックを同時に処理)。 | 中程度(アクティブなトラック数が20~50個の場合に最適)。 |
| 低速・低小速度(LSS)ターゲット追跡 | 非常に優れている。標的部位への継続的なエネルギー照射により、マイクロドップラーブレードの摘出が可能となる。 | 良好。運動学的トラック平滑化に大きく依存している。 |
| 熱および電力需要 | 連続消費電力が高いため、強力な放熱設備が必要となる。 | 消費電力が少なく、仮設設備やマスト設置型設備に最適です。 |
| 相対的な総所有コスト | 初期投資額は高いが、可動部品が少ないため現場でのメンテナンスが軽減される。 | 初期費用が低い。機械式駆動部品は定期的なメンテナンスが必要。 |
意図的かつ組織的な多地点攻撃から施設を守るための対策としては、XバンドまたはKuバンドで動作する固定パネル型3D AESAレーダーが技術的な基準となっている。機械的な方位角駆動装置がないため、レーダーは同時受信ビームを合成することができ、疑わしい標的を調査するための専用エネルギーパルスを割り当てながら、追跡の連続性を確保できる。
マイクロドップラーによる標的識別における役割
周辺防衛における運用上の最も困難な課題の一つは、ドローンと鳥類の活動を区別することです。ムクドリ、ガチョウ、カモメなどの群れは、小型マルチローター機の速度、高度、レーダー断面積(RCS)と酷似したレーダー信号を生成します。鳥が侵入禁止区域に入るたびにレーダーによるドローン侵入警報を発すると、オペレーターはすぐに警報システムを完全に停止させてしまいます。
この問題を解決するために、先進的なシステムでは、マイクロドップラー分光処理を用いた小型ドローンの信号認識が組み込まれています。ドローンの機体が一定の基準速度で前進する間、プロペラブレードの高速回転によって、反射レーダーパルスに急速かつ周期的な位相シフトが生じます。最新のフィールドプログラマブルゲートアレイ(FPGA)は、これらのマイクロドップラーサイドバンドを解析することで、羽ばたき翼の独特な生体力学的リズムと、2枚羽根または3枚羽根のカーボンプロペラの連続的な高調波周波数を、わずか数分の1秒で区別することができます。
調達およびシステム統合に関する考慮事項
サイト防衛のための設備投資仕様を確定する前に、部門横断的なエンジニアリングチームと調達チームは、統合アーキテクチャを監査する必要がある。
C2とセンサーフュージョンのハンドオフ
レーダーは早期発見のためのセンサーであり、識別センサーではありません。そのため、許可されていないドローンがどのようなペイロードを搭載しているかをオペレーターに伝えることはできません。レーダーソフトウェア層は、標準化された防衛プロトコル(Asterix Cat 010/240やオープンAPI/RESTインターフェースなど)を介して低遅延の追跡座標をスレーブの電気光学/赤外線(EO/IR)カメラにターゲットベクトルに直接送信する必要があります。ハンドオフ遅延が200ミリ秒を超えると、視野の狭いサーマルカメラは高速で移動するドローンの後ろに常に振り回され、ロックオンに失敗します。
周波数干渉回避とサイトの地形
Kuバンドシステムは、非常に高い角度分解能とコンパクトなパネルサイズが特長ですが、SバンドやCバンドのレーダーに比べて、豪雨や沿岸部の霧の中では顕著な減衰が生じます。一方、低周波レーダーは、垂直方向の精度や、平らな水面やアスファルト舗装路付近での地表多重反射に課題を抱えています。運用周波数は、砂漠での試験条件下で測定されたカタログ上の販売用周波数範囲ではなく、現実的な現地調査に基づいて決定する必要があります。
電子対策機器との互換性
防御計画にアクティブRFジャマー無効化システムが含まれる場合、レーダーには、局所的なジャミング高調波によるフロントエンドの飽和を防ぐために、周波数アジリティとデジタルフィルタリング機能が内蔵されている必要があります。耐衝撃性のない監視レーダーの隣でアクティブジャマーを作動させると、レーダー受信機が機能しなくなり、妨害が開始された瞬間に状況認識能力が事実上失われることがよくあります。
よくある質問
対群レーダーは、共に活動する友軍ドローンと敵軍ドローンを区別できるのか?
純粋なレーダーシステムでは、リモートIDやモード5 IFFなどの連携トランスポンダーがなければ、敵味方を確実に判別することはできません。紛争空域では、レーダーは速度、座標、および信号特性データを提供し、指揮統制ソフトウェア内のローカルRFスニッフィングセンサーおよびホワイトリストに登録された飛行テレメトリとの統合によって、意図を判断します。
360度全方位の完全な境界警備には、いくつのレーダーパネルが必要ですか?
固定式AESAアンテナの場合、完全な球面または半球面のカバー範囲を実現するには、通常、中央のマストまたは建物の角に取り付けられた3~4枚の固定平面パネルが必要となり、各パネルは方位角90~120度のセクターをカバーし、頭上の死角を軽減するために仰角30~40度のクリアランスを確保する必要があります。
マイクロドローンに対するレーダー探知範囲を制限する主な要因は何ですか?
レーダー送信出力ではなく、RCS(レーダー断面積)と地表からの後方散乱を目標とする。3キロメートル離れた晴天時にRCSが0.01m²の物体を検出する方が、樹木の上空4メートルや金属製の境界フェンスをかすめるように800メートル上空を飛行する同じ物体を検出するよりもはるかに容易である。
調達チーム向け行動計画
施設が低高度からの多方向脅威に対処するために周辺セキュリティを強化する場合、ベンダーが提供するシミュレーションデモンストレーションだけに頼ってはいけません。地形上の障害物の近くで、少なくとも3機のマイクロドローンが協調して重複する経路を飛行するブラインドフィールドテストを明示的に要求してください。48時間連続展開中の誤報率とターゲット追跡ログを併せて確認するよう強く求めてください。実飛行試験中にセンサーが機械的なブレードと周囲の障害物をどれだけ正確に区別できるかを評価することこそ、多目標対応能力を検証する唯一確実な方法です。