




知覚エンジニアが自動倉庫、ロボット、またはアクティブな輸送通路にFMCWレーダーを導入する場合、密集した背景ノイズからクリーンな運動学的データを抽出することは依然として困難な課題です。根本的な問題はよく知られています。信頼性の高いドップラー速度検出は、連続するチャープ反射間の微妙な位相シフトを分離することに依存しますが、構造用鋼梁、コンクリート仕切り、機器筐体などの周囲の静止面は、高振幅の反射信号で受信機を圧倒することがよくあります。レーダーのフロントエンドが静止反射で飽和すると、脆弱な人員や低速で移動する自律走行車(AGV)からの微妙なマイクロドップラー信号はノイズフロアに埋もれてしまいます。
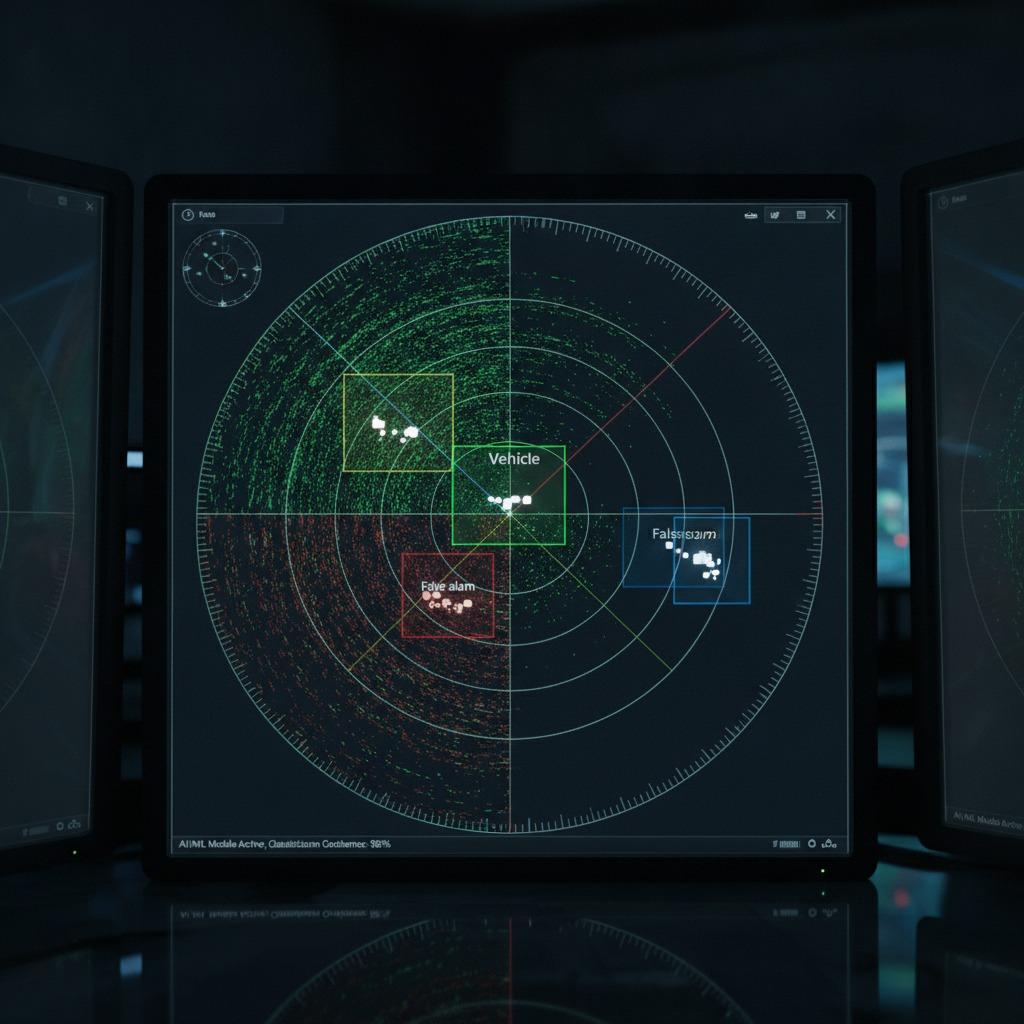

信号からクラッターへのボトルネック
理想的な試験室では、距離と速度の範囲にわたって孤立した反射体を追跡することは容易である。しかし、現実の産業環境では、レーダー点群は様々な形で劣化する。
- マルチパスゴースティング:金属製の障壁が送信されたRFエネルギーを反射し、速度がゼロでない合成ターゲットを生成することで、単純な閾値アルゴリズムを欺きます。
- 位相ノイズマスキング:高出力のゼロドップラー反射波は、速度軸全体にわたって位相ノイズフロアを上昇させ、近くを移動する低RCS(レーダー断面積)ターゲットを検出器が検出できなくなる。
- 空間的ぼやけ:接線方向の軌道に沿って移動するターゲットは、送受信機に対してほぼゼロの半径方向速度を示すため、単純なハイパスフィルタリングネットワークによって早期にフィルタリングされてしまう。
これらの問題を解決するには、基本的な距離ドップラーマップの生成から、多段階のフィルタリングと空間処理の連鎖へと移行する必要がある。
動的レーダーのための階層型処理フレームワーク
現代のセンサーアーキテクチャは、受信機のゲインをそのまま利用したり、強制的に一定の誤警報率(CFAR)閾値を設定したりするのではなく、空間、時間、スペクトル領域にわたって干渉に体系的に対処します。
1. ゼロ速度フィルタリングと静止クラッター除去
最初の防御策は、レンジ・ドップラービンが下流に渡される前に適用される静止クラッタ除去です。従来の移動目標指示(MTI)ハイパス有限インパルス応答(FIR)フィルタは、しばしば過剰にカットし、半径方向速度がほぼゼロの低速移動人間の目標を抑制してしまいます。代わりに、最新の実装では、連続するパルス繰り返し間隔(PRI)にわたって適応平均減算または状態空間フィルタリングが採用されています。システムは、チャネル応答の静的成分を継続的に推定することで、低速運動をノッチングすることなく、固定環境エコーを減算します。
2. 適応ビームフォーミングによる指向性分離
静止バイアスが軽減されたら、空間的な曖昧さを解消する必要があります。固定空間ウィンドウ処理では、強力なサイドローブ反射体からのエネルギーが隣接する角度ビンに漏れることがよくあります。そこで、最小分散無歪み応答(MVDR)や指向性ヌルステアリングなどの適応ビームフォーミングルーチンを活用することで、システムはアンテナアレイの重みを動的に調整します。これにより、アンテナパターンのヌルを高反射率の静止障害物に向けて誘導しつつ、実用的な速度特性を示す方向のゲインを維持します。
3. 点群クラスタリングと移動物体セグメンテーション
疎なレーダー反射からターゲット境界を抽出することは、密な光学画像で空間エッジ検出を実行するよりも本質的に困難です。堅牢な移動物体セグメンテーションは、検出された点の局所的なクラスター全体にわたる半径方向速度の一貫性を評価することに依存しています。密度ベース空間クラスタリング(DBSCAN)などのアルゴリズムは、ドップラー次元(レンジ-方位角-ドップラークラスタリング)を追加することで、単一の車両がわずかにずれた速度で移動する3つの分離した実体として表示されるスプリットターゲットアーティファクトを防ぎます。
4. 動的なシーン更新によるパイプラインの永続性
点検出は不安定であり、遮蔽やアンテナ断面積の一時的な低下によって検出が失われることがあります。決定論的な動的シーン更新ループは、無香料カルマンフィルタ(UKF)または結合確率的データ関連付け(JPDA)を介して、セグメント化されたクラスタをまとまりのあるトラック状態にリンクします。このフレームワークは、オブジェクトが交差点で停止し、一時的にドップラーシフトがゼロになった場合でも、フレーム境界を越えてターゲットの識別情報を維持します。
システム選定基準:ハードウェアと計算能力のトレードオフ
レーダー送受信機とそれに付随するDSPまたはFPGAアーキテクチャを確定する前に、開発チームは処理遅延と解像度の閾値との整合性を図る必要があります。
| システムパラメータ | デザインインパクト | エンジニアリング上の注意 |
|---|---|---|
| チャープ繰り返し時間 (T_c) | 最大かつ明確な速度を規定する。 | チャープ周期が短くなると、ADCのスループット要求とチャープ間のリセット制約が増加する。 |
| フレームデューティサイクル | トラックの連続性と遅延を決定します。 | 高いデューティサイクルは受動筐体内で熱スロットリングを引き起こし、RFキャリアの安定性を変化させる。 |
| 仮想配列数 | MIMO合成によって角度分解能を制御します。 | ビームフォーミングにおける行列反転演算を拡張し、DSPのメモリ使用量を大幅に増加させる。 |
よくある建築上の見落とし
ハードウェアの初期立ち上げ時によくある間違いは、クラッター抑制処理をセカンダリホストアプリケーションプロセッサ上で動作するソフトウェア層に完全にオフロードしてしまうことです。SPIやイーサネット経由で生のADCバッファや大規模な3Dレンジ・ドップラー・方位角キューブを転送すると、利用可能なバス帯域幅がすぐにボトルネックになります。フロントエンド処理、特に初期2D FFT、静的行列減算、閾値生成は、チップ上または隣接するFPGA内部で直接実行する必要があります。
もう一つの盲点は接線方向の加速度です。単純なドップラー処理では、フレーム期間全体にわたって半径方向の速度が一定であると仮定されます。高速旋回や不規則なロボット軌道では、半径方向の加速度によってエネルギーが複数のドップラービンに分散し、検出感度が低下します。システム設計者は、単一のコヒーレント処理間隔(CPI)中にターゲットが速度ビンを横断しないように、チャープ積分時間を監視する必要があります。
よくある質問
対象物の動きがセンサーに対して完全に垂直な場合、ドップラー処理はどのように機能するのでしょうか?
物体がレーダービームに対して厳密に90度の角度で移動する場合、その物体の視線速度はゼロになります。このような状況では、ドップラー検出では周波数シフトのみを使用してターゲットを静的なノイズから区別することはできません。追跡層はマルチフレーム空間変位追跡に頼るか、システムが重なり合う直交するカバレッジを持つ複数のレーダーノードを使用する必要があります。
周波数領域フィルタリングによって、マルチパス反射を完全に除去することは可能でしょうか?
いいえ。マルチパス反射波は、移動する反射体がその速度を間接反射信号に伝えるため、多くの場合、ゼロではないドップラーシフトを伴います。マルチパス対策には、空間的な妥当性チェック、トラック履歴ゲーティング、および許容可能な視線方向の仰角と方位角の範囲外の反射波を除去するデジタルビームフォーミングを組み合わせる必要があります。
センサー統合の次のステップ
高ノイズ環境で信頼性の高いトラッキングを実現するには、まずピーク動作ノイズ下での生RFリターンプロファイルのベンチマークテストから始めます。ソフトウェアフィルタを最終決定する前に、選択したトランシーバーアーキテクチャが、低ノイズアンプ(LNA)を飽和させることなく、高振幅ゼロ速度リターンに耐えられる十分なダイナミックレンジを備えていることを確認してください。チャープタイムライン、仮想チャネル形状、および処理ハードウェアを同時に見直すことで、製品開発サイクルの後半での高額なPCB再設計を回避できます。