



現場環境における光学的再識別の破綻
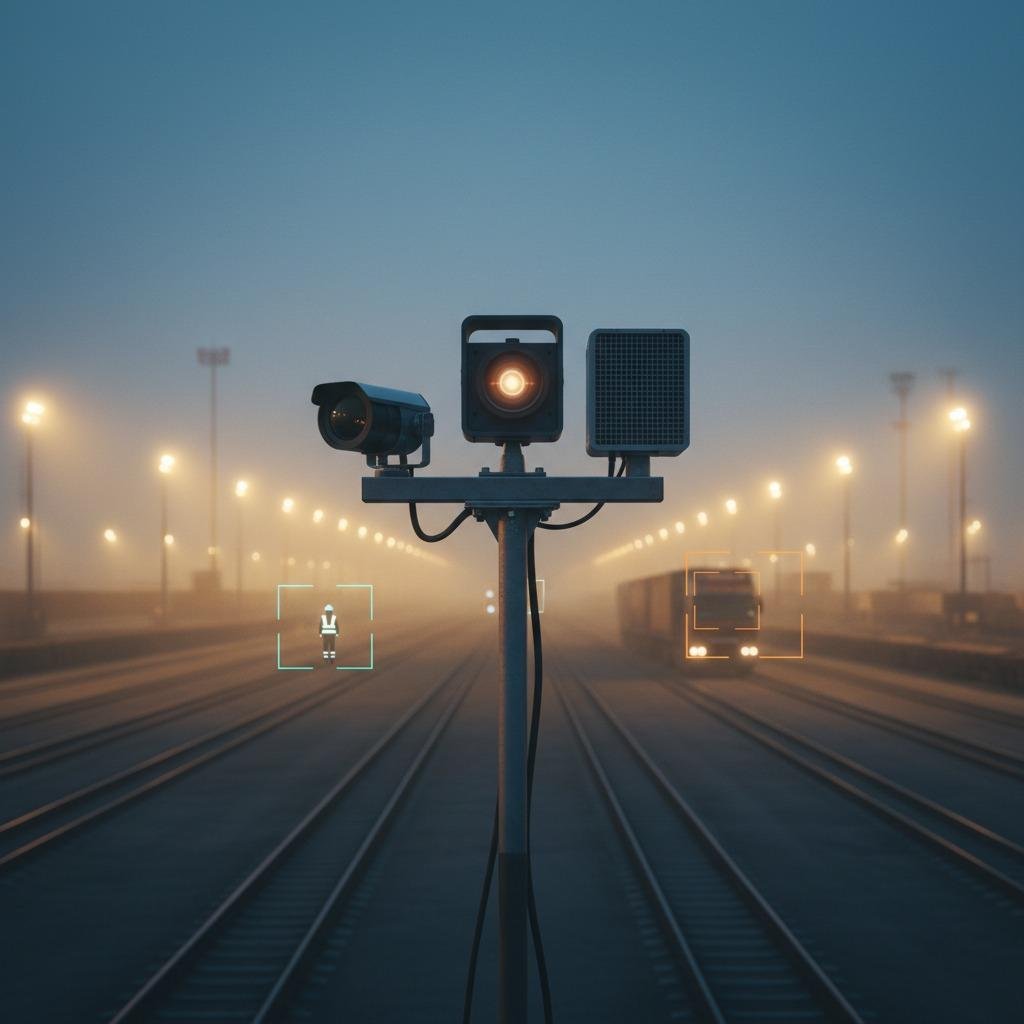
工業地帯、造船所、自律型物流拠点では、認識におけるボトルネックが常に存在します。標準的なビジョンパイプラインは、物理的な動作条件が標準的な工場試験パラメータから逸脱した瞬間にトラッキングロックを失ってしまうのです。鉄道操車場で大量の粉塵が舞い上がったり、高天井のセンサーアレイが逆光で白飛びしたりすると、外観ベースのモデルは機能しなくなります。この運用上の脆弱性により、融合ベースの物体再識別への移行が加速し、問題は純粋にビジョン中心の特徴抽出から、長いベースラインと多様な天候下でも識別を維持できるマルチモーダルな認識パイプラインへと移行しています。 
システムインテグレーターやエッジセンシングのリーダーにとって、課題はマルチモーダルセンシングが概念的に優れているかどうかという点にあることはほとんどない。明らかに優れているのだが、問題は導入の詳細にある。すなわち、データ同期、センサーの非対称的な劣化、そして制約のあるエッジプラットフォーム上で異なるデータストリームを処理する際に発生する、現実世界における計算上のペナルティである。
アーキテクチャ:可視光、熱画像、レーダー画像の連携
単一スペクトル追跡は、カラーヒストグラム、エッジプロファイル、および視覚テクスチャに大きく依存しています。これらの表現は、周囲の照明が低下したり、衣服やコンテナの塗装によってカメラの視野間で見かけ上の特徴が変化した場合に機能しなくなります。この問題を解決するには、異なるセンシング方式を重ね合わせ、あるセンサーの死角を別のセンサーの物理的な基準線でカバーする必要があります。
クロススペクトルターゲット関連付け
標準の RGB フィードと長波赤外線 (LWIR) を組み合わせることで、影や完全な暗闇に対する耐性が即座に向上します。しかし、クロススペクトルのターゲット関連付けには、アルゴリズム上の大きな摩擦が生じます。熱画像には色情報が欠けており、可視センサーはゼロルクス環境ではターゲットの境界を見失います。高性能パイプラインは、視覚的特徴と熱的特徴をモダリティ不変の潜在空間に変換することで、生のピクセルマッピングを回避します。このネットワークは、エンジンの熱特性、人間の熱シルエット、冷却勾配などの熱特性を光学的な境界ボックスと相関させ、ターゲットが根本的に異なる照明ゾーンを横断しても、グローバルな識別タグを維持します。
レーダー・熱赤外線融合
高濃度の微粒子を含む空気、蒸気、または海水の飛沫が光学波長と熱波長の両方を劣化させる場合、レーダーと熱赤外線の融合が堅牢な基盤となります。ミリ波(mmWave)レーダーは、大気散乱を完全に無視し、マイクロドップラー特性の抽出と視線速度の推定に優れています。レーダー点群を熱等高線にマッピングすることで、濃霧や視界不良でも機能する時空間的なアンカーが構築されます。レーダーは距離と速度の確実性を提供し、熱センサーは境界等高線と構造的なコンテキストを確立します。
屋内倉庫と屋外ヤード間を移動する自動搬送車(AGV)などの移動式自律資産の場合、センサーの自動運動がカメラ間のハンドオフを複雑にします。このような構成では、レーダー支援型ビジュアルオドメトリを組み込むことで、車両の自動運動を外部ターゲットの動的な軌跡から切り離し、トラッキングのずれを防ぎ、ハンドオフ中に座標系が安定するようにします。
キャリブレーションの負債:ほとんどの導入事例がつまずく点
ソフトウェアエンジニアリングチームは、センサー間の空間変換は校正装置で初期化されると静的なままであると想定しがちである。しかし、製造現場や屋外のガントリーでは、この想定はすぐに破綻する。
信頼性の高いマルチセンサー校正は、一度限りの設定手順ではなく、運用上の必須要件です。重機の振動、季節的な温度変化によるアルミニウム製取り付けブラケットの熱膨張、機械的な風荷重など、あらゆる要因が微小な回転を引き起こします。狭角ビームレーダーと長焦点距離光学カメラの角度がわずか0.5度ずれるだけで、80メートルの検出範囲では数メートルの投影誤差が生じます。この距離では、投影ウィンドウが十分に広いため、トラックIDを完全に誤割り当てしてしまう可能性があります。
現場での実装が成功している事例では、マルチセンサーのキャリブレーションを継続的なバックグラウンドタスクとして扱っています。静的なチェッカーボードターゲットだけに頼るのではなく、システムは環境上の基準点やトラック履歴を用いて変換行列を動的に調整するオンラインの外部キャリブレーションルーチンを実行する必要があります。
エッジコンピューティングをレイテンシ予算に基づいて評価する
融合ベースのオブジェクト再識別のためのデプロイメントスタックを設計する際、ハードウェアアーキテクトは一般的に、関連付けの忠実度とパイプラインの遅延との間で直接的なトレードオフに直面します。
初期段階の特徴融合は、遮蔽物全体にわたって最高の再識別精度をもたらしますが、膨大なメモリ帯域幅を必要とします。生のレーダー点群、高解像度の熱マトリックス、およびマルチカメラの光学フレームを同時にエッジコンピューティングモジュールに転送すると、深刻なバス競合が発生します。
一方、後期段階の意思決定融合では、各センサーモジュール内で検出結果を個別に処理し、エッジサーバーでのみトラックレットのメタデータを関連付けます。これにより計算負荷は大幅に削減されますが、個々のセンサーがローカルトラックレットを独自に生成するのに十分な信号対雑音比を備えていない場合は、この処理は失敗します。
高度なセキュリティが求められる場合や、高速な物流業務においては、中間レベルの融合(深層からの中間的な特徴表現を整合させて連結する)が実用的な中間的な解決策となる。これにより、エッジハードウェアに過負荷をかけることなく、十分なクロスモーダル相関を維持し、IDの入れ替わりを解決できる。
エンジニアリングリーダーのための実践的な推奨事項
マルチセンサーハードウェアの部品表の選定を確定したり、調達入札を実施したりする前に、以下の3つの基本原則を検討してください。
ハードウェア層における時間同期メカニズムを監査してください。ソフトウェアベースのNTPや一般的なOSタイムスタンプはジッターを発生させ、高速移動目標に対するマルチモーダル追跡の整合性を損なう可能性があります。ハードウェアレベルのPTP(IEEE 1588)トリガーを使用して、レーダーチャープをカメラのシャッター露光ウィンドウに同期させてください。
極端な温度変化下における取り付けブラケットの剛性を考慮してください。センサーマウントに異なる合金を使用すると、直射日光下で機械的なたわみが生じ、ソフトウェア側の障害アラートなしにキャリブレーションマトリックスが無効になります。
最悪の気象シナリオを想定して、コンピューティング予算を最適化しましょう。雨や雪はレーダー点群に大きなノイズを発生させ、熱画像のコントラストを低下させるため、追跡精度が最も重要な時に推論の遅延が増大します。
よくある質問
再認証に高解像度の4K光学カメラだけを利用すればいいのでは?
解像度を高めても、物理的なコントラストの低下は解消されません。低コントラスト環境、まぶしさ、または激しい降雨といった状況では、画素数を増やしてもデータ伝送のボトルネックが増加するだけで、明確な特徴埋め込みは得られません。マルチモーダル入力は、画素密度を増やすのではなく、根本的に異なる物理的特性を捉えることで、トラッキングの低下を解決します。
クロススペクトル関連付けは、ターゲットまでの距離にどの程度敏感か?
空間分解能の低下に非常に敏感です。遠距離では、熱センサーは目標物の内部の詳細を失い、基本的なホットスポットの中心点へと劣化します。効果的なクロススペクトル目標関連付けモデルでは、通常、目標物のシルエット全体にわたって最小ピクセル数が保証される最大動作範囲を定義し、その範囲を超えるとレーダー支援によるキネマティック追跡に切り替わります。
展開チームの次のステップ
勤務シフトの切り替え時や天候の変化時に、継続的なID情報の途切れによって追跡の信頼性が損なわれる場合は、当社の知覚アーキテクチャのベンチマークをご確認ください。お客様の運用環境に合わせたセンサーインターフェース構成やハードウェアレベルの同期ソリューションを評価するには、当社のアプリケーションエンジニアリングチームにお問い合わせください。