



ドローン設計レビューでミリ波レーダーが頻繁に登場する理由
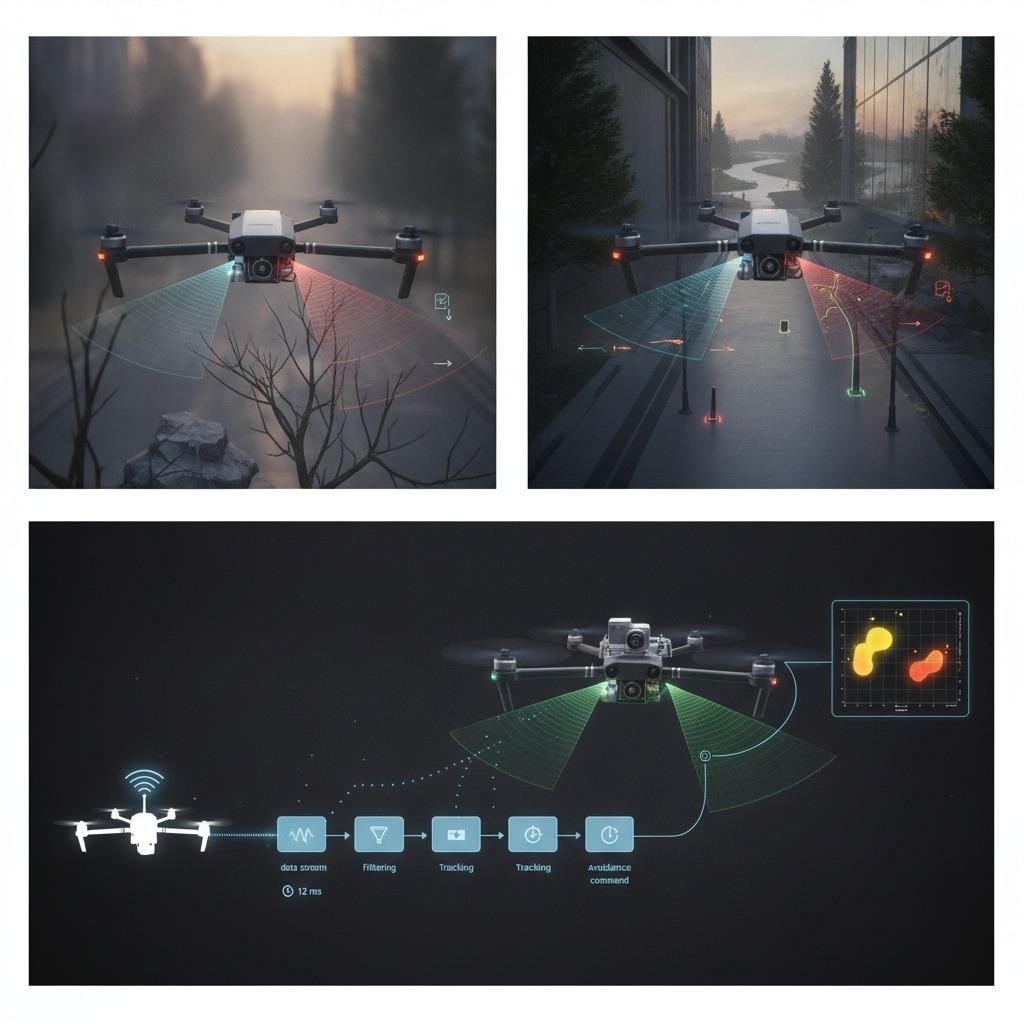
自律飛行に取り組むチームにとって、ミリ波レーダーは無視できない存在になりつつある。カメラは、まぶしさ、塵、霧、低照度などの影響を受けやすい。超音波センサーは小型だが、高速飛行時にエンジニアが求める空間的な詳細情報を常に得られるとは限らない。そこでレーダーが真価を発揮する。レーダーは、環境が複雑でドローンに躊躇する余裕がない状況でも、障害物検知をサポートできるのだ。
ドローンの衝突回避はもはや高級機向けの便利な機能ではなく、安全性、飛行範囲、ペイロードの統合、そして機体の信頼性を確保するために必要なソフトウェア開発量に影響を与える設計上の決定事項であるため、これは重要な問題です。トレードオフは単純ではありません。センサーは仕様書上では優れていても、実際の機体に搭載すると重量、電力、処理能力の面で基準を満たせない場合があります。
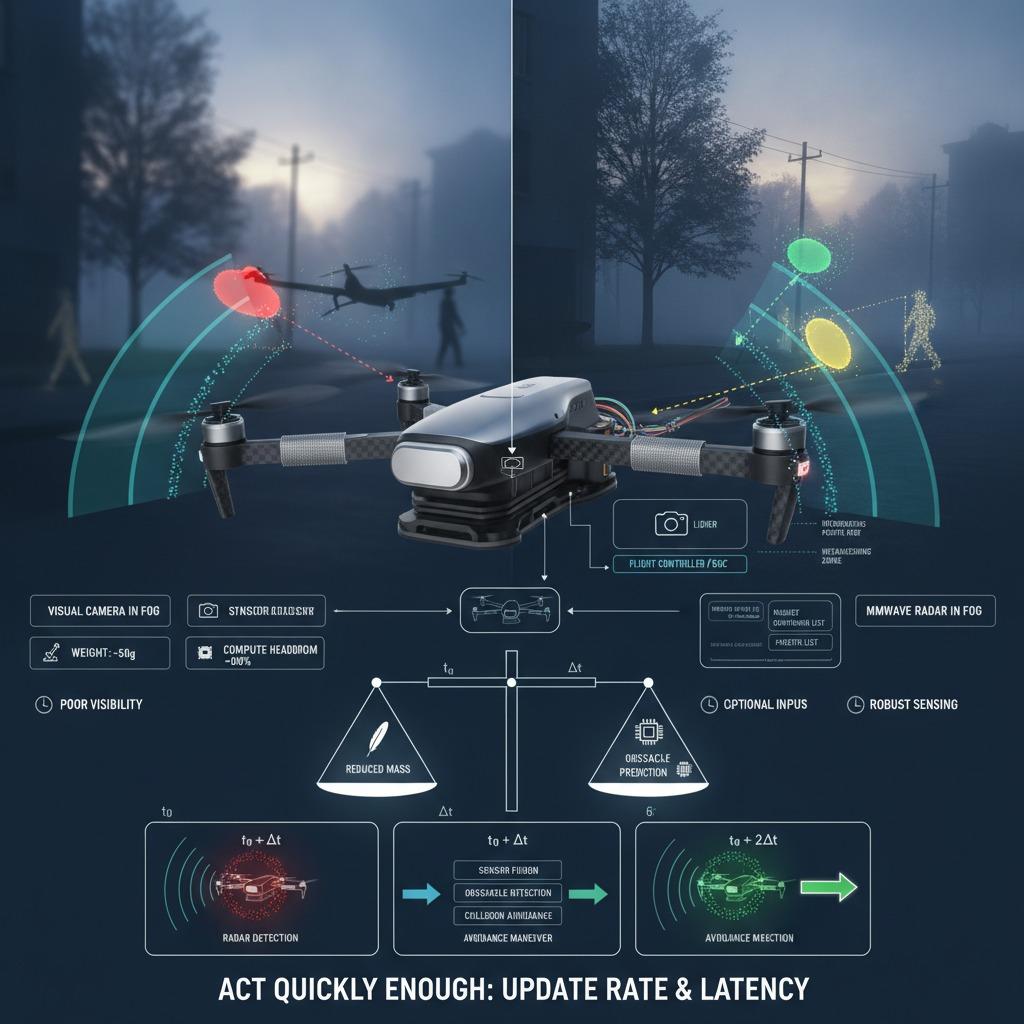
ミリ波レーダーの得意分野と苦手分野
ミリ波レーダーは高周波で動作し、光学システムでは困難な条件下でのセンシングに有効です。実用面では、可視光に頼らずにドローンが物体を検出するのに役立ちます。これが最大の利点ですが、より重要な点は、レーダーによって、ミッションが完璧な条件を待てない状況でも、エンジニアリングチームが環境認識のための新たな情報を得ることができる点です。
現実的な視点を持つことも重要です。レーダーは視覚に代わる魔法のような存在ではありません。通常、カメラ画像よりも多くの解釈が必要であり、オペレーターや製品管理者にとって、その出力は直感的であることは稀です。多くのシステムにおいて、レーダーは単独のソリューションとしてではなく、センサー群の一部として機能することで最高の性能を発揮します。
クイックリファレンス:トレードオフは通常どのようなものか
軽量センサーの優先順位
ドローンプロジェクトにおいて、重量は決して抽象的な仕様ではありません。軽量センサーは飛行時間を延ばし、モーター負荷を軽減し、ペイロード構成を管理しやすくします。しかし、ノイズの多いデータを生成する、あるいは高い計算能力を必要とする軽量ハードウェアは、意図せずともコストがかさむ可能性があります。エンジニアは、シールド、マウント、配線、処理能力などを考慮に入れた上で、軽量化によるメリットが本当に大きいのかどうかを判断しなければならないことがよくあります。
レンジドップラーマッピングとそのメリット
レーダー出力の中でも特に有用なものの1つに、距離と相対運動を分離するのに役立つレンジドップラーマッピングがあります。移動プラットフォームにとって、この区別は単なる理論上の話ではありません。他の航空機、樹木、電線などを避けようとするドローンは、何かが存在することだけでなく、それが接近しているのか、静止しているのか、飛行経路を横切っているのかを知る必要があります。このデータの解釈精度が高ければ高いほど、自律飛行レイヤーの信頼性は高まります。
障害物検知こそが真の購入判断基準だ
多くのチームはまず、どのセンサーが最適かという問いから始めます。しかし、より適切な問いは、ドローンが実際にどのような障害物検知機能を必要としているかということです。屋内ナビゲーション、低高度点検、周辺監視、ラストメートル着陸支援など、それぞれセンサーに求められる機能は異なります。あるミッションでは近距離での高精度な検知が求められるかもしれませんが、別のミッションではピンポイントの計測よりも広範囲の状況把握が重要になるかもしれません。
例えば、金属構造物の近くや天候が変わりやすい環境でドローンを運用する場合、レーダーは周囲の光量に左右されにくいため、レーダーの恩恵を受ける可能性があります。しかし、細かい視覚的なディテールを識別することが求められる場合、レーダーだけでは不十分でしょう。そのような場面では、個々のコンポーネントへのこだわりよりも、プラットフォームのアーキテクチャの方が重要になります。
ドローンの衝突回避をシステム的な観点から考える方法
ドローンの衝突回避は、単にセンサーを選定するだけの作業ではありません。検出範囲、更新レート、処理遅延、搭載位置、干渉管理、ソフトウェアロジックなど、システム全体の問題です。レーダーモジュールは技術的には危険物を検出できる能力を持っていても、フライトコントローラーがそのデータに十分迅速に対応できなければ、実際の結果は期待外れに終わってしまいます。
購入者は、統合に伴う負担にも注意を払うべきです。一部のセンサーは小型で簡単に取り付けられると謳われていますが、それでも慎重な調整、校正、フィルタリングが必要です。こうした追加作業は一般的ですが、最終段階の飛行試験で発覚するのではなく、プロジェクト計画の初期段階で明確に示されるべきです。
エンジニアや調達チームが今でも犯しがちなよくある間違い
よくある間違いの一つは、レーダーをカメラやライダーユニットの代替品として扱うことです。そうではありません。それぞれの方式には独自の強みがあり、統合のロジックはその強みを尊重する必要があります。
もう一つよくある問題は、移動中のドローンにおけるセンサーの性能を過小評価することです。機体の振動、取り付け位置、周囲の電子機器など、すべてがデータ品質に影響を与える可能性があります。たとえ適切に選定されたモジュールであっても、設置場所が不適切であったり、信号処理能力が低かったりすると、有用な出力が得られない場合があります。
調達における落とし穴の一つとして、センサーの選定基準を見かけ上の距離だけに絞ってしまうことが挙げられます。距離はもちろん重要ですが、視野角、動体検知性能、消費電力、そしてシステム全体との互換性も同様に重要です。顧客が実際に必要とする飛行プロファイルに対応できないセンサーであれば、長距離性能を示す数値はほとんど意味を成しません。
購入を決める前に知っておくべき実用的なアドバイス
ドローンプラットフォームを選定する際は、まずミッションを明確にしましょう。環境、障害物の種類、飛行速度、そして許容遅延時間などを定義します。次に、レーダーがセンシングスタックの主軸となるのか、それとも補助的な役割を果たすのかを検討します。この違いによって、コストとシステム統合の複雑さが大きく左右されます。
エンジニアリングチームにとっては、クリーンなラボ環境だけでなく、現実的なターゲットでテストを行うことが役立ちます。調達担当者にとっては、ベンダーにモジュールが様々な条件下でどのように動作するか、また通常どのようなソフトウェア開発作業が必要になるかを尋ねることが役立ちます。これらの質問は基本的なものに聞こえるかもしれませんが、製品が本番環境に適しているか、それともデモ専用かを判断するのに役立ちます。
FAQ:プロジェクト終盤にチームがよく尋ねる質問
ミリ波レーダーはカメラに取って代わることができるのか?
通常はそうではありません。特に視界が悪い場合や、動きの検知が重要な場合には、補完的なセンシングとして捉える方が適切です。
衝突回避において、それは常に最良の選択肢なのでしょうか?
いいえ。最適な選択は、機体の制限、環境、コンピューティングリソース、および自律飛行ソフトウェアの品質によって異なります。
なぜチームはそれでもそれを検討し続けるのか?
なぜなら、これは実際の運用上の問題を解決するからです。つまり、光学ツールでは十分な信頼性が得られないような状況下でのセンシングを可能にするのです。
賢明な次のステップ
自律飛行のためのセンシングオプションを検討する際は、まずミッション要件と既存のセンシングスタックを照らし合わせることから始めましょう。次に、ミリ波レーダーをプラットフォームの重量予算、処理能力、障害物検知要件と比較検討します。こうした比較を行うことで、仕様書を読むよりもはるかに明確な方向性が見えてくるはずです。