



分散型レーダーシステムを導入する現場エンジニアは、しばしば同じ壁にぶつかります。個々の送受信ノードはベンチテストでは素晴らしい性能を発揮しますが、20個以上のノードからなるクラスターが、起伏の多い地形や障害物の多い地形を越えて同期された追跡データを共有しようとすると、レイテンシが急激に増加し、同一チャネル干渉によってスループットが著しく低下します。RFリンクが飽和状態になる原因は、センサーハードウェアの感度にあることはほとんどなく、データ配信の構造的な欠陥です。意図的なネットワークトポロジーの最適化を行わないと、分散型アレイはノイズフロアが不安定になり、単一障害点となるバックホールへと劣化してしまいます。
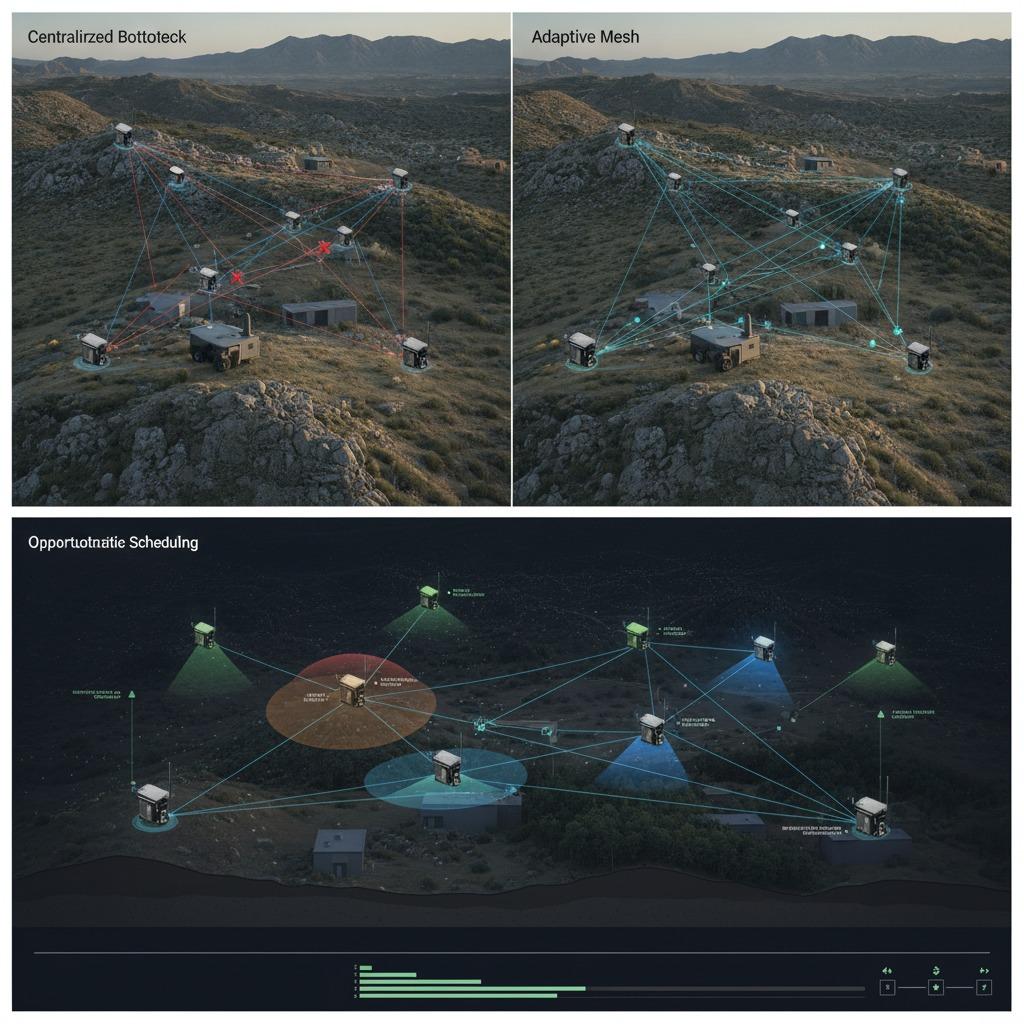
周辺防衛設備、重要インフラの周辺セキュリティ、対UASアレイなど、どのようなシステムを設計する場合でも、静的ルーティングから適応型ネットワークモデルへの移行は、ターゲットを継続的に追跡できるか、ハンドオフの遅延で失われるかを左右します。このガイドでは、固定分散センシングに内在するアーキテクチャ上の問題点を詳細に解説し、動的で回復力のあるレーダーネットワークを構成するための実践的なアプローチを概説します。
マルチスタティックセンシングにおける構造的ボトルネック
従来、レーダーや高帯域幅センサーの展開は、中央集権型のハブアンドスポーク方式に依存していた。遠隔ノードは、生の反射波または中間周波数(IF)データを受信し、ポイントツーポイントリンクを介してコマンドノードまたは中央処理ラックに送信する。見通しの良い良好な環境では、このアーキテクチャは計算や保守が容易である。
実際には、物理的な障害物、移動可能な障害物、局所的な電磁妨害によって、固定リンクは急速に劣化します。中央中継局がオフラインになったり、深刻なマルチパスフェージングが発生したりすると、下流ノードは完全に遮断されます。処理済みのターゲット状態ベクトル(生のI/Qデータではなく)を送信するシステムであっても、調整されていないブロードキャストによってパケットの衝突、予測不可能なキュー遅延、および死角が発生します。これを解決するには、計算ロジックを固定的なスター型トポロジーから、ノードリンクを一時的で流動的な変数として扱う動的な構造に移行する必要があります。
適応型レーダーネットワークアーキテクチャの4つの柱
脆弱なセンサー群から適応型アレイへの移行には、4つの相補的なネットワークおよびスケジューリング機構が連携して動作する必要がある。
1. アドホックレーダーネットワークの形成
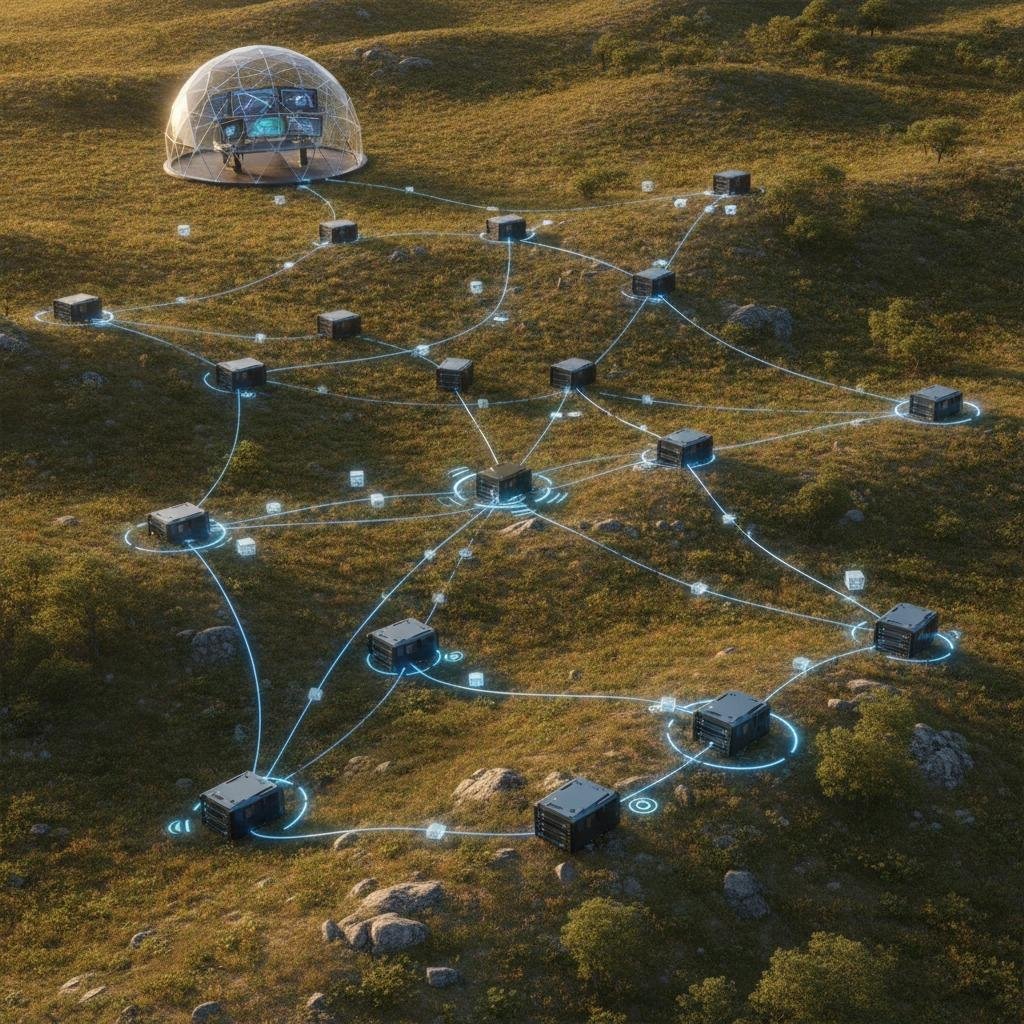
ノードは、見通しの悪い状況下で動作する場合や、ユニットが迅速に配置される場合、事前に割り当てられたルーティングテーブルに依存することはできません。信頼性の高いアドホック・レーダー・ネットワークの形成を実装することで、新たに稼働したノードは、検出ビーコンをブロードキャストし、近隣ノードの信号対雑音比(SNR)を評価し、クラスタリングの役割を自律的に交渉できるようになります。ネットワークは、上流サーバーへのフル帯域幅リンクを即座に要求する代わりに、局所的な処理サブグラフを形成し、信号の明瞭度と計算能力に基づいて一時的なクラスタヘッドを選択します。
2. メッシュレーダー接続
ポイントツーポイント接続は、明確なシステム上の脆弱性を生み出します。アレイ全体にメッシュレーダー接続を階層化することで、各ノードは隣接するピアのアクティブリレーとして機能します。これにより、高所に設置された基地局マストを必要とせずに、地形の障害物、樹木の減衰、または局所的な妨害を回避してターゲット追跡データをルーティングできます。ここでの課題は、ルーティングのオーバーヘッドを管理することです。リンクステートブロードキャストがチャネルを過剰に消費すると、センサーテレメトリが失われます。エンジニアは、重厚なエンタープライズメッシュソリューションよりも、短くバースト的なセンサーフレームに特化した軽量で距離ベクトル型またはプロアクティブなパスコストプロトコルを優先すべきです。
3. 機会的センシングスケジューリング
連続送信は検出されやすく、電力を消費し、重複するセクター間で自己干渉を引き起こします。ネットワークは、機会的センシングスケジューリングを統合することで、脅威の確率とチャネルの状態に基づいて、送信パルス繰り返し周波数(PRF)とノード間レポート間隔の両方を調整します。エッジノードが曖昧なシグネチャを識別すると、隣接ノードは一時的にデューティサイクルと空間ルックアングルを変更して、クロスベアリング確認を提供します。セクターが静止状態になると、ノードは送信を抑制し、管理同期とバックグラウンドバックホール用にRFスペクトルを解放します。
4. 自己修復センシングトポロジー
ハードウェアの故障、物理的な攻撃、バッテリー切れは、長期リモートセンシングにおいて避けられない現実です。効果的な運用には、ミリ秒単位で信号途絶を検出できる自己修復型のセンシングトポロジーが不可欠です。中間リレーノードが故障した場合、隣接するセンサーがグラフのエッジの重みを再調整し、二次メッシュリンクを介してテレメトリを再ルーティングし、センシングセクターを再割り当てして、故障したノードによって生じたギャップを埋めます。これにより、局所的な信号途絶が、より広い追跡グリッド全体にわたるブラインドセクターへと拡大するのを防ぎます。
分散アレイのトポロジー戦略の比較
運用プロファイルの違いによって、同期精度、バックホール消費量、設置の複雑さの間で異なるトレードオフが生じる。
| トポロジーモデル | 帯域幅オーバーヘッド | ノード損失に対する耐性 | 同期の複雑さ | 理想的な用途 |
|---|---|---|---|---|
| スター型/ハブアンドスポーク型 | 低~中 | 非常に悪い(中央ノードが危機的状況) | 低(中央クロック基準) | 光ファイバー/ケーブルバックホールを備えた恒久的な周辺設備 |
| クラスタリングされたメッシュ | 適度 | 高(クラスタヘッドが動的にフェイルオーバーする) | 中程度(境界クロック分布) | 見通し線とRF混雑が混在する中規模固定サイト |
| 完全分散型アドホック | 高(動的ルーティングテーブル) | 例外的な性能(単一障害点なし) | 非常に高い(分散型PTP/GPSDOが必要) | 迅速展開型軍事部隊、自律型車両群、紛争地域 |
ハードウェアの制約と実務上の注意点
シミュレーションソフトウェアで自己再構成ノードグラフを概略的に描くのは容易だが、物理的な実装においては、コンポーネントレベルの制約に厳密に注意を払う必要がある。
クロックドリフトはマルチスタティックコヒーレンスを損ないます。トポロジー設計が、共同バイスタティックトラッキングやコヒーレント融合に貢献するノードに依存している場合、マイクロ秒レベルのタイミングオフセットによってデータが使用できなくなります。GPS同期発振器(GPSDO)は標準ですが、GNSS拒否が発生しやすい環境では、高安定性のオーブン制御水晶発振器(OCXO)またはチップスケール原子時計(CSAC)に加え、メッシュルーティング層に直接組み込まれたネットワークベースの高精度時刻同期プロトコル(PTP/IEEE 1588)配信が必要です。
無線メッシュネットワーク上で生のI/Qデータを送信しないでください。よくある設計上の誤りは、非圧縮の広帯域センサーリターンを下流に送信できるという前提で動的なRFメッシュリンクを設計することです。最適化されたメッシュレーダー接続であっても、生のレーダーフレームのペイロードには対応しきれません。エッジ処理(ターゲットの重心、速度、レーダー断面積(RCS)ベクトルをローカルで抽出する処理)は必須です。ネットワークは合成されたトラックとメタデータを伝送し、高帯域幅のバーストはターゲットの確認のみに使用してください。
電力容量はネットワークの俊敏性を左右します。太陽光発電を利用したバッテリー予備力を使用する遠隔地では、サードパーティのトラフィックを過剰にルーティングするノードは、バッテリーを早期に消耗させてしまいます。ネットワークルーティングの指標には、バッテリー残量をエッジの重みとして組み込む必要があります。そうしないと、地理的に中心的な交差点に位置するノードが、制限のないデータ中継器として機能するだけで、数時間以内にエネルギーを使い果たしてしまう可能性があります。
よくある統合ミス
- 同一サイト干渉の無視:高利得通信トランシーバーを、適切な空洞フィルタリングや周波数分離を行わずに、高感度レーダー受信機のフロントエンドのすぐ近くに配置すること。結果として、メッシュリンクによってレーダー受信機の感度が低下してしまう。
- 経路再計算の過剰設計:アドホックトポロジーの更新間隔を短く設定しすぎる。ルーティングプロトコルが数ミリ秒ごとに更新されると、制御フレームが実際の検出データを圧迫し、パケットストームが発生する。
- 境界劣化のテストを怠る:ネットワークを狭いクラスタ内でのみテストし、エッジノードが限界信号レベル(例えば、-95 dBmのパケット受信でフレームドロップが著しい場合)で動作する場合のパフォーマンスを評価しない。
よくある質問
機会的センシングのスケジューリングは、ターゲット追跡の遅延にどのような影響を与えるか?
機会主義的なスキームが静止状態中に更新レートを過度に抑制すると、高速移動するターゲット(マイクロUASなど)のロックオンに若干時間がかかる場合があります。これに対処するため、ノードは適応型運動学的閾値処理を利用する必要があります。つまり、信頼度の低いトリガーが発生すると、ローカルクラスタは即座に高負荷監視モードに移行します。
市販のWi-Fiメッシュハードウェアは、動的なレーダーバックホールに対応できますか?
一般的には、いいえ。市販の既製品(COTS)802.11sメッシュソリューションは、予測不可能なジッターを発生させ、厳密な決定論的配信よりもスループットを優先します。レーダーネットワークは通常、カスタマイズされたMACレイヤー、TDMAベースのポーリング、または保護された周波数帯域や専用周波数帯域で動作する専用のソフトウェア無線機(SDR)を必要とします。
自己修復型センシングトポロジーにおける典型的な計算オーバーヘッドはどのくらいですか?
ローカルルーティングエンジン、ハートビートモニター、分散スケジューリングアルゴリズムの実行にかかる処理時間は、最新の組み込みプロセッサ(ARM Cortex-Aや小型FPGA SoCなど)の容量の5%未満であることが一般的です。コンピューティングリソースの大部分は、デジタル信号処理(FFT、CFAR、ドップラーフィルタリング)に充てられます。
統合チームの次のステップ
物理ネットワーク設計を確定する前に、最悪のRF環境を想定し、レーダー放射とデータリンクオーバーヘッドの両方を考慮した包括的なリンクバジェット計算を実施してください。初期の統合サイクルでは、エッジ処理のしきい値を検証することに集中し、メッシュネットワークを介して転送されるデータが構造化されたターゲットベクトルに厳密に限定されるようにします。展開先が紛争地域または障害物の多い地域である場合は、本格的なハードウェア生産を開始する前に、ベンチ無線機でアドホックルーティングプロトコルのフィールドテストを優先し、フェイルオーバー時間とジッタを評価してください。