



知覚認識制御が注目を集めている理由
知覚認識制御は、研究分野から実用的な工学議論へと移行しつつあります。なぜなら、多くの機械が依然として、環境が静的であるかのように意思決定を行っているからです。現実世界では、車両、ロボット、ドローン、産業用プラットフォームは、変化する障害物、ノイズの多いセンサーデータ、部分的な遮蔽、塵、まぶしさ、振動、不完全な地図といった様々な状況に対処しなければなりません。センサーが実際に捉えているものを無視する制御システムは、理論上は洗練されているように見えても、実際の現場、庭、あるいは道路上では、うまく機能しない可能性があります。
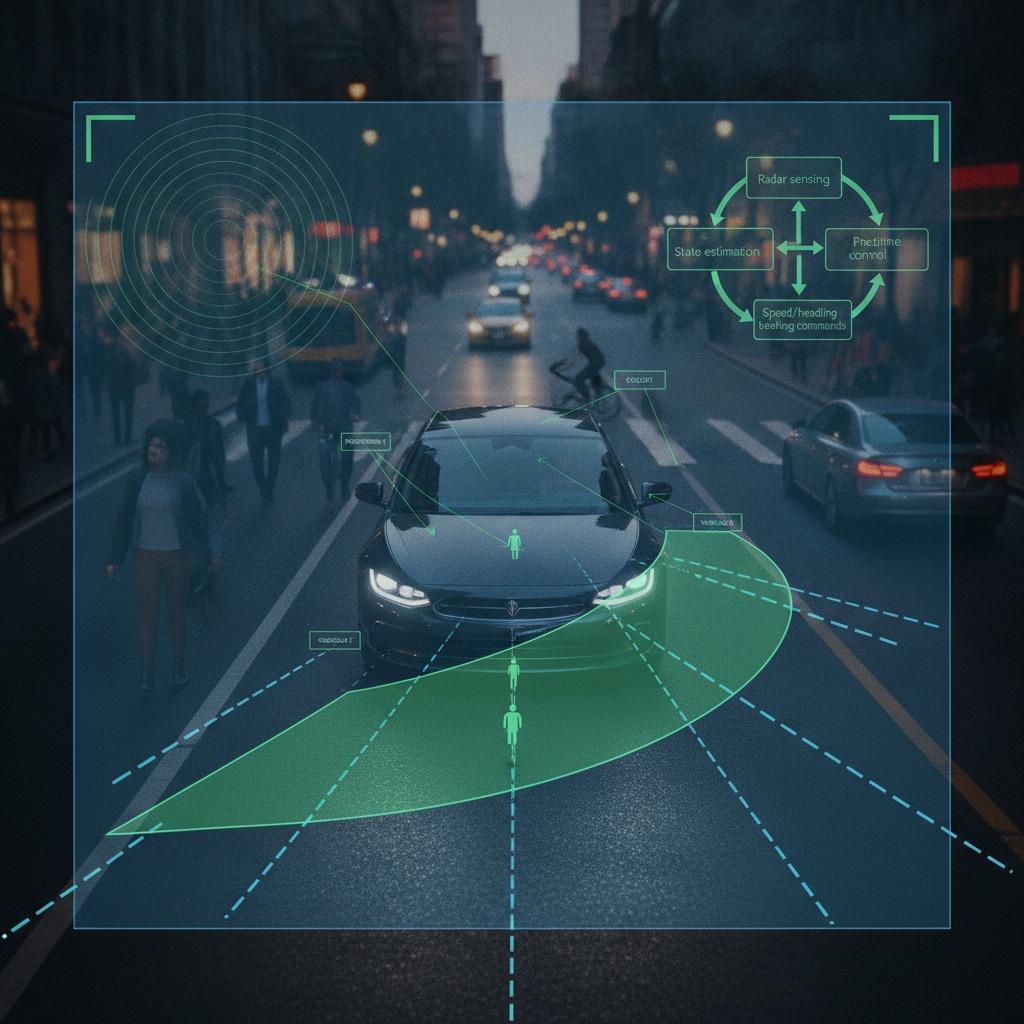
エンジニアや調達チームにとって重要なのは、プラットフォームが移動できるかどうかではなく、安全かつ安定的に、そして重要な状況に対応できる十分な適応性を備えて移動できるかどうかです。そこで、知覚認識制御の考え方が役立ちます。知覚からのフィードバックは、単なる補助入力としてではなく、制御ロジックの一部として扱われます。コントローラーは、あらかじめ計画された経路をただ追うのではなく、センシングスタックが今まさに伝えている情報に基づいて反応するのです。
このアプローチが解決しようとしていることは
従来のモーションコントロールは、周囲の状況が事前に十分に把握されていることを前提としていることが多い。これは構造化された環境では有効だが、障害物の位置が変わったり、センサーの信頼性が低下したり、経路自体をその場で調整する必要が生じたりすると、脆弱になる。実際には、ぎこちない動き、慎重な減速、不必要な停止、あるいは最悪の場合、危険に対する反応の遅れといった、おなじみの不具合が発生する。
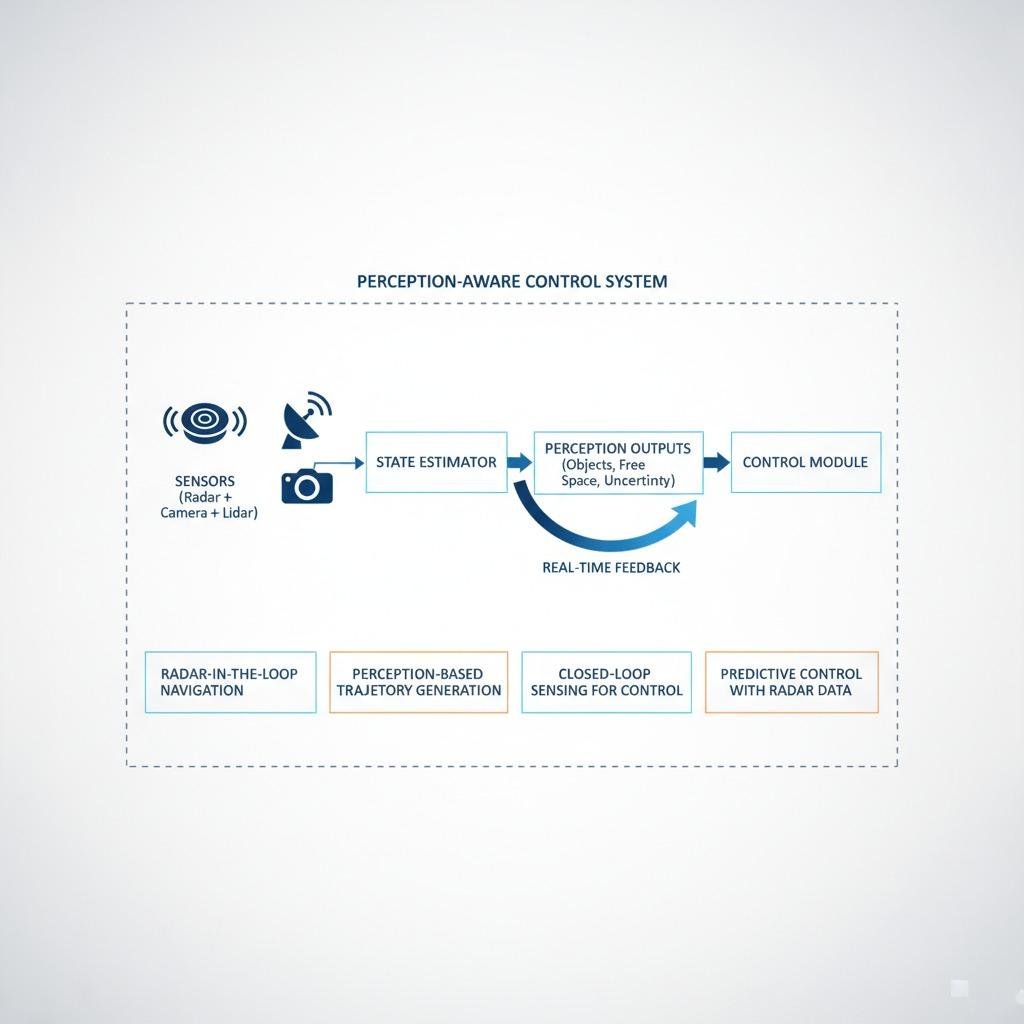
知覚認識制御は、センシングとアクチュエーションをより密接に連携させることで、このギャップを埋めます。知覚情報は高レベルのプランナーにのみ供給されるのではなく、速度、進行方向、ブレーキ、衝突回避、経路更新に継続的に影響を与えることができます。その実用的な価値は、より安全な動作だけにとどまりません。よりスムーズな動作、利用可能な空間のより効率的な活用、そしてオペレーターによる手動介入の減少にもつながります。
従来の制御スタックとの違い
両者の違いを簡単に説明すると、従来のシステムはまず計画を立ててから制御を行うのに対し、知覚認識システムはセンサーデータの変化に応じて計画を継続的に見直します。これは、すべての動作を最初から再計算する必要があるという意味ではありません。通常は、フィードバックループと局所的な適応を利用して、機械を現実世界に常に適合させることを意味します。
共通の構成要素
アプリケーションによっては、スタックにはレーダー、カメラ、ライダー、または融合センサー入力、状態推定、経路計画、およびセンサーの更新にリアルタイムで反応できる制御層が含まれる場合があります。レーダーは、純粋な光学センシングよりも塵、霧、低照度、または特定の種類の視覚的ノイズに対する耐性が高いため、過酷な環境で特に有効です。これが、レーダー・イン・ザ・ループ・ナビゲーションが自律システムおよび半自律システムにおいて注目されている理由の1つです。
知覚に基づく軌道生成は、検出された物体、自由空間、および不確実性を考慮して経路自体を形成することで、さらに一歩進んだものとなります。これは単に衝突を回避することだけではありません。機械にとって妥当であり、処理プロセスにとって許容範囲内であり、振動や過剰修正なしに実行できるほど安定した動きを生成することが目的です。
レーダーデータが設計方程式を変える場合
レーダーは万能薬ではなく、産業用センシングに携わったことのある人なら誰でもそのことを知っています。解像度、解釈、ターゲット分離において、レーダーには独自のトレードオフが存在します。それでも、光学センシングが困難な状況でエンジニアが信頼性の高いデータを必要とする場合、レーダーは真剣に検討する価値があります。レーダーデータを用いた予測制御は、システムが接近距離を予測し、移動物体をより早期に識別し、急停止が必要になる前に動作を調整するのに役立ちます。
予測要素は重要です。物体が既に近づきすぎた後にのみ反応する制御ループは、急激な動作を引き起こす傾向があります。レーダー情報に基づく予測を用いるループは、より早い段階で速度を調整し、より多くの動作余裕を確保できます。AGV(無人搬送車)、移動ロボット、および特定の自律型プラットフォームにおいては、これはスループットの向上と不要な中断の減少につながります。
実際に重要な選考基準
購入者とエンジニアは、「自律性」という漠然とした主張にとらわれず、システムが不確実な状況下でどのように動作するかを問うべきである。重要な問いは、多くの場合、実践的なものである。
知覚の信頼性が低下した際に、制御方式は適切に劣化するだろうか?静的な障害物だけでなく、動的な障害物にも対応できるだろうか?軌道の更新速度はどのくらいだろうか?センサーフュージョンの結果が一致しない場合はどうなるだろうか?センサーの信頼性が一定期間低下した場合でも、システムは安定性を維持できるだろうか?こうした点が、有望なデモと、実際の運用ワークフローに組み込めるものとを分ける決定的な要素となる。
もう一つ重要なチェック項目は、統合の負担です。制御のための閉ループセンシングは単純に思えますが、制御スタックと知覚スタックが異なる前提に基づいて異なるチームによって設計されている場合、実装は複雑になる可能性があります。インターフェースの定義、タイミング、検証計画は、基盤となるアルゴリズムと同じくらい重要になることがよくあります。これは、人々が予算を過小評価し、後で後悔することがある細部です。
これらのシステムを評価する際のよくある間違い
よくある間違いの一つは、センサーデータが増えれば自動的に制御性能が向上すると考えることです。実際はそうではありません。フィルタリングされていない入力が多すぎると、遅延や不安定な応答が発生する可能性があります。もう一つは、反射面、遮蔽物、悪天候などの特殊なケースを無視して、標準的な経路性能にばかり注目することです。三つ目は、一見高度に見えるものの、産業環境での保守が困難なソリューションを選択することです。
エンジニアは、理想的なシナリオを過度に詳細に規定することにも注意すべきです。クリーンなラボ環境では完璧に動作するシステムでも、倉庫、現場の機械、あるいは混在するトラフィック環境では、堅牢なフォールバックロジックが必要になる場合があります。つまり、制御戦略は、プレゼンテーション資料にあるような環境ではなく、実際に運用する環境に合わせて設計する必要があるのです。
調達チームと製品チームにとって実践的なヒント
プラットフォームを比較検討する場合、あるいは社内でプラットフォームを構築する場合、知覚認識制御が流行しているかどうかは問題ではありません。重要なのは、それが実際の使用状況において運用リスクを低減し、動作品質を向上させるかどうかです。動的な障害物、不確実なセンシング、あるいは変動する条件によってその答えが左右されるのであれば、このアプローチは真剣に検討する価値があります。
製品開発チームにとって、次のステップは通常、センシング環境をマッピングし、障害モードを定義し、プラットフォームに必要なリアルタイム適応のレベルを決定することです。調達担当者にとっては、理想的な条件下での動作速度だけでなく、制御アーキテクチャが認識性能の低下にどのように対処するかについて、サプライヤーに厳しく問い詰めることを意味します。
自律走行技術を検討する際は、まずセンサーの不確実性に対する制御ロジック、レーダーやその他の知覚入力の役割、そして軌道更新戦略について質問することから始めましょう。パンフレット上の機能と信頼できる機械との真の違いは、通常、こうした点に表れます。