



センシングハードウェアにおいてプラットフォームの柔軟性が重要な理由
プラットフォームに依存しないセンシングインターフェースは、防衛、産業検査、自律システム、環境モニタリングといった分野で繰り返し発生する問題を解決します。それは、必要なセンサーが、プラットフォームが元々搭載するように設計されたセンサーと必ずしも一致しないという問題です。レーダーは実地使用の準備が整っていても、航空機、地上車両、マスト、あるいは船舶などの設備には、機械的、電気的、そして熱的な互換性が依然として必要です。こうした不一致は、プログラムの遅延、カスタムエンジニアリングの増加、そして単純なアップグレードが長期にわたる統合サイクルへと発展する原因となります。
エンジニアや調達チームにとって、真の課題はどのレーダーを購入するかだけでなく、それをどのように取り付け、隔離し、電源を供給し、構成するかであり、それによって同じセンシングパッケージを全面的な再設計なしに複数のプラットフォームで使用できるようにすることである。そのため、インターフェース戦略はセンサーの性能と同じくらい重要になる。
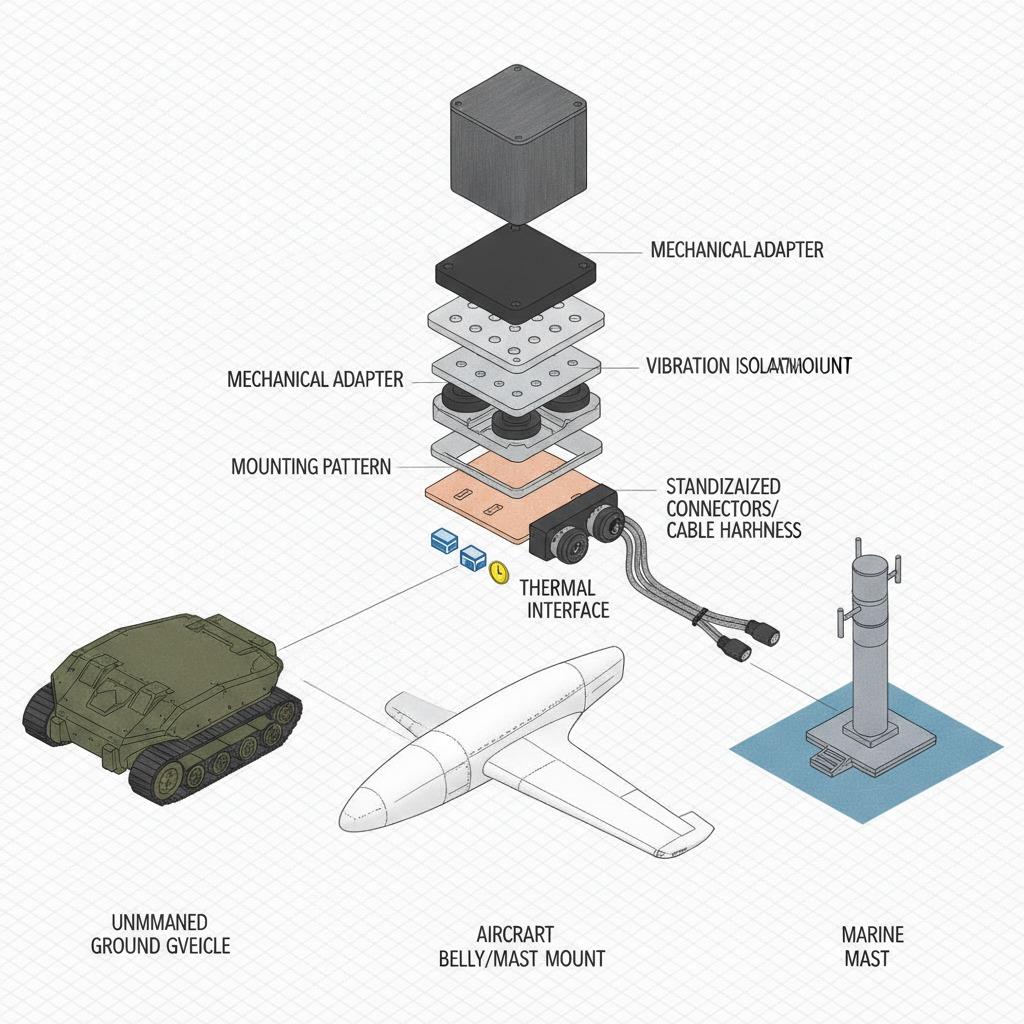
プラットフォーム非依存型センシングインターフェースが解決しようとしていることは何か
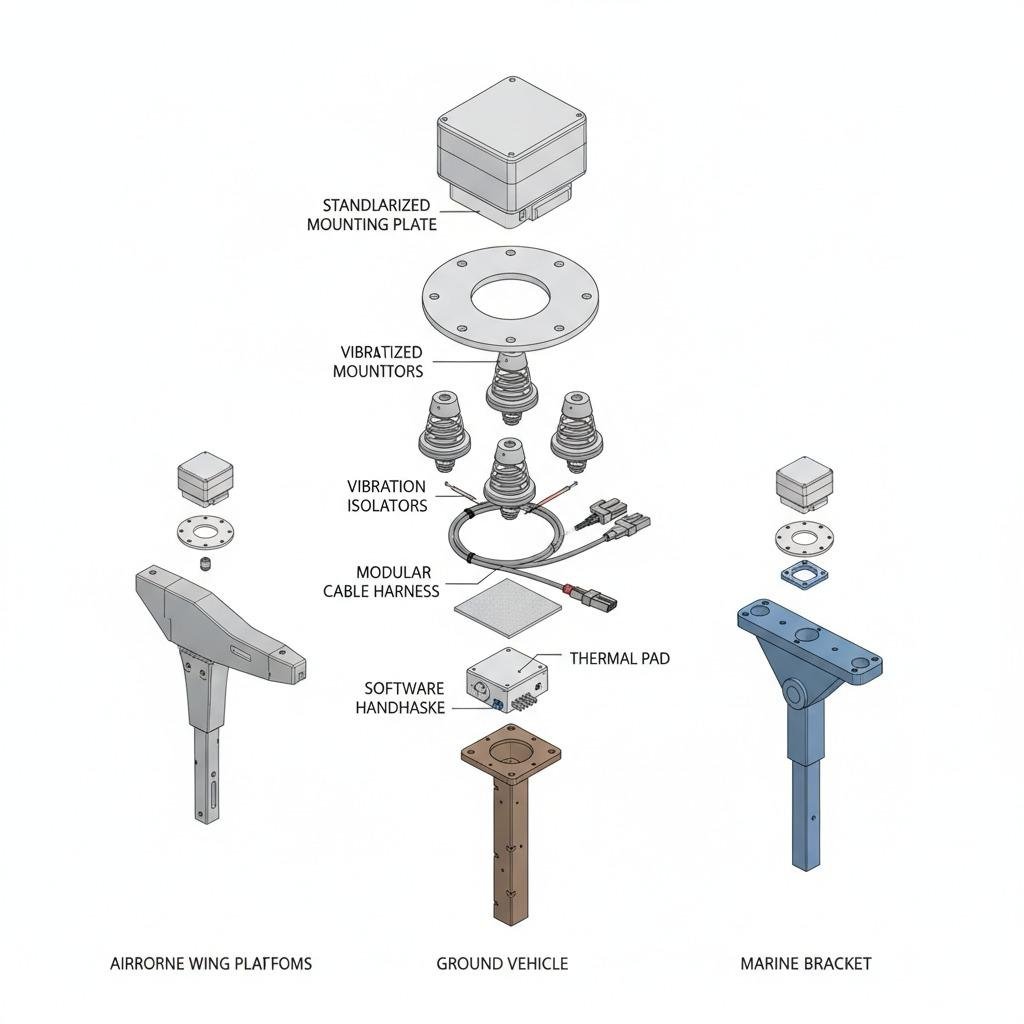
実用的なレベルでは、インターフェースとはセンサーとホストプラットフォーム間の層を指します。これには、取り付けパターン、構造アダプタ、ケーブル配線、コネクタ構成、熱伝導経路、ソフトウェアハンドシェイク、およびレーダーの向きを正しく維持するために必要なモーション制御要素などが含まれます。この層が単一の車両または機体に合わせて設計されている場合、再利用は困難になります。適応性を考慮して設計されていれば、同じセンシングモジュールをはるかに少ない再認定で移動できます。
これは、ペイロード交換可能なレーダーモジュールを扱うチームにとって特に重要です。モジュールは仕様上は優れた性能を発揮するかもしれませんが、振動に耐え、気流の制約を満たし、プラットフォームの重心制限内に収まる必要があります。これらの詳細を無視すると、後々、ノイズの増加、部品寿命の短縮、データ品質の低下といった形で、プログラムに悪影響を及ぼします。
購入者が後回しにしてはならない重要な設計上の考慮事項
機械的な適合性は出発点に過ぎない
取り付け穴や外形寸法は重要ですが、それだけがすべてではありません。カタログ上では「互換性あり」とされているレーダーでも、プラットフォームが揺れたり、たわんだり、姿勢を変えたりすると、実際にはうまく適合しない場合があります。そのため、レーダーの振動遮断は、オプションではなく、設計上の重要な要件となることが多いのです。インターフェースは、センサーの指向安定性を損なうほどの過剰な柔軟性を導入することなく、有害な負荷を軽減する必要があります。
空気の流れと抗力は、統合全体の状況を変える可能性があります。
航空機や高速移動プラットフォームにとって、空力統合は単にブラケットを流線型にするだけではありません。加熱、レーダー露出、構造荷重、さらにはメンテナンスアクセスにも影響を与える可能性があります。かさばるアダプターは加工しやすいかもしれませんが、プログラムで許容できないほどの抗力や乱流を生み出す可能性があります。特にセンサーが外部または半外部にある場合、購入者は提案されたインターフェースがホストプラットフォームの空力特性を維持しているかどうかを早期に確認する必要があります。
モーションコントロールは機能を向上させるが、同時に複雑さも増す。
ジンバル式レーダーマウントは、プラットフォーム単体で安定した視線を確保できない場合や、車両全体を再配置することなくレーダーがより広い範囲をスキャンする必要がある場合に有効です。しかし、この種の機器の整備経験者であれば、そのトレードオフは明らかです。可動部品が増え、配線に関する考慮事項が増え、検証作業も増えるからです。ジンバルはカバー範囲を拡大できますが、同時に新たな故障モードも生み出すため、調達チームは特定のアーキテクチャを採用する前に、これらの点を理解しておく必要があります。
よくある統合ミス
最大の誤りは、インターフェースを最終段階のブラケット設計のように扱うことです。その段階では、センサーの質量特性、ケーブルの曲げ半径、冷却要件、サービスアクセスなどが既に確定しており、チームは妥協を強いられます。また、よくある問題として、あるホストプラットフォームの振動プロファイルが別のプラットフォームの振動プロファイルを予測できると考えることが挙げられます。実際には、そうはなりません。
チームはメンテナンスの必要性を過小評価しがちです。ラボでは取り外しに1時間かかるような巧妙なアダプターも、現場では技術者が特殊な工具を必要としたり、留め具に手が届かなかったりすると、厄介な存在になりかねません。プラットフォームに依存しない設計は、再展開を可能にするだけでなく、容易にするものでなければなりません。
購入前にセンシングインターフェースを評価する方法
まずは、パンフレットではなく、ミッションの要件から始めましょう。センサーがどこで動作するのか、プラットフォーム間をどのくらいの頻度で移動するのか、ハードウェアが天候、埃、塩分、または高振動にさらされるのかどうかを尋ねてください。次に、インターフェースが繰り返し設置に対応しているかどうかを確認します。繰り返し設置は重要です。なぜなら、交換のたびに数ミリずれてしまうセンサーは、もはや真の意味で互換性のあるセンサーとは言えないからです。
また、次の3つの質問を区別することも重要です。センサーは物理的に設置可能か?性能低下なく動作できるか?許容できる人件費で保守および再配置が可能か?これらの質問のいずれかに不備がある場合、システムは当初思われるほどプラットフォームに依存しないとは言えません。
実際に良い状態とはどのようなものか
強力なインターフェースは、センサーモジュール自体を比較的安定させつつ、アダプタ層をプラットフォーム間で変更できるようにします。これは、標準化された取り付け形状、モジュール式のケーブルセット、および文書化された電気的およびソフトウェアインターフェースを意味する場合があります。アプリケーションによっては、コアとなるセンシングパッケージを共通に保ちながら、一方のプラットフォームではジンバル式レーダー取り付けオプションを、もう一方のプラットフォームでは固定式取り付けオプションを使用することを意味する場合もあります。
優れたプログラムは、それ自体を目的として普遍的な互換性を追求するものではありません。管理しやすいプラットフォーム群を定義し、再設計、スペアパーツの複雑さ、現場サポートの負担を軽減するのに十分な共通性を構築するのです。これこそがより現実的な目標であり、率直に言って、より誠実な目標と言えるでしょう。
サプライヤーに尋ねるべき実用的なバイヤーの質問
システムのどの部分が真に標準化されているのか、どの部分がプラットフォーム固有のものなのかを尋ねてください。レーダーの振動遮断はどのように処理されているのか、また、異なる負荷プロファイルを持つプラットフォームで同じアーキテクチャが使用されているのかどうかを尋ねてください。センサーを固定設置からペイロード交換可能なレーダーモジュール構成に変更する場合、どのような変更が生じるのかを尋ねてください。空力統合が関係する場合は、マウントがほぼ確定する前ではなく、早い段階で話し合いを依頼してください。
これらの質問に明確に答えられるサプライヤーは、図面レベルだけでなく、現実世界における統合についても理解していることが多い。
エンジニアリングチームと調達チームの次のステップ
複数のプラットフォーム向けにレーダーやセンサーパッケージを比較検討する場合は、センサー要件と並行してインターフェース要件も策定してください。この簡単な変更により、調達期間が短縮され、後々の高額な改修費用を回避できることがよくあります。モジュール自体は注目の的かもしれませんが、システムが問題なくプラットフォーム間を移行できるかどうかは、インターフェースによって決まります。