



空の脆さ:現代の自律性には衛星に依存しない位置特定がなぜ必要なのか
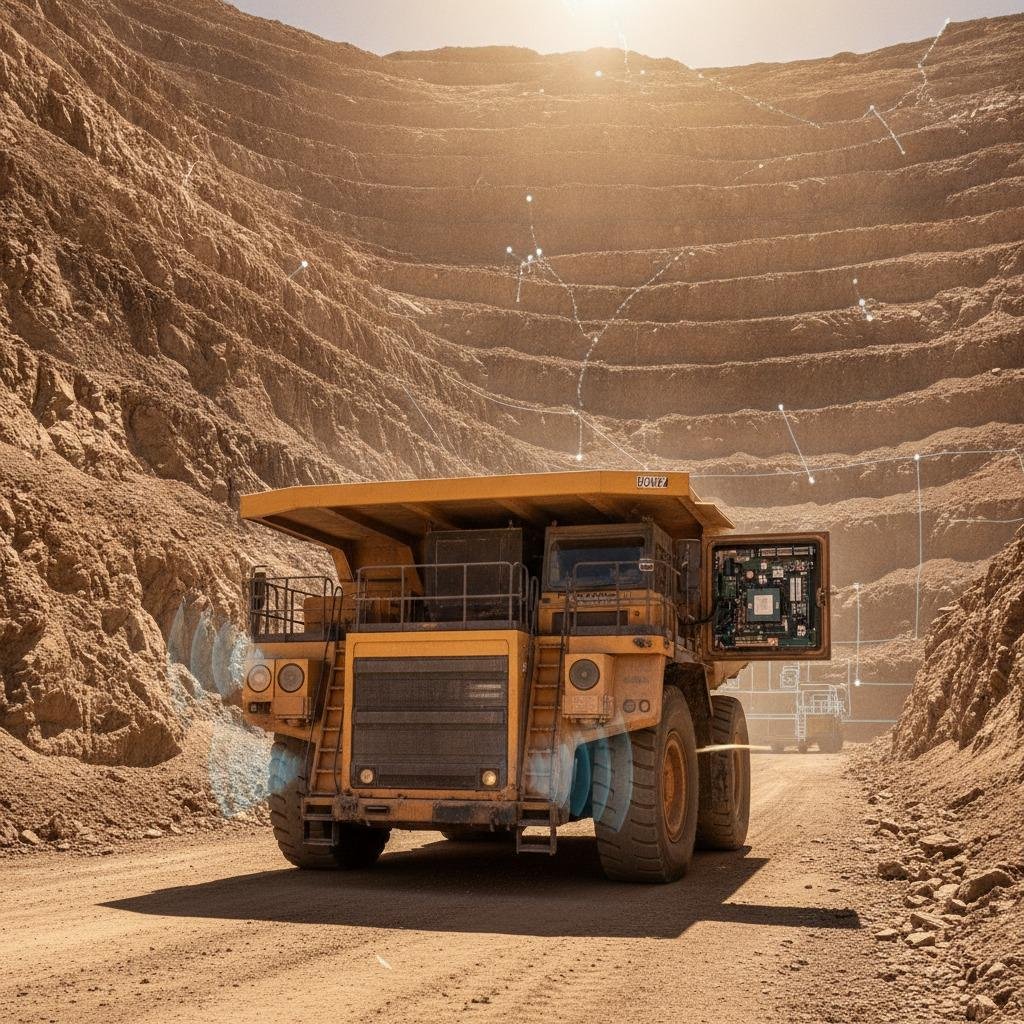
20年以上にわたり、自律走行車両、自動化された港湾物流、重工業機械を開発する設計チームは、グローバル衛星コンステレーションを絶対的なユーティリティとして扱ってきた。RTK補正機能を備えたデュアル周波数GNSS受信機を接続し、アンテナを取り付ければ、センチメートルレベルの精度が得られると期待していた。しかし、露天掘り鉱山の奥深く、コンクリートが密集した都市部の峡谷を駆け抜ける時、あるいは紛争の絶えない海上回廊で運用する時など、現場では、この前提はしばしば崩れ去る。衛星に依存しない位置特定は、もはや航空宇宙分野における特殊な代替手段ではなく、コンステレーション信号が劣化したり完全に消失したりした場合に停止できないシステムを構築するエンジニアにとって、運用上の必須事項となっている。
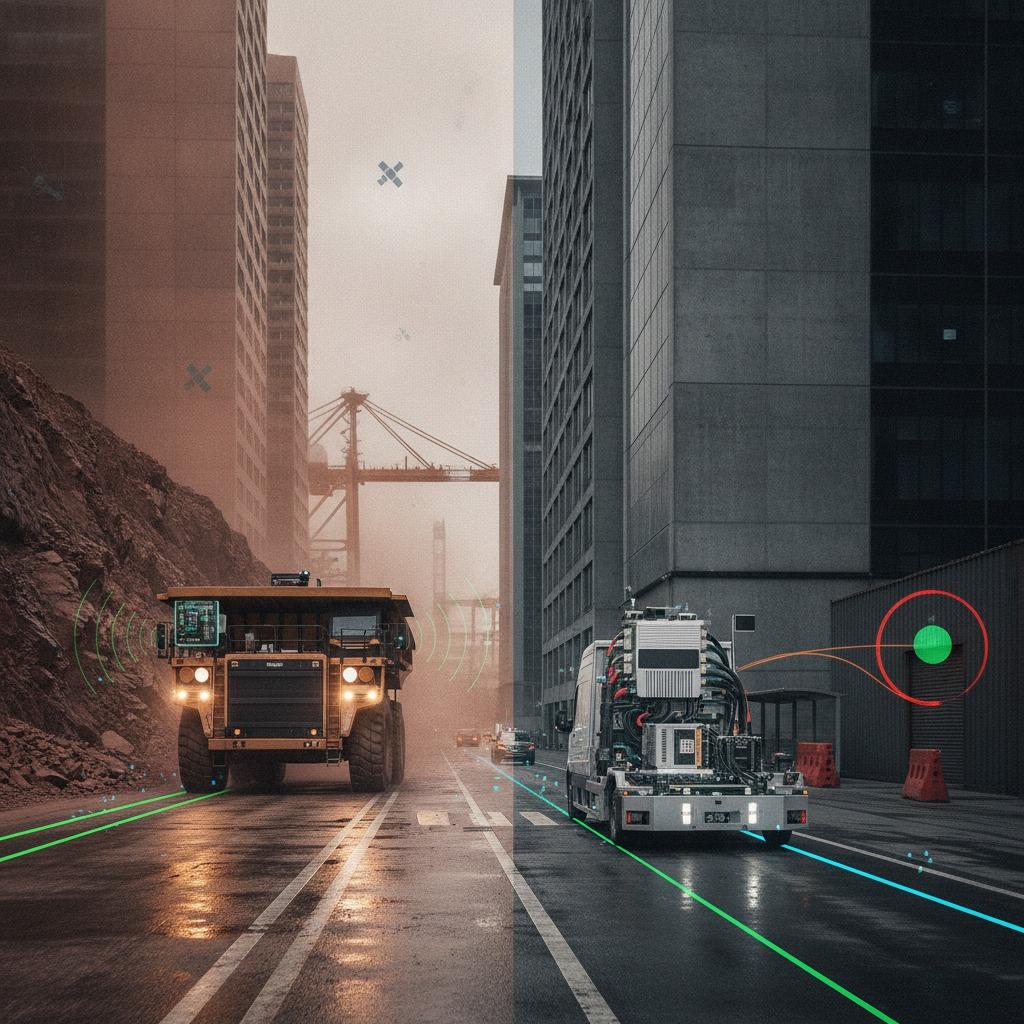
根本的な問題は物理的なものです。GNSS信号は受信アンテナに届く電力が非常に低く、多くの場合-160 dBW程度です。そのため、構造用鋼材や湿った樹木からの自然なマルチパス反射だけでなく、意図的な妨害や偽装攻撃にも脆弱です。鉱山運搬車や自律型輸送ロボットが衛星ロックを失った場合、従来の対応策は、スループットを低下させる即時停止か、数秒以内に誤差が急速に蓄積される推測航法に頼るかのどちらかでした。
従来の推測航法の限界
衛星信号が途絶えた場合、慣性計測装置(IMU)とホイールオドメトリまたは光学カメラを組み合わせた設計が一般的に選択される。しかし、過酷な産業環境では、機械的な現実がすぐにこのアプローチを複雑にする。
- ホイールオドメトリのスリップ:濡れた鋼材、砂利、泥、氷などはホイールスリップを引き起こし、自動運転車が50メートル走行する前にオドメトリの精度を損ないます。
- 視覚的劣化:視覚ベースのSLAMおよび視覚オドメトリは、空気中の塵、高密度の微粒子雲、直射日光、または完全な暗闇の中では機能しなくなります。
- IMUバイアスの不安定性:高価な航法グレードのリングレーザーや光ファイバージャイロを指定しない限り、マイクロ電気機械システム(MEMS)IMUは、時間とともに二次的に増加する未補正のバイアスドリフトの影響を受けます。
代替案の設計:レーダー・慣性航法装置(INS)ハイブリッド測位
環境による視界阻害を克服するため、エンジニアリングチームは、推測航法における主要な外部センサーとして、ミリ波レーダーとイメージングレーダーをますます活用するようになっている。レーダー計測と産業グレードのIMUを密接に連携させることで、システムは、光学的な視界、路面摩擦、周囲の照明条件に関わらず動作し続ける、堅牢なレーダー・INSハイブリッド測位を実現する。
豪雨や工業用粉塵の噴出といった過酷な環境下では性能が低下する光学カメラやライダーセンサーとは異なり、無線周波数波は大気中の微粒子を最小限の減衰で透過します。レーダーオドメトリは、静止した環境ターゲットからドップラー速度プロファイルを抽出し、横切る車両や人員などの動的な物体をフィルタリングします。これらの高精度な半径方向速度測定値を拡張カルマンフィルタ(EKF)またはファクターグラフオプティマイザに入力することで、IMUのドリフトを継続的に抑制し、衛星信号が途絶した数時間にわたってGNSS非対応のレーダー航法を安定して提供します。
ここでの主要な技術的課題は、データ関連付けです。生のレーダー反射信号には、クラッター、マルチパスアーティファクト、方位角・仰角の曖昧さが含まれています。フィルタリングパイプラインは、偽の反射信号や移動する反射体を除去し、慣性航法ソルバーを制約するのは真の静的環境散乱体のみであることを保証する必要があります。
冗長性から能動的防御へ:レーダー支援型GNSSスプーフィング検出
信号損失は厄介なものですが、信号偽装は危険です。自律走行車両が、有効な衛星暦を模倣した不正なGNSS信号を受信すると、標準的な受信機では、内部信頼度フラグが実際よりも高く表示され、誤った位置を計算してしまう可能性があります。その結果、車両は実際の位置から5メートル左にずれた場所にいると誤認してしまうのです。
ここで、レーダー支援型GNSSスプーフィング検出が安全アーキテクチャにとって極めて重要になります。搭載コンピュータは、レーダー慣性ベースラインから独立した高速な速度および変位推定値を維持することで、受信した衛星測位データを相互検証できます。RTKソリューションが、校正済みの閾値を超えてレーダーオドメトリと矛盾する加速度ベクトルまたは位置ジャンプを報告した場合、ナビゲーションエグゼクティブは直ちにGNSSデータを信頼できないものとしてフラグ付けし、受信機を隔離し、ローカルセンサー追跡にスムーズにフォールバックします。
成熟したレーダーとGNSSの統合では、衛星データを唯一の絶対的なマスターデータとして扱うことはありません。むしろ、GNSSは動的に調整される共分散行列を持つ複数のセンサー入力の1つとして扱われ、資産はタスク状態を中断することなく、衛星追跡、相互検証、自律的な推測航法の間をスムーズに移行できます。
システムインテグレーターのための実践的な評価基準
衛星に依存しない位置特定用のセンサー群を標準化する前に、製品チームは次の3つの重要な統合変数を評価する必要があります。
1. チャープ帯域幅と速度分解能
長距離目標追跡専用に構成されたレーダーセンサーは、オドメトリに必要な高精度な距離分解能とドップラー分解能を備えていないことが多い。地上のノイズと実際の固定垂直構造物を区別するために、広いチャープ帯域幅と十分な仰角チャンネルを備えた送受信機(多くの場合、76~81GHzの車載バンド)を探す必要がある。
2. 計算オーバーヘッドとリアルタイムの締め切り
レーダー点群はライダーに比べて疎であることが知られていますが、高密度の4Dレーダーアレイを処理すると、組み込みエッジプロセッサの処理能力が限界に達する可能性があります。センサーがオンボードDSPで点群抽出とドップラーフィルタリングを実行するのか、それともメイン演算ユニットが生の距離ドップラーマップを処理することを想定しているのかを評価してください。
3. センサーの剛性と外因性
レーダーと慣性航法装置(INS)を組み合わせたハイブリッド測位システムでは、レーダー取り付けブラケットとIMU本体間のわずかな機械的なたわみによって位相誤差と座標誤差が生じ、融合フィルタの性能が低下します。長期間の自律航行を実現するには、物理的な位置合わせを厳密に行うか、継続的なオンライン外部パラメータ校正を行うことが不可欠です。
よくある質問
GNSSが利用できない環境において、レーダーはライダーを完全に代替できるだろうか?
位置特定や速度推定においては、特に汚れや埃、湿気の多い環境では、レーダーがライダーの代わりとなることが多い。しかし、高密度な体積マッピングや微細な障害物形状の把握においては、ライダーの方が依然として優れた角度分解能を提供する。多くの産業チームは、高可用性ナビゲーションの基盤としてレーダーと慣性航法を融合させたシステムを採用し、両方を運用している。
レーダーオドメトリは、開けた特徴のない場所ではどのように動作するのでしょうか?
塩湖や舗装された平地など、垂直構造物が全くない完全に平坦な地形では、信号を反射する固定された反射体が少ないため、レーダーオドメトリの精度が低下します。このような環境では、速度を制約するために、下向きの対地速度レーダーや高精度慣性センサーが追加されるのが一般的です。
回復力のあるナビゲーションで前進する
検証されていない衛星測位のみに依存することは、現代の自動化された運用において技術的なリスクとなります。プラットフォームがマルチパス反射、電磁干渉、または物理的な衛星遮蔽の影響を受けやすい環境で動作する場合は、まず現在のIMUおよびオドメトリスタックのドリフト率をミリ波ドップラーレーダーの基準値と比較してベンチマークテストを実施してください。ハードウェア設計の初期段階で堅牢なレーダー-GNSS統合を確立することは、車両が既に現場に配備された後にフェイルセーフアーキテクチャを後付けするよりもはるかにコスト効率に優れています。