



詳細を把握し、動きを追跡する:レーダー画像処理と追跡が実際にもたらすもの
センチメートル級の高解像度画像から、移動目標の分離、リアルタイム追跡まで――生の反響音を意思決定へと変える5つの機能。
レーダー画像処理・追跡チーム · 約8分で読める · 製品・ソリューション概要
「何かがそこにある」とだけ知らせるレーダーでは不十分です。本当に重要な作業は、物体を検出した後に始まります。つまり、物体が何であるかを特定し、動いているものと動いていないものを区別し、速度を測定し、リアルタイムで追跡することです。高解像度画像処理、移動目標識別、速度推定、静止物体と動物体の分離、リアルタイム追跡という5つの要素は、それぞれ独立した機能ではありません。これらは一つのパイプラインであり、各ステップが次のステップを可能にするのです。
1. 高解像度イメージング:まず形状を把握する必要がある
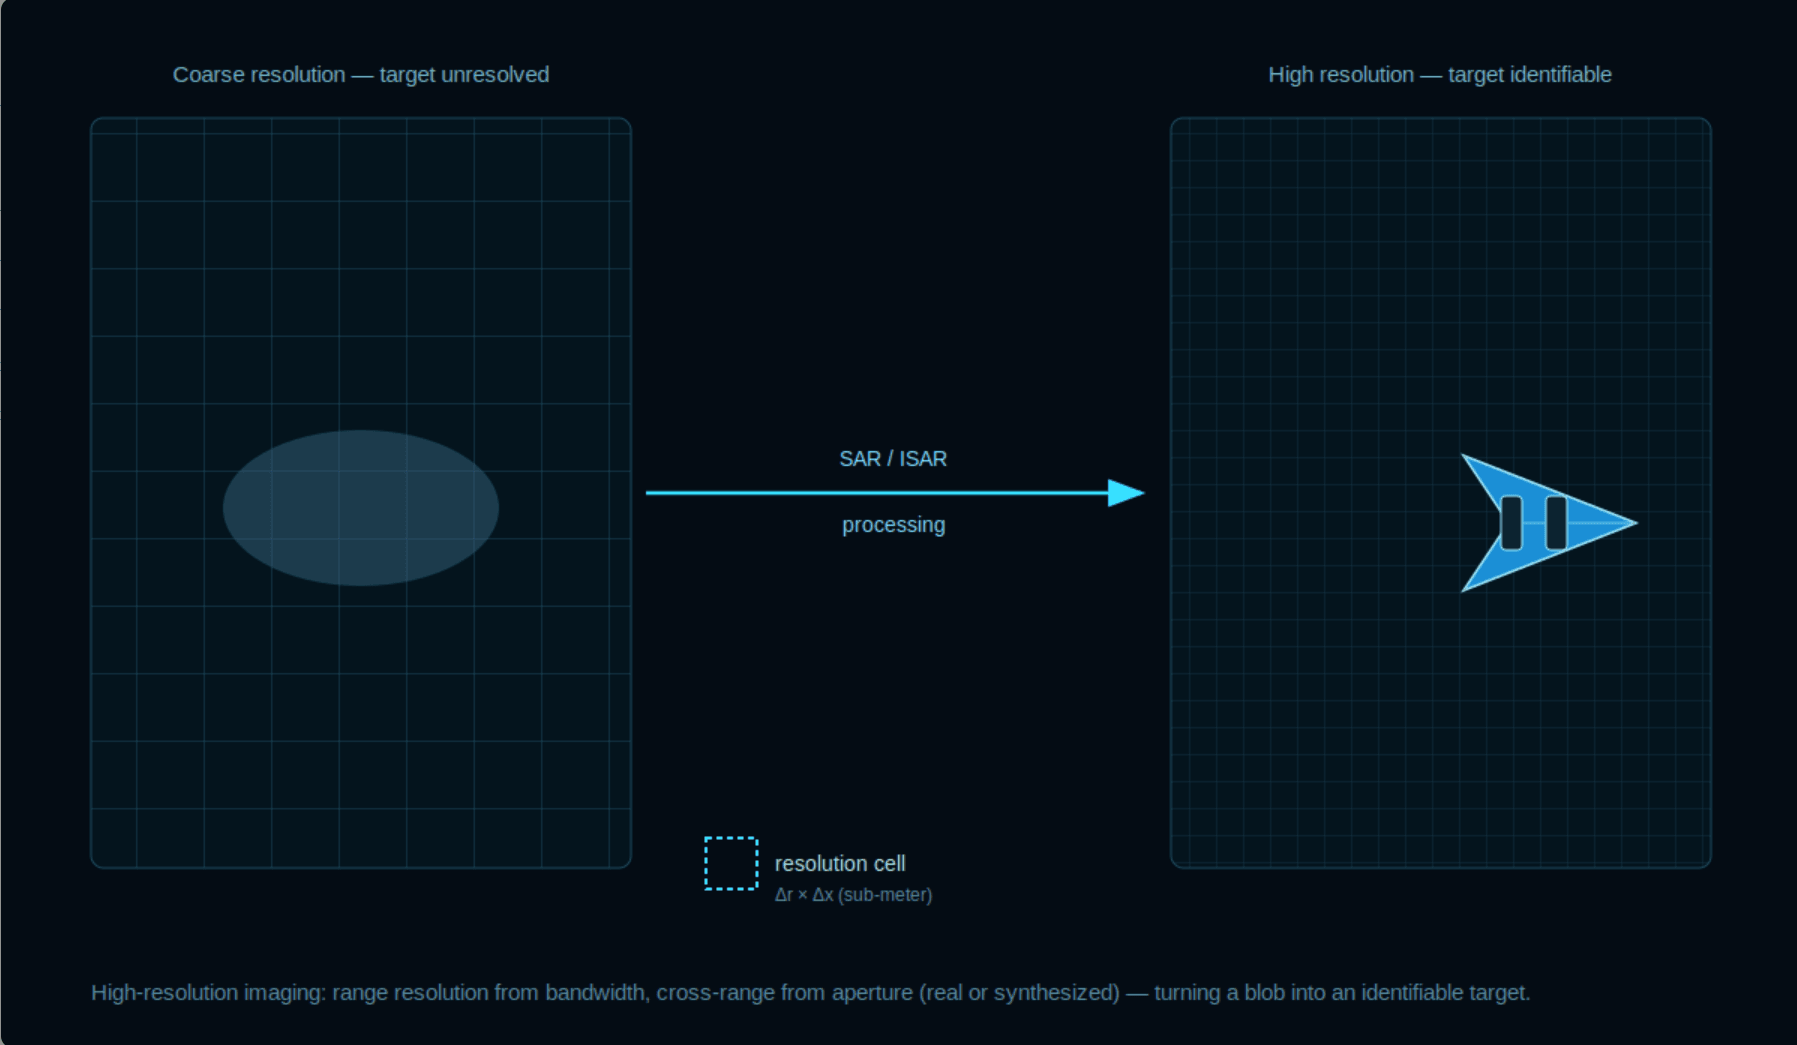
解像度こそが、「ぼやけた塊」と「名前のわかるターゲット」を分けるものです。移動プラットフォーム上の合成開口レーダー(SAR)や、ターゲット自体に搭載された逆合成開口レーダー(ISAR)は、観測時間とコヒーレント処理を犠牲にして、数メートルから数メートル以下、時には数十センチメートルという微細なセルを実現します。距離分解能は信号帯域幅によって決まり、横方向距離は実測または合成の開口によって決まります。重要なのはスライド上の数値ではなく、それを使って何ができるかです。車両の数を数えたり、シルエットを読み取ったり、先週から変化した構造物を見つけたりできるのです。
しかし、解像度には落とし穴があり、画像がピントが合ってからでないと効果を発揮しません。コヒーレントな期間中の動きはすべてをぼやけさせてしまうため、次のステップが必要となるのです。鮮明な画像は、その後の処理の土台となるものです。
図1. SAR/ISAR処理により、目標物は距離方向と距離方向の両方でサブメートル級の解像度で解像される。
分解能は、1つの数値ではなく、2つの数値、つまり範囲(パルスに沿った方向)とクロスレンジ(パルスを横切る方向)で表されます。どちらか一方でも欠けていると、見ているものを誤って判断することになります。 |
2. 動的な標的の識別:すべての点滅を改めて確認する必要はない
イメージングが可能になったら、次に重要なのはどのリターンが実際に重要かという点です。シーン内のほとんどのものは静止していますが、一部は動いています。動体識別は、動いているものを識別するためのフィルターです。駐車しているトラックは背景であり、走り去るトラックはレポートです。これは、静止した雑然としたものでは偽装できない唯一のもの、つまり相対的な動きに基づいています。
実際には、これはドップラーシフトと、ターゲットからの反射波がコヒーレントパルスを横切る際の挙動に依存します。優れた識別器は、現場が混雑していて天候が悪い場合に誤報を抑えます。なぜなら、まさにそのような状況でオペレーターは画面を信用しなくなるからです。これは、無数の接触に埋もれてしまうセンサーと、本当に重要な少数の接触だけを指し示すセンサーとの違いです。
図2。相対的な動き(振幅ではない)によって、動いている物体(明るく、速度ベクトル付き)と静止している物体(暗い)が区別される。
3. 速度推定:動きは振動ではなく数値である
移動物体を検知することと、その速度を計測することは全く別のことです。速度推定では、ドップラー周波数を読み取り、それを視線速度に変換します。単一静止型レーダーの場合、v = λ·f_D / 2 となります。これにより、接近または接近距離は、推測ではなく、計画に活用できる測定可能な量となります。
実際の状況は複雑です。目標物がレーダーにまっすぐ向かってくることはほとんどないため、得られるのは真の対地速度ではなく、視線方向の速度です。また、旋回すると符号が反転します。優れた推定では、点の値だけでなく、自身の不確実性も報告する必要があります。なぜなら、誤差を把握している軌跡こそが、判断を下すための基準となるからです。速度も分類器に入力されます。ゆっくりとした移動と高速な移動は、それぞれ異なる問題です。
図3。移動する接触面はゼロドップラー線からずれた位置にあります。このずれは測定された視線速度であり、それ自体に不確実性があります。
4.静止型と動型の分離:散らかったものの中から動くものを選び出す
ここで識別技術と信号処理技術が結びつきます。静止物体と地面はほぼ同じドップラー効果(ほぼゼロ)を示しますが、移動物体はそうではありません。クラッター抑制(STAP、位相中心ずれ法、または単純なドップラーノッチング)によって静的反射信号が打ち消され、動的反射信号だけが残ります。これが、低速車両がSAR画像では目立たないのに、GMTI画像では明るく映る理由です。
難しいのは数学的な計算ではなく、エッジケースです。周囲の雑然とした物体と同じ速度で移動するターゲット。風に揺れる並木。交通量の多い道路で、外れ値だけを検出したい場合。こうした状況でも分離性能が維持されることで、システム全体が実用的になり、単にきれいなスライド上でデモンストレーションできるだけでなく、実際に使用できるようになります。
図4. ゼロドップラー反射をキャンセルすると、動いている物体が残ります。同じシーンですが、不要なものが除去されています。
5. リアルタイム追跡:スナップショットではなく、ライブストーリーを維持する
単一の検出は一瞬の出来事であり、軌跡は物語である。リアルタイム追跡では、速度タグが付けられた個々の移動対象を、更新ごとに維持する。つまり、軌跡の開始、新しい軌跡と古い軌跡の関連付け、一時的なドロップアウトの回避、フェードアウトした軌跡の削除などを行う。複数のターゲット、交差する経路、断続的な帰還など、あらゆる事象を、表示がごちゃごちゃにならないように処理する必要がある。
「リアルタイム」こそが重要なキーワードです。つまり、画像処理、識別、推定、分離、追跡といった一連の処理が更新間隔内で完了するため、オペレーターは5秒前ではなく、現在の状況を把握できるのです。これにより、1つのシステムが広範囲を監視しながら、処理対象となる機器に正確な追跡データを引き渡すことが可能になります。
図5. 更新間隔内に維持される、履歴、関連性、および予測位置を含むマルチターゲットトラック。
私たちはこれら5つのステップを1つのパイプラインとして構築します
それぞれ単体ではアルゴリズムですが、組み合わせることで戦場の状況を把握する機能を発揮します。当社のTrackSenseレーダー画像処理・追跡プラットフォームは、高解像度画像処理からリアルタイムの複数目標追跡まで、一連の処理を一つのまとまったワークフローとして実行します。
鮮明な画像 | SAR/ISAR処理により、距離方向および距離方向ともにサブメートル級の解像度を実現し、動体撮影シーンにも対応するオートフォーカス機能を搭載。 |
引っ越し業者にフラグを立てる | 混雑した悪条件下でも誤報率を低く抑える、移動目標識別機能。 |
速度を測定する | ドップラー法に基づく速度推定値は、単なる一点読み取り値ではなく、不確実性も併せて報告される。 |
静的データと動的データを分離する | 動きのある信号を静止した信号から分離するクラッター抑制(STAP / DPCA / ノッチング)。 |
リアルタイムで追跡 | 更新間隔内で、関連付け、コースティング、ハンドオフを含む複数ターゲット追跡をすべて実現します。 |
ループを閉じる | 画像処理、識別、速度、軌跡を同一のタイムライン上に表示し、後続の意思決定に備える。 |
ライブデモを予約する · TrackSenseの技術概要をダウンロードする
レーダー画像処理と追跡の価値は、より美しい画像が得られることにあるのではなく、エコーから意思決定までの時間を短縮することにある。画像を撮影し、移動物体を分離し、速度を推定し、追跡し続ける――これをリアルタイムで行うことで、画像は解釈の対象ではなく、行動に移せる対象へと変わる。