



低空域における高密度ボトルネック
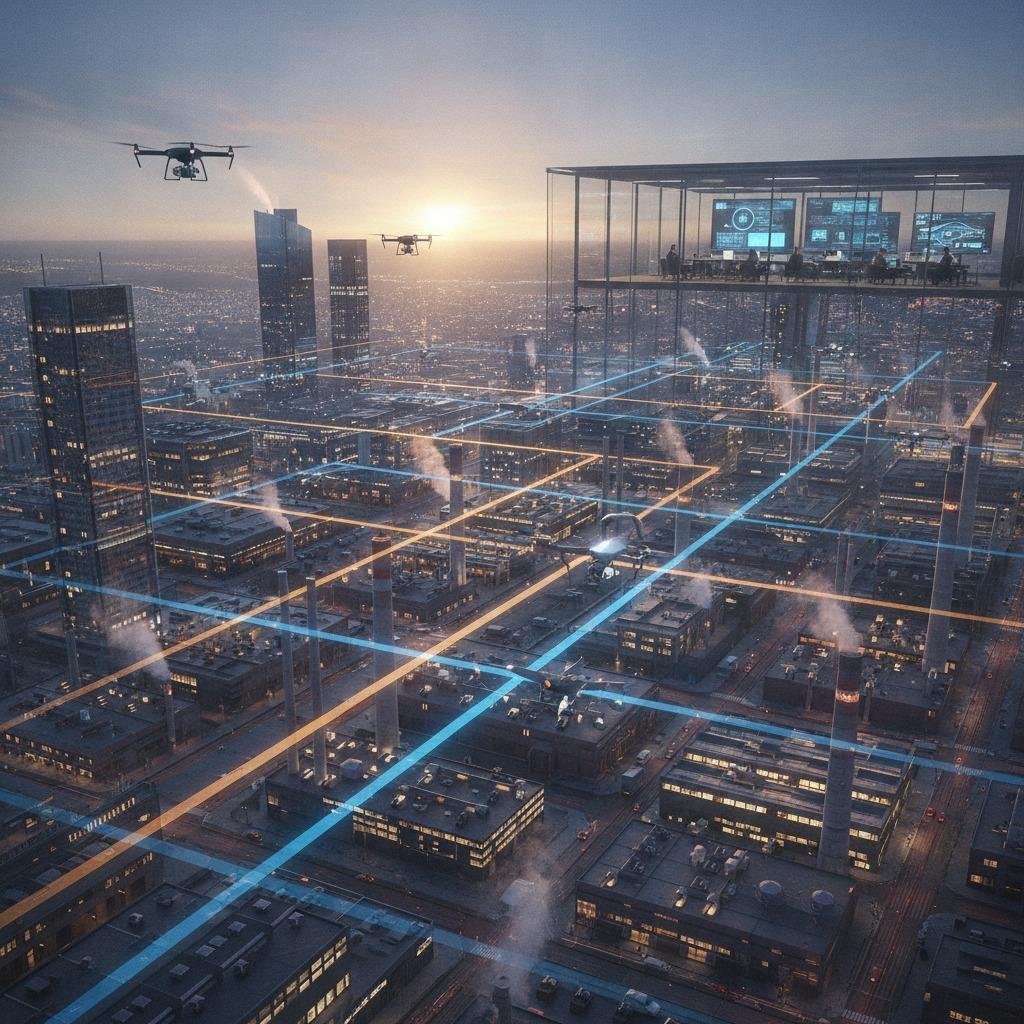
無人システムの飛行試験キャンペーンのほとんどは、同じように始まります。つまり、無人飛行経路、空中の1機または2機の機体、そして画面を監視する専任の地上観測員です。このような管理された環境では、戦術的な探知・回避操作は比較的うまく機能します。しかし、航空機運用者が商業配送ルートやインフラ点検経路を数百機の同時飛行規模に拡大しようとすると、最後の瞬間の衝突回避だけに頼るのは数学的に危険になります。共有された低高度空域における真の運用上の安全性は、戦略的な分離確保、つまり航空機がエンジンを始動したり、アクティブな進入端を越えたりする前に、空間的および時間的な衝突を解決する手法に依存します。
飛行前および戦術前の段階に構造的な分離が組み込まれていないと、高密度なドローンネットワークは連鎖的な逸脱に悩まされる。航空機Aが航空機Bを避けるために逸脱すると、航空機Cとの間で突発的な衝突が発生することが頻繁にある。都市部や工業地帯の狭い空域では、このような無謀な戦術的回避行動は機体搭載バッテリーの予備を浪費し、空中分離の喪失確率を劇的に高める。システムエンジニアや空域管理者は、戦術的な自律性だけでは計画の不十分な飛行量を補うことはできないと認識し始めている。
戦術的反応から戦術的確信への移行
航空交通の衝突回避は、基本的に3つの段階に分かれた時間軸上のパイプラインです。戦略段階(飛行前から進入数分前)、戦術段階(最接近点の数秒前から数分前)、そして衝突回避段階(物理的な最終手段)です。このパイプラインの前半部分に技術的な重点を置くことで、機体管理の経済性が変化します。
実際には、戦略的分離保証は、緯度、経度、高度、および厳密な時間枠によって区切られた正確な体積回廊である4D軌道契約を割り当てることによって機能します。UTMサービスプロバイダー(USS)は、空間ゾーン全体を無期限にクリアするのではなく、機体が意図された経路に沿って進むにつれて動的に開閉する個別の4Dセルを割り当てます。2つのオペレーターが同じ運用時間枠内で重複する空域を要求した場合、スケジューリングアルゴリズムは、出発時刻を調整したり、巡航速度の変更を義務付けたり、承認前にウェイポイントを再計算したりします。
この初期段階での衝突検知と解決により、航空機の自動操縦装置にかかる計算負荷と操縦負荷が大幅に軽減されます。適切に実施されれば、機上システムは予測可能でエネルギー効率の良い巡航飛行プロファイルを維持し、戦術的な操縦を標準的な運用手順ではなく、まれな緊急事態として扱うことができます。
協力監視と非協力監視の役割
戦略的なモデリングの信頼性は、システムに供給される実際のデータに左右されます。空域管理システムが、提出された飛行計画のみに基づいて経路が安全であると想定している場合、許可されていない航空機や装備のない一般航空機のパイロットがその経路を横切った瞬間に、必ず失敗します。
信頼性の高いアーキテクチャには、階層化されたセンサー入力が必要です。
- UTM(無人航空機交通管理)における協調監視:直接的なリモートIDブロードキャスト、ネットワークリモートIDハートビート、およびトランスポンダフィード(ADS-B Inなど)によって運用ベースラインが確立されます。すべてのアクティブな参加者が認証済みの位置、速度、および軌道意図を送信すると、セルラーまたは衛星データリンクを介して戦略的な再計算がスムーズに行われます。
- UTMレーダー監視:混在空域において、完全に協調的な環境は運用上の幻想に過ぎません。グライダーや農薬散布機から、迷走する趣味のドローンまで、非協力的な航空機が存在するため、地上または空中からの局所的な監視が必要となります。重要な高密度侵入経路に沿ってターゲットを絞ったレーダーフィードを展開することで、UTMプラットフォームは非協力的な侵入者を検知し、それらの侵入者が緊急戦術中止を余儀なくする前に、利用可能な戦略的緩衝地帯を動的に縮小することができます。
エンジニアリングチームは、この統合における困難さを過小評価しがちです。高周波でノイズの多いレーダー軌跡と低周波のネットワークテレメトリを統合すると、「ゴースト現象」や誤った分岐警告が発生することがよくあります。戦略レイヤーが不安定な軌跡データを受信すると、過剰な警戒心から有効な飛行計画を拒否し、正当な理由もなく商用スループットを低下させてしまいます。
エンジニアリング上のトレードオフ:バッファサイズと通路容量
あらゆる戦略的分離アルゴリズムは、不確実性バッファに依存しています。このバッファは、GPS精度低下、突風、テレメトリ遅延などによって機体が経験する可能性のある位置ずれを表します。バッファを小さくしすぎると、戦術アラートが頻繁に発生し、安全確保の違反事例が頻繁に発生します。逆に大きくしすぎると、わずか数回の飛行で空域が飽和状態に達してしまいます。
このトレードオフのバランスを取るには、テレメトリチェーン全体にわたる遅延範囲を追跡することが重要です。例えば、遠隔地上局が80msから1,500msの間で変動するpingを持つLTEネットワークに依存している場合、戦略的な時間バッファは最悪の場合の遅延を反映する必要があります。BVLOS回廊を構築するオペレーターは、決定論的な通信リンクを優先する必要があります。遅延の変動が小さいほど、4Dバブルが小さくなり、許容される空域容量が大きくなります。
よくある統合ミス
企業内トライアルや規制サンドボックスの導入において、チームが繰り返し同じ構造的な問題に直面するのを目にします。
- 飛行計画を不変の約束として扱うのは危険です。気象前線、局地的な上昇気流、向かい風の変化はリアルタイムで発生します。戦略的な衝突回避エンジンには、事前に計画された待機地点と動的な速度制御マージンがルートロジックに組み込まれている必要があります。
- テレメトリ融合におけるセンサー遅延の無視:厳密な時間軸の整合なしに、UTMフィード用の協調監視を戦術レーダーと並行して取り込むと、誤検出による衝突が発生します。センサーヘッドでのタイムタグ付けは必須です。
- デッドゾーンを考慮しない場合:携帯電話のハンドオーバーや地形によるマスキングがテレメトリを妨害する。航空機が15秒間オフラインになった場合、戦略ソフトウェアは予約済みの回廊を開いたままにするか、直ちに劣化状態を宣言して後続のトラフィックを再ルーティングするかを決定する必要がある。
よくある質問
戦略的分離はどの段階で終了し、戦術的衝突回避はどの段階で始まるのか?
民間航空当局によって定義は若干異なるものの、戦略的分離は通常、離陸前または最接近までの規定時間(多くの場合、数分前)外における予約と経路確保を対象としている。予期せぬ侵入機や軌道逸脱が直ちに安全空間領域(通常は数十秒単位)に入ると、戦術的な探知回避規則が適用される。
地上レーダーは、機上搭載型の探知・回避センサーに取って代わることができるだろうか?
特定の地理的に限定された回廊においては、地上レーダー監視によって小型航空機に搭載される重い光学機器やレーダー機器の負担を軽減できる。ただし、そのためには途切れることのない通信リンクの余裕が必要となる。管制空域外の広範囲にわたる運用においては、規制当局は一般的に、戦略的な地上プラットフォームがマクロフローを管理し、機上センサーが局所的な封じ込めを支援するハイブリッドアーキテクチャを想定している。
システムアーキテクチャの推進
無人運航における安全な規模拡大は、機上処理の課題だけではなく、システムレベルのアーキテクチャの問題です。ソフトウェアサプライヤー、レーダーハードウェア、または飛行制御システムを評価する際には、単純なベンチマーク回避デモだけにとらわれず、複数のソースからのトラックデータをどれだけ効率的に取り込み、動的な空間バッファを管理し、機体が離陸するずっと前から衝突検出と解決を自動化できるかを検証する必要があります。真のキャパシティ拡大は、規律ある戦略的な分離確保から始まります。