



複数の車両が一体となって行動する必要がある場合に、群知能プロトコルが重要な理由
群知能プロトコルは、ドローン、ロボット、自律走行車などのグループが群衆のように振る舞わないようにするための、目に見えないロジック層です。センシングスタックが脆弱な場合、システムはデータを収集できるかもしれませんが、データが到着するのが遅すぎたり、フレームが間違っていたり、グループによる意思決定を支えるのに十分なコンテキストがなかったりします。まさにそこから本当の問題が始まります。機体がドリフトし、間隔が崩れ、オペレーターは自信を失い、机上では簡単そうに見えたミッションが、現場での清掃作業へと変わってしまうのです。
エンジニアや調達チームにとって、実務上の問題は、群が感知できるかどうかではなく、感知アーキテクチャがノイズ、動き、部分的な故障といった状況下でも、協調、衝突回避、ミッションの継続性を維持できるかどうかである。これは全く異なる基準であり、購入者は単一のセンサーにとどまらず、タイミング、通信、相対位置、そしてあるノードが他のノードよりも多くの情報を捉えた場合に何が起こるかといった点まで考慮する必要がある。
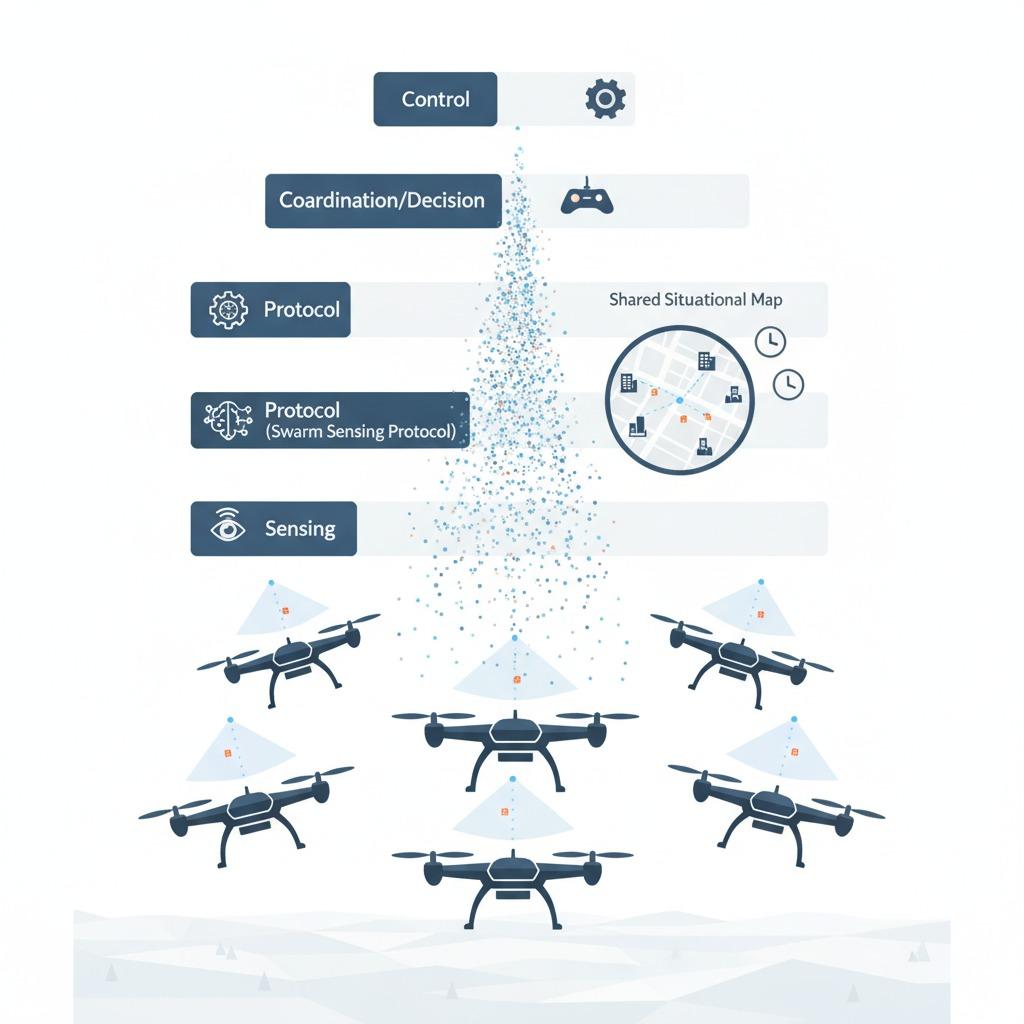
このプロトコルが本当に解決しようとしていることは
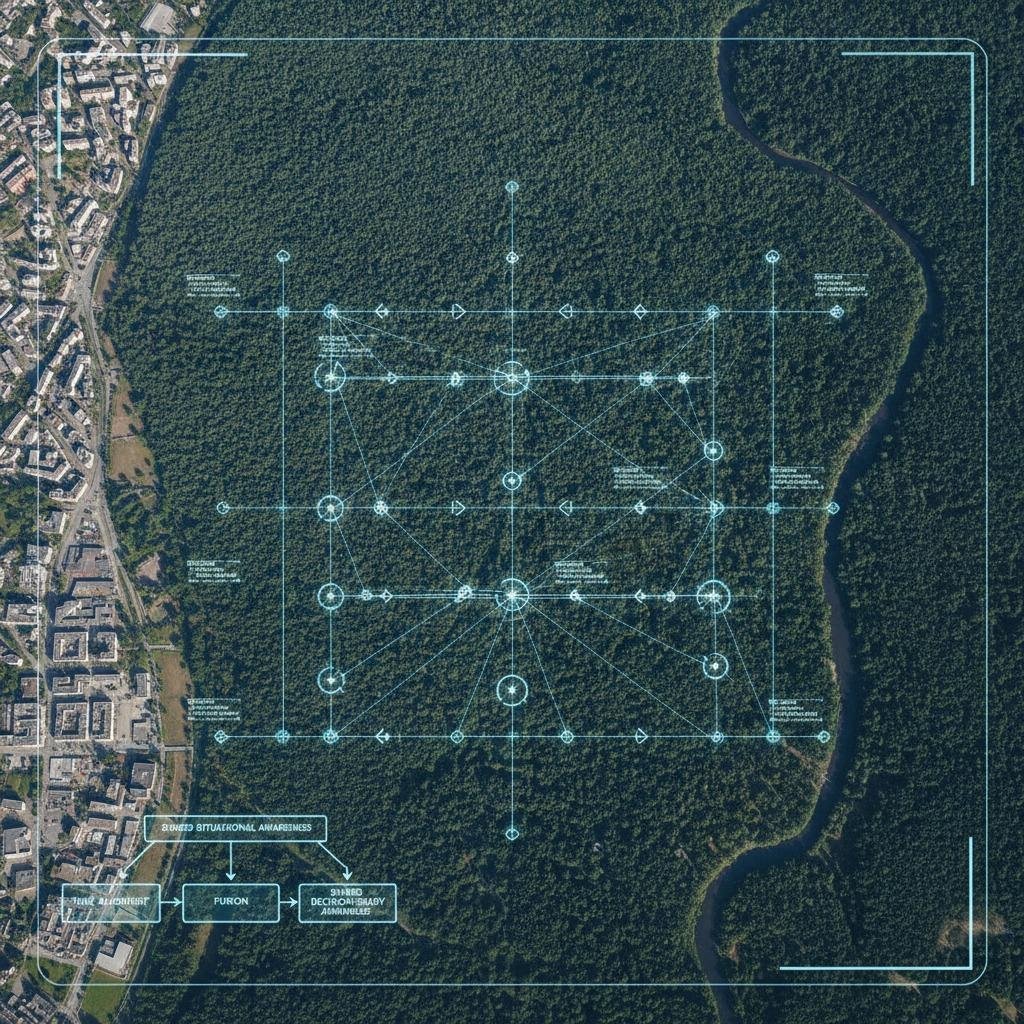
マルチエージェントシステムでは、各ユニットは、近隣のユニット、近隣の障害物、そして場合によってはより広範な運用環境に関する有用な情報を必要とします。課題は、各ノードが現実のごく一部しか認識できないことです。優れた群知能プロトコルは、これらの断片を迅速に統合し、行動を可能にします。目標は完璧な知識を得ることではなく、共有され、タイムリーで、意思決定に役立つ認識を得ることです。
これは、間隔と動きが密接に連動するアプリケーションにおいて重要です。1機のドローンが予期せず減速した場合、他のドローンも数秒以内に調整する必要が生じる可能性があります。また、1台の地上ロボットが危険を検知した場合、グループ全体を停止させることなく、残りのロボットが経路を変更する必要が生じるかもしれません。そのため、 「リーダー・フォロワー測距」 、 「協調軌道衝突回避」 、 「グループ脅威評価」 、 「群れ行動監視」といった用語は、単なる研究用語ではなく、購入者が実際に求めている機能を説明するものなのです。
購入者が比較すべき主要な機能
すべてのプラットフォームが群知能を同じように処理するわけではありません。相対距離測定に最適化されているシステムもあれば、共有障害物検出やミッションレベルの協調に重点を置いているシステムもあります。実際には、ほとんどの購入者は、単一の目玉機能よりも、これらの機能の組み合わせを探すべきでしょう。
リーダーとフォロワーのレンジング
これは多くの場合、最も単純な連携モデルですが、屋外や混雑した場所では、うまく実行するのが意外と難しい場合があります。測距方法は、ユニットが加速したり、旋回したり、視線を失ったりしても、安定した状態を維持する必要があります。システムが過度にドリフトすると、隊形が乱れ、制御ループが自身のエラーを追いかけるようになってしまいます。
協調的な軌道の衝突回避
ここでいうセンシングスタックは、単に位置情報を報告するだけではありません。ユニットがニアミスになる前に経路の衝突を回避できるよう支援します。そのためには通常、高速なデータ交換、信頼性の高いタイムスタンプ、そして生の測定値を実際の動作制約に変換できる制御層が必要です。購入者は、プロトコルが分散型意思決定をサポートしているのか、それともボトルネックとなる中央制御ユニットに依存しているのかについて確認する必要があります。
集団脅威評価
セキュリティ、検査、または防衛関連のユースケースでは、群知能センサーが危険を分類し、脅威が局所的なものかシステム全体に及ぶものかを判断する必要がある場合があります。そのためには、群知能センサー間で視覚、距離、音響、またはその他の信号を組み合わせる必要があります。重要なのはセンサーの種類だけではなく、プロトコルが帯域幅を過剰に消費することなく、これらの読み取り値をどのように統合するかです。
群れ行動のモニタリング
システムは、厳格な経路ではなく、自然で流動的な隊形を維持する必要がある場合がある。群れの行動を監視することで、群れが結束力、間隔、方向の一貫性を維持しているかどうかを検出できる。これは、任務においてカバレッジと適応性が重視される場合に有効だが、正確な調整データに依存する。ノイズの多いプロトコルでは、制御された群れが不規則に見えることがある。
実用的なシステムと印象的なデモを区別する傾向のある選択基準
購入者は、測定範囲の数値やラボテストにおけるノード数に気を取られがちです。これらの数値は重要ですが、全てではありません。真に有益な比較を行うには、まず動作条件を考慮する必要があります。屋内か屋外か、見通し線があるか遮蔽物があるか、高速か低速か、固定形状か変化するフォーメーションかなどです。センシングプロトコルは、マーケティング資料ではなく、実際のミッションプロファイルに合致しているべきです。
レイテンシも実用的なフィルターの一つです。スウォームは多少のエラーは許容できますが、古い情報は許容できません。ノードのドロップアウトに対する耐性も確認しておく価値があります。現場では、ユニットの故障、バッテリーの劣化、無線リンクの途切れ、そして埃や天候の変化などが状況を複雑にします。プロトコルは、参加者が1つ消えた場合でも、崩壊するのではなく、段階的に劣化していくべきです。
統合作業は、通常よりももっと注意を払うべきである。エンジニアは、プロトコルが機上コントローラー、ナビゲーションソフトウェア、オペレーターダッシュボードとどのように連携するのかを理解する必要がある。データ形式が扱いにくかったり、同期が不十分だったりすると、導入には当初の予算には含まれていなかった時間がかかってしまう。
群知能プロジェクトにおけるよくある間違い
よくある間違いの一つは、群知能を単なる通信問題として扱うことです。そうではありません。通信はシステム全体の構成要素の一部に過ぎず、センシングジオメトリ、制御タイミング、障害処理も同様に重要です。もう一つよくある間違いは、実験環境の仕様を過度に細かく設定することです。クリーンなテスト環境では問題なく動作するシステムでも、マルチパス、遮蔽、あるいは地形の混合といった状況が発生すると、動作が不安定になる可能性があります。
データ量が増えれば自動的に連携が向上するという誤った認識が広まりがちですが、実際には過剰なデータはシステムの速度を低下させ、競合の解消を困難にする可能性があります。ネットワークをデータで溢れさせるノイズの多いプロトコルよりも、適切なタイミングで適切な状態を共有する簡潔なプロトコルの方が、一般的にははるかに価値があります。
エンジニアリングおよび調達チーム向けの実践的な購買アドバイス
サプライヤーや社内アーキテクチャを比較検討する際は、実際の動作プロファイルと間隔要件を反映したデモンストレーションを依頼してください。プロトコルが時間同期をどのように処理するか、ノードが1つ脱落した場合の動作、ローカルセンシングとグループレベルの意思決定の両方をサポートしているかどうかを尋ねてください。回答が曖昧な場合は、注意が必要です。
また、システムがあなたが重視する特定の協調モードをどのようにサポートしているかを示す証拠を求めることも賢明です。リーダーとフォロワー間の測距用に構築されたプラットフォームは、協調的な軌道衝突回避には最適ではないかもしれません。同様に、群れ行動の監視用に調整されたシステムは、脅威の検出と迅速な経路変更が任務の鍵となる場合には理想的ではない可能性があります。
製品開発チームにとって、次に取るべき最善のステップは、通常、簡単な技術レビューです。ミッションを明確にし、障害発生シナリオを定義し、規模拡大に踏み切る前に、それらのシナリオに対してプロトコルをテストします。そうすることで、議論を憶測ではなく、運用に基づいたものにすることができます。
よくある質問
群知能プロトコルは群制御と同じものですか?
厳密にはそうではありません。感知は共有された画像を提供し、制御はその画像を協調的な動きへと変換します。両者は密接に関連していますが、同じ層ではありません。
1つのプロトコルで全てのスウォームアプリケーションに対応できるだろうか?
まれです。適切なアプローチは、ノード数、環境、速度、そして任務が編隊、検査、セキュリティ、探査のいずれに重点を置いているかによって異なります。
プラットフォームを選ぶ前に、どのような点を確認すべきでしょうか?
まずは、レイテンシ、耐障害性、同期、そしてシステムが部分的な障害をどのように処理するかから始めましょう。次に、プロトコルが、最も高度に聞こえるモデルだけでなく、実際に必要な協調モデルをサポートしているかどうかを確認してください。
賢明な次のステップ
新しいプラットフォームやアップグレード向けにスウォームセンシングプロトコルを評価する場合は、機能一覧ではなく、ミッションの制約条件から始めましょう。測距、衝突回避、脅威評価、編隊監視といった項目を中心に簡単に比較検討し、実際の動作環境とネットワーク環境下でプロトコルをテストしてください。そうすれば、通常は答えが明らかになります。