




자동화된 창고, 로봇 공학 또는 능동형 운송 통로에 FMCW 레이더를 배치할 때, 인지 엔지니어는 밀집된 배경 잡음에서 깨끗한 운동학적 데이터를 추출하는 데 어려움을 겪습니다. 근본적인 문제는 잘 알려져 있습니다. 신뢰할 수 있는 도플러 속도 감지는 연속적인 처프 반사에서 발생하는 미묘한 위상 변화를 분리하는 데 달려 있지만, 구조용 강철 빔, 콘크리트 칸막이, 장비 케이스와 같은 주변의 고정된 표면은 고진폭 반사 신호로 수신기를 압도하는 경우가 많습니다. 레이더 프런트 엔드가 정지된 반사 신호로 포화되면, 위험에 노출된 사람이나 저속으로 움직이는 자율 주행 차량(AGV)에서 발생하는 미세한 마이크로 도플러 신호는 잡음층에 묻혀버립니다.

신호 대 잡음 병목 현상
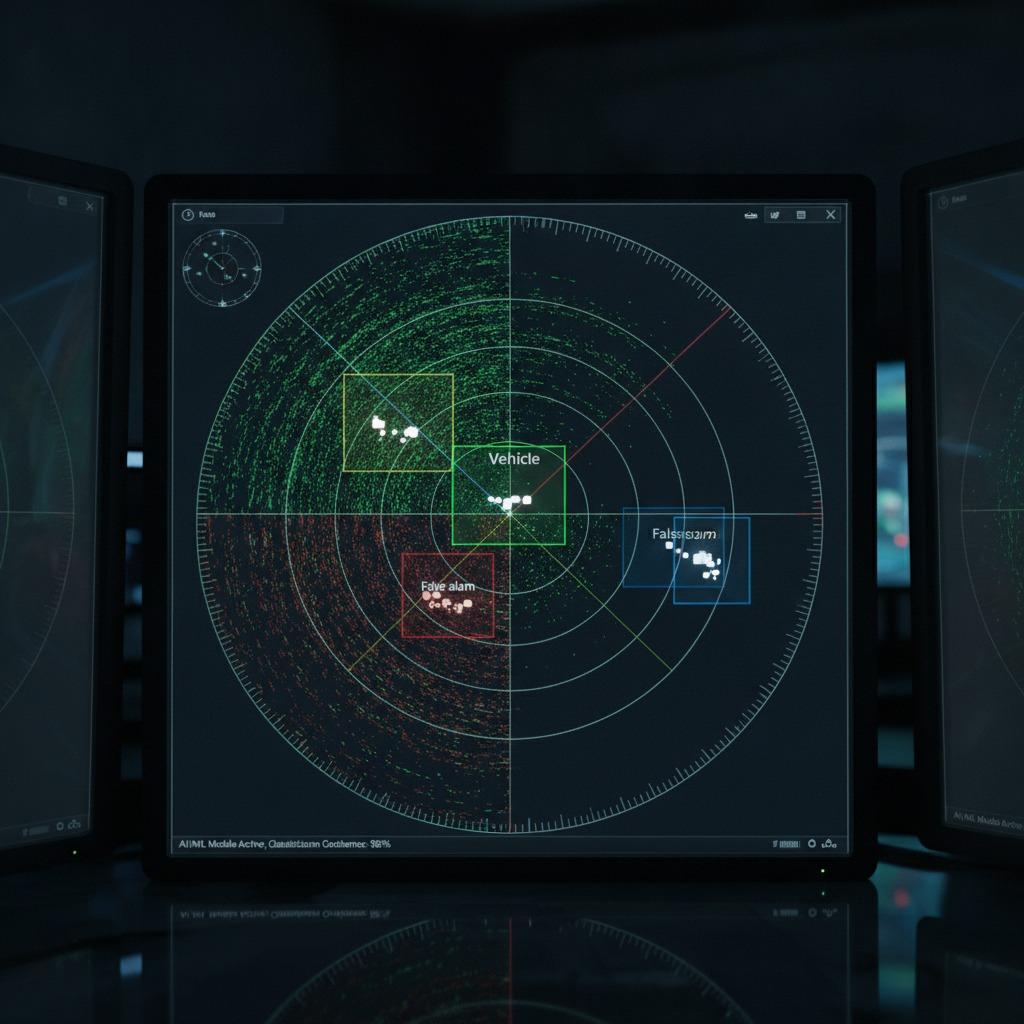
이상적인 테스트 환경에서는 거리 및 속도 구간에 걸쳐 고립된 반사체를 추적하는 것이 매우 간단합니다. 그러나 실제 산업 환경에서는 레이더 포인트 클라우드가 여러 가지 다른 방식으로 저하됩니다.
- 다중경로 고스팅: 금속 장벽은 전송된 RF 에너지를 반사하여 0이 아닌 속도를 가진 가상 목표물을 생성함으로써 단순한 임계값 알고리즘을 속입니다.
- 위상 잡음 마스킹: 고출력 제로 도플러 반사는 전체 속도 축에 걸쳐 위상 잡음 레벨을 높여, 근처에서 움직이는 낮은 RCS(레이더 단면적) 목표물을 탐지하지 못하게 합니다.
- 공간적 번짐 현상: 접선 궤적을 따라 움직이는 목표물은 송수신기에 대해 거의 0에 가까운 방사 속도를 가지므로, 단순한 고주파 필터링 네트워크에 의해 조기에 걸러지게 됩니다.
이러한 문제를 해결하려면 기본적인 거리-도플러 맵 생성 단계를 넘어 다단계 필터링 및 공간 처리 체인으로 나아가야 합니다.
동적 레이더를 위한 계층형 처리 프레임워크
최신 센서 아키텍처는 단순히 수신기 이득이나 고정된 오경보율(CFAR) 임계값에 의존하는 대신, 공간적, 시간적, 스펙트럼적 영역에 걸쳐 간섭 문제를 체계적으로 해결합니다.
1. 제로 속도 필터링 및 고정형 클러터 제거
첫 번째 방어선은 거리-도플러 빈이 하위 시스템으로 전달되기 전에 적용되는 정적 잡음 제거 입니다. 기존의 이동 표적 탐지(MTI) 고주파 유한 임펄스 응답(FIR) 필터는 종종 너무 강하게 차단하여 방사 속도가 0에 가까운 느리게 움직이는 사람 표적을 억제합니다. 대신, 최신 구현에서는 연속적인 펄스 반복 간격(PRI)에 걸쳐 적응형 평균 차분 또는 상태 공간 필터링을 선호합니다. 채널 응답의 정적 성분을 지속적으로 추정함으로써, 시스템은 저속 운동학적 신호를 제거하지 않고 고정된 환경 에코를 제거합니다.
2. 적응형 빔포밍을 통한 방향성 분리
일단 초기 정지 편향이 완화되면 공간적 모호성을 해결해야 합니다. 고정된 공간 윈도잉 방식은 강한 측엽 반사체로부터 인접한 각도 영역으로 에너지가 새어나가는 문제를 자주 발생시킵니다. 최소 분산 무왜곡 응답(MVDR) 또는 방향성 널 스티어링과 같은 적응형 빔포밍 루틴을 활용하면 시스템은 안테나 어레이 가중치를 동적으로 조정할 수 있습니다. 이를 통해 안테나 패턴 널을 높은 반사율을 가진 정지 장애물 쪽으로 유도하는 동시에 유용한 속도 신호를 나타내는 방향의 이득을 유지할 수 있습니다.
3. 포인트 클라우드 클러스터링 및 이동 객체 분할
희소한 레이더 반사 신호에서 목표물의 경계를 추출하는 것은 밀집된 광학 이미지에서 공간 에지 검출을 수행하는 것보다 본질적으로 더 어렵습니다. 견고한 이동 객체 분할은 검출된 점들의 국소 클러스터 전반에 걸쳐 방사 속도 일관성을 평가하는 데 의존합니다. 도플러 차원(거리-방위각-도플러 클러스터링)이 추가된 DBSCAN(Density-Based Spatial Clustering of Applications with Noise)과 같은 알고리즘은 단일 차량이 약간씩 어긋난 속도로 움직이는 세 개의 분리된 개체로 나타나는 분할 목표물 아티팩트를 방지합니다.
4. 동적 장면 업데이트를 통한 파이프라인 지속성 유지
점 검출은 불안정하며, 가림 현상이나 순간적인 안테나 단면적 감소로 인해 검출이 누락될 수 있습니다. 결정론적 동적 장면 업데이트 루프는 분할된 클러스터를 무향 칼만 필터(UKF) 또는 공동 확률 데이터 연관(JPDA)을 통해 응집된 추적 상태로 연결합니다. 이 프레임워크는 객체가 교차로에서 정지하여 도플러 편이가 일시적으로 0이 되는 경우에도 프레임 경계를 넘어 목표물의 식별 정보를 유지합니다.
시스템 선정 기준: 하드웨어 및 연산 능력 간의 절충점
레이더 송수신기와 그에 맞는 DSP 또는 FPGA 아키텍처를 확정하기 전에 개발팀은 처리 지연 시간과 해상도 임계값을 비교하여 적합성을 확인해야 합니다.
| 시스템 매개변수 | 디자인 영향 | 엔지니어링 주의 사항 |
|---|---|---|
| 처프 반복 시간(T_c) | 최대의 명확한 속도를 지정합니다. | 짧은 처프 주기는 ADC 처리량 요구 사항과 처프 간 재설정 제약 조건을 높입니다. |
| 프레임 듀티 사이클 | 트랙 연속성과 지연 시간을 확인합니다. | 높은 듀티 사이클은 수동형 인클로저에서 열 스로틀링을 유발하여 RF 캐리어 안정성을 변화시킵니다. |
| 가상 배열 개수 | MIMO 합성을 통해 각도 해상도를 제어합니다. | 빔포밍에서 행렬 역산 연산을 확장하여 DSP 메모리 사용량을 크게 늘립니다. |
흔히 저지르는 건축적 실수
초기 하드웨어 구동 과정에서 흔히 발생하는 오류는 노이즈 제거 처리를 보조 호스트 애플리케이션 프로세서에서 실행되는 소프트웨어 계층에 전적으로 맡기는 것입니다. SPI 또는 이더넷을 통해 원시 ADC 버퍼나 대규모 3D 거리-도플러-방위각 큐브를 전송하면 사용 가능한 버스 대역폭이 빠르게 병목 현상을 일으킵니다. 프런트엔드 처리, 특히 초기 2D FFT, 정적 행렬 뺄셈 및 임계값 생성은 온칩 또는 인접한 FPGA 내부에서 직접 실행되어야 합니다.
또 다른 사각지대는 접선 가속도입니다. 단순 도플러 처리 방식은 프레임 주기 동안 방사 속도가 일정하다고 가정합니다. 고속 회전이나 불규칙한 로봇 궤적에서는 방사 가속도로 인해 에너지가 여러 도플러 빈에 분산되어 탐지 감도가 저하됩니다. 시스템 설계자는 목표물이 단일 코히런트 처리 간격(CPI) 동안 여러 속도 빈을 넘나들지 않도록 처프 적분 시간을 모니터링해야 합니다.
자주 묻는 질문
대상의 움직임이 센서에 완전히 수직일 때 도플러 처리는 어떻게 작동합니까?
물체가 레이더 빔에 대해 정확히 90도 각도로 이동할 때, 물체의 방사 속도는 0이 됩니다. 이러한 상황에서는 도플러 검출 방식으로는 주파수 편이만으로는 목표물을 정적 잡음과 구분할 수 없습니다. 따라서 추적 계층은 다중 프레임 공간 변위 추적 방식을 사용하거나, 중첩되고 직교하는 영역을 확보하도록 배치된 여러 개의 레이더 노드를 활용해야 합니다.
주파수 영역 필터링으로 다중경로 반사를 완전히 제거할 수 있을까요?
아니요. 다중경로 반사 신호는 움직이는 반사체가 간접적으로 반사된 신호에 속도를 전달하기 때문에 종종 0이 아닌 도플러 편이를 동반합니다. 다중경로 문제를 해결하려면 공간적 타당성 검사, 트랙 이력 게이팅, 그리고 허용 가능한 시선 방향의 고도 및 방위각 범위를 벗어나는 반사 신호를 제거하는 디지털 빔포밍을 결합해야 합니다.
센서 통합을 위한 다음 단계
혼잡한 환경에서 안정적인 추적을 구현하려면 먼저 최대 작동 노이즈 조건에서 원시 RF 반환 프로파일을 벤치마킹해야 합니다. 소프트웨어 필터를 최종 확정하기 전에 선택한 트랜시버 아키텍처가 저잡음 증폭기(LNA)를 포화시키지 않고 고진폭의 제로 속도 반환 신호를 견딜 수 있는 충분한 동적 범위를 제공하는지 확인해야 합니다. 처프 타임라인, 가상 채널 구조 및 처리 하드웨어를 동시에 검토하면 제품 개발 후반에 발생할 수 있는 비용이 많이 드는 PCB 재설계를 방지할 수 있습니다.