




Проблема насыщения множественными целями в современной периметровой обороне
Для руководителей служб безопасности предприятий, координаторов обороны баз и специалистов по планированию пограничной инфраструктуры профиль угроз, исходящих от беспилотных летательных аппаратов, кардинально изменился. Одиночный квадрокоптер, дрейфующий над границей зоны ответственности, представляет собой управляемый инцидент, обычно устраняемый с помощью радиочастотных детекторов или поворотных камер. Скоординированные групповые прибытия представляют собой совершенно иную оперативную задачу. Когда несколько микро-БПЛА одновременно пересекают несколько векторов, традиционные радиолокационные системы испытывают перегрузку при обработке сигналов, теряют следы в наземных помехах или классифицируют угрозу как аномальный шум. Поэтому инвестиции в радиолокационное наблюдение против роев перешли из экспериментальной статьи расходов в приоритетную задачу закупок для критически важной инфраструктуры объектов. 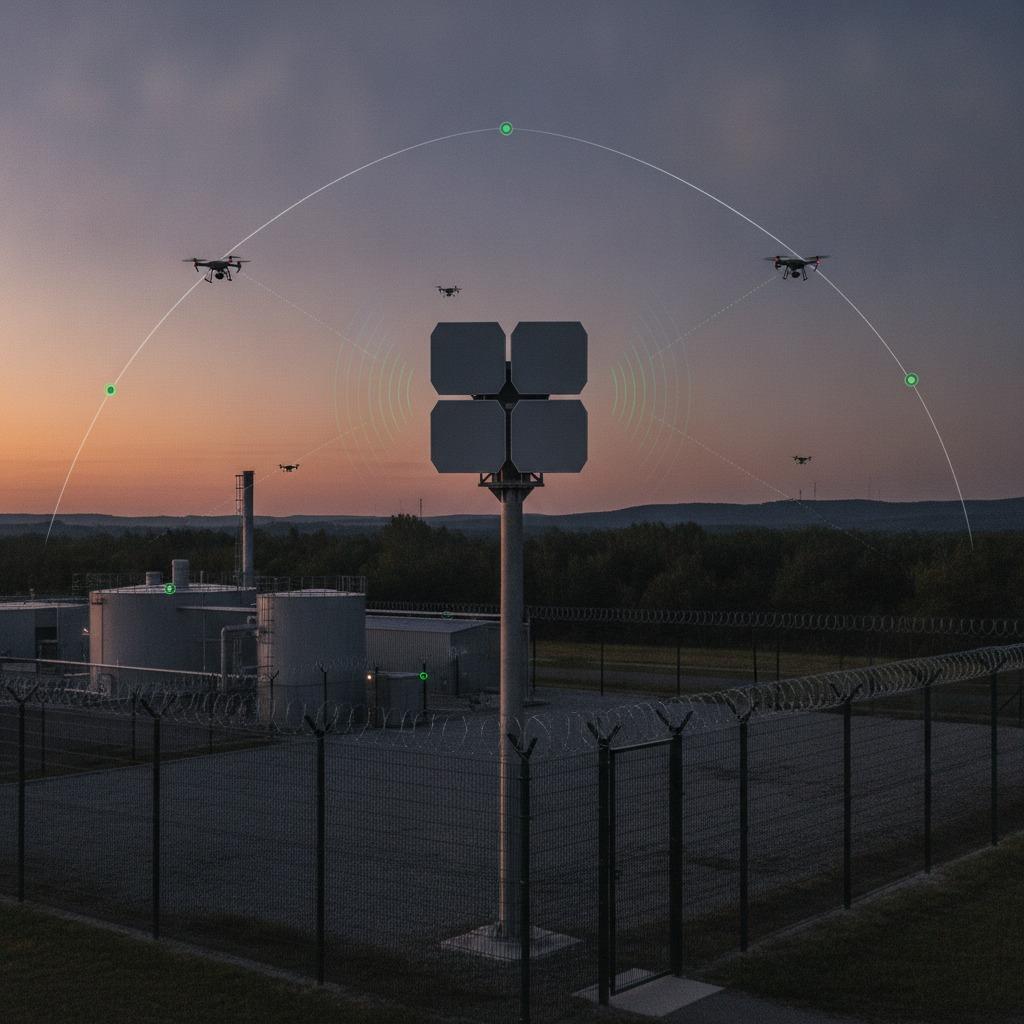
Группам, работающим на периметре, не нужен еще один теоретический лист с техническими характеристиками радара; им необходимо понимать, как работают сигнальные цепи радара, когда пять, десять или двадцать летательных аппаратов с низкой отражательной способностью попадают в зону наблюдения на уровне верхушек деревьев. Решение редко сводится к чистой мощности передачи. Речь идет о том, как архитектура формирования луча, алгоритмы обработки сигналов и логика управления сопровождением обрабатывают одновременные цели, не вызывая парализующих ложных тревог.
Почему традиционные радары ПВО не справляются с роями дронов
Большинство устаревших радаров безопасности были рассчитаны на поражение обычных авиационных целей — вертолетов, легких самолетов или крылатых ракет — с радиолокационной заметностью (РЗС), измеряемой в квадратных метрах. Коммерческие беспилотные летательные аппараты, как серийные, так и модифицированные, имеют РЗС, часто ниже 0,01 м², в основном состоящие из неотражающего пластика и углеродного волокна, с крошечными бесщеточными двигателями и литиевыми батареями, отражающими радиочастотную энергию.
Когда группа таких платформ маневрирует на малых высотах, устаревшие датчики сталкиваются с тремя серьезными операционными проблемами:
1. Время задержки луча и частота обновления.
Механически вращающиеся антенные решетки совершают полный круговой обзор на 360 градусов за одну-четыре секунды. В условиях массового обстрела, когда цели совершают агрессивные маневры уклонения или появляются за хребтами со скоростью 18-25 метров в секунду, многосекундный интервал повторного облета означает, что радар отображает устаревшие точки слежения, а не действенные векторы в реальном времени. Фильтр слежения во время сканирования постоянно выходит из строя, сбрасывая идентификаторы целей и перегружая операторов.
2. Загромождение фона и доплеровская путаница
Обнаружение целей с помощью радаров зависит от выделения скоростей целей по отраженному от земли свету — например, от колыхания верхушек деревьев при сильном ветре, движения транспортных средств на автомагистралях и отраженного от поверхности моря света. Рой дронов часто зависает в воздухе, летает на предельно малой высоте или движется в соответствии с преобладающей скоростью ветра. Если сигнальный процессор применяет агрессивный режекторный фильтр для индикации движущихся целей (MTI) для удаления помех, он непреднамеренно отфильтровывает зависшие дроны. Если чувствительность повышается без сложной фильтрации, система заваливает командную консоль сотнями ложных оповещений.
3. Насыщение направляющей платформы
Более старые фильтры слежения назначают вычислительные потоки последовательно. Когда двадцать целей пересекают зону покрытия в течение трех секунд, логика корреляции треков часто неправильно связывает отражения, создает фантомные разветвления треков или полностью отбрасывает допустимые векторы. В условиях высокой плотности вторжений пропускная способность системы слежения так же важна, как и дальность обнаружения.
Оценка архитектур противодействия роевым атакам: ключевые инженерные компромиссы.
Выбор оптимальной конфигурации радара требует баланса между пространственным охватом, частотой повторных наблюдений и площадью развертывания. Как правило, группы по закупкам оценивают две основные аппаратные архитектуры:
| Системный параметр | Стационарная 3D-активная электронно-сканирующая антенная решетка (AESA) | Высокоскоростное гибридное сканирование с непрерывным излучением (FMCW) |
|---|---|---|
| Частота повторных посещений | Меньше секунды; мгновенное многолучевое освещение во всех секторах. | Умеренная скорость (обычно от 0,5 до 1,5 секунд на один проход). |
| Ограничение одновременного движения по трассе | Высокий уровень (одновременная обработка сотен активных треков). | Умеренный уровень сложности (оптимизирован для 20-50 активных треков). |
| Отслеживание целей с низкой скоростью и малым размером (LSS) | Исключительные характеристики; непрерывная подача энергии на цель позволяет осуществлять микродоплеровское извлечение лезвия. | Хорошо; в значительной степени опирается на кинематическое сглаживание траектории. |
| Тепловые и энергетические потребности | Более высокая скорость непрерывного вытягивания; требует эффективного отвода тепла из окружающей среды. | Низкий энергопотребление; хорошо подходит для временных или мачтовых установок. |
| Относительная общая стоимость владения | Более высокие первоначальные капитальные затраты; минимальное количество движущихся частей снижает необходимость в техническом обслуживании в полевых условиях. | Более низкая первоначальная стоимость; механические компоненты привода требуют планового обслуживания. |
Для объектов, предназначенных для защиты от преднамеренных, скоординированных многоточечных атак, стандартной технической основой стали стационарные 3D-радары с активной фазированной антенной решеткой (AESA), работающие в X-диапазоне или Ku-диапазоне. Отсутствие механических азимутальных приводов позволяет радару синтезировать одновременные приемные лучи, обеспечивая непрерывную траекторию полета и выделяя специальные энергетические импульсы для допроса предполагаемых целей.
Роль микродоплеровского метода в определении целевого объекта
Одной из самых сложных оперативных задач в периметровой обороне является отделение дронов от птиц. Стаи скворцов, гусей или чаек создают радиолокационные сигнатуры, которые очень точно имитируют скорость, высоту и РЛС небольших многороторных летательных аппаратов. Генерация радиолокационного сигнала о вторжении дрона каждый раз, когда птица попадает в зону поражения, быстро приводит к тому, что операторы вынуждены полностью отключать систему оповещения.
Для решения этой проблемы в передовых системах используется распознавание небольших сигналов дронов с помощью микродоплеровской спектральной обработки. В то время как шасси дрона движется вперед с заданной базовой скоростью, высокоскоростное вращение лопастей пропеллера вызывает быстрые, циклические фазовые сдвиги в отраженном радиолокационном импульсе. Анализируя эти микродоплеровские боковые полосы, современные программируемые логические интегральные схемы (FPGA) могут за доли секунды различать отчетливый биомеханический ритм машущих крыльев от непрерывной гармонической частоты двух- или трехлопастных карбоновых пропеллеров.
Вопросы выбора поставщиков и системной интеграции.
Прежде чем утверждать технические характеристики основного оборудования для защиты объекта, междисциплинарные инженерно-закупочные группы должны провести аудит архитектуры интеграции:
Передача управления и контроля (C2) и слияния данных с датчиков.
Радар — это датчик раннего обнаружения, а не датчик идентификации. Он не может сообщить оператору, какой груз несет несанкционированный дрон. Программный слой радара должен передавать координаты траектории с низкой задержкой через стандартизированные протоколы защиты (такие как Asterix Cat 010/240 или открытые API/REST-интерфейсы) на подчиненные электрооптические/инфракрасные (ЭО/ИК) камеры, непосредственно нацеливая их на целевые векторы. Если задержка передачи превышает 200 миллисекунд, тепловизионные камеры с узким полем зрения будут постоянно отклоняться назад от быстро движущихся дронов и не смогут зафиксировать цель.
Разрешение частотных конфликтов и топография местности
Системы Ku-диапазона обеспечивают исключительно высокое угловое разрешение и компактные размеры панелей, но при сильных дождях или в прибрежном тумане они заметно ослабевают по сравнению с радарами S-диапазона или C-диапазона. В свою очередь, радары более низких частот испытывают проблемы с точностью определения вертикальной высоты и многолучевым отражением от поверхности земли вблизи ровной воды или асфальта. Рабочее время должно определяться на основе реалистичного обследования местности, а не данными о дальности действия, полученными в условиях пустыни.
Совместимость с средствами радиоэлектронной борьбы
Если ваша система защиты включает активные системы подавления радиочастотных помех, радар должен обладать встроенной функцией частотной адаптации и цифровой фильтрацией для предотвращения насыщения входного каскада локальными гармониками помех. Работа активного постановщика помех рядом с незащищенным радаром наблюдения часто ослепляет приемник радара, фактически лишая его ситуационной осведомленности в момент начала перехвата.
Часто задаваемые вопросы
Могут ли радары противодействия роевым атакам различать дружественные и враждебные беспилотники, действующие совместно?
Чисто радиолокационные системы не могут однозначно подтвердить статус «свой-чужой» без использования вспомогательных транспондеров (таких как Remote ID или Mode 5 IFF). В спорном воздушном пространстве радар предоставляет данные о скорости, координатах и сигнатуре, а интеграция с локальными датчиками радиочастотного обнаружения и разрешенной телеметрией полета в программном обеспечении управления определяет намерения.
Сколько радарных панелей необходимо для обеспечения полной круговой защиты периметра на 360 градусов?
Для стационарных установок с активной фазированной антенной решеткой (AESA) для полного сферического или полусферического покрытия обычно требуется от трех до четырех неподвижных плоских панелей, установленных на центральной мачте или углах здания, каждая из которых покрывает сектор азимута от 90 до 120 градусов с зазором по углу места от 30 до 40 градусов для уменьшения слепых воронок над головой.
Какой основной фактор ограничивает дальность обнаружения микробеспилотников радаром?
Целевая ЭПР и обратное рассеяние от наземных помех, а не мощность радиолокационного передатчика. Обнаружение объекта с ЭПР 0,01 м² на ясном небе на расстоянии трех километров намного проще, чем обнаружение того же объекта на расстоянии 800 метров, на высоте четырех метров над линией деревьев или металлическим ограждением.
План действий для групп по закупкам
Если ваш объект модернизирует периметр безопасности для противодействия многовекторным угрозам на малых высотах, не полагайтесь исключительно на предоставленные поставщиком имитационные демонстрации. Запросите слепое полевое испытание, в котором явно будет задействовано не менее трех одновременно летающих микро-дронов по скоординированным перекрывающимся траекториям вблизи препятствий на местности. Настаивайте на анализе показателей ложных срабатываний за 48-часовой непрерывный период эксплуатации, а также журналов отслеживания целей. Оценка того, насколько четко датчик различает механические лопасти от препятствий окружающей среды во время реальных летных испытаний, является единственным надежным способом подтверждения готовности к противодействию нескольким целям.