




Когда инженеры-системотехники развертывают радары FMCW в автоматизированных складских помещениях, робототехнических системах или коридорах активного транспорта, извлечение чистых кинематических данных из плотного фонового шума остается непреодолимой проблемой. Фундаментальная проблема хорошо известна: надежное обнаружение доплеровской скорости зависит от выделения тонких фазовых сдвигов в последовательных отражениях с частотной модуляцией, но окружающие статические поверхности — такие как стальные балки, бетонные перегородки и корпуса оборудования — обычно перегружают приемник высокоамплитудными отраженными сигналами. Когда передний край радара насыщен отражениями от неподвижных объектов, тонкие микродоплеровские сигнатуры от уязвимого персонала или медленно движущихся автономных транспортных средств (AGV) исчезают в шумовом фоне.

«Узкое место, соединяющее сигнал и помехи»
В идеализированных испытательных камерах отслеживание изолированного отражателя в различных диапазонах дальности и скорости является тривиальной задачей. Однако в реальных промышленных условиях облака точек радара ухудшаются по-разному:
- Эффект «многолучевого отражения»: металлические барьеры отражают передаваемую радиочастотную энергию, создавая синтетические цели с ненулевыми скоростями, которые обманывают простые алгоритмы определения порогового значения.
- Маскировка фазового шума: мощные отражения с нулевым эффектом Доплера повышают уровень фазового шума по всей оси скорости, ослепляя детекторы и затрудняя обнаружение движущихся поблизости целей с низкой эффективной площадью рассеяния (ЭПР).
- Пространственное размытие: цели, движущиеся по тангенциальным траекториям, имеют близкую к нулю радиальную скорость относительно приемопередатчика, что приводит к их преждевременному отфильтровыванию с помощью упрощенных высокочастотных фильтрующих сетей.
Для решения этих проблем необходимо перейти от простого построения карт дальности-доплера к многоступенчатой цепочке фильтрации и пространственной обработки.
Многоуровневая структура обработки данных для динамического радара
Вместо того чтобы полагаться на коэффициент усиления приемника или на пороговые значения постоянной частоты ложных срабатываний (CFAR), современные архитектуры датчиков систематически устраняют помехи в пространственной, временной и спектральной областях.
1. Фильтрация с нулевой скоростью и удаление стационарных помех.
Первая линия защиты — это удаление стационарных помех, применяемое до того, как данные о дальности и доплеровском сдвиге будут переданы дальше по потоку. Традиционные фильтры верхних частот с конечной импульсной характеристикой (КИХ) для индикации движущихся целей (MTI) часто слишком агрессивно подавляют сигналы от медленно движущихся целей, радиальная скорость которых близка к нулю. Вместо этого современные реализации отдают предпочтение адаптивному вычитанию среднего значения или фильтрации в пространстве состояний по последовательным интервалам повторения импульсов (PRI). Путем непрерывной оценки статической составляющей отклика канала система вычитает фиксированные эхо-сигналы окружающей среды, не подавляя кинематику низких скоростей.
2. Направленная изоляция с помощью адаптивного формирования луча.
После устранения стационарного смещения необходимо разрешить пространственную неоднозначность. Фиксированное пространственное оконное преобразование часто приводит к утечке энергии от сильных отражателей боковых лепестков в соседние угловые интервалы. Используя адаптивные алгоритмы формирования луча , такие как метод минимальной дисперсии без искажений (MVDR) или направленное управление нулевыми значениями, система динамически корректирует весовые коэффициенты антенной решетки. Это направляет нулевые значения диаграммы направленности антенны в сторону стационарных препятствий с высокой отражательной способностью, сохраняя при этом усиление в направлениях, отображающих важные сигнатуры скорости.
3. Кластеризация облаков точек и сегментация движущихся объектов.
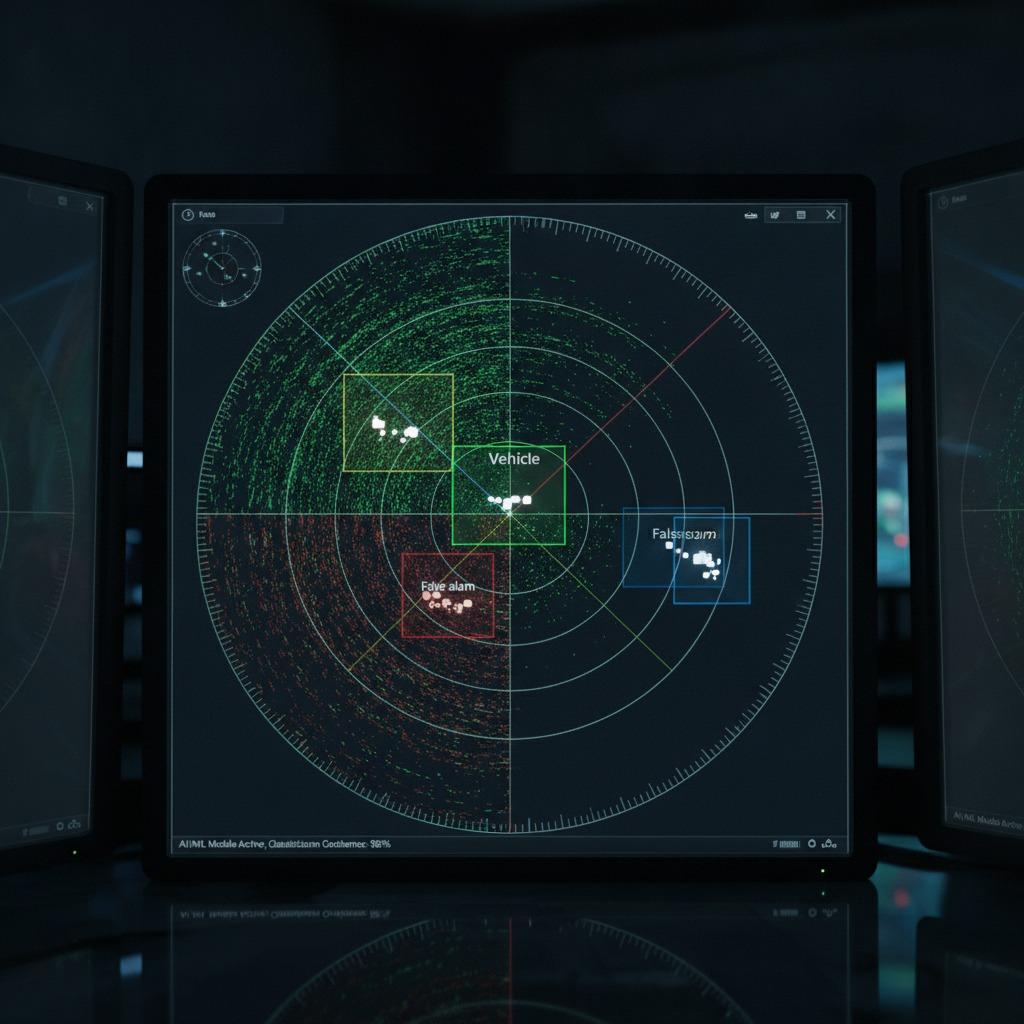
Извлечение границ цели из разреженных радиолокационных сигналов по своей сути сложнее, чем пространственное обнаружение границ на плотных оптических изображениях. Надежная сегментация движущихся объектов основана на оценке согласованности радиальной скорости в локализованных кластерах обнаруженных точек. Такие алгоритмы, как кластеризация пространственных данных на основе плотности с учетом шума (DBSCAN), дополненная доплеровским измерением (кластеризация по дальности-азимуту-доплеру), предотвращают артефакты разделения цели, когда одно транспортное средство выглядит как три непересекающихся объекта, движущихся с немного различающимися скоростями.
4. Сохранение данных в конвейере обработки при динамическом обновлении сцены.
Обнаружение точек нестабильно; перекрытия и кратковременные провалы в поперечном сечении антенны приводят к пропуску обнаружений. Детерминированный цикл динамического обновления сцены связывает сегментированные кластеры в согласованные состояния траектории с помощью нелинейных фильтров Калмана (UKF) или совместной вероятностной ассоциации данных (JPDA). Эта структура поддерживает идентичность цели на границах кадров, даже когда объект останавливается на перекрестке и на короткое время создает нулевой доплеровский сдвиг.
Критерии выбора системы: компромиссы между аппаратными и вычислительными возможностями.
Прежде чем окончательно определиться с архитектурой радиолокационного приемопередатчика и сопутствующей цифровой обработки сигналов (DSP) или программируемой логической интегральной схемы (FPGA), группам разработчиков необходимо согласовать задержку обработки с пороговыми значениями разрешения:
| Системный параметр | Влияние дизайна | Технические меры предосторожности |
|---|---|---|
| Время повторения щебетания (T_c) | Определяет максимальную однозначную скорость. | Более короткие циклы частотной модуляции повышают требования к пропускной способности АЦП и накладывают ограничения на сброс между циклами модуляции. |
| Рабочий цикл рамы | Определяет непрерывность пути и задержку. | Высокие коэффициенты заполнения вызывают термическое дросселирование в пассивных корпусах, что изменяет стабильность радиочастотной несущей. |
| Количество виртуальных массивов | Угловое разрешение определяется посредством MIMO-синтеза. | Расширяет возможности операций инверсии матриц в рамках формирования луча и расширения области памяти DSP. |
Распространенные архитектурные ошибки
Часто встречающаяся ошибка на начальном этапе запуска оборудования — это полная передача подавления помех программным слоям, работающим на дополнительном хост-процессоре. Передача необработанных буферов АЦП или больших трехмерных кубов дальности-доплера-азимута по SPI или Ethernet быстро приводит к ограничению доступной пропускной способности шины. Обработка на переднем плане — в частности, начальные двумерные БПФ, вычитание статических матриц и генерация пороговых значений — должна выполняться на кристалле или непосредственно в соседней ПЛИС.
Ещё одним «слепым пятном» является тангенциальное ускорение. Простая доплеровская обработка предполагает, что радиальная скорость остаётся постоянной в течение периода кадра. При высокоскоростных поворотах или непредсказуемых траекториях движения роботов радиальное ускорение приводит к рассеиванию энергии по нескольким доплеровским диапазонам, что снижает чувствительность обнаружения. Системные архитекторы должны контролировать время интеграции чирпа, чтобы гарантировать, что цели не пересекают диапазоны скорости в течение одного интервала когерентной обработки (CPI).
Часто задаваемые вопросы
Как работает доплеровская обработка, когда движение цели строго перпендикулярно датчику?
Когда объект движется под строгим углом в 90 градусов к лучу радара, его радиальная скорость падает до нуля. В таких сценариях доплеровское обнаружение не может отличить цель от статических помех, используя только сдвиг частоты. Слой слежения должен использовать многокадровое отслеживание пространственного смещения, или система должна использовать несколько радиолокационных узлов, расположенных с перекрывающимся ортогональным покрытием.
Может ли фильтрация в частотной области полностью устранить многолучевые отражения?
Нет. Многолучевые отражения часто несут ненулевые доплеровские сдвиги, поскольку движущийся отражатель передает свою скорость косвенно отраженному сигналу. Борьба с многолучевым распространением требует сочетания проверок пространственной достоверности, стробирования по истории траектории и цифрового формирования луча, которое отсеивает отражения, выходящие за пределы допустимых значений угла места и азимута в пределах прямой видимости.
Следующие шаги по интеграции датчиков
Внедрение надежного отслеживания в условиях сильных помех начинается с проверки профиля отраженного радиочастотного сигнала при пиковом уровне рабочего шума. Перед окончательной настройкой программных фильтров убедитесь, что выбранная вами архитектура приемопередатчика обеспечивает достаточный динамический диапазон для работы с высокоамплитудными отражениями нулевой скорости без насыщения малошумящего усилителя (LNA). Одновременный анализ временных шкал частотной модуляции, геометрии виртуальных каналов и аппаратного обеспечения обработки данных позволяет избежать дорогостоящих перепроектирований печатных плат на поздних этапах разработки продукта.