



Почему проверка геометрии построения важна до того, как флот дронов поднимется в воздух
Проверка геометрии построения — одна из тех тем, которая звучит академично, пока реальный полет не закончится неудачей. Для команд, разрабатывающих многодронные системы, вопрос редко сводится к тому, могут ли дроны летать; вопрос заключается в том, могут ли они сохранять полезную форму во время движения, поворотов, ускорения и восстановления после возмущений, не сталкиваясь друг с другом. Это важно для инженеров, менеджеров по закупкам и продуктовых команд, потому что геометрия — это не просто проблема управления. Она влияет на стабильность полезной нагрузки, зону покрытия датчиков, безопасность воздушного пространства, повторяемость испытаний и стоимость каждого полевого испытания.
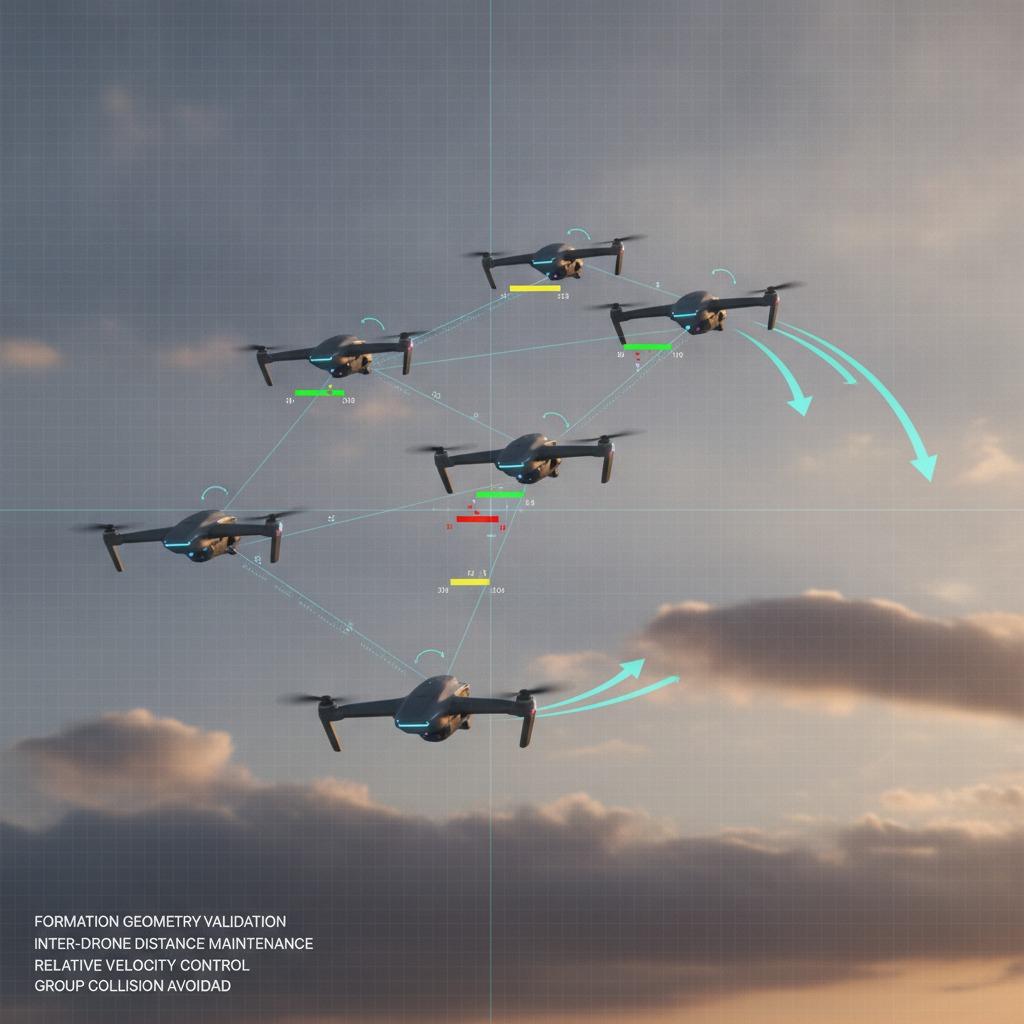
Когда строй хорошо выглядит в симуляции, но распадается при боковом ветре или во время скоординированного поворота, причиной обычно является расхождение между запланированным расстоянием и фактическим относительным движением. На практике покупателям необходимо решить, какой уровень точности должна поддерживать система, как будут взаимодействовать дроны и какие механизмы безопасности будут активироваться, когда строй начнет разрушаться. В этом и заключается истинная цель валидации: не доказать совершенство, а показать, что строй может оставаться целостным в условиях, с которыми система столкнется в реальности.
Основная проблема: форму легко получить в лаборатории, сложнее — в движении.
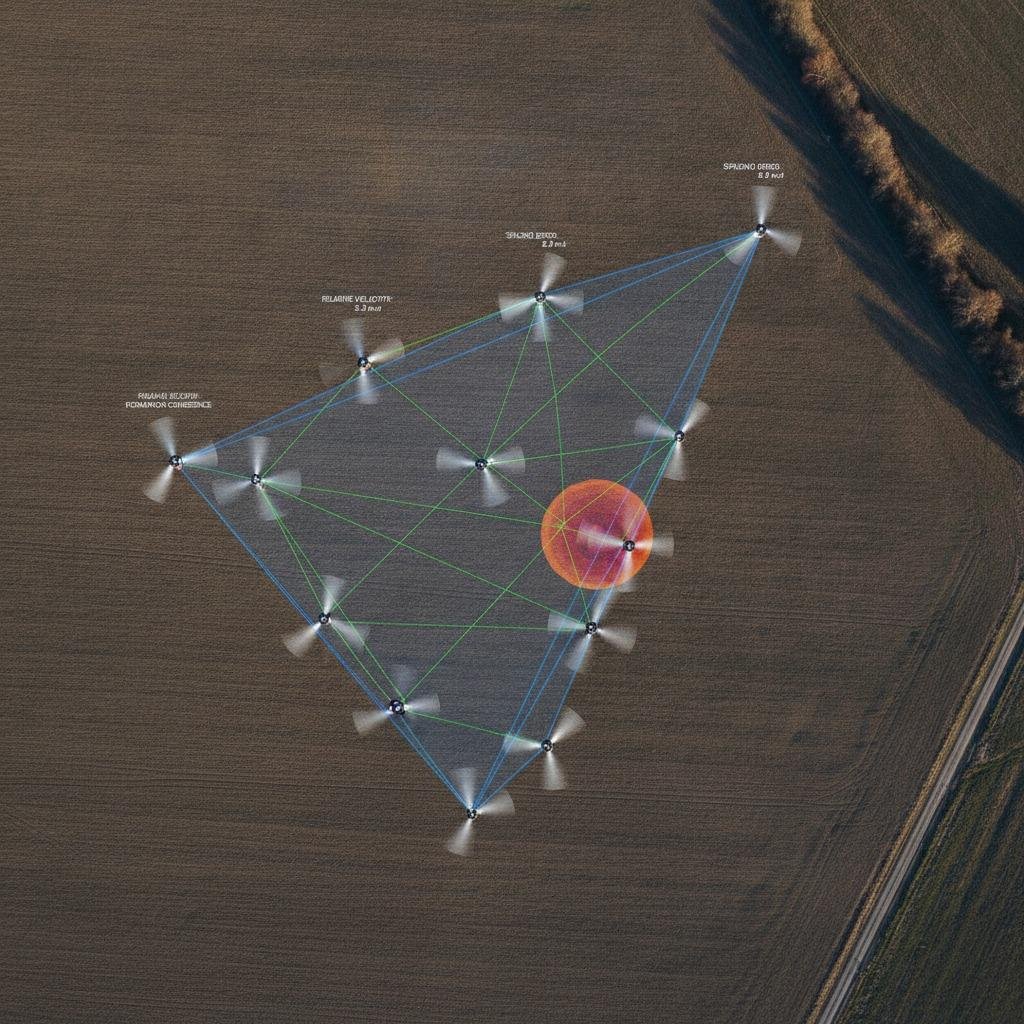
Статическое расстояние можно контролировать с помощью простой логики путевых точек. Динамическое расстояние — это совсем другое дело. Как только дроны начинают менять скорость, угол крена, высоту или курс, небольшие ошибки синхронизации быстро накапливаются. Ведущий дрон может начать поворот на долю секунды раньше остальных. Один из дронов-последователей может быстрее реагировать на поток команд. В этом случае управление относительной скоростью становится столь же важным, как и управление абсолютным положением. Без него группа может технически оставаться в воздухе, в то время как запланированная геометрия незаметно разрушается.
Поэтому поддержание дистанции между дронами — это лишь часть проблемы. Одна только дистанция не говорит о том, сохраняет ли строй заданную ориентацию, отклоняются ли дроны, находящиеся по углам, от курса или система расходует слишком большой запас прочности, чтобы просто оставаться вместе. Система предотвращения групповых столкновений — это аварийный уровень, но зрелая система построения не должна полагаться на логику предотвращения столкновений для исправления обычных недостатков управления.
Что инженерам следует проверить в первую очередь
Эффективный план проверки начинается с определения геометрии, наиболее важной для выполнения задачи. Предназначена ли система для сохранения линейной, клиновидной, прямоугольной или более рыхлой конфигурации скоплений? Требует ли задача создания изображений на малых расстояниях или на больших для осмотра и предотвращения конфликтов? Ответ на этот вопрос меняет как подход к управлению, так и метод тестирования.
Ключевые проверки, которые обычно заслуживают внимания.
Сначала проверьте, может ли строй сохранять форму во время стабильного крейсерского полета. Затем протестируйте переходы: взлет, набор высоты, разделение, слияние и посадка часто выявляют задержку управления. Особое внимание следует уделить координации поворотов, поскольку это одно из наиболее простых мест, где строй может деформироваться. Во время поворота внешние дроны пролетают большее расстояние, чем внутренние, и любое несоответствие во времени или управлении скоростью быстро становится заметным. Если группе необходимо одновременно ускоряться, замедляться или восстанавливать равновесие после возмущения, управление относительной скоростью следует измерять, а не предполагать.
Также стоит проверить поведение дрона при сбоях. Что происходит, когда один из дронов отстаёт? Растянывается ли строй, возвращается ли в центр или прерывается? Система, которая плавно восстанавливается, часто ценнее той, которая сохраняет плотную форму только при идеальных условиях.
Краткое сравнение: что показывают различные подходы к валидации
Моделирование — это самый быстрый способ проверить концепцию, и оно полезно для сравнения законов управления или типов построения до того, как будет задействовано оборудование. Тестирование с использованием аппаратного обеспечения в контуре управления повышает реалистичность синхронизации и выявляет задержки связи. Полевые испытания на открытом воздухе являются окончательным подтверждением, поскольку они выявляют проблемы, связанные с ветром, шумом GPS, вибрацией и рабочим процессом оператора, которые модели часто сглаживают.
Каждый этап отвечает на отдельный вопрос. Моделирование проверяет правдоподобность математических расчетов. Моделирование с использованием аппаратного обеспечения проверяет, реагирует ли система вовремя. Летные испытания проверяют, подтверждается ли геометрия построения в полевых условиях. Пропуск любого из этих этапов, как правило, приводит к дорогостоящим неожиданностям в дальнейшем.
Типичные ошибки, которые допускают покупатели и проектные команды.
Одна из распространенных ошибок — рассматривать предотвращение столкновений как основную стратегию управления. Это скорее страховочная сетка, а не главное решение. Другая ошибка — переобучение тестов на условиях безветренной погоды. Если продукт должен работать на открытом воздухе, небольшая турбулентность должна быть частью плана валидации. Кроме того, команды иногда указывают расстояние между самолетами в строю, не уточняя, что это означает во время движения. Статическую целевую дистанцию легко сформулировать; динамическая — это то, что система управления должна фактически поддерживать.
Существует также проблема закупок, которую часто упускают из виду: концепция формирования может выглядеть многообещающе, но платформа может не обеспечивать достаточную синхронизацию, качество телеметрии или бортовые вычислительные мощности для ее поддержки. Если канал связи нестабилен, даже умный алгоритм может стать ненадежным.
Практические советы для покупателей
Если вы выбираете платформу для управления несколькими дронами или оцениваете индивидуальное решение для управления, запросите у поставщика доказательства того, что он тестировал поведение строя при изменении скорости и поворотов. Спросите, как они измеряют погрешность расстояния, регистрируют ли они относительные положения с течением времени и что происходит, когда один из узлов выходит за пределы ожидаемого диапазона. Если они говорят только о точности путевых точек, продолжайте выяснять детали.
Для групп разработчиков наиболее безопасный путь — это привязать требования к геометрии к самой задаче. Для групп, занимающихся наблюдением, инспекцией, демонстрационными полетами и исследованиями, не требуется одинаковая допустимая погрешность дрейфа. Более плотное построение не обязательно лучше, если оно увеличивает нагрузку на управление или сужает диапазон рабочих параметров.
Часто задаваемые вопросы: короткие ответы, которые обычно имеют значение.
Проверка геометрии формирования выполняется только для сложных роев?
Нет. Даже небольшие флоты получают от этого выгоду, особенно когда дроны должны двигаться синхронно или поддерживать перекрытие камер.
Для всех ли формаций необходим один и тот же метод контроля?
Нет. Линейное построение и вращающийся клин сталкиваются с различными динамическими процессами, особенно во время поворотов и изменения скорости.
Какой риск чаще всего упускают из виду?
Предполагается, что устойчивое построение в одних условиях полета останется устойчивым во всех остальных. Такое предположение обычно отнимает время.
Разумный следующий шаг
Если ваша команда сейчас разрабатывает систему из нескольких дронов, начните с описания требований к геометрии в операционных терминах: насколько близко, насколько стабильно, как быстро восстанавливать положение и при каких условиях. Затем проверьте соответствие этим условиям, прежде чем окончательно утвердить проект. Это самый простой способ избежать приобретения ненужных функций управления или слишком позднего обнаружения того, что парк дронов не может поддерживать форму, необходимую для вашего приложения.