



Сбои в работе оптической повторной идентификации в полевых условиях.
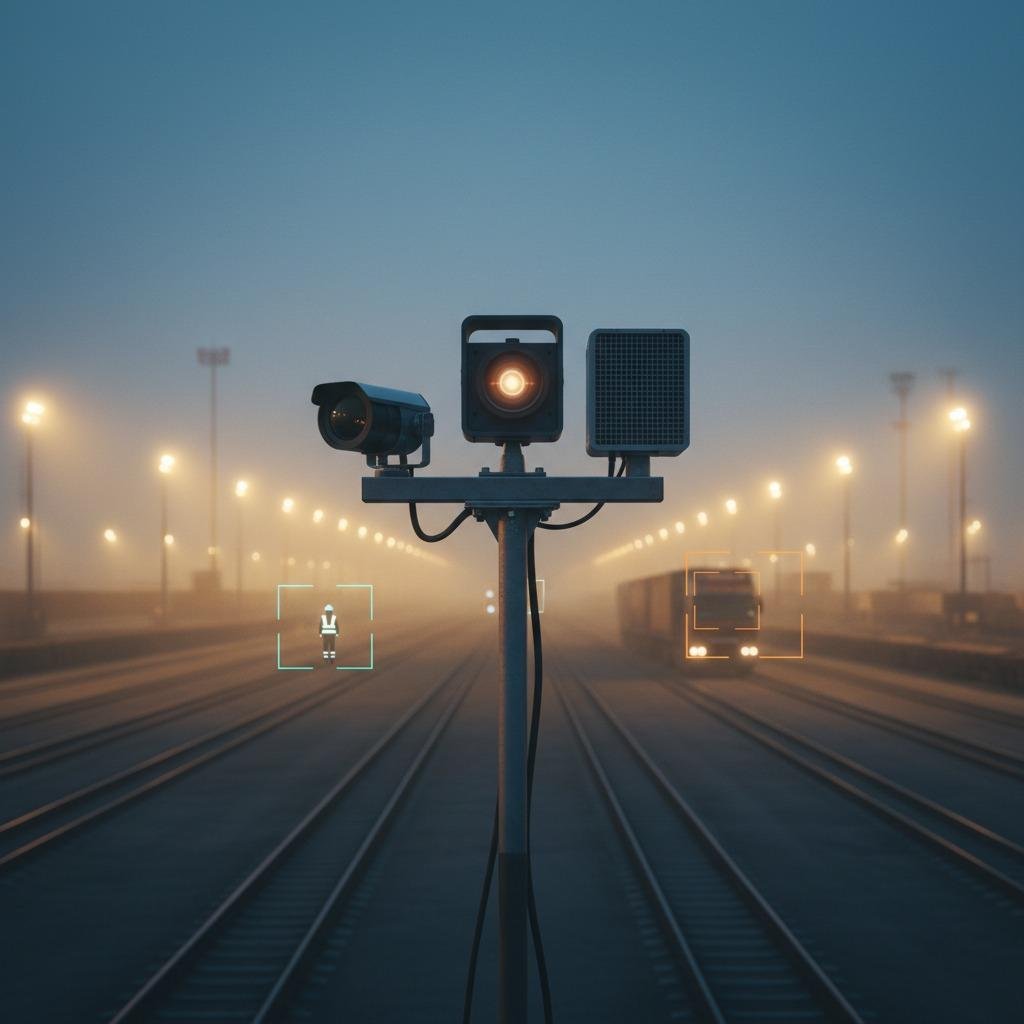
Промышленные периметры, морские верфи и автономные логистические центры сталкиваются с постоянной проблемой узкого места в восприятии: стандартные системы машинного зрения теряют контроль над отслеживанием в тот момент, когда физические условия эксплуатации отклоняются от стандартных параметров заводских испытаний. Когда на железнодорожной станции поднимается густая пыль или подсветка засвечивает массив датчиков в высотном помещении, модели, основанные на внешнем виде, рушатся. Эта эксплуатационная уязвимость ускорила переход к повторной идентификации объектов на основе слияния данных, смещая проблему от чисто визуально-ориентированного извлечения признаков к многомодальным системам восприятия, способным сохранять идентификацию в течение длительных периодов времени и при различных погодных условиях. 
Для системных интеграторов и руководителей подразделений, занимающихся периферийным восприятием, вопрос редко сводится к тому, является ли многомодальное зондирование концептуально превосходящим. Очевидно, что да. Проблемы возникают в деталях развертывания: синхронизация данных, асимметричное снижение производительности датчиков и реальные вычислительные затраты, возникающие при обработке разрозненных потоков данных на ограниченных периферийных платформах.
Архитектура: объединение видимого, теплового и радиолокационного потоков.
Отслеживание по одному спектру в значительной степени опирается на цветовые гистограммы, профили границ и визуальную текстуру. Эти представления не работают при снижении окружающего освещения или когда одежда и окраска контейнеров изменяют видимые особенности на разных ракурсах камеры. Для решения этой проблемы необходимо накладывать различные режимы измерения таким образом, чтобы слепое пятно одного датчика покрывалось физической базовой линией другого.
Межспектральная ассоциация целей
Сочетание стандартных RGB-потоков с длинноволновым инфракрасным излучением (LWIR) обеспечивает мгновенную устойчивость к затенению и полной темноте. Однако межспектральная ассоциация целей вносит существенные алгоритмические сложности: тепловые изображения не содержат хроматической информации, в то время как видимые датчики теряют границы целей в условиях нулевой освещенности. Высокопроизводительные конвейеры обходят необработанное отображение пикселей, преобразуя визуальные и тепловые характеристики в инвариантное к модальности латентное пространство. Сеть сопоставляет тепловые сигнатуры — такие как тепловые сигнатуры двигателя, тепловые силуэты людей или градиенты охлаждения — с оптическими ограничивающими рамками, сохраняя глобальные метки идентификации даже при переходе целей через радикально разные зоны освещения.
Радиолокационно-тепловое инфракрасное слияние
Там, где высокая концентрация твердых частиц в воздухе, пар или морские брызги ухудшают как оптические, так и тепловые характеристики, радиолокационно-тепловое инфракрасное излучение служит надежной основой. Миллиметровый радар (ммВ) превосходно справляется с извлечением микродоплеровских сигналов и оценкой радиальной скорости, полностью игнорируя атмосферное рассеяние. Сопоставляя кластеры радиолокационных точек с тепловыми контурами, система создает пространственно-временную привязку, которая сохраняется даже в условиях густого тумана или плохой видимости. Радар обеспечивает точность определения дальности и скорости; тепловой датчик устанавливает ограничивающие контуры и структурный контекст.
Для мобильных автономных средств, таких как автоматизированные транспортные средства (AGV), работающие между внутренними складами и открытыми площадками для складирования, собственное движение датчиков усложняет передачу управления между камерами. В таких конфигурациях использование визуальной одометрии с радарным сопровождением предотвращает дрейф отслеживания, отделяя собственное движение транспортного средства от динамических траекторий внешних целей, обеспечивая стабильность системы координат во время передачи управления.
Проблемы с калибровкой: в чем чаще всего терпят неудачу внедрения новых решений.
Команды разработчиков программного обеспечения часто исходят из предположения, что пространственные преобразования между датчиками остаются неизменными после инициализации на калибровочном стенде. На производственных площадках и открытых порталах это предположение быстро оказывается несостоятельным.
Надежная многосенсорная калибровка — это эксплуатационное требование, а не одноразовая процедура настройки. Вибрации тяжелой техники, тепловое расширение алюминиевых монтажных кронштейнов при сезонных колебаниях температуры и механическая ветровая нагрузка вызывают микровращения. Несоосность всего в 0,5 градуса между узконаправленным радаром и оптической камерой с большим фокусным расстоянием приводит к ошибке проекции в несколько метров на дальности обнаружения в восемьдесят метров. На таком расстоянии окно проекции достаточно широкое, чтобы полностью неправильно определить идентификаторы треков.
В успешных полевых условиях многосенсорная калибровка рассматривается как непрерывная фоновая задача. Вместо того чтобы полагаться исключительно на статические шахматные мишени, системы должны запускать процедуры внешней калибровки в режиме реального времени, которые динамически корректируют матрицы преобразования, используя опорные точки окружающей среды и историю траекторий.
Оценка эффективности периферийных вычислений с учетом допустимой задержки
При проектировании стека развертывания для повторной идентификации объектов на основе объединения данных архитекторы оборудования, как правило, сталкиваются с прямым компромиссом между точностью сопоставления и задержкой конвейера:
На ранних этапах слияние признаков обеспечивает наивысшую точность повторной идентификации при наличии окклюзий, но требует огромной пропускной способности памяти. Одновременная передача необработанных облаков точек радара, тепловых матриц высокого разрешения и оптических кадров с нескольких камер на периферийный вычислительный модуль приводит к серьезной конкуренции за шину данных.
Напротив, на поздней стадии принятия решений обработка обнаружений происходит независимо в каждом сенсорном модуле, а корреляция метаданных треков осуществляется только на периферийном сервере. Хотя это значительно снижает вычислительные затраты, такой подход терпит неудачу, если отдельным датчикам не хватает отношения сигнал/шум для самостоятельного создания локального трека.
Для логистических операций с высоким уровнем безопасности или высокой скоростью движения промежуточный уровень интеграции — когда промежуточные представления признаков из глубоких слоев выравниваются и объединяются — предлагает практичный компромисс. Он поддерживает достаточную межмодальную корреляцию для разрешения случаев подмены идентификаторов без перегрузки периферийного оборудования.
Практические рекомендации для руководителей инженерных групп
Прежде чем окончательно определиться с выбором комплектующих или объявить тендер на закупку многосенсорного оборудования, следует рассмотреть три основных принципа работы:
Проведите аудит механизмов временной синхронизации на аппаратном уровне. Программные метки NTP или общие метки времени операционной системы вносят дрожание, которое нарушает многомодальную синхронизацию с быстро движущимися целями. Используйте аппаратные триггеры PTP (IEEE 1588) для выравнивания радиолокационных сигналов с окнами экспозиции затвора камеры.
Учитывайте жесткость монтажного кронштейна при экстремальных температурах. Использование несоответствующих сплавов для общих креплений датчиков приводит к механическому прогибу под прямыми солнечными лучами, что делает недействительными калибровочные матрицы без каких-либо предупреждений о сбоях на стороне программного обеспечения.
Проанализируйте свой вычислительный бюджет с учетом наихудших погодных сценариев. Дождь и снег вносят значительный вклад в помехи в облака точек радара и снижают контрастность теплового изображения, что приводит к увеличению задержки при обработке данных именно тогда, когда точность отслеживания наиболее важна.
Часто задаваемые вопросы
Почему бы не использовать для идентификации личности исключительно оптические камеры с высоким разрешением 4K?
Разрешение не компенсирует физическую потерю контраста. В условиях низкой контрастности, бликов или сильных осадков дополнительные пиксели лишь увеличивают пропускную способность передачи данных, не обеспечивая при этом четкого встраивания признаков. Многомодальные входные данные решают проблему отслеживания падений, улавливая принципиально разные физические свойства, а не увеличивая плотность пикселей.
Насколько чувствительна межспектральная ассоциация к расстоянию до цели?
Он крайне чувствителен к ухудшению пространственного разрешения. На больших расстояниях тепловые датчики теряют детали внутренней структуры цели и сводятся к базовым центроидам горячих точек. Эффективные модели сопоставления целей по спектру обычно определяют максимальную рабочую дальность, при которой гарантируется минимальное количество пикселей по всему силуэту цели, а за пределами этой границы переключаются на кинематическое отслеживание с помощью радара.
Дальнейшие шаги для групп развертывания
Если постоянные потери идентификационных данных ставят под угрозу надежность отслеживания при смене смен или изменении погоды, ознакомьтесь с нашими эталонными показателями архитектуры системы восприятия. Свяжитесь с нашей командой инженеров-разработчиков, чтобы оценить конфигурации интерфейса датчиков и решения для синхронизации на аппаратном уровне, адаптированные к вашей операционной среде.