



Последние пятьдесят футов: решение задачи автономного сброса
Большинство коммерческих программ доставки с помощью дронов не терпят неудачу на крейсерской высоте. Автономная навигация между распределительными центрами и пригородными или сельскими коридорами доставки — это в значительной степени инженерная задача, решаемая с помощью надежных систем GNSS, геозонирования и телематики. Фактическая точка отказа — как с механической, так и с юридической точки зрения — почти всегда находится на заключительном этапе снижения. Выполнение надежной оценки препятствий в зоне посадки за считанные секунды, над не нанесенным на карту двором жилого дома или промышленной площадкой для складирования грузов, является препятствием, удерживающим автоматизированные грузовые операции от визуального наблюдения со стороны человека.
На заднем дворе, который на спутниковых снимках выглядит чистым, легко могут оказаться натянутая бельевая веревка, смещающаяся садовая мебель, любопытная собака или неожиданный 8-градусный уклон, который наклоняет многороторный летательный аппарат при посадке. Когда летательный аппарат приближается к земле, эффект воздушного потока усложняет динамику аппарата, а оптические датчики камер часто испытывают трудности с резкими переходами теней или бликами, создающими эффект засветки. Если бортовая система автономного управления не может однозначно классифицировать эти опасности в течение доли секунды, оператор сталкивается с дорогостоящей дилеммой: прервать миссию без необходимости и увеличить эксплуатационные расходы, или продолжить полет, рискуя столкновением летательного аппарата с землей или повреждением груза.
Разрыв между данными, полученными в пути, и реальностью на местности.
Инженерные группы часто путают автономность в полете с безопасностью при посадке на конечной точке. Во время полета системы в значительной степени полагаются на осведомленность о широкой зоне: обнаружение опасностей на маршруте доставки в основном связано со стационарными вышками сотовой связи, движением в совместно используемом воздушном пространстве, высоковольтными линиями электропередачи и крупномасштабными погодными фронтами. Эти цели имеют четкие визуальные признаки или данные транспондера и оставляют достаточно места для маневров предотвращения столкновений.
На заключительном этапе снижения эти пределы сводятся на нет. На высотах ниже 10 метров диапазон обнаружения сужается. Нисходящий поток воздуха поднимает листья и мелкую пыль, ослепляя дешевые оптические камеры и генерируя ложные сигналы на простых ультразвуковых преобразователях. Хуже того, поле ветра резко меняется вблизи сооружений; линии заборов и стены гаражей создают локальный сдвиг. Без точной оценки ветра в зоне сброса , учитываемой в законах управления полетом, беспилотная система не сможет отличить внешний порыв ветра, толкающий ее к стене, от отказа двигательной установки.
Структурирование избыточной архитектуры обнаружения терминала.
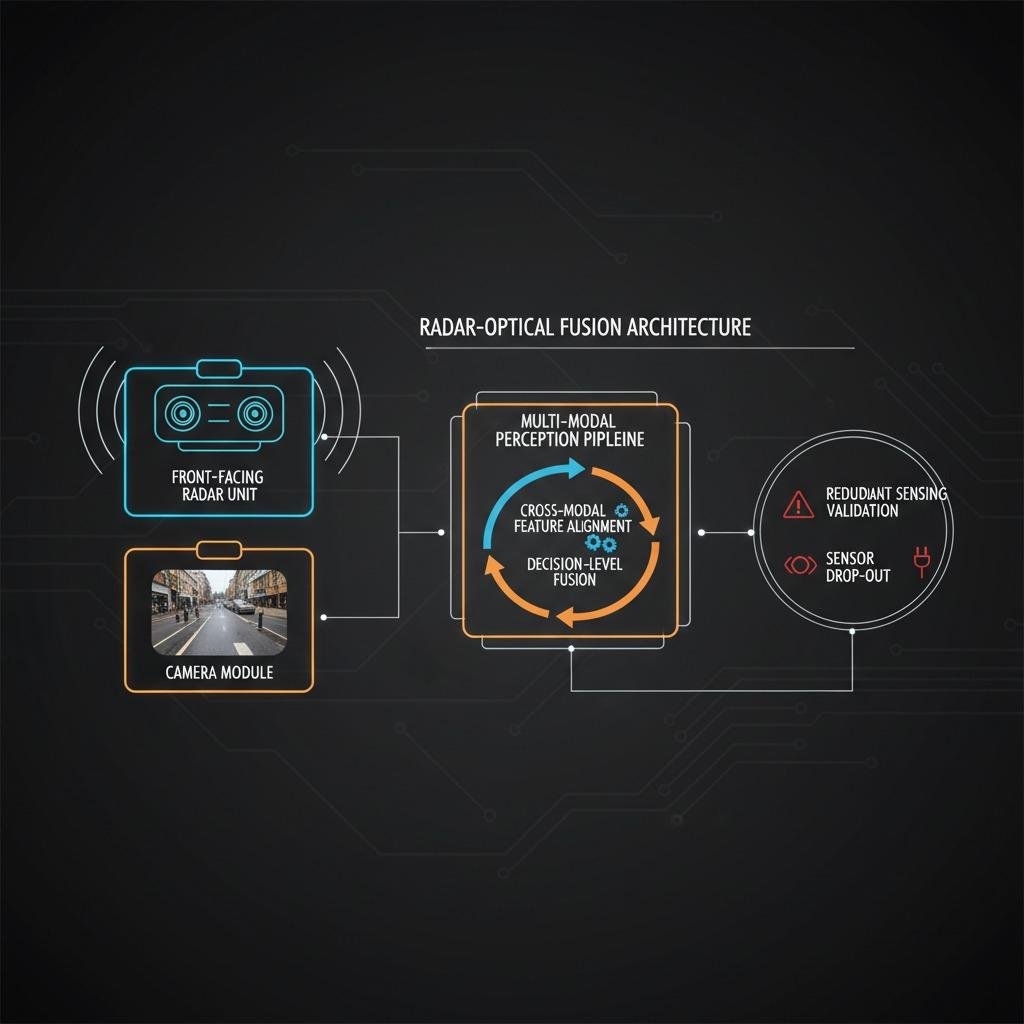
Стратегии с использованием одного датчика не работают надежно в неструктурированных зонах сброса. Системные интеграторы, которые полагаются исключительно на монокулярную оценку глубины с помощью компьютерного зрения, обычно обнаруживают это после того, как первая высококонтрастная тень приводит к ложному срабатыванию или тонкий провод над головой вызывает неустранимую проблему. В промышленных архитектурах наблюдается тенденция к многоуровневому объединению данных с датчиков, которое уравновешивает вычислительную нагрузку и точность измерения:
- Микро-лидар и твердотельный радар : высокочастотный твердотельный радар проникает сквозь дождь, туман и обломки, смытые потоками воздуха, которые ослепляют оптические системы. Радар отлично подходит для макросъемки на расстоянии и расчистки местности, а импульсный лидар обеспечивает плотность облака точек, необходимую для обнаружения оттяжек и тонких веток на высоте до 5 метров от земли.
- Активное профилирование уклона поверхности: геометрия шасси ограничивает допустимый угол наклона относительно земли. Программное обеспечение должно спроецировать виртуальный след на целевую поверхность, рассчитав углы наклона и локальную шероховатость поверхности (валуны, бордюры, выброшенные шланги), прежде чем разрешить посадку или отсоединение троса.
- Динамический акустический и оптический поток: объединение направленного вниз оптического потока с микроультразвуковыми массивами обеспечивает обнаружение дрейфа в микромасштабе, что крайне важно при удержании позиции в турбулентном воздухе, обусловленном эффектом близости к земле.
Завершение цикла проверки: состояние во время транспортировки и после отправки.
Преодоление препятствий — это лишь половина требований коммерческого транспорта; другая половина — это проверка целостности груза при доставке. Хрупкие медицинские принадлежности, лекарственные препараты, требующие соблюдения холодовой цепи, и деликатное оборудование могут получить повреждения конструкции из-за сильной турбулентности в воздухе или жесткого удара, не вызывая при этом видимых повреждений внешней оболочки контейнера.
Это стимулирует разработку дополнительных телеметрических систем. Интеграция датчиков вибрации полезной нагрузки в режиме реального времени позволяет бортовому компьютеру регистрировать суммарные пики перегрузок в течение всего диапазона полета, устанавливая, был ли груз поврежден до прибытия. Одновременно с этим, в рамках передовых операций тестируются неинвазивные методы проверки, включая мониторинг целостности упаковки с помощью радара , который может определять внутреннюю плотность упаковки или линии заполнения жидкостью через внешний гофрированный корпус до и сразу после подъема лебедкой. Если груз получает удар, не соответствующий техническим требованиям, во время прерванной посадки или раскачивания троса при сильном ветре, платформа узнает об этом до передачи груза заказчику.
Ключевые компромиссы в аппаратном обеспечении для системных инженеров
Разработка бортового стека систем восприятия предполагает жесткий компромисс между размером, весом, энергопотреблением и стоимостью (SWaP-C). Каждый ватт, потребляемый бортовым графическим процессором для обработки данных, — это ватт, который уменьшается в полезной нагрузке или радиусе действия.
Вычислительная топология: вывод данных на периферии сети против обработки на уровне датчиков.
Передача необработанных облаков точек на центральный бортовой компьютер быстро перегружает линии PCIe и тепловые бюджеты. Мы наблюдаем явный сдвиг в сторону интеллектуальных датчиков — радиолокационных и лидарных блоков со встроенными микроконтроллерами, которые обрабатывают кластеризацию и возвращают на основной контроллер полета только векторные ограничивающие рамки и векторы нормалей поверхности. Это значительно снижает задержку шины и упрощает логику автономного прерывания полета.
Передача с помощью троса против полного приземления
Решение о том, будет ли ваш самолет физически приземляться или поднимать груз с помощью лебедки в режиме зависания на высоте 15 метров, коренным образом меняет требования к системам обнаружения. Полное приземление требует абсолютной уверенности в твердости грунта, уклоне и наличии микропрепятствий под полозьями. Использование троса несколько снижает ограничения по уклону грунта, но значительно увеличивает потребность в непрерывном горизонтальном сканировании, поскольку качающийся трос действует как перевернутый маятник, который может зацепить препятствия, находящиеся далеко за пределами вертикальной зоны опоры фюзеляжа.
Распространенные ошибки, которых следует избегать в полевых условиях
Часто встречающаяся ошибка при оценке парка оборудования — тестирование сенсорных систем исключительно на однородных поверхностях: скошенной траве, бетонных площадках или асфальте. В производственных условиях длина травы варьируется, гравий непредсказуемо рассеивает радиолокационные сигналы, а лужи создают зеркальные отражения, из-за которых оптические и лидарные датчики считают, что уровень земли на несколько метров ниже, чем он есть на самом деле.
Ещё одним слабым местом является игнорирование температурных циклов в корпусах твердотельных оптических систем. Перелёт из отапливаемого склада под ледяной дождь вызывает внутреннюю конденсацию или обледенение линз, что в считанные минуты делает неработоспособной идеально настроенную сеть классификации объектов. Команды разработчиков оборудования должны рассматривать нагрев линз и гидрофобные покрытия как базовые компоненты безопасности, а не как дополнительные элементы.
Оценка решений по организации посадочных площадок
При выборе или закупке подсистемы оценки препятствий для логистических самолетов, необходимо оценивать подходящие варианты оборудования по следующим критериям:
- Возможность обнаружения проводов: Запросите проверку на стенде минимального обнаруживаемого сечения проводов на расстоянии от 5 до 8 метров под прямыми солнечными лучами. Тонкие силовые кабели и нейлоновые тросы являются наиболее подверженными отказам в системах автономного полета.
- Гарантия точности возврата данных в любых погодных условиях: технические характеристики, демонстрирующие точность возврата данных при моделировании дождя и пылевых облаков на высоте 3 метров.
- Задержка интерфейса: Подтвердите разницу во времени между захватом цели, кластеризацией точек и доставкой сигнала прерывания в вашу систему управления полетом. Для высокоскоростных маневров прерывания этот показатель должен оставаться значительно ниже 100 миллисекунд.
Автономные сети доставки смогут масштабироваться только тогда, когда показатели выполнения миссий сравнятся с надежностью традиционных курьерских служб. Разработка резервного, специально созданного оборудования для восприятия на заключительном этапе снижения уже не является роскошью в области исследований и разработок, а обязательным условием для коммерческой сертификации.