



Почему управлению с учетом восприятия уделяется все больше внимания
Системы управления, учитывающие восприятие окружающей среды , переходят из исследовательских кругов в практическую инженерную практику, поскольку слишком многие машины по-прежнему принимают решения, исходя из того, что окружающая среда статична. В реальном мире транспортные средства, роботы, дроны и промышленные платформы сталкиваются с изменяющимися препятствиями, зашумленными данными датчиков, частичным перекрытием, пылью, бликами, вибрацией и несовершенными картами. Система управления, игнорирующая то, что фактически видят датчики, может выглядеть элегантно на бумаге, но при этом плохо работать на земле, во дворе или на дороге.
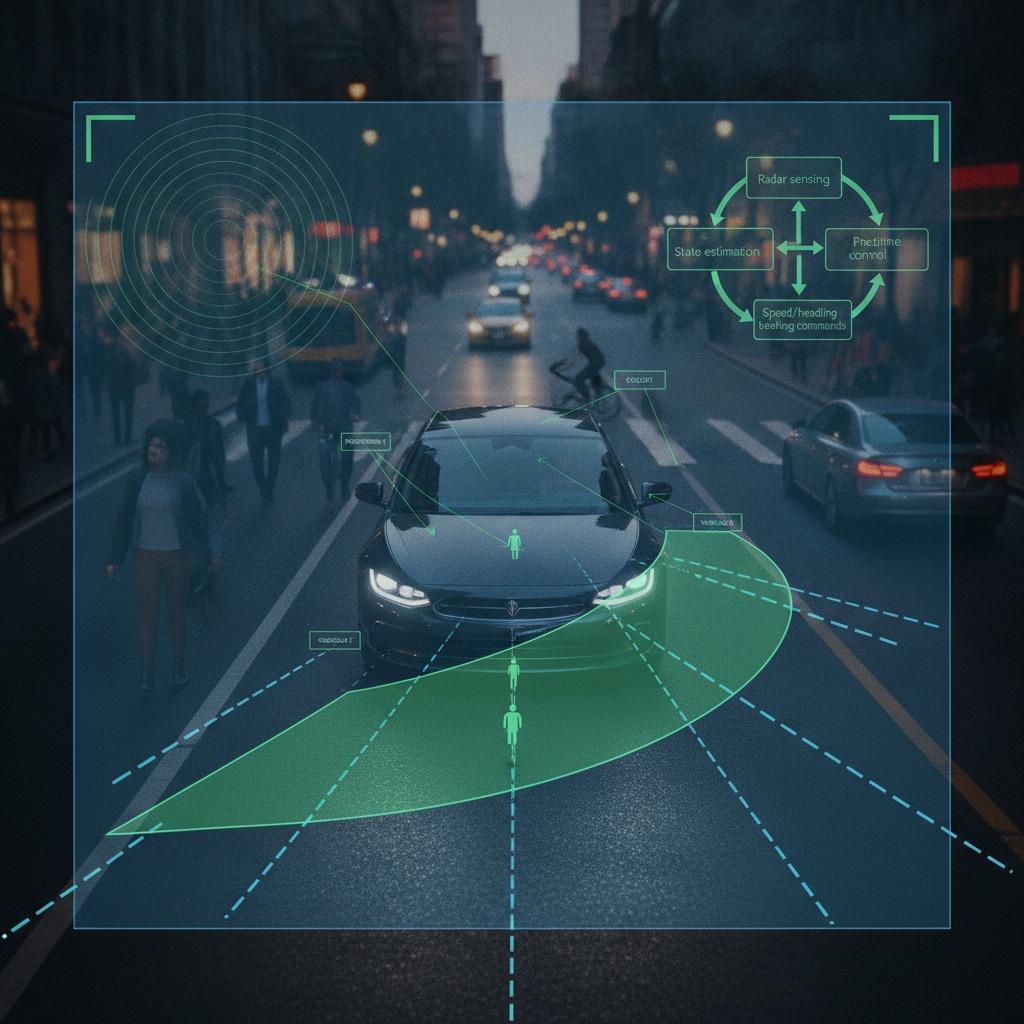
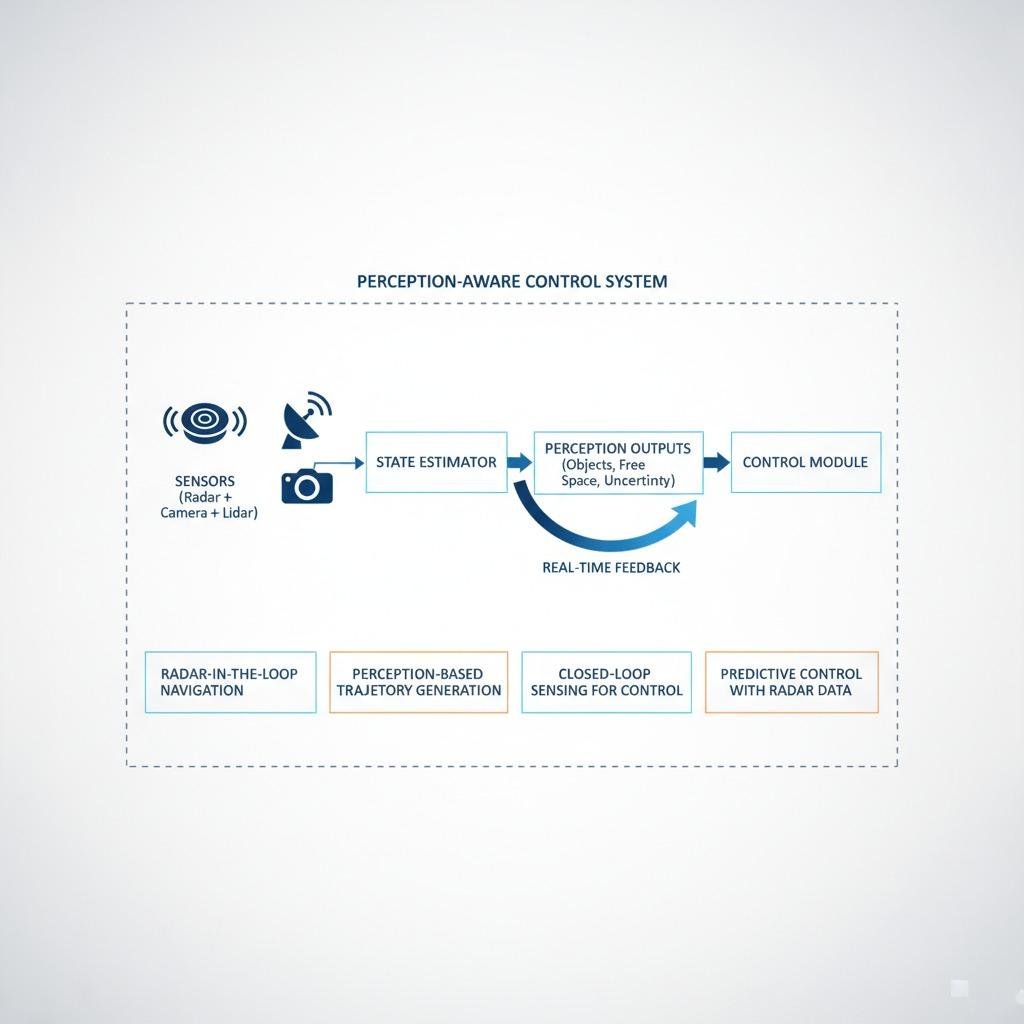
Для инженеров и команд, занимающихся закупками, вопрос не в том, может ли платформа двигаться. Вопрос в том, может ли она двигаться безопасно, стабильно и с достаточной адаптивностью, чтобы справляться с важными условиями. Именно здесь становится полезной идея управления с учетом восприятия: обратная связь от системы восприятия рассматривается не как побочный входной сигнал, а как часть самой логики управления. Контроллер не просто следует заранее спланированному пути; он реагирует на то, что ему сообщает система датчиков в данный момент.
Что пытается решить данный подход?
Традиционные методы управления движением часто предполагают, что окружающая среда известна достаточно хорошо заранее. Это может работать в структурированных средах, но становится ненадежным, когда препятствия меняются, уверенность датчиков падает или сам маршрут приходится корректировать на ходу. На практике это приводит к распространенному набору сбоев: рывкам движения, консервативному замедлению, ненужным остановкам или, что еще хуже, запоздалой реакции на опасности.
Управление с учетом восприятия заполняет этот пробел, более тесно связывая датчики и исполнительные механизмы. Вместо того чтобы воспринимать информацию только для высокоуровневого планировщика, система восприятия может непрерывно влиять на скорость, курс, торможение, предотвращение столкновений и обновление траектории. Практическая ценность заключается не только в более безопасном движении. Это также более плавное поведение, более эффективное использование доступного пространства и меньшее количество ручных вмешательств со стороны операторов.
Чем он отличается от обычного стека управления?
Проще говоря, разница заключается в следующем: традиционная система сначала планирует, а затем управляет, в то время как система, учитывающая восприятие, постоянно пересматривает план по мере изменения данных с датчиков. Это не означает, что каждое движение должно быть пересчитано с нуля. Обычно это означает, что система использует петли обратной связи и локальную адаптацию, чтобы поддерживать соответствие машины реальности.
Общие строительные блоки
В зависимости от области применения, стек может включать радар , камеры, лидар или объединенные входные данные от датчиков; оценку состояния; планирование траектории; и уровень управления, способный реагировать на обновления данных от датчиков в реальном времени. Радар особенно актуален в суровых условиях, поскольку он может быть более устойчив к пыли, туману, низкой освещенности или определенным видам визуальных помех, чем чисто оптические датчики. Это одна из причин, почему навигация с использованием радара в контуре управления стала предметом интереса в автономных и полуавтономных системах.
Генерация траектории на основе восприятия идет еще дальше, формируя сам маршрут вокруг обнаруженных объектов, свободного пространства и неопределенности. Речь идет не просто об избегании столкновений. Речь идет о генерации движения, которое является правдоподобным для машины, приемлемым для процесса и достаточно стабильным для выполнения без колебаний или чрезмерной коррекции.
В тех случаях, когда данные радара изменяют проектное уравнение.
Радар — это не волшебное решение, и это знает каждый, кто работал с промышленными датчиками. У него есть свои компромиссы в отношении разрешения, интерпретации и разделения целей. Тем не менее, когда инженерам нужны надежные данные в условиях, когда оптические датчики могут испытывать трудности, радар заслуживает серьезного внимания. Прогнозирующее управление на основе радиолокационных данных может помочь системам предвидеть сближение, идентифицировать движущиеся объекты на ранней стадии и корректировать движение до того, как потребуется резкая остановка.
Этот элемент прогнозирования имеет значение. Контур управления, который реагирует только после того, как объект уже находится слишком близко, как правило, приводит к резкому поведению. Контур, использующий прогнозирование на основе данных радара, может регулировать скорость раньше и сохранять больше рабочего пространства. Для автоматизированных транспортных средств, мобильных роботов и некоторых автономных платформ это может привести к повышению производительности и уменьшению количества ложных срабатываний.
Критерии отбора, которые действительно имеют значение
Покупателям и инженерам следует выходить за рамки общих заявлений об «автономности» и задаваться вопросом, как система ведет себя в условиях неопределенности. Важные вопросы часто носят практический характер:
Обеспечивает ли схема управления плавное снижение точности восприятия при падении уверенности в её работе? Может ли она справляться с динамическими препятствиями, а не только со статическими? Насколько быстро обновляется траектория? Что происходит при расхождениях в данных датчиков? Может ли система оставаться стабильной, если один из датчиков на некоторое время становится менее надежным? Именно эти вопросы отличают многообещающую демонстрацию от чего-то, что можно внедрить в производственный процесс.
Ещё один полезный показатель — интеграционная нагрузка. Система управления с замкнутым контуром восприятия звучит просто, но её реализация может усложниться, если стек управления и стек восприятия были разработаны разными командами с разными предположениями. Определение интерфейса, временные параметры и планирование проверки часто имеют такое же значение, как и базовый алгоритм. Это деталь, которую иногда недооценивают, а потом жалеют.
Распространенные ошибки при оценке этих систем
Одна из распространенных ошибок — предположение, что больше данных с датчиков автоматически означает лучшее управление. Это не так. Слишком много нефильтрованных входных данных может привести к задержкам или нестабильной реакции. Другая ошибка — сосредоточение внимания на производительности на номинальном пути, игнорируя крайние случаи, такие как отражающие поверхности, перекрытие или плохая погода. Третья ошибка — выбор решения, которое выглядит сложным, но слишком трудно в обслуживании в промышленных условиях.
Инженерам также следует проявлять осторожность, чрезмерно детализируя идеальный сценарий. Система, которая прекрасно работает в чистой лаборатории, может нуждаться в надежной резервной логике на складе, в полевых условиях или в среде со смешанным трафиком. Другими словами, стратегия управления должна разрабатываться для той среды, в которой вы фактически работаете, а не для той, что описана в презентации.
Практические рекомендации для команд, занимающихся закупками и разработкой продукции.
Если вы сравниваете платформы или разрабатываете собственную, вопрос не в том, модно ли управление с учетом восприятия окружающей среды. Вопрос в том, снижает ли оно операционные риски и улучшает ли качество движения в вашем реальном сценарии использования. Если ответ зависит от динамических препятствий, неопределенности в показаниях датчиков или переменных условий, то этот подход заслуживает серьезной оценки.
Для продуктовых команд следующим шагом обычно является составление карты сенсорной среды, определение режимов отказов и решение вопроса о том, насколько необходима адаптация платформы в режиме реального времени. Для менеджеров по закупкам это означает давление на поставщиков с целью выяснить, как их архитектура управления справляется с ухудшением восприятия, а не только с тем, как быстро она движется в идеальных условиях.
Если вы изучаете технологии автономного движения, начните с вопроса о логике управления в условиях неопределенности показаний датчиков, роли радара или других источников информации, а также стратегии обновления траектории. Именно здесь обычно проявляется реальная разница между рекламным материалом и надежной машиной.