



Почему гибкость платформы важна для сенсорного оборудования
Универсальный интерфейс датчиков решает проблему, которая постоянно возникает в оборонной промышленности, промышленной инспекции, автономном управлении и мониторинге окружающей среды: нужный вам датчик редко совпадает с тем, для которого изначально была создана ваша платформа. Радар может быть готов к использованию в полевых условиях, но самолет, наземное транспортное средство, мачта или морское судно все еще должны обладать механической, электрической и тепловой совместимостью. Это несоответствие замедляет программы, требует дополнительных инженерных работ и может превратить простую модернизацию в длительный цикл интеграции.
Для инженеров и команд, занимающихся закупками, решающим вопросом является не только выбор радара, но и его крепление, изоляция, питание и конфигурация, чтобы один и тот же комплект датчиков можно было использовать на разных платформах без полной переработки. Именно здесь стратегия взаимодействия имеет такое же значение, как и производительность датчиков.
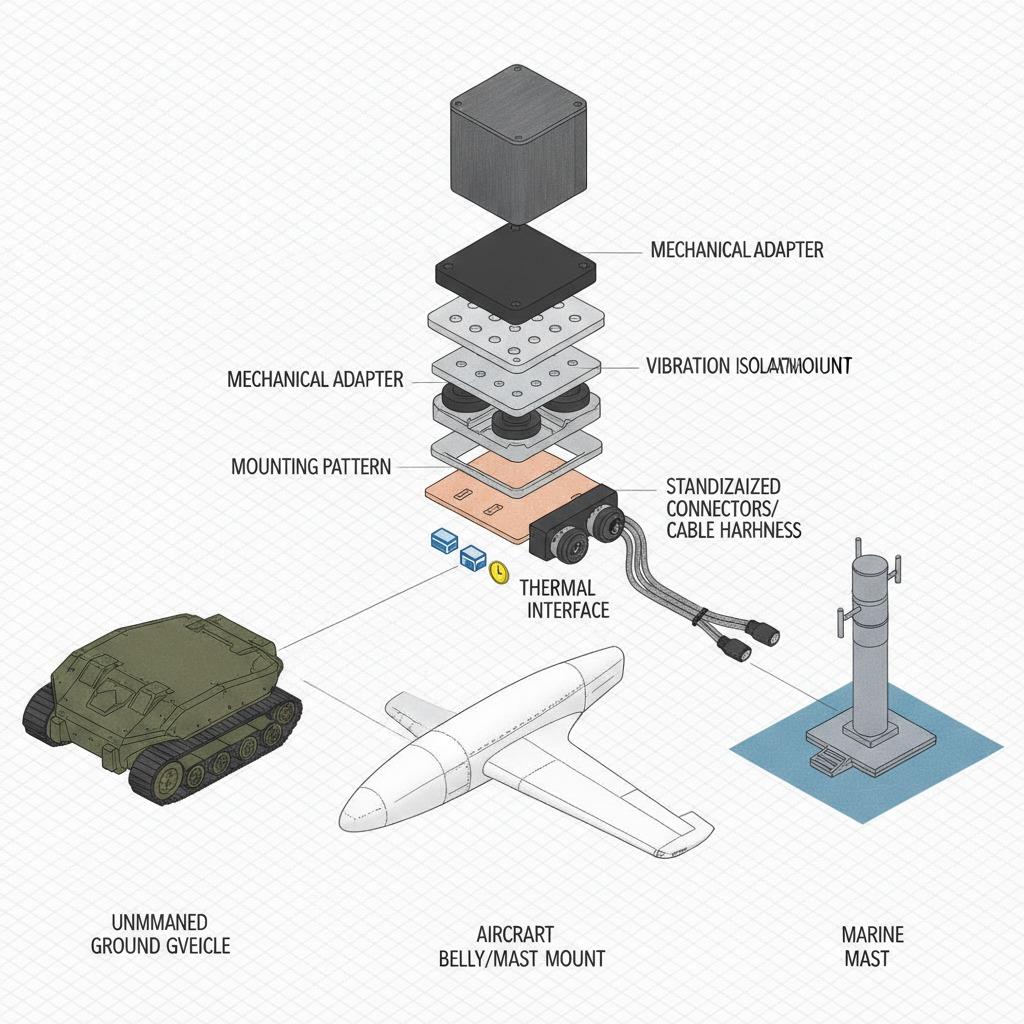
Что пытается решить платформенно-независимый интерфейс датчиков?
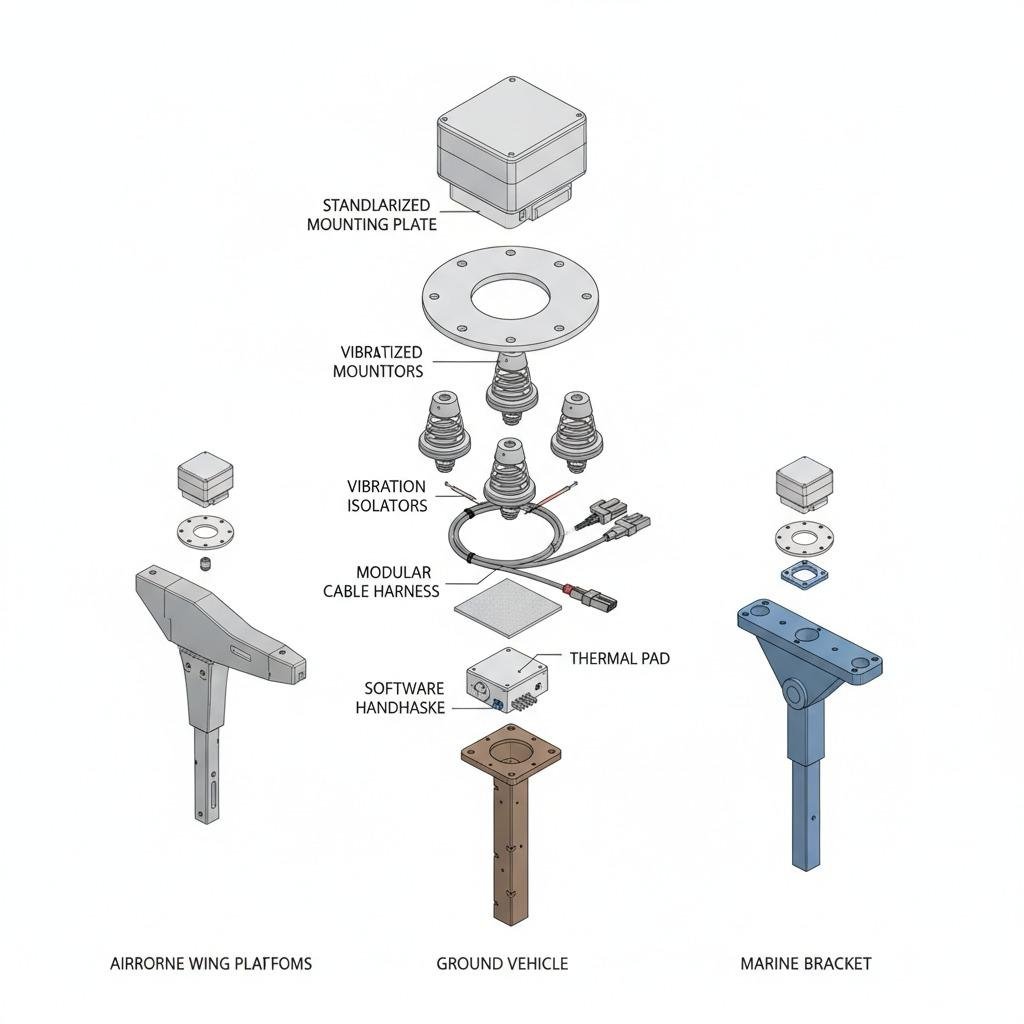
На практике интерфейс представляет собой слой между датчиком и основной платформой. Он может включать в себя схему крепления, структурный адаптер, прокладку кабелей, схему разъемов, тепловой путь, программное обеспечение и любые элементы управления движением, необходимые для правильного наведения радара. Когда этот слой разработан для одного конкретного транспортного средства или летательного аппарата, повторное использование становится затруднительным. Когда же он спроектирован с учетом возможности адаптации, один и тот же модуль датчика можно перемещать с гораздо меньшими затратами на перенастройку.
Это особенно актуально для команд, работающих со сменным радиолокационным модулем. Модуль может хорошо работать на бумаге, но он все равно должен выдерживать вибрацию, соответствовать ограничениям по воздушному потоку и укладываться в пределы центра тяжести платформы. Если эти детали игнорируются, программа расплачивается за это позже в виде шума, сокращения срока службы компонентов или низкого качества данных.
Ключевые аспекты дизайна, которые покупателям не следует рассматривать как второстепенные,
Механическая посадка — это только отправная точка.
Монтажные отверстия и габаритные размеры имеют значение, но это не вся история. Радар может быть «совместимым» в соответствии с каталогом, но при этом плохо подходить к платформе, когда она начинает трястись, деформироваться или менять положение. Именно поэтому виброизоляция для радара часто является центральным требованием к конструкции, а не дополнительной опцией. Интерфейс должен снижать вредные нагрузки, не создавая при этом чрезмерной податливости, которая приведет к потере стабильности наведения датчика.
Воздушный поток и сопротивление могут кардинально изменить картину интеграции.
Для летательных аппаратов и быстроходных платформ аэродинамическая интеграция — это не просто упрощение кронштейна. Она может влиять на нагрев, радиолокационную заметность, структурные нагрузки и даже доступ для технического обслуживания. Громоздкий адаптер может быть легко изготовить, но он может создавать сопротивление или турбулентность, которые недопустимы для данной программы. Покупателям следует заранее уточнить, сохраняет ли предлагаемый интерфейс аэродинамические параметры платформы, особенно если датчик расположен снаружи или полувне.
Управление движением расширяет возможности, но и усложняет систему.
Карданная подвеска радара полезна, когда платформа не может самостоятельно обеспечить стабильную прямую видимость или когда радар должен сканировать более широкий сектор без перемещения всего транспортного средства. Компромисс очевиден для любого, кто обслуживал это оборудование: больше движущихся частей, больше вопросов, связанных с проводкой, больше проверок. Карданные подвески могут улучшить зону покрытия, но они также создают новые виды отказов, которые группы по закупкам должны понимать, прежде чем принимать решение о выборе той или иной архитектуры.
Распространенные ошибки интеграции
Самая большая ошибка — рассматривать интерфейс как конструкцию кронштейна на поздней стадии разработки. К тому времени массовые характеристики датчика, радиус изгиба кабеля, потребности в охлаждении и доступ для обслуживания уже определены, и команде приходится идти на компромиссы. Другая распространенная проблема — предположение, что вибрационный профиль одной платформы предсказывает профиль другой. Обычно это не так.
Команды также недооценивают затраты на техническое обслуживание. Умный адаптер, на демонтаж которого в лаборатории уходит час, может стать проблемой в полевых условиях, если техникам потребуются специальные инструменты или они не смогут добраться до крепежных элементов. Конструкция, не зависящая от платформы, должна упрощать, а не просто делать возможной, повторную установку.
Как оценить интерфейс датчика перед покупкой
Начните с описания задачи, а не с брошюры. Узнайте, где будет работать датчик, как часто он будет перемещаться между платформами и будет ли оборудование подвергаться воздействию погоды, пыли, соли или сильной вибрации. Затем проверьте, поддерживает ли интерфейс повторяемую установку. Повторяемость важна, потому что датчик, который смещается на несколько миллиметров после каждой замены, уже не является по-настоящему взаимозаменяемым.
Это также помогает разделить три вопроса: Можно ли физически установить датчик? Может ли он работать без потери производительности? Можно ли его обслуживать и повторно устанавливать с приемлемыми затратами на рабочую силу? Если хотя бы на один из этих вопросов ответ неудовлетворительный, система не так платформенно-независима, как кажется на первый взгляд.
Как выглядит хороший результат на практике
Надежный интерфейс обычно обеспечивает относительную стабильность самого сенсорного модуля, позволяя при этом изменять адаптерный слой на разных платформах. Это может означать стандартизированную геометрию крепления, модульные кабельные комплекты и документированные электрические и программные интерфейсы. В некоторых случаях это также может означать использование варианта крепления радара на карданном подвесе для одной платформы и фиксированного крепления для другой, при этом сохраняя единый основной блок датчиков.
Лучшие программы не стремятся к универсальной совместимости ради самой совместимости. Они определяют управляемое семейство платформ и создают достаточное количество общих элементов, чтобы уменьшить необходимость перепроектирования, сложность комплектующих и нагрузку на полевую поддержку. Это более реалистичная цель, и, честно говоря, более честная.
Практические вопросы, которые покупатель может задать поставщикам.
Спросите, какие части системы действительно стандартизированы, а какие являются специфичными для конкретной платформы. Спросите, как обеспечивается виброизоляция радара и использовалась ли одна и та же архитектура на платформах с различными профилями нагрузок. Спросите, что меняется при перемещении датчика со стационарной установки на модуль радара со сменной полезной нагрузкой. Если важна аэродинамическая интеграция, запросите обсуждение на раннем этапе, а не после того, как крепление почти застыло.
Поставщики, способные четко ответить на эти вопросы, как правило, понимают принципы интеграции в реальном мире, а не только на уровне чертежей.
Следующий шаг для инженерных и закупочных команд.
При сравнении радиолокационных или сенсорных систем для различных платформ, учитывайте требования к интерфейсу наряду с требованиями к датчикам. Такое простое изменение часто сокращает циклы закупок и позволяет избежать дорогостоящей модернизации в дальнейшем. Модуль может быть ключевым элементом, но именно интерфейс определяет, сможет ли система беспрепятственно переходить с одной платформы на другую.