



Хрупкость неба: почему современная автономия требует локализации, независимой от спутниковых данных.
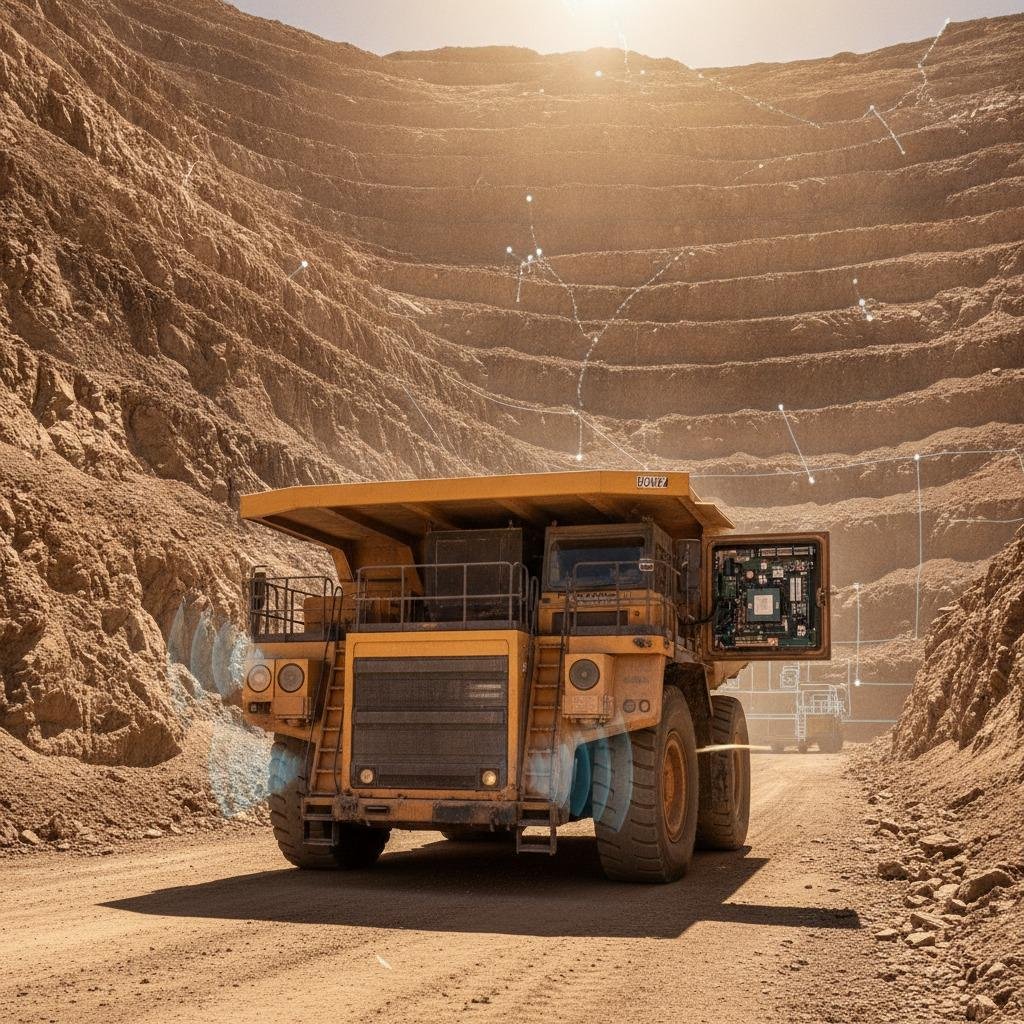
Более двух десятилетий команды разработчиков, создающие автономные наземные транспортные средства, автоматизированную портовую логистику и тяжелую промышленную технику, рассматривали глобальные спутниковые группировки как безошибочный инструмент. Вы подключаете двухчастотный GNSS-приемник с RTK-коррекцией, антенну и ожидаете точности до сантиметра. Но в полевых условиях — будь то глубоко в карьере, маневрирование в плотных бетонных городских каньонах или работа в спорных морских коридорах — это предположение часто оказывается неверным. Спутниковая локализация перестала быть просто экзотическим запасным вариантом из аэрокосмической отрасли; она стала оперативной необходимостью для инженеров, создающих системы, которые не могут позволить себе остановиться, когда сигнал спутниковой группировки ухудшается или полностью исчезает.
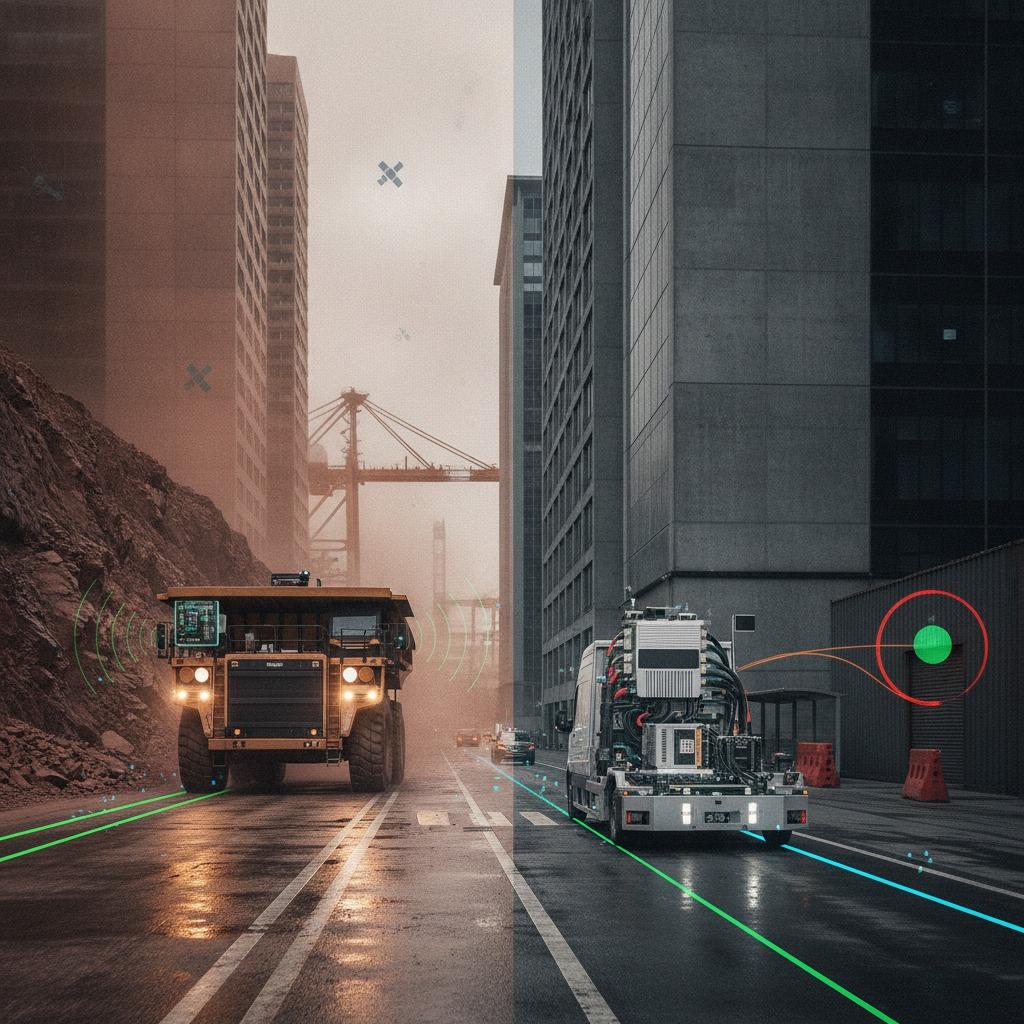
Основная проблема носит физический характер: сигналы GNSS поступают на антенну приемника с чрезвычайно низкой мощностью, часто около -160 дБВт. Это делает их уязвимыми не только для естественных многолучевых отражений от конструкционной стали и влажной листвы, но и для преднамеренного глушения и обманного спуфинга. Когда горнодобывающий самосвал или автономный транспортный робот теряет связь со спутником, традиционным ответом является либо немедленная остановка — что снижает пропускную способность — либо использование метода инерциальной навигации, который быстро накапливает ошибки в течение нескольких секунд.
Ограничения традиционного метода счисления пути по пройденному расстоянию.
Когда спутниковый сигнал пропадает, интуитивно понятным решением часто становится инерциальный измерительный блок (ИМБ) в сочетании с одометрией колес или оптическими камерами. Однако в суровых промышленных условиях механическая реальность быстро усложняет этот подход:
- Проскальзывание колес при одометрии : Мокрая сталь, гравий, грязь и лед вызывают проскальзывание колес, которое ухудшает точность одометрии еще до того, как автоматизированное транспортное средство проедет пятьдесят метров.
- Ухудшение качества изображения: основанные на визуальном SLAM и визуальной одометрии системы несовместимы при наличии пыли в воздухе, плотных облаков твердых частиц, прямых солнечных бликов или полной темноты.
- Нестабильность смещения IMU: Если не использовать дорогостоящий кольцевой лазер навигационного класса или волоконно-оптический гироскоп, микроэлектромеханические системы (MEMS) IMU страдают от нескорректированного дрейфа смещения, который со временем увеличивается квадратично.
Разработка альтернативного решения: гибридное позиционирование на основе радара и инерциальной навигационной системы.
Для преодоления препятствий, создающих помехи окружающей среде, инженерные группы все чаще обращаются к миллиметровым волнам и радиолокационной съемке в качестве основного внешнего датчика для определения местоположения по инерциальной навигации. Благодаря тесной связи радиолокационных измерений с промышленным инерциальным измерительным блоком (IMU) системы обеспечивают надежное гибридное позиционирование с использованием радара и инерциальной навигационной системы (INS), которое остается работоспособным независимо от оптической видимости, трения о поверхность или окружающего освещения.
В отличие от оптических камер или лидарных датчиков, которые испытывают трудности при сильных осадках или в шлейфах промышленной пыли, радиочастотные волны проникают сквозь атмосферные частицы с минимальным затуханием. Радарная одометрия извлекает профили доплеровской скорости от стационарных объектов окружающей среды, отфильтровывая при этом динамические объекты, такие как пересекающие дорогу транспортные средства или люди. Подача этих точных измерений радиальной скорости в расширенный фильтр Калмана (EKF) или оптимизатор факторного графа непрерывно ограничивает дрейф инерциального измерительного блока (IMU), обеспечивая устойчивую радиолокационную навигацию при отсутствии сигнала GNSS в течение нескольких часов непрерывной потери спутниковой связи.
Основная инженерная проблема здесь — сопоставление данных. Необработанные радиолокационные сигналы содержат помехи, артефакты многолучевого распространения и неоднозначность азимута и угла места. Конвейер фильтрации должен отбрасывать ложные сигналы и движущиеся отражатели, чтобы гарантировать, что только истинные статические рассеиватели окружающей среды будут влиять на решение задачи инерциальной навигации.
От резервирования к активной защите: обнаружение подмены сигналов GNSS с помощью радара
Потеря сигнала — это неприятно, но подмена сигнала — опасна. Когда автономный аппарат получает искаженные сигналы GNSS, имитирующие действительные эфемериды спутниковой группировки, стандартные приемники могут вычислить ошибочное положение с обманчиво высокими внутренними флагами достоверности. Аппарат считает, что находится на пять метров левее своего фактического местоположения.
Именно здесь обнаружение подделки данных GNSS с помощью радара становится критически важным для архитектуры безопасности. Поддерживая независимую, высокоточную оценку скорости и смещения на основе радиолокационно-инерциальной базовой линии, бортовой компьютер может перекрестно проверять поступающие данные о местоположении спутников. Если решение RTK сообщает о векторе ускорения или скачке положения, которые противоречат радиолокационной одометрии более чем на откалиброванный порог, навигационный контроллер немедленно помечает данные GNSS как недостоверные, изолирует приемник и корректно переключается на локальное отслеживание датчиков.
В зрелой системе интеграции радара и GNSS спутниковые данные не рассматриваются как единственный и неоспоримый источник информации. Вместо этого GNSS рассматривается как один из нескольких входных сигналов от датчиков с динамически корректируемыми ковариационными матрицами, что позволяет системе плавно переключаться между отслеживанием спутников, перекрестной проверкой и автономным инерциальным ориентированием без потери рабочего состояния.
Практические критерии оценки для системных интеграторов
Прежде чем стандартизировать набор датчиков для локализации, не зависящей от спутника, группам разработчиков следует оценить три критически важных параметра интеграции:
1. Ширина полосы частотной модуляции и разрешение по скорости.
Радарный датчик, предназначенный исключительно для отслеживания целей на больших расстояниях, часто не обладает достаточной точностью измерения дальности и разрешением по эффекту Доплера, необходимыми для одометрии. Следует искать приемопередатчики (часто работающие в автомобильном диапазоне 76–81 ГГц), обеспечивающие широкую полосу пропускания частотной модуляции и достаточное количество каналов по углу места для различения помех от поверхности земли и реальной стационарной вертикальной инфраструктуры.
2. Вычислительные затраты против сроков выполнения в реальном времени.
По сравнению с лидарами, облака точек, полученные с помощью радара, отличаются крайней разреженностью, однако обработка плотных 4D-радарных массивов может перегружать встроенные периферийные процессоры. Необходимо оценить, выполняет ли датчик извлечение точек и фильтрацию эффекта Доплера на встроенном цифровом сигнальном процессоре или ожидает, что основной вычислительный блок будет обрабатывать необработанные карты дальности и эффекта Доплера.
3. Жесткость датчика и внешние факторы
В гибридной системе позиционирования «радар-ИНС» небольшое механическое изгибание между кронштейном крепления радара и корпусом ИМС может вызывать фазовые и координатные ошибки, ухудшающие работу фильтра объединения данных. Жесткое физическое совмещение или непрерывная онлайн-калибровка внешних параметров являются обязательными условиями для длительной автономной работы.
Часто задаваемые вопросы
Может ли радар полностью заменить лидар в условиях отсутствия GNSS-сигнала?
Для определения местоположения и оценки скорости радар часто может заменить лидар, особенно в загрязненных, пыльных или влажных условиях. Однако для плотного объемного картирования и детальной геометрии препятствий лидар по-прежнему обеспечивает превосходное угловое разрешение. Многие промышленные группы используют оба метода, применяя радиолокационно-инерциальное моделирование в качестве высоконадежной навигационной основы.
Как работает радиолокационная одометрия на открытых, однообразных участках?
На совершенно ровной местности без вертикальных структур (например, солончаках или гладком асфальте) радиолокационная одометрия ухудшается из-за малого количества стационарных отражателей, которые могли бы отражать сигналы. В таких условиях для ограничения скорости обычно добавляют направленные вниз радары для измерения скорости движения или высококачественные инерциальные датчики.
Двигаемся вперед с помощью устойчивой навигации.
В современных автоматизированных системах полагаться исключительно на непроверенные спутниковые данные — это инженерная проблема. Если ваша платформа работает в условиях, подверженных многолучевым отражениям, электромагнитным помехам или физическому затенению со стороны спутников, начните с сравнения скорости дрейфа вашей текущей системы IMU и одометрии с базовым уровнем миллиметрового доплеровского радара. Создание надежной интеграции радара и GNSS на раннем этапе проектирования оборудования обходится гораздо дешевле, чем модернизация отказоустойчивой архитектуры после того, как транспортные средства уже развернуты в полевых условиях.