



Внимательное изучение деталей, отслеживание движения: что на самом деле дают радиолокационные изображения и слежение.
От изображений сантиметрового качества до разделения движущихся целей и отслеживания траекторий в реальном времени — пять возможностей, которые превращают необработанные эхосигналы в решения.
Группа специалистов по радиолокационной съемке и слежению · ~8 мин чтения · Краткое описание продукта и решения
Радар, который просто сообщает вам, что «там что-то есть», недостаточен. Важная работа начинается после обнаружения: определение типа объекта, различение движущихся и неподвижных объектов, измерение скорости и отслеживание объекта в режиме реального времени. Эти пять терминов — высокоразрешающая визуализация, различение движущихся целей, оценка скорости, разделение стационарных и динамических объектов и отслеживание в реальном времени — не являются отдельными функциями. Это единый конвейер, и каждый шаг делает возможным следующий.
1. Изображение высокого разрешения: сначала нужно увидеть форму.
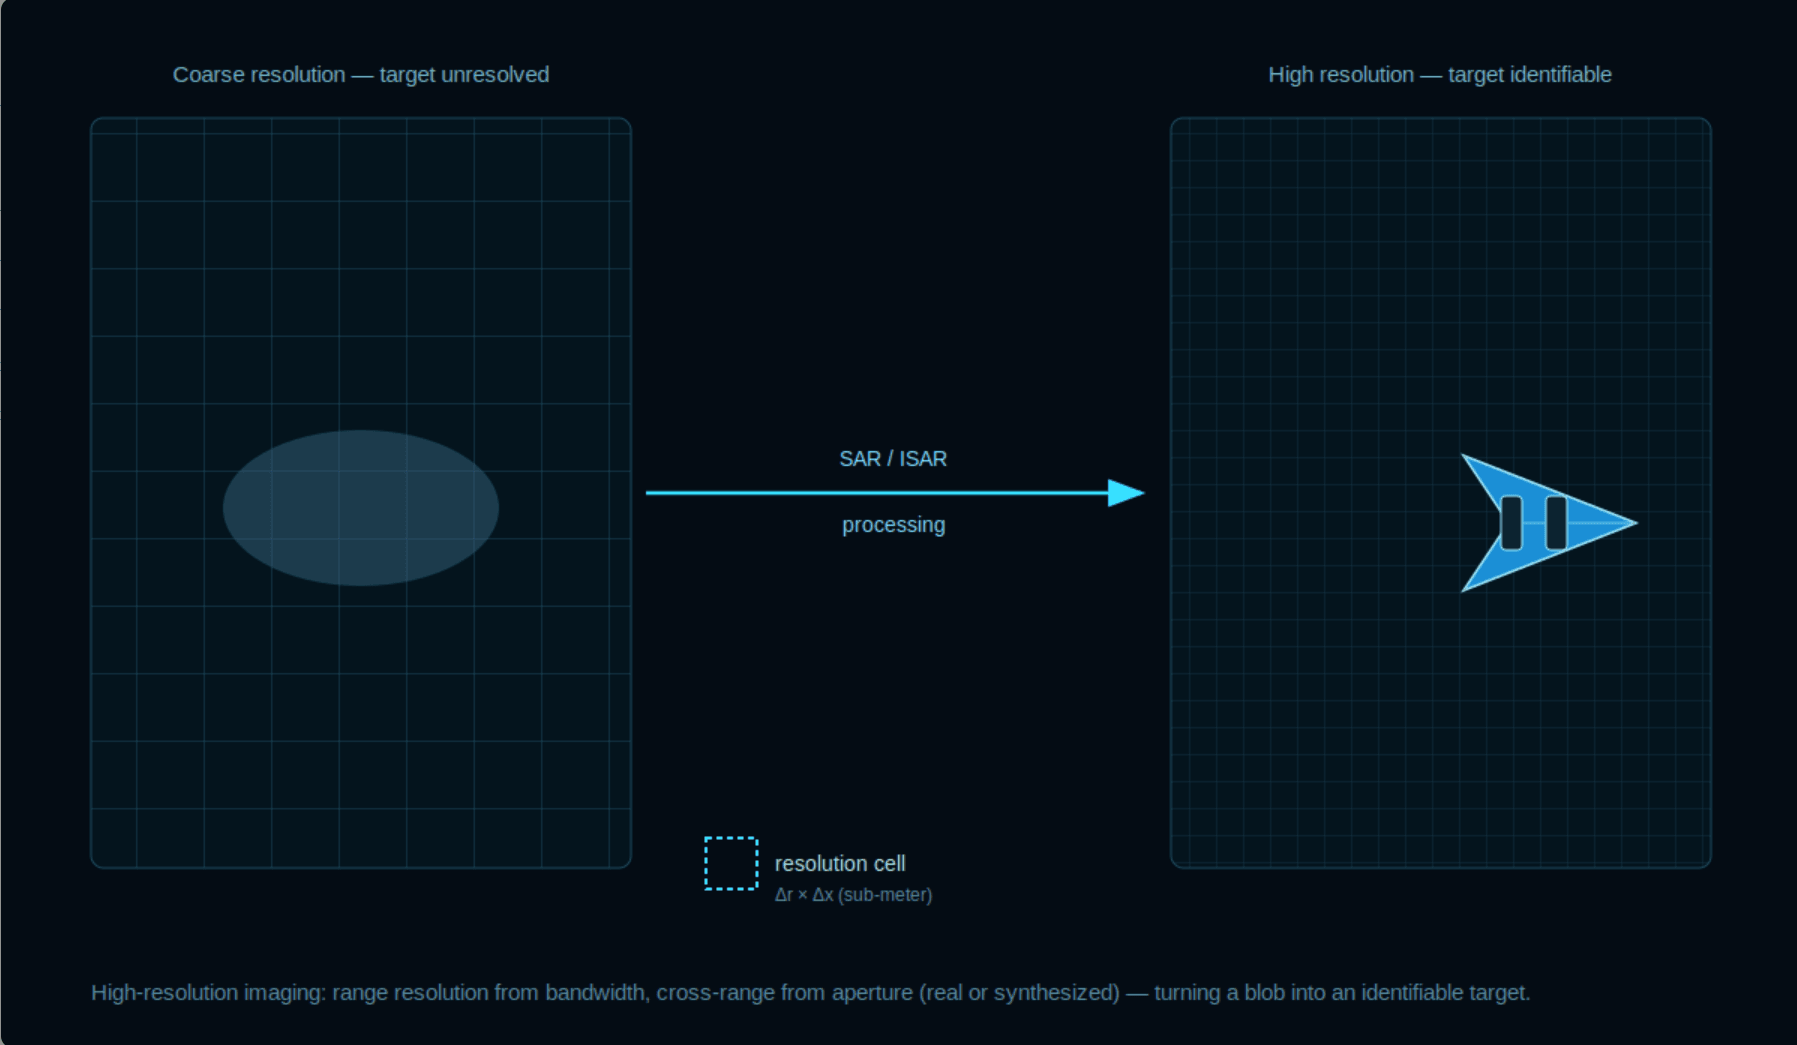
Разрешение — это то, что отличает «пятно» от «цели, которую можно назвать». Радиолокационная система с синтезированной апертурой (SAR) на движущейся платформе или обратная радиолокационная система с синтезированной апертурой (ISAR) на самой цели жертвует временем наблюдения и когерентной обработкой ради получения точных ячеек — от метров до субметров, иногда десятков сантиметров. Разрешение по дальности определяется полосой пропускания сигнала; поперечная дальность определяется апертурой, реальной или синтезированной. Суть не в цифре на слайде; суть в том, что вы можете с ней сделать: посчитать транспортные средства, прочитать силуэт, обнаружить структуру, которая изменилась с прошлой недели.
Но у разрешения есть один нюанс, и оно помогает только после того, как изображение сфокусировано. Движение в течение когерентного интервала размывает всё — именно поэтому и существуют следующие шаги. Чёткое изображение — это основа, на которой держится вся остальная цепочка.
Рисунок 1. Обработка SAR/ISAR позволяет определять цели с точностью до долей метра как по дальности, так и по поперечной дальности.
Разрешение — это два параметра, а не один: дальность (вдоль импульса) и поперечная дальность (поперек него). Если вы пропустите хотя бы один из них, вы неправильно оцените то, на что смотрите. |
2. Дискриминация по принципу «движущейся цели»: не каждая незначительная ошибка заслуживает повторного рассмотрения.
Как только вы сможете визуализировать объект, следующий вопрос заключается в том, какие результаты действительно имеют значение. Большинство объектов в кадре неподвижны; лишь немногие движутся. Дискриминация движущихся целей — это фильтр, который выделяет движущиеся объекты: припаркованный грузовик — это фон, отъезжающий грузовик — это сообщение. Он учитывает то, что неподвижные объекты не могут имитировать: относительное движение.
На практике это зависит от эффекта Доплера и от того, как ведет себя отраженный сигнал цели в условиях когерентных импульсов. Хороший дискриминатор снижает количество ложных срабатываний, когда на месте происшествия много людей и плохая погода, потому что именно тогда операторы перестают доверять экрану. Это разница между датчиком, который позволяет обнаружить только важные цели, и датчиком, который направляет огонь только на тех немногих, кто действительно имеет значение.
Рисунок 2. Относительное движение, а не амплитуда, отличает движущиеся объекты (яркие, с векторами скорости) от статичных помех (тусклые).
3. Оценка скорости: движение — это число, а не вибрация.
Отметить движущийся объект — это одно, а определить его скорость — совсем другое. Оценка скорости считывает доплеровскую частоту и преобразует её в радиальную скорость — для моностатического радара v = λ·f_D / 2. Скорость сужения или открытия диапазона становится измеряемой величиной, на основе которой можно планировать действия, а не предположением.
В реальных условиях ситуация остается сложной: цель редко движется прямо на радар, поэтому вы получаете радиальную скорость, а не истинную скорость относительно земли, а поворот меняет знак. Хорошая оценка также сообщает о своей собственной неопределенности, а не только о точечном значении, потому что траектория, которая знает свою ошибку, — это траектория, которую можно передать для принятия решения. Скорость также влияет на классификатор — медленное движение и быстрый рывок — это разные задачи.
Рисунок 3. Движущийся контакт находится вне линии нулевого эффекта Доплера; это смещение представляет собой измеренную радиальную скорость со своей собственной неопределенностью.
4. Разделение стационарных и динамических объектов: вытащите грузчиков из беспорядка.
Здесь различение встречается с обработкой сигналов. Стационарные объекты и земля имеют примерно одинаковый доплеровский сдвиг (близкий к нулю); движущиеся объекты — нет. Подавление помех — STAP, приемы смещенного фазового центра или простое подавление доплеровского сдвига — аннулирует статический сигнал и оставляет динамический. Именно так медленно движущийся автомобиль скрывается на виду на радиолокационном изображении с синтезированной апертурой, но освещается на пролете GMTI.
Самая сложная часть — это не математика, а граничные случаи. Цель, движущаяся с той же скоростью, что и окружающие помехи. Линия деревьев, колышущаяся на ветру. Дорога, полная машин, где вам нужен только один выброс. Именно такое разделение, которое сохраняется в таких условиях, делает всю систему пригодной для использования, а не просто демонстрируется на чистом слайде.
Рисунок 4. Отмените эффект нулевого доплеровского отражения, и движущиеся объекты останутся на месте; та же сцена, без помех.
5. Отслеживание в реальном времени: сохраняйте актуальную информацию, а не просто моментальный снимок.
Одно обнаружение — это мгновение; трек — это история. Отслеживание в реальном времени берет разрозненные, помеченные скоростью объекты и поддерживает их движение между обновлениями — запускает треки, связывает новые графики со старыми, плавно проходит через кратковременные сбои и прерывает треки, которые затухают. Необходимо обрабатывать множественные цели, пересекающиеся пути и прерывистые возвращения, чтобы изображение не превратилось в мешанину.
«Реальное время» — вот ключевое слово. Это означает, что весь конвейер обработки данных — изображение, дискриминация, оценка, разделение, отслеживание — завершается в течение интервала обновления, поэтому оператор видит текущую ситуацию, а не ситуацию пятисекундной давности. Именно это позволяет одной системе отслеживать обширную территорию и при этом передавать корректные данные о местоположении той системе, которая их обрабатывает.
Рисунок 5. Многоцелевые траектории с историей, ассоциацией и прогнозируемыми позициями, поддерживаемые в пределах интервала обновления.
Мы объединяем эти пять этапов в единый конвейер.
По отдельности это алгоритмы. Вместе они обеспечивают рабочее понимание обстановки на поле боя. Наша платформа радиолокационной съемки и слежения TrackSense обеспечивает полный цикл обработки данных — от получения изображений высокого разрешения до отслеживания нескольких целей в режиме реального времени — в рамках единого согласованного рабочего процесса:
Изображение четкое | Обработка SAR/ISAR с разрешением менее метра по дальности и поперечному расстоянию, с автофокусировкой для движущихся сцен. |
Подайте жалобу на грузчиков | Дискриминация движущихся целей, позволяющая снизить количество ложных срабатываний в условиях загроможденности и неблагоприятных условий. |
Измерьте скорость | Оценка скорости на основе доплеровского метода представлена с указанием неопределенности, а не просто в виде точечного считывания. |
Разделение статического и динамического | Метод подавления помех (STAP / DPCA / вырезание пазов), который изолирует движущиеся объекты от стационарного возврата. |
Отслеживание в реальном времени | Отслеживание нескольких целей с помощью сопоставления, плавного перемещения и переключения — всё в пределах интервала обновления. |
Замкнуть цикл | Визуализация, распознавание, скорость и отслеживание на одной временной шкале, готовые для принятия решения на последующих этапах. |
Заказать демонстрацию в режиме реального времени · Скачать техническое описание TrackSense
Ценность радиолокационной съемки и слежения заключается не в более красивой картинке, а в более коротком пути от эха к принятию решения. Сделайте снимок, разделите движущиеся объекты, оцените их скорость и отслеживайте их — делайте это в реальном времени, и картина перестанет быть чем-то, что вы интерпретируете, и начнет быть чем-то, на основе чего вы действуете.