



Почему протокол коллективного обнаружения важен, когда несколько транспортных средств должны действовать как одно целое?
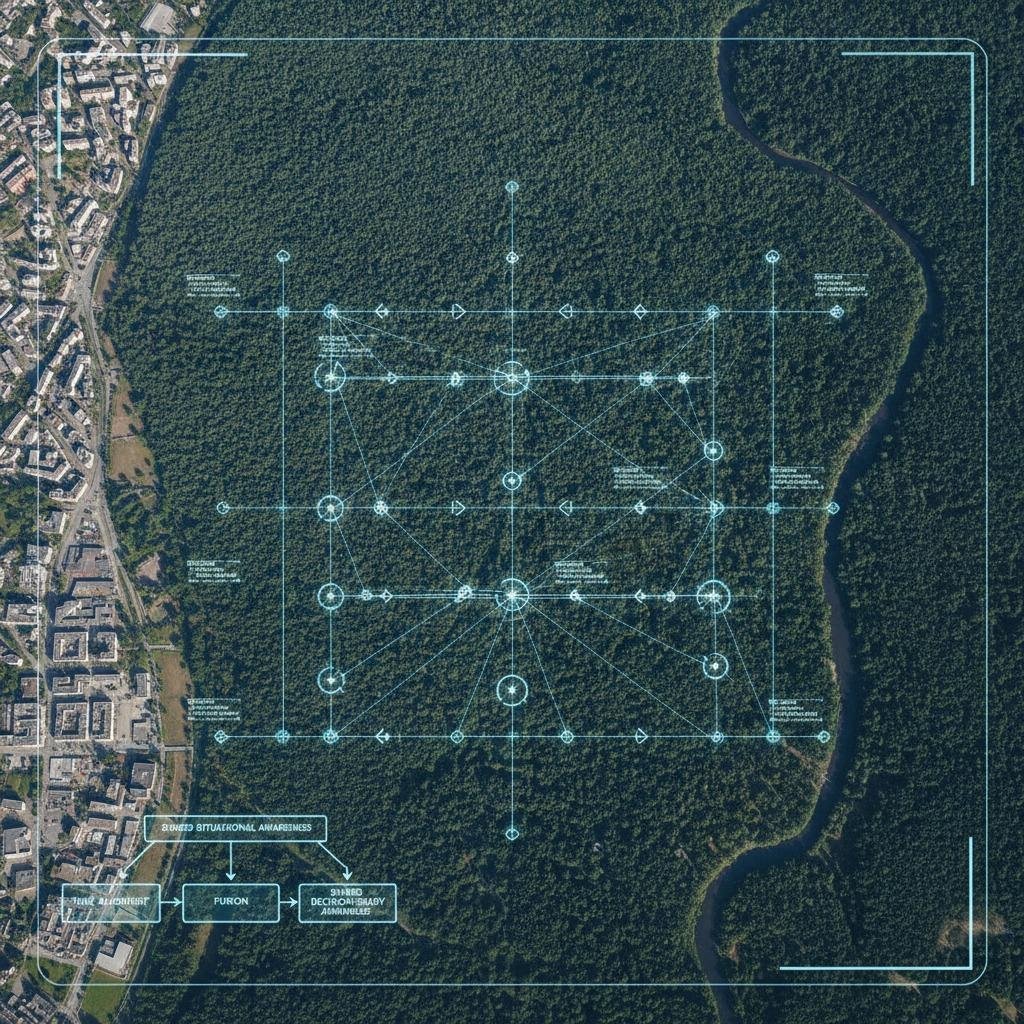
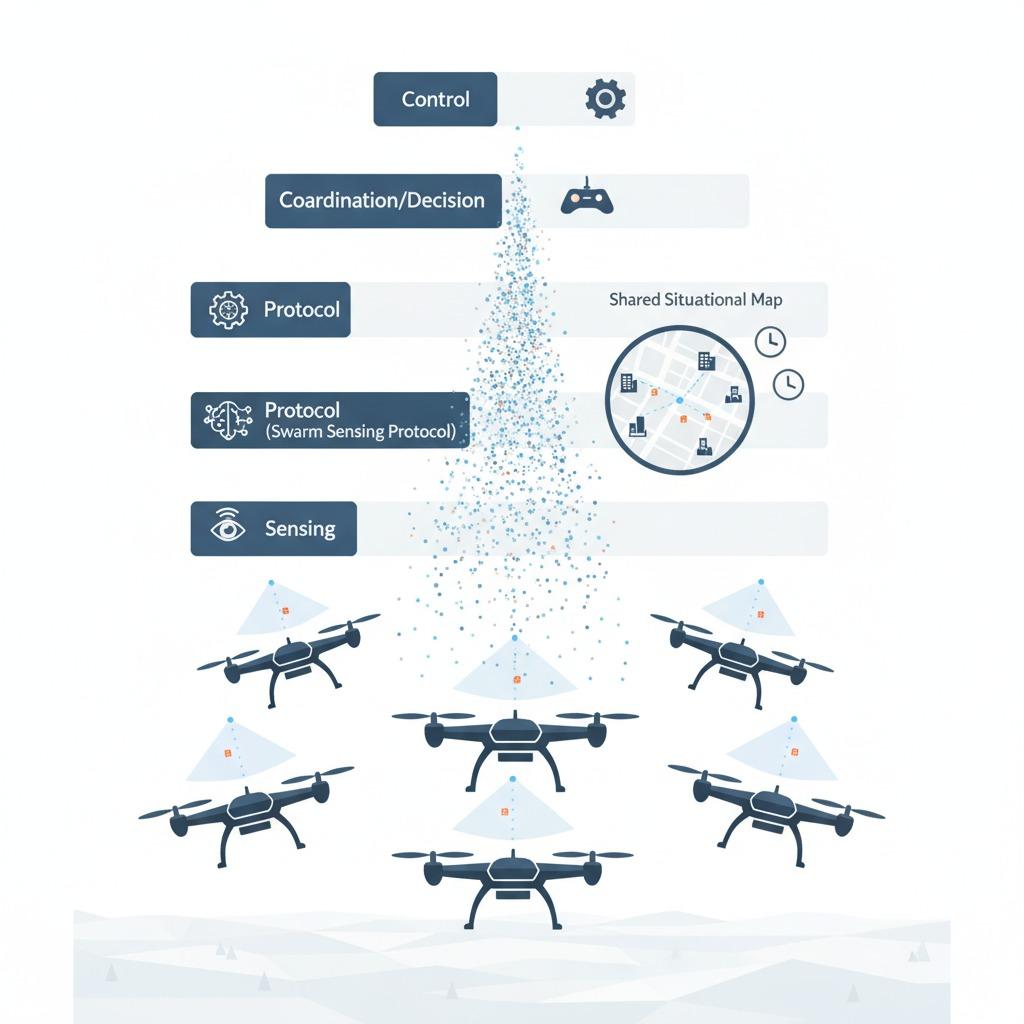
Протокол роевого зондирования — это тихий логический слой, который предотвращает поведение группы дронов, роботов или автономных транспортных средств, напоминающее толпу. Когда система зондирования слаба, она может собирать данные, но они поступают слишком поздно, в неправильном формате или без достаточного контекста для принятия группового решения. Именно здесь начинаются настоящие проблемы: транспортные средства начинают отклоняться от заданного курса, нарушается расстояние между ними, операторы теряют уверенность, а миссия, которая на бумаге казалась простой, на практике превращается в операцию по устранению последствий.
Для инженеров и команд, занимающихся закупками, практический вопрос заключается не в том, может ли рой датчиков воспринимать информацию. Вопрос в том, может ли архитектура датчиков поддерживать координацию, предотвращение столкновений и непрерывность выполнения задач в условиях шума, движения и частичных отказов. Это другой стандарт. Он требует от покупателя мыслить шире, чем просто использовать один датчик, и учитывать синхронизацию, связь, относительное положение и то, что происходит, когда один узел видит больше, чем другие.
Что на самом деле пытается решить этот протокол?
В многоагентной системе каждому узлу необходима пригодная для использования информация о находящихся рядом узлах, близлежащих препятствиях, а иногда и о более широкой рабочей среде. Проблема заключается в том, что каждый узел видит лишь фрагмент реальности. Хороший протокол роевого восприятия быстро объединяет эти фрагменты для принятия мер. Цель состоит не в идеальном знании, а в обеспечении совместного, своевременного и готового к принятию решений понимания ситуации.
Это важно в приложениях, где расстояние и движение тесно взаимосвязаны. Если один дрон неожиданно замедляется, остальным может потребоваться скорректировать траекторию за считанные секунды. Если один наземный робот обнаруживает опасность, остальным может потребоваться изменить маршрут, не останавливая всю группу. Именно поэтому такие термины, как «определение расстояния между лидером и ведомым» , «совместное предотвращение конфликтов траектории» , «оценка групповой угрозы» и «мониторинг поведения стаи», — это не просто научный жаргон. Они описывают реальные функции, которые покупатели стремятся приобрести.
Ключевые характеристики, которые покупателям следует сравнивать.
Не все платформы одинаково эффективно обрабатывают данные, полученные от множества объектов. Некоторые системы оптимизированы для измерения относительного расстояния. Другие ориентированы на совместное обнаружение препятствий или координацию действий на уровне миссии. На практике большинству покупателей следует искать сочетание этих возможностей, а не какую-то одну ключевую функцию.
Диапазон «лидер-последователь»
Зачастую это самая простая модель координации, но её эффективное применение на открытом воздухе или в условиях загроможденных пространств может быть обманчиво сложным. Метод определения расстояния должен оставаться стабильным, поскольку подразделения ускоряются, поворачиваются и теряют прямую видимость. Если система слишком сильно отклоняется от заданного положения, построение становится нечетким, и контур управления начинает исправлять собственные ошибки.
совместное разрешение конфликтов траектории
В данном случае, система датчиков не просто сообщает о местоположении. Она помогает устройствам избегать конфликтов траекторий до того, как они превратятся в опасные ситуации. Обычно это требует быстрого обмена данными, надежных временных меток и уровня управления, способного преобразовывать необработанные измерения в фактические ограничения движения. Покупателю следует поинтересоваться, поддерживает ли протокол распределенное принятие решений или зависит от центрального узла, который становится узким местом.
Групповая оценка угроз
В случаях, связанных с обеспечением безопасности, инспекцией или обороной, рой может нуждаться в классификации опасности и определении, является ли угроза локальной или системной. Это может означать объединение визуальных, дальномерных, акустических или других сигналов в рамках всей группы. Важным моментом является не только тип датчика, но и то, как протокол объединяет эти показания, не перегружая пропускную способность.
Мониторинг поведения стаи
Иногда системе необходимо сохранять естественное, плавное построение, а не жесткий маршрут. Мониторинг поведения стаи помогает определить, поддерживает ли группа сплоченность, расстояние между особями и согласованность направлений. Это полезно, когда в миссии важны охват и адаптивность, но зависит от точных данных координации. Некорректный протокол может создать впечатление, что управляемая стая ведет себя непредсказуемо.
Критерии отбора, которые, как правило, отличают работоспособные системы от впечатляющих демонстраций.
Покупателей часто отвлекают заявленные дальность действия или количество узлов в лабораторных испытаниях. Эти цифры важны, но они не отражают всей картины. Полезное сравнение начинается с условий эксплуатации: в помещении или на открытом воздухе, при прямой видимости или с препятствиями, на высокой или низкой скорости, при фиксированной геометрии или изменяющемся расположении. Протокол обнаружения должен соответствовать реальному профилю задачи, а не рекламному слайду.
Задержка — ещё один практический фильтр. Рой может допускать некоторые ошибки; он не может допускать устаревшую информацию. Также стоит проверить устойчивость к выходу узлов из строя. В полевых условиях устройства выходят из строя, батареи разряжаются, радиосвязь ослабевает, а пыль или погодные условия усложняют ситуацию. Протокол должен плавно переходить в нерабочее состояние, а не рушиться при исчезновении одного из участников.
Интеграция заслуживает большего внимания, чем обычно. Инженерам необходимо понимать, как протокол взаимодействует с бортовыми контроллерами, навигационным программным обеспечением и панелями управления оператора. Если форматы данных неудобны или синхронизация слабая, развертывание отнимет время, которое изначально не было заложено в бюджет.
Распространенные ошибки в проектах по мониторингу роевых организмов
Одна из распространенных ошибок — рассматривать систему коллективного зондирования как чисто коммуникационную задачу. Это не так. Коммуникация — лишь часть стека; геометрия зондирования, синхронизация управления и обработка сбоев не менее важны. Еще одна распространенная ошибка — чрезмерное детализирование лабораторного сценария. Система, которая прекрасно работает в чистой тестовой зоне, может столкнуться с трудностями, как только появятся многолучевое распространение, окклюзия или смешанный рельеф.
Также существует тенденция предполагать, что больше данных автоматически означает лучшую координацию. На практике же избыток данных может замедлить работу системы и затруднить разрешение конфликтов. Оптимизированный протокол, который передает нужное состояние в нужное время, обычно более ценен, чем зашумленный протокол, перегружающий сеть.
Практические советы для инженерных и закупочных команд.
Если вы сравниваете поставщиков или внутренние архитектуры, запросите демонстрацию, которая отражает ваш фактический профиль движения и требования к расстоянию. Спросите, как протокол обрабатывает выравнивание по времени, как он ведет себя при выходе из строя одного узла и поддерживает ли он как локальное зондирование, так и принятие решений на групповом уровне. Если ответ останется расплывчатым, это тревожный знак.
Также целесообразно запросить подтверждение того, как система поддерживает конкретный режим координации, который для вас важен. Платформа, созданная для определения расстояния между лидером и последователями, может не подойти для совместного разрешения конфликтов траекторий. Аналогично, система, настроенная для мониторинга поведения стаи, может быть не идеальной, если ваша миссия зависит от обнаружения угроз и быстрой смены маршрута.
Для продуктовых команд лучшим следующим шагом обычно является краткий технический обзор: определить задачу, выявить возможные причины сбоев и протестировать протокол в этих сценариях, прежде чем принимать решение о масштабировании. Это позволяет сосредоточить обсуждение на практических задачах, а не на предположениях.
Часто задаваемые вопросы
Протокол обнаружения роя — это то же самое, что и управление роем?
Не совсем. Сенсорное восприятие обеспечивает общую картину; управление преобразует эту картину в скоординированное движение. Эти два процесса тесно связаны, но они не представляют собой один и тот же слой.
Может ли один протокол подойти для всех приложений, использующих алгоритмы роевого интеллекта?
Редко. Правильный подход зависит от количества узлов, окружающей среды, скорости и от того, сосредоточена ли миссия на формировании, инспекции, обеспечении безопасности или исследовании.
Какие вопросы следует задать перед выбором платформы?
Начните с проверки задержки, отказоустойчивости, синхронизации и того, как система обрабатывает частичные сбои. Затем проверьте, поддерживает ли протокол именно ту модель координации, которая вам действительно нужна, а не просто ту, которая кажется наиболее продвинутой.
Разумный следующий шаг
Если вы оцениваете протокол обнаружения Swarm для новой платформы или обновления, начните с определения задач, а не со списка функций. Проведите краткое сравнение по таким параметрам, как определение расстояния, предотвращение конфликтов, оценка угроз и мониторинг построения, а затем протестируйте протокол в условиях реального движения и реальной сети. Обычно именно здесь ответ становится очевидным.