



雷达可靠性的盲点:信号说谎的时候
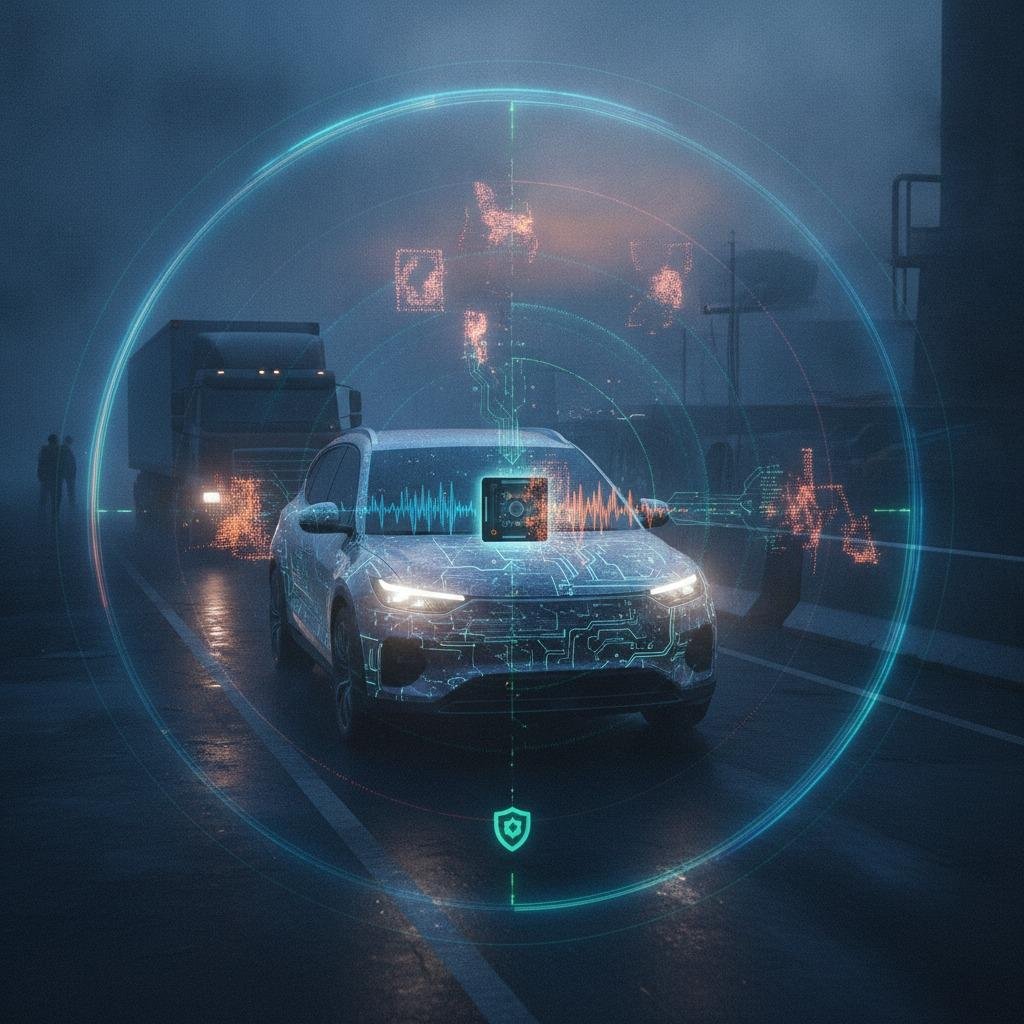
汽车感知系统和工业自动导引车一直以来都高度依赖毫米波雷达来应对视觉系统失效的恶劣环境,例如浓雾、暴雨和低对比度的工厂车间。然而,多年来,系统架构师一直将雷达点云视为固有的可靠物理事实。但这种假设正在瓦解。随着低成本软件定义无线电 (SDR) 和商用射频发生器的日趋成熟,主动射频注入和虚拟目标生成技术已从学术安全会议直接应用于实际安全风险领域。实施强大的防欺骗雷达信号验证不再是特殊的国防需求,而是任何依赖雷达进行安全关键路径规划和紧急制动系统的必备基础。
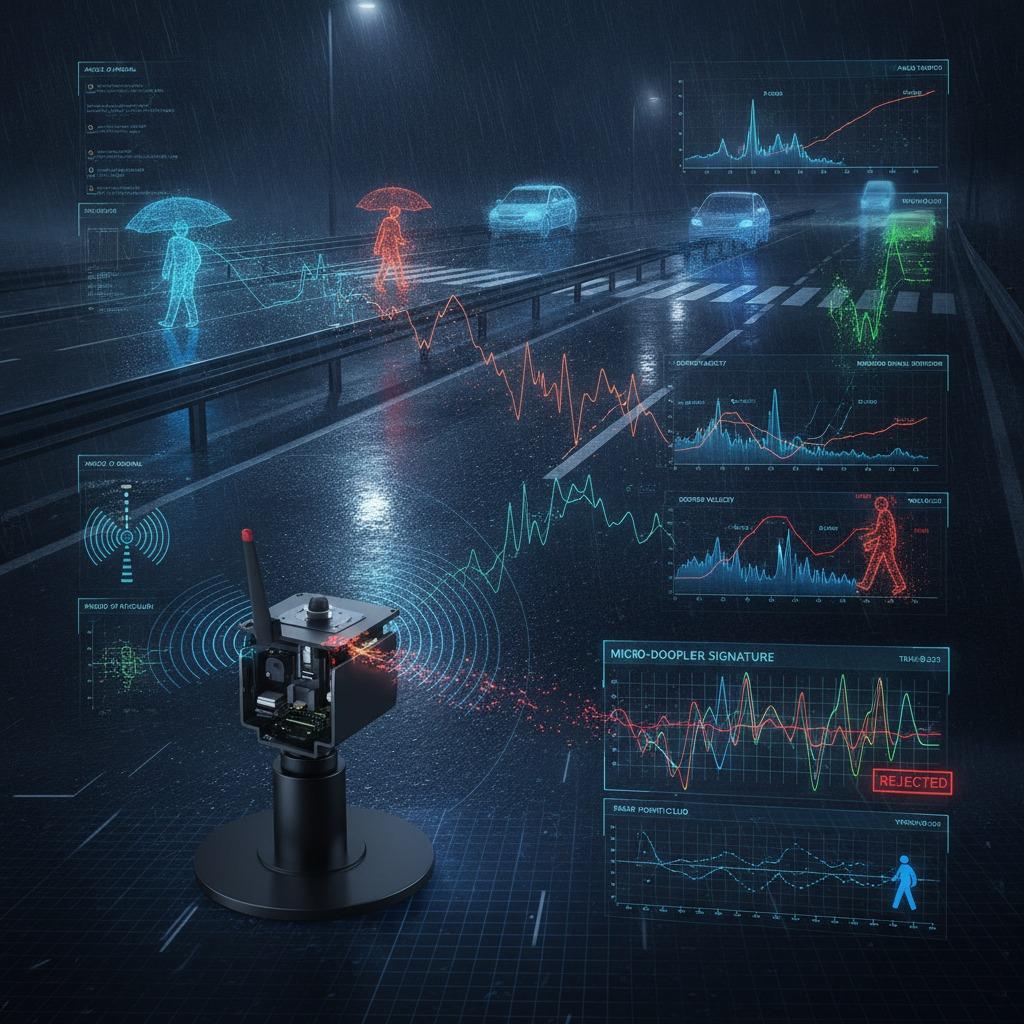
核心漏洞源于其可预测性。大多数商用调频连续波(FMCW)雷达发射的线性调频信号具有可预测的斜坡斜率、间隔和带宽。敌方或非同步二次发射器无需破解加密密钥即可干扰这些系统;他们只需捕获一个线性调频序列,施加轻微的延迟或多普勒频率偏移,然后重新发射即可。雷达的处理引擎接收反射信号,使用标准快速傅里叶变换(FFT)计算距离和速度,并生成虚拟障碍物——更糟糕的是,还会掩盖真实障碍物。解决此问题需要纵深防御,涵盖波形物理学、数字信号处理(DSP)启发式算法和总线级数据完整性。
第一层:波形敏捷性和物理层验证
第一道防线必须设在射频前端,在原始中频 (IF) 信号被下变频并处理成目标信号之前。固定的线性调频脉冲时序会使传感器成为攻击目标。而采用随机脉冲重复间隔 (PRI) 和动态线性调频调制,则可以打破欺骗者赖以注入相干信号的可预测时序窗口。
当雷达收发器根据只有本地雷达控制器知道的伪随机序列不断改变线性调频斜率、起始频率或调频间隔空闲时间时,重传的欺骗信号会不同步到达。对于雷达处理器而言,不同步的重传表现为不相关的背景噪声,而不是距离-多普勒图中的聚焦能量峰值。此外,双极化天线可以交叉验证返回的极化特征。人为制造的欺骗信号很少能完全复制真实世界中障碍物(例如冲压金属板或湿沥青路面)的精确退极化特性。
第二层:算法健全性和雷达数据认证
波形的不可预测性有所帮助,但并不能完全消除复杂的电子攻击,例如同步数字射频存储器(DRFM)系统。因此,基带固件必须在将点云数据打包并通过车辆或机器网络传输之前,加入实时启发式检查。这正是雷达数据认证将物理动力学与信号特征联系起来的关键所在。
一个物理上有效的目标在多个物理领域都表现出一致性:
- 到达角 (AoA) 与多普勒对准:通过单个固定发射器注入的虚拟目标无法令人信服地模拟多个目标的不同空间方向,同时改变它们的多普勒速度。启发式滤波器应标记出到达角相位差与预期轨迹物理特性不符的检测结果。
- 接收信号强度 (RSS) 特征:伪造的线性调频信号通常在较大角度范围内呈现平坦且异常高的幅度特征。正常目标信号的接收功率遵循雷达距离方程,即返回功率随距离呈可预测的下降趋势。如果幅度出现异常尖峰,且该尖峰绕过了自由空间路径损耗曲线,则应立即触发对感知数据的篡改检测。
- 微多普勒特征:复杂目标,例如行走的行人或旋转的机械,会产生独特的微多普勒边带。虽然处理开销较大,但对意外的静态或高速目标进行有针对性的微多普勒分类,可以作为有效的二级验证手段。
第三层:保障数据总线和后端完整性
验证射频前端只是成功的一半;最终的遥测数据还必须能够安全传输到中央域控制器。在较早的车辆设计中,原始雷达输出或目标列表通过未受保护的CAN总线或低速以太网总线进行广播。一旦攻击者攻破外围ECU,向总线注入伪造的雷达帧即可完全绕过前端防御。
现代系统架构要求使用经过认证的协议(例如采用安全机载通信 (SecOC) 的 CAN-FD 或采用 MACsec 加固的以太网骨干网)进行安全的传感器数据传输。通过将每个雷达帧与由机载硬件安全模块 (HSM) 生成的加密消息认证码 (MAC) 绑定,中央处理器可以验证目标列表是否确实来自雷达单元,而不是在飞行过程中被拦截或篡改。
除了公交车安全之外,融合层还应持续监测雷达输出的完整性。如果高置信度的雷达目标出现在畅通的行车道内,但前置摄像头和超声波传感器检测到的是开阔地面,感知引擎不应简单地对输入值进行平均。相反,系统必须交叉评估传感器置信度得分,验证雷达单元是否发出任何射频干扰信号,并安全地降低运行速度,而不是执行突然且危险的虚假制动。
实际工程权衡:延迟与保护
集成防欺骗机制绝非没有成本,系统工程师必须在防御能力和实际性能预算之间取得平衡。由于微秒级的时序限制,在每个啁啾信号中都引入复杂的加密握手在技术上是不切实际的。同样,对数百个点簇进行深度微多普勒评估会使嵌入式DSP内核不堪重负,并远远超出典型的50毫秒周期时间。
目前工业部署中采用的一种实用折衷方案是分层验证:在所有扫描中持续应用轻量级物理层线性调频随机化,对风险最高的10%目标(即车辆路径上的目标)进行统计异常检查,并将硬件加速的加密标签仅附加到打包后的对象摘要,而不是原始基带数据流。这样既能保持基带延迟的可预测性,又能有效阻止大规模射频注入尝试。
常见问题解答
雷达干扰和雷达欺骗有什么区别?
干扰会向雷达接收机注入高功率射频噪声,使传感器失灵并提高噪声基底,从而导致无法分辨真实目标。雷达之所以会感知到干扰,是因为接收机达到饱和状态。欺骗则危险得多:它会注入结构化的欺骗性信号,使雷达误认为存在一个并不存在的目标(或真实目标位于其他位置),而无需触发高噪声故障。
多传感器融合能否取代雷达层面的防欺骗检查?
传感器融合有助于发现异常,但仅仅依赖下游融合是危险的。如果被欺骗的雷达目标在融合流程能够解决与光学摄像头的冲突之前(尤其是在恶劣天气下摄像头性能下降的情况下),迫使系统启动关键的安全响应(例如自动紧急制动),那么欺骗攻击就会成功。验证必须尽可能靠近物理天线阵列进行。
FMCW线性调频随机化会降低雷达测量分辨率吗?
如果处理不当,它可能会引入轻微的相位噪声或增加距离-多普勒图中的旁瓣电平。然而,现代雷达前端采用数字锁相环(PLL),能够以纳秒级精度切换斜坡参数,从而在相应调整匹配滤波算法时,最大限度地减少速度或距离分辨率方面的权衡。
系统架构师的下一步工作
评估现有雷达部署首先要进行射频渗透和漏洞审计。工程团队应审查其当前的雷达芯片路线图,以验证即将推出的收发器是否支持伪随机啁啾序列、片上HSM加速和硬件级信号质量诊断。设计安全关键型自动化系统时,需要将射频信号视为未经验证的网络输入,而非绝对的物理真理,需要从天线到执行器进行持续验证。