




现代周界防御中的多目标饱和问题
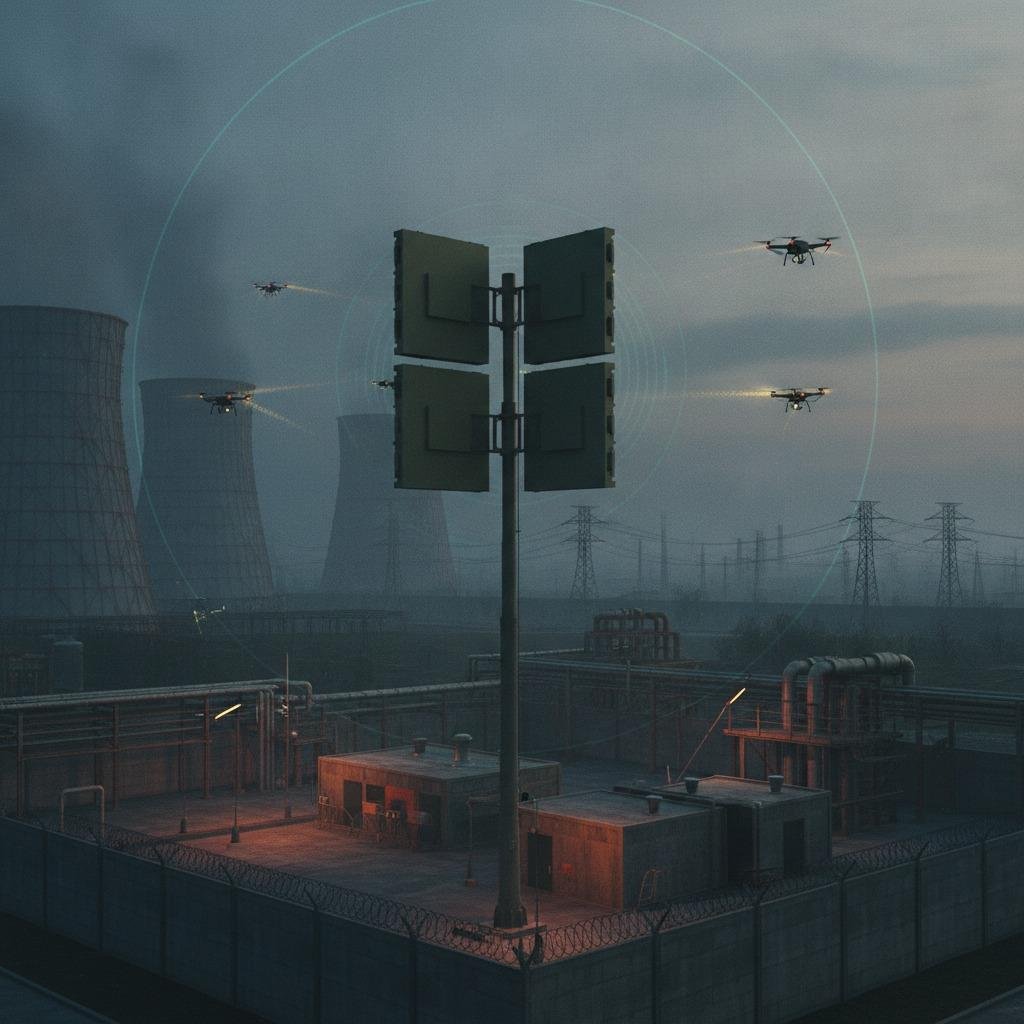
对于工厂安保主管、基地防御协调员和边境基础设施规划人员而言,无人机系统的威胁形势已发生显著变化。一架单独的四旋翼无人机漂移越过禁飞区边界属于可控事件,通常使用测向射频嗅探器或云台摄像机即可应对。但成群结队的无人机协同抵达则构成截然不同的作战挑战。当多架微型无人机同时跨越多个飞行方向时,传统雷达架构会因信号处理负荷过重而无法正常工作,容易在地面杂波中丢失目标,或将威胁误判为异常噪声。因此,投资反集群雷达监视系统已从一项实验性的国防项目转变为关键站点基础设施的当务之急。 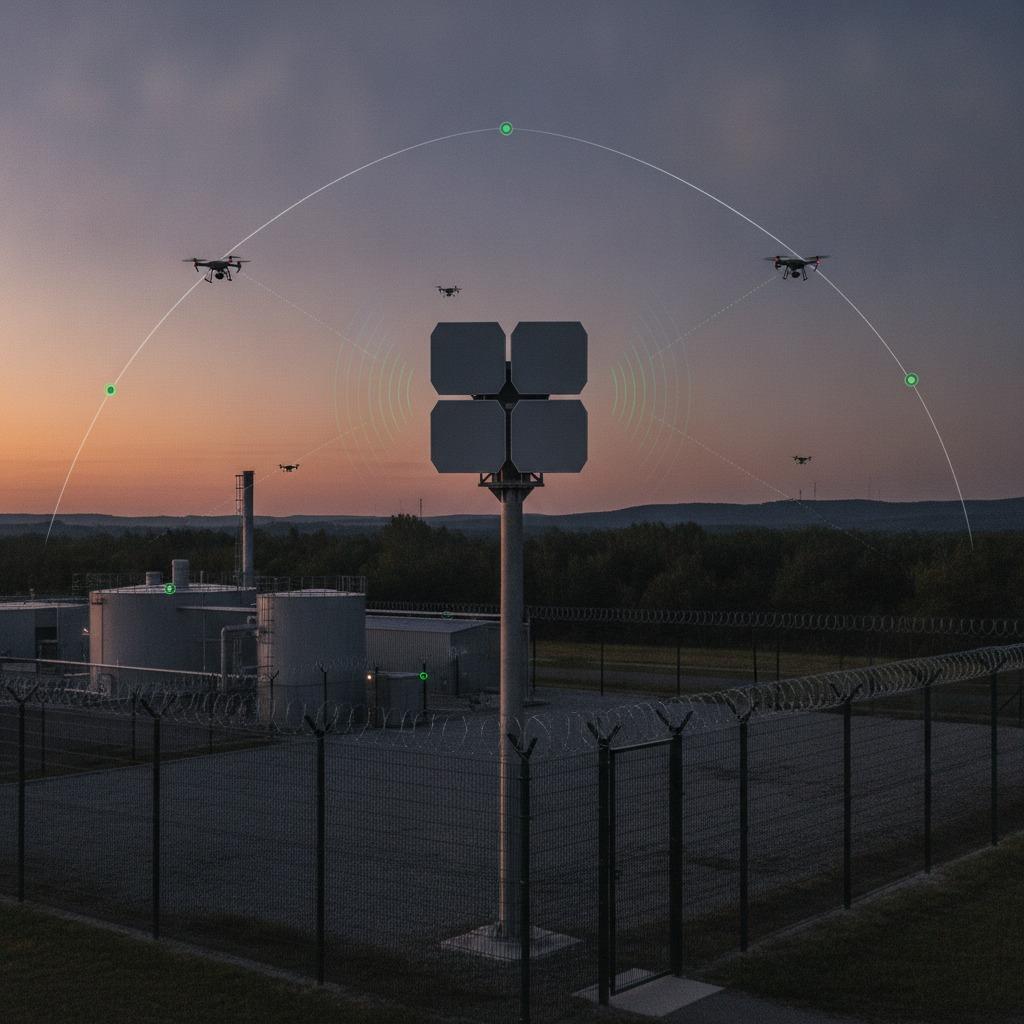
周界监视小组不需要另一份理论性的雷达规格表;他们需要了解的是,当五架、十架甚至二十架低反射率飞行器以树梢高度进入监视区域时,雷达信号链路的性能如何。摆在眼前的决策很少是关于原始发射功率,而是关于波束成形架构、信号处理算法和目标管理逻辑如何处理同时出现的目标,而不会引发严重的误报风暴。
为什么传统防空雷达无法有效防御无人机群?
大多数传统安防雷达的设计都以常规航空目标(如直升机、轻型飞机或巡航导弹)为基准,其雷达反射截面积(RCS)以平方米为单位。相比之下,商用现成无人机和改装无人机的RCS通常低于0.01平方米,其主要由非反射塑料和碳纤维构成,只有微小的无刷电机和锂电池组会反射射频能量。
当这些平台集群在低空机动时,传统传感器会遇到三个严重的运行瓶颈:
1. 波束停留时间和更新速率
机械旋转天线阵列完成一次完整的360度扫描需要1到4秒。在目标集群攻击场景中,如果目标以每秒18到25米的速度进行激进的规避机动或突然出现在山脊后方,那么长达数秒的重访间隔意味着雷达绘制的是过时的跟踪点,而不是可操作的实时矢量。边扫描边跟踪滤波器会不断失效,导致目标ID重置,并使下游操作员不堪重负。
2.杂波层和多普勒混淆
反无人机雷达探测依赖于从地面后向散射信号(例如强风中摇曳的树梢、公路车辆的行驶轨迹以及海面反射信号)中识别目标速度。集群无人机经常悬停、贴地飞行或以与盛行风速相匹配的速度飞行。如果信号处理器应用激进的移动目标指示(MTI)陷波滤波器来去除杂波,则会无意中滤除悬停的无人机。如果在没有进行复杂滤波的情况下提高灵敏度,系统会向控制台发送数百条干扰警报。
3. 轨道表饱和度
旧式跟踪滤波器按顺序分配计算线程。当20个目标在3秒内进入覆盖范围时,跟踪关联逻辑经常会错误地关联回波,产生虚假的分割跟踪,或者完全丢弃有效的矢量。在高密度入侵中,跟踪能力与原始检测范围同样重要。
评估反集群架构:关键工程权衡
选择合适的雷达配置需要在空间覆盖范围、瞬时重访率和部署占地面积之间取得平衡。采购团队通常会评估两种主要的硬件架构:
| 系统参数 | 固定面板三维有源电子扫描阵列(AESA) | 高速连续波(FMCW)混合扫描 |
|---|---|---|
| 重访率 | 亚秒级;瞬时多波束覆盖所有扇区。 | 中等(通常每次扫描时间为 0.5 至 1.5 秒)。 |
| 同时轨道限制 | 高(同时处理数百个活动轨道)。 | 中等(针对 20 至 50 个活动曲目进行了优化)。 |
| 低速小目标跟踪 | 卓越;持续的能量作用于目标,实现微多普勒叶片提取。 | 不错;主要依赖于运动学轨迹平滑。 |
| 热能和电力需求 | 更高的连续放电量;需要强大的环境散热能力。 | 功率预算较低;非常适合临时或桅杆安装式设备。 |
| 相对总拥有成本 | 初始资本支出较高;活动部件少,减少了现场维护。 | 初始成本较低;机械驱动部件需要定期维护。 |
对于防御蓄意、协同多点攻击的设施而言,工作在X波段或Ku波段的固定面板三维有源相控阵雷达(3D AESA)已成为技术基准。由于无需机械方位驱动,该雷达能够合成同步接收波束,从而确保跟踪的连续性,同时分配专用能量脉冲来探测可疑目标。
微多普勒在目标消歧中的作用
周界防御中最棘手的作战难题之一是如何将无人机与鸟类活动区分开来。成群的椋鸟、鹅或海鸥产生的雷达信号与小型多旋翼无人机的速度、高度和雷达散射截面(RCS)极为相似。如果每次有鸟类进入禁飞区都触发基于雷达的无人机入侵警报,操作人员很快就会选择完全关闭警报系统。
为了解决这个问题,先进的系统采用了基于微多普勒频谱处理的小型无人机特征识别技术。当无人机机身以给定的基准速度向前运动时,螺旋桨叶片的高速旋转会在反射雷达脉冲中产生快速的周期性相位偏移。通过分析这些微多普勒边带,现代现场可编程门阵列(FPGA)能够在几分之一秒内区分扑翼独特的生物力学节律和双叶或三叶碳纤维螺旋桨的连续谐波频率。
采购和系统集成方面的考虑因素
在确定场地防御所需资本设备的规格之前,跨职能的工程和采购团队应该对其集成架构进行审核:
C2 和传感器融合交接
雷达是一种早期预警传感器,而非识别传感器。它无法告知操作员未经授权的无人机携带何种有效载荷。您的雷达软件层必须通过标准化的防御协议(例如 Asterix Cat 010/240 或开放的 API/REST 接口)向从属光电/红外 (EO/IR) 摄像机发布低延迟的跟踪坐标,从而将目标矢量直接锁定到摄像机上。如果切换延迟超过 200 毫秒,窄视场热成像摄像机将持续被高速移动的无人机遮挡,无法锁定目标。
频率冲突消除和场地地形
Ku波段雷达系统具有极高的角分辨率和紧凑的面板尺寸,但与S波段或C波段雷达相比,在暴雨或沿海雾霾天气下信号衰减明显。相反,低频雷达在平水或沥青路面附近,垂直高度精度和地面多径反射方面存在不足。实际的现场勘测必须确定雷达的工作频率,而不是产品目录中在沙漠测试条件下测得的数据。
电子对抗兼容性
如果您的防御方案包含主动射频干扰抑制系统,则雷达必须具备内置频率捷变和数字滤波功能,以防止本地干扰谐波造成前端饱和。在未加固的监视雷达附近使用主动干扰器通常会使雷达接收机失灵,一旦干扰开始,就会立即切断态势感知。
常见问题解答
反集群雷达能否区分协同作战的友方无人机和敌方无人机?
仅靠雷达系统无法在没有协同应答器(例如远程识别或模式5敌我识别)的情况下明确确认敌我身份。在争议空域,雷达提供速度、坐标和特征数据,而与本地射频嗅探传感器以及指挥控制软件中已列入白名单的飞行遥测数据相结合,才能确定目标意图。
要实现360度全方位周界防护,需要多少个雷达面板?
对于固定式 AESA 装置,完整的球形或半球形覆盖通常需要三到四个固定的平面面板,安装在中央桅杆或建筑物角落,每个面板覆盖 90 到 120 度的方位角扇区,并有 30 到 40 度的仰角间隙,以减少头顶盲区漏斗。
限制雷达对微型无人机探测范围的主要因素是什么?
目标雷达散射截面(RCS)和地面杂波后向散射比雷达发射功率更重要。在晴朗的天空下,三公里处探测一个RCS为0.01平方米的目标,远比在800米高空、掠过树梢或金属围栏四米处探测同一个目标容易得多。
采购团队行动计划
如果您的设施正在升级周界安防系统以应对低空多向量威胁,切勿仅仅依赖供应商提供的模拟演示。务必要求进行一次盲测,该测试应明确包含至少三架微型无人机同时在地形杂乱区域附近沿协调重叠路径飞行。坚持要求审查48小时连续部署期间的原始误报率以及目标跟踪日志。评估传感器在实际飞行试验中区分机械叶片和环境杂物的能力,是验证多目标响应能力的唯一可靠方法。