




当感知工程师在自动化仓库、机器人系统或交通走廊部署调频连续波(FMCW)雷达时,如何从密集的背景噪声中提取清晰的运动学数据仍然是一个棘手的难题。其根本问题众所周知:可靠的多普勒速度检测依赖于分离连续线性调频反射中细微的相位偏移,但周围的静态表面——例如结构钢梁、混凝土隔板和设备外壳——通常会向接收器发送大量高振幅的回波信号。当雷达前端被静止反射信号饱和时,来自易受攻击人员或低速移动的自动导引车(AGV)的微多普勒特征信号就会淹没在噪声基底中。
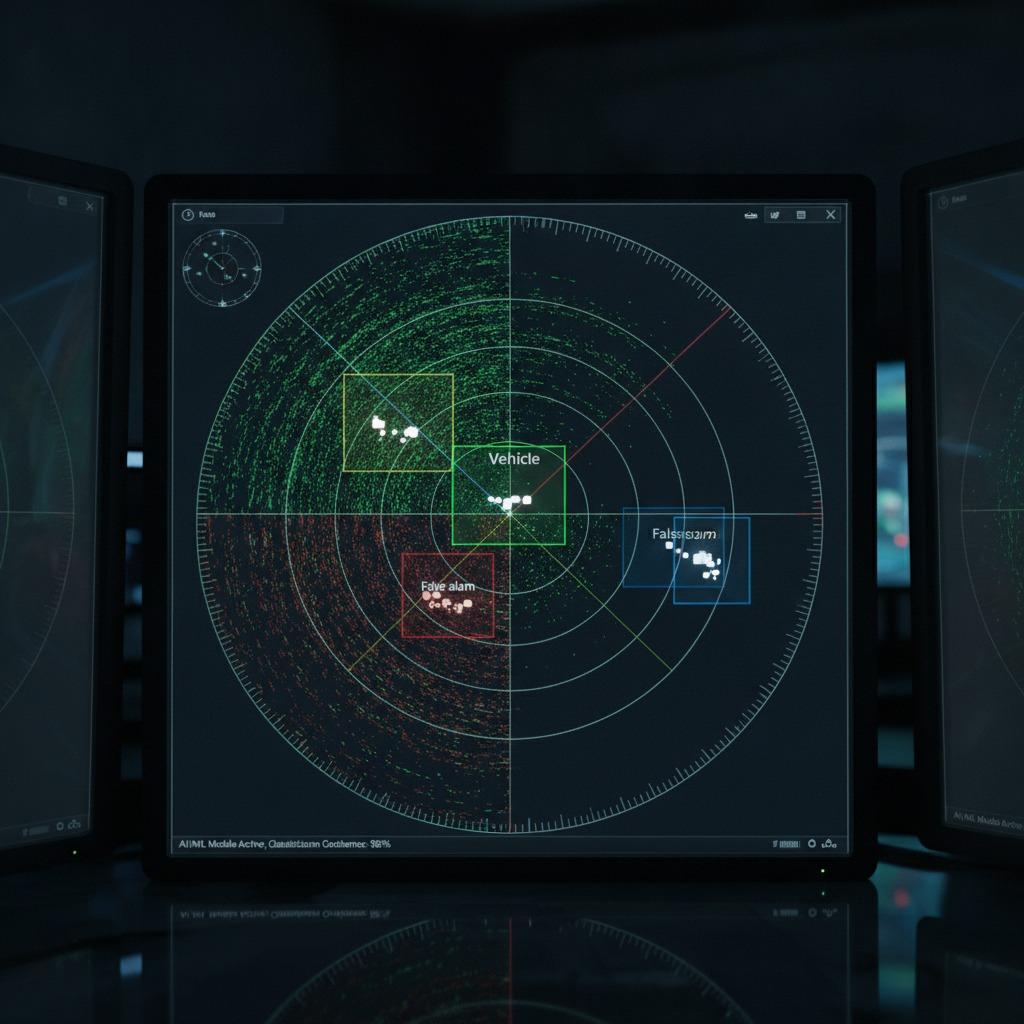

信号杂波瓶颈
在理想化的测试舱中,跟踪单个反射体在不同距离和速度区间内的变化非常简单。然而,现实世界的工业环境会以截然不同的方式降低雷达点云的质量:
- 多径鬼影:金属屏障会反射发射的射频能量,从而产生速度不为零的合成目标,欺骗简单的阈值算法。
- 相位噪声掩蔽:高功率零多普勒反射会提高整个速度轴上的相位噪声基底,使探测器无法探测附近移动的低 RCS(雷达横截面)目标。
- 空间模糊:沿切向轨迹移动的目标相对于收发器呈现接近于零的径向速度,导致它们被简单的高通滤波网络过早地滤除。
解决这些问题需要超越基本的距离多普勒图生成,转向多阶段滤波和空间处理链。
动态雷达的分层处理框架
现代传感器架构不再依赖原始接收器增益或蛮力恒定虚警率 (CFAR) 阈值,而是系统地解决空间、时间和光谱域中的干扰问题。
1. 零速滤波和静止杂波去除
第一道防线是在向下游传递距离-多普勒频移信号之前进行静态杂波去除。传统的运动目标指示(MTI)高通有限脉冲响应(FIR)滤波器通常滤波过度,会抑制径向速度接近于零的慢速移动人体目标。而现代实现方案则倾向于在连续的脉冲重复间隔(PRI)内进行自适应均值减法或状态空间滤波。通过持续估计信道响应的静态分量,该系统可以去除固定的环境回波,而不会滤除低速运动学特征。
2. 基于自适应波束成形的方向性隔离
一旦消除了原始的静止偏差,就必须解决空间模糊性问题。固定的空间窗口通常会将强旁瓣反射体的能量泄漏到相邻的角度区间。通过利用自适应波束形成算法(例如最小方差无失真响应 (MVDR) 或定向零点控制),系统可以动态调整天线阵列的权重。这使得天线方向图的零点指向高反射率的静止障碍物,同时保持具有有效速度特征方向的增益。
3. 点云聚类和运动目标分割
从稀疏雷达回波中提取目标边界本质上比在密集光学图像上进行空间边缘检测要困难得多。鲁棒的运动目标分割依赖于评估局部检测点簇的径向速度一致性。诸如基于密度的噪声应用空间聚类算法(DBSCAN)等算法,结合多普勒维度(距离-方位-多普勒聚类),可以防止出现分裂目标伪影,即单个车辆看起来像是三个以略微交错的速度运动的不相交实体。
4. 通过动态场景更新实现管道持久性
点检测结果不稳定;遮挡和天线横截面瞬时下降会导致检测丢失。确定性的动态场景更新循环通过无迹卡尔曼滤波器 (UKF) 或联合概率数据关联 (JPDA) 将分割的聚类连接成连贯的跟踪状态。即使目标在交叉点处停止并短暂地产生零多普勒频移,该框架也能在帧边界之间保持目标标识。
系统选择标准:硬件和计算能力的权衡
在确定雷达收发器和配套的DSP或FPGA架构之前,开发团队必须权衡处理延迟与分辨率阈值:
| 系统参数 | 设计影响 | 工程注意事项 |
|---|---|---|
| 啁啾重复时间(T_c) | 规定最大明确速度。 | 更短的啁啾周期会提高 ADC 吞吐量要求和啁啾间复位限制。 |
| 机架占空比 | 确定轨道连续性和延迟。 | 高占空比会导致被动式外壳出现热节流,从而改变射频载波的稳定性。 |
| 虚拟阵列计数 | 通过 MIMO 合成控制角度分辨率。 | 扩展了波束成形中的矩阵求逆运算,导致 DSP 内存占用量激增。 |
常见的建筑设计缺陷
硬件早期调试阶段的一个常见错误是将杂波抑制完全卸载到运行在辅助主机应用处理器上的软件层。通过SPI或以太网传输原始ADC缓冲区或庞大的3D距离-多普勒-方位角数据立方体会迅速耗尽总线带宽。前端处理——特别是初始2D FFT、静态矩阵减法和阈值生成——应该在芯片上或直接在相邻的FPGA中执行。
另一个盲点是切向加速度。简单的多普勒处理假设径向速度在帧周期内保持不变。在高速转弯或不规则的机器人轨迹中,径向加速度会导致能量分散到多个多普勒频移区间,从而降低检测灵敏度。系统架构师应监控啁啾信号的积分时间,以确保目标在单个相干处理间隔 (CPI) 内不会跨越速度区间。
常见问题解答
当目标运动方向完全垂直于传感器时,多普勒处理的性能如何?
当物体以与雷达波束成严格90度角运动时,其径向速度会降至零。在这种情况下,仅靠频移多普勒检测无法将目标与静态杂波区分开来。跟踪层必须采用多帧空间位移跟踪,或者系统必须使用多个雷达节点,这些节点以重叠的正交覆盖方式排列。
频域滤波能否完全消除多径反射?
不。多径回波通常带有非零多普勒频移,因为移动的反射体会将其速度传递给间接反射信号。抑制多径效应需要结合空间合理性检查、航迹历史门控和数字波束形成技术,以剔除视线仰角和方位角范围之外的回波。
传感器集成的后续步骤
在杂波较多的环境中部署可靠的跟踪功能,首先要对峰值工作噪声下的原始射频回波特性进行基准测试。在最终确定软件滤波器之前,务必验证所选的收发器架构是否提供足够的动态范围,以承受高幅度零速回波,同时避免低噪声放大器 (LNA) 饱和。同时审查线性调频脉冲时间线、虚拟通道几何结构和处理硬件,可以避免在产品开发后期进行代价高昂的 PCB 重新设计。