



为什么无人机机队起飞前进行编队几何验证至关重要
编队几何验证听起来像是学术探讨,但一旦实际飞行出现偏差,就会变得至关重要。对于构建多无人机系统的团队来说,问题很少是无人机能否飞行,而是它们在移动、转弯、加速和从扰动中恢复的过程中,能否保持有效的队形而不相互碰撞。这对于工程师、采购经理和产品团队都至关重要,因为队形几何不仅仅是一个控制问题,它还会影响有效载荷的稳定性、传感器覆盖范围、空域安全、测试的可重复性以及每次现场试验的成本。
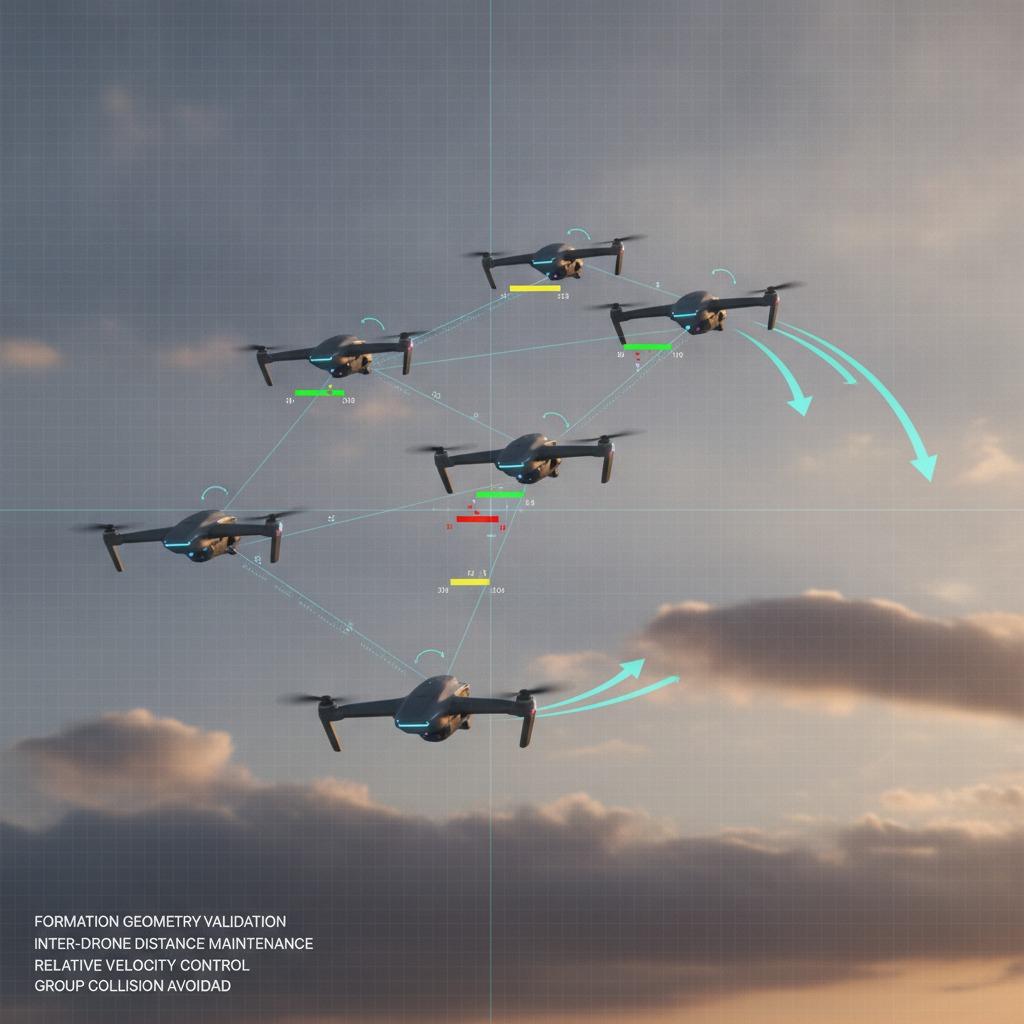
当一个编队在模拟中看起来状态良好,但在侧风或协同转弯时却解散时,通常是由于预定间距与实际相对运动之间存在差距。在实际应用中,买家需要决定系统必须保持的精度水平、无人机之间的通信方式,以及当编队开始退化时哪些安全机制会接管控制。这才是验证的真正目的:并非为了证明完美无缺,而是为了证明编队能够在系统实际运行的各种条件下保持协调一致。
核心问题:在实验室里很容易塑造形状,但在运动中却很难。
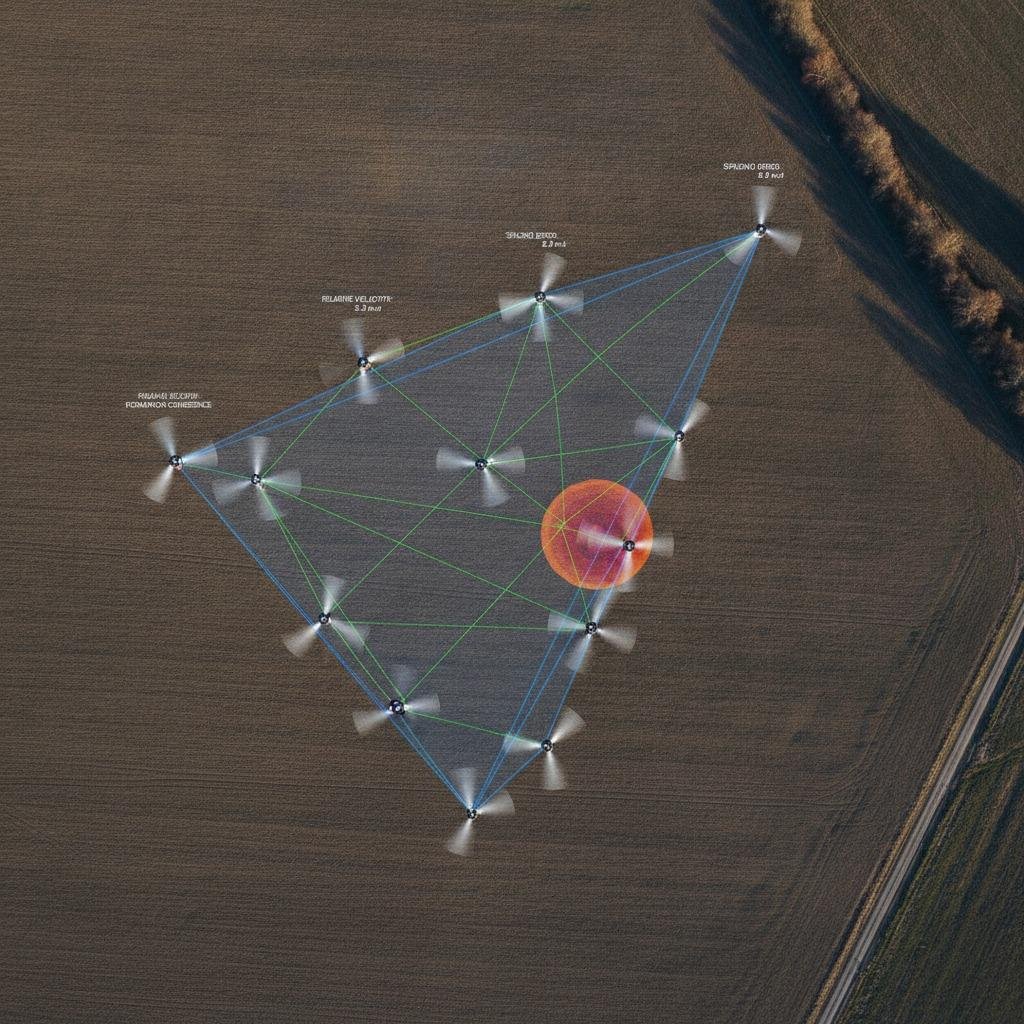
静态间距可以通过简单的航点逻辑进行控制。动态间距则截然不同。一旦无人机开始改变速度、倾斜角度、高度或航向,微小的时间误差就会迅速累积。领航机可能比其他无人机略早开始转弯。跟随机可能对指令流的反应更快。此时,相对速度控制与绝对位置控制同等重要。否则,即使编队在技术上仍能保持飞行,预定的飞行几何形状也会悄然崩塌。
因此,无人机间距离保持只是问题的一部分。单凭距离无法判断编队是否保持预定方向,转弯时边角无人机是否偏离航线,或者系统是否为了保持队形而消耗了过多的裕度。集群碰撞规避是应急措施,但成熟的编队系统不应依赖规避逻辑来纠正常规控制缺陷。
工程师首先应该验证什么?
一个有效的验证计划首先要确定对任务至关重要的几何形状。该系统旨在保持线状、楔形、箱形还是更松散的集群排列?任务需要紧密的间距进行成像,还是需要更大的间距进行检查和冲突消除?答案将决定控制方法和测试方法。
通常值得关注的关键检查
首先,验证编队在稳定巡航阶段能否保持队形。然后测试各种转换动作:起飞、爬升、分离、合并和着陆等动作通常会暴露控制滞后。协调转弯尤其需要关注,因为这是编队最容易变形的环节之一。转弯时,外侧无人机的飞行距离比内侧无人机更远,任何时序或速度控制上的偏差都会迅速显现。如果编队需要同时加速、减速或在受到干扰后恢复,则应测量相对速度控制,而不能想当然。
测试故障响应也十分重要。当一架无人机掉队时会发生什么?编队会拉长、重新调整位置还是中止?能够优雅恢复的系统通常比只有在理想条件下才能保持紧密队形的系统更有价值。
快速对比:不同验证方法能告诉你什么
仿真是一种快速筛选概念的方法,在硬件投入使用前,它有助于比较不同的控制律或编队类型。硬件在环测试能够增加时序的真实性,并暴露通信延迟。户外飞行试验是最终的验证,因为它可以揭示模型通常会忽略的风、GPS噪声、振动以及操作员工作流程等问题。
每个阶段都回答不同的问题。仿真检验数学推导是否合理;硬件在环测试检验系统能否及时响应;飞行测试检验编队几何验证在实际飞行中是否有效。跳过任何一个步骤都可能导致后续代价高昂的意外。
买家和项目团队常犯的错误
一个常见的错误是将避碰作为主要控制策略。它只是一种安全措施,而非根本解决方案。另一个错误是过度依赖平静天气条件下的测试。如果产品必须在露天环境下运行,那么验证计划中就应该包含一些湍流。此外,团队有时会指定编队距离,却没有明确说明在运动过程中该距离的具体含义。静态间隔目标很容易设定;而动态间隔目标才是控制系统实际需要保持的。
还有一个采购问题常常被忽视:编队方案可能看起来很强大,但平台可能无法提供足够的同步能力、遥测质量或机载计算能力来支持它。如果通信链路不稳定,即使是再巧妙的算法也会变得脆弱。
实用买家建议
如果您正在寻找多无人机平台或评估定制控制方案,请务必要求供应商提供证据,证明他们已测试过不同速度和转弯条件下的编队飞行性能。询问他们如何测量间距误差,是否会记录相对位置随时间的变化,以及当某个节点超出预期范围时会发生什么。如果他们只谈论航点精度,请继续深入调查。
对于产品团队而言,最稳妥的做法是将几何要求与任务本身挂钩。监视、巡检、展示飞行和科研集群对漂移的容忍度要求各不相同。如果更紧密的队形会增加控制负担或缩小操作窗口,那么它未必更好。
常见问题:通常重要的简短回答
编队几何形状验证是否仅适用于复杂集群?
不。即使是小型机队也能从中受益,尤其是在无人机必须同步移动或保持摄像头重叠的情况下。
所有阵型都需要相同的控制方法吗?
不。直线队形和旋转楔形面对不同的动力学,尤其是在转弯和速度变化期间。
最容易被忽视的风险是什么?
假设在一种飞行条件下稳定的编队在所有飞行条件下都能保持稳定,这种假设通常会耗费时间。
明智的下一步
如果你的团队正在定义一个多无人机系统,首先要用操作术语来描述几何形状要求:距离多近、稳定性如何、恢复速度多快以及在什么条件下恢复。然后在最终确定设计之前,根据这些条件进行验证。这是避免购买不需要的控制功能,或者避免为时已晚才发现机队无法保持应用所需的形状的最简单方法。