



现场环境下光学重识别的失效
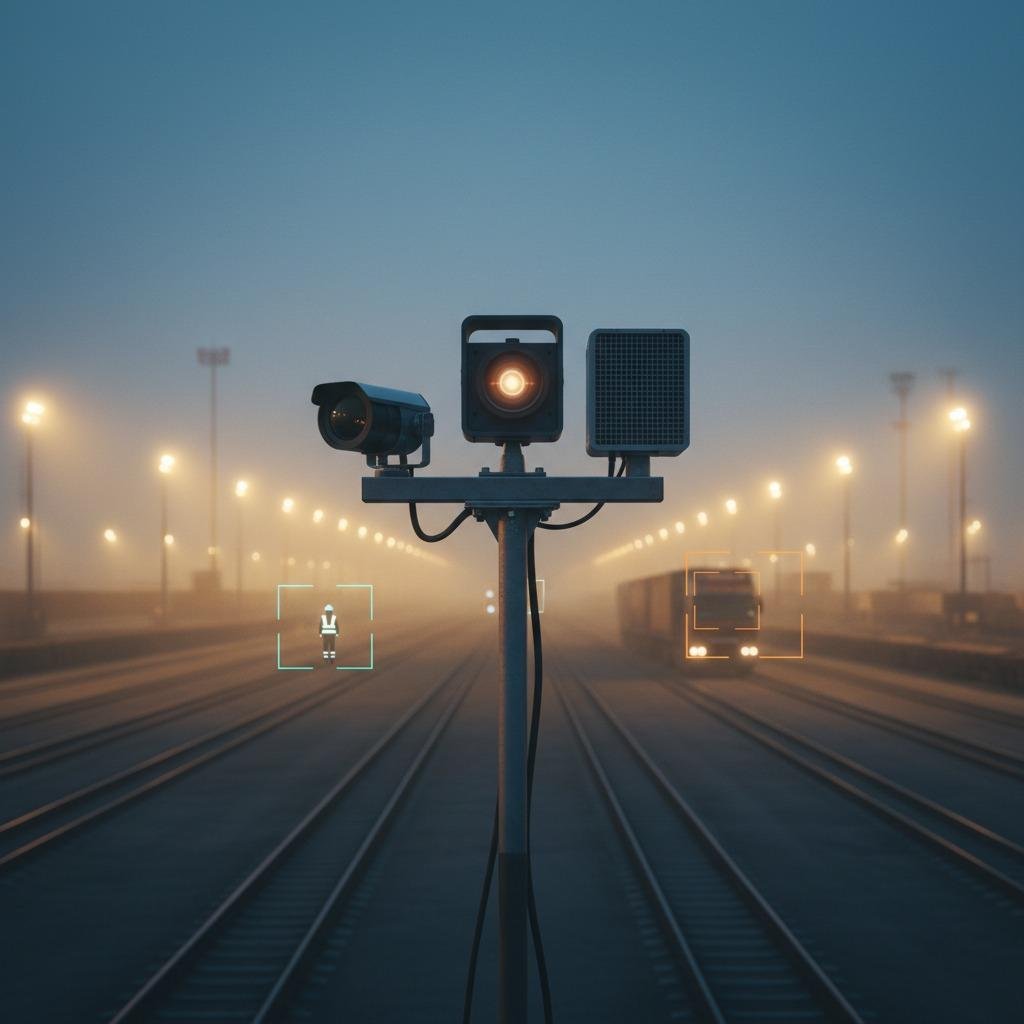
工业区、海事码头和自动化物流枢纽面临着持续的感知瓶颈:一旦实际运行条件偏离标准工厂测试参数,标准的视觉流程就会失去跟踪锁定。例如,当铁路货场扬起大量灰尘或背光照射导致高位传感器阵列图像模糊时,基于外观的模型就会失效。这种运行上的脆弱性加速了向基于融合的目标重识别技术的过渡,使问题从纯粹的视觉特征提取转向能够在长距离和各种天气条件下保持目标识别的多模态感知流程。 
对于系统集成商和边缘感知领域的领导者而言,挑战很少在于多模态感知在概念上是否更优越。显然,多模态感知是更优越的。真正的难点在于部署细节:数据同步、传感器性能的不对称衰减,以及在资源受限的边缘平台上处理不同数据流时产生的实际计算开销。
架构:连接可见光、热成像和雷达数据流
单光谱跟踪严重依赖于颜色直方图、边缘轮廓和视觉纹理。当环境光照减弱或衣物和集装箱涂装改变摄像头视角下的视觉特征时,这些表征方式就会失效。解决这个问题需要叠加不同的传感模式,使一个传感器的盲区能够被另一个传感器的物理基线所覆盖。
跨光谱目标关联
将标准RGB图像与长波红外(LWIR)图像相结合,可以立即增强对阴影和完全黑暗环境的适应能力。然而,跨光谱目标关联会带来一些算法上的难题:热成像缺乏色度信息,而可见光传感器在零勒克斯环境下会丢失目标边界。高性能处理流程通过将视觉和热特征转换到与模态无关的潜在空间,绕过了原始像素映射。该网络将热特征(例如发动机热特征、人体热轮廓或冷却梯度)与光学边界框关联起来,即使目标在截然不同的光照区域内移动,也能保持全局身份标签。
雷达-热红外融合
在高颗粒物空气、蒸汽或海浪飞沫会同时降低光学和热红外波段的探测性能时,雷达-热红外融合技术便成为可靠的保障。毫米波雷达在微多普勒特征提取和径向速度估计方面表现出色,完全不受大气散射的影响。通过将雷达点群与热红外轮廓进行映射,该系统构建了一个时空锚点,即使在浓雾或视线受阻的情况下也能正常工作。雷达提供距离和速度的精确信息;热红外传感器则确定边界轮廓和结构信息。
对于移动自主资产(例如在室内仓库和室外装卸场之间运行的自动导引车 (AGV)),传感器自身运动会使跨摄像头切换变得复杂。在这些配置中,引入雷达辅助视觉里程计可以防止跟踪漂移,因为它能将车辆自身运动与外部目标的动态轨迹解耦,从而确保在切换过程中坐标系保持稳定。
校准债务:大多数部署失败的原因
软件工程团队经常假设传感器之间的空间变换在校准装置上初始化后保持不变。但在制造车间和户外龙门架上,这种假设很快就会失效。
可靠的多传感器校准是一项运行要求,而非一次性设置步骤。重型设备的振动、铝制安装支架随季节温度变化的热膨胀以及机械风载荷都会引起微旋转。窄波束雷达和长焦光学相机之间哪怕只有0.5度的偏差,在80米的探测距离上也会造成数米的投影误差。在这个距离上,投影窗口足够宽,足以完全错误地分配目标ID。
成功的现场实施将多传感器校准视为一项持续的后台任务。系统不再仅仅依赖静态的棋盘格目标,而是必须运行在线外部校准程序,利用环境连接点和轨迹历史记录动态调整变换矩阵。
评估边缘计算与延迟预算的关系
在设计基于融合的对象重识别部署堆栈时,硬件架构师通常面临着关联保真度和流水线延迟之间的直接权衡:
早期特征融合在遮挡情况下能获得最高的重识别精度,但需要巨大的内存带宽。将原始雷达点云、高分辨率热矩阵和多相机光学帧同时传输到边缘计算模块会造成严重的总线争用。
相反,后期决策融合在每个传感器模块内独立处理检测结果,仅在边缘服务器上关联轨迹元数据。虽然这大幅降低了计算开销,但当单个传感器的信噪比不足以独立生成本地轨迹时,该方法就会失效。
对于高安全性或快速移动的物流操作,中层融合(即将来自深层的中间特征表示进行对齐和连接)提供了一种切实可行的折衷方案。它既能保持足够的跨模态相关性以解决身份互换问题,又不会使边缘硬件不堪重负。
给工程主管的实用建议
在确定物料清单选择或发布多传感器硬件采购招标之前,请考虑以下三个基本做法:
审核硬件层面的时间同步机制。基于软件的NTP或通用操作系统时间戳会引入抖动,从而破坏快速移动目标的多模态跟踪关联。使用硬件级PTP(IEEE 1588)触发器,使雷达啁啾信号与相机快门曝光窗口对齐。
考虑极端温度条件下安装支架的刚度。使用不同合金材料制作共用传感器支架,会在阳光直射下产生机械形变,导致校准矩阵失效,且软件端不会发出任何故障警报。
在最恶劣的天气条件下分析您的计算预算。雨雪天气会给雷达点云带来大量杂波,并降低热成像场景的对比度,从而在跟踪精度最为关键的时候显著增加推理延迟。
常见问题解答
为什么不完全依靠更高分辨率的 4K 光学摄像头进行身份识别呢?
分辨率并不能弥补物理对比度的损失。在低对比度场景、眩光或强降水等情况下,增加像素只会加剧数据传输瓶颈,而无法提供清晰的特征嵌入。多模态输入通过捕捉截然不同的物理特性来解决跟踪精度下降的问题,而不是简单地增加像素密度。
跨光谱关联对目标距离的敏感度如何?
它对空间分辨率的下降非常敏感。在远距离探测时,热传感器会丢失目标内部细节,最终只能识别出基本的热点中心。有效的跨光谱目标关联模型通常会定义一个最大工作范围,在该范围内可以保证目标轮廓上的像素数量最少;超出该范围后,则需要采用雷达辅助的动态跟踪方法。
部署团队的后续步骤
如果持续的身份丢失影响了您在换班或天气变化期间的跟踪可靠性,请查看我们的感知架构基准测试。联系我们的应用工程团队,评估适合您运行环境的传感器接口配置和硬件级同步解决方案。