



为什么近地警告在实际飞行操作中至关重要
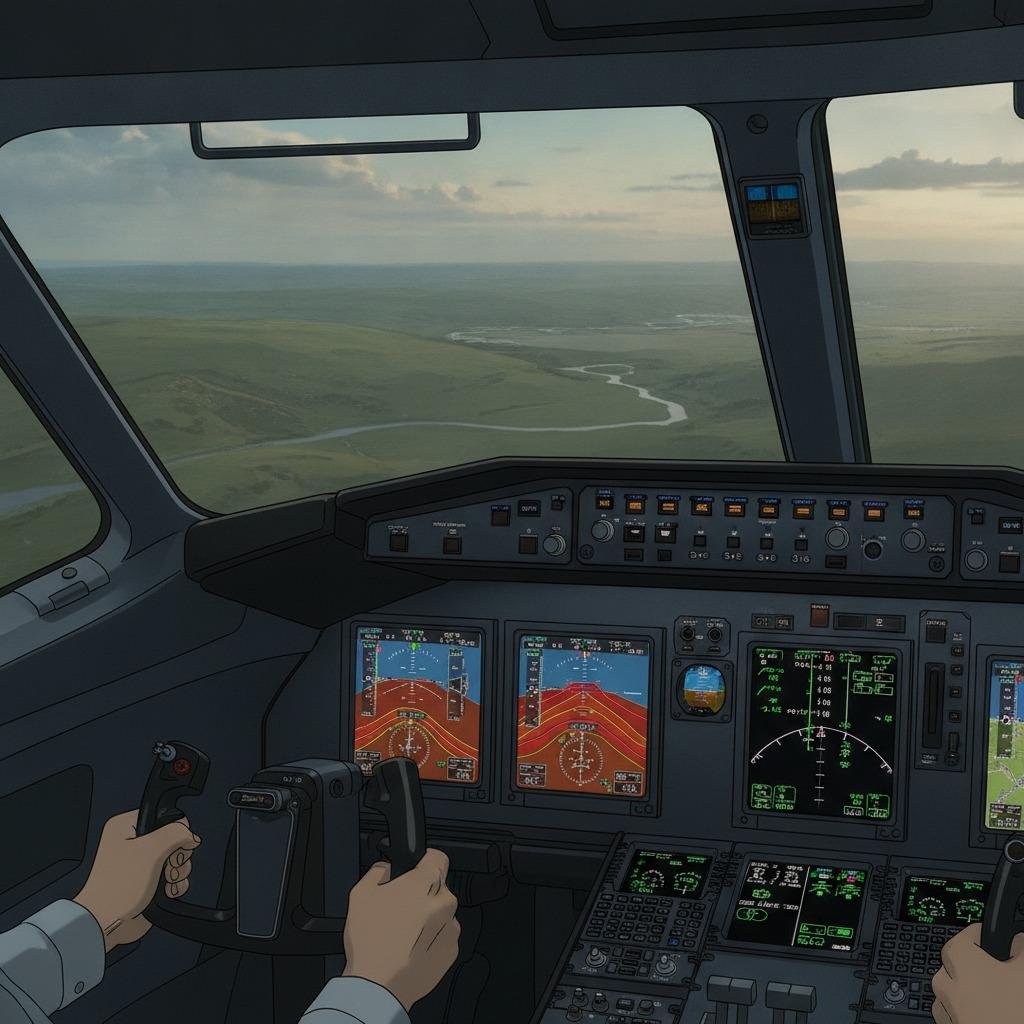
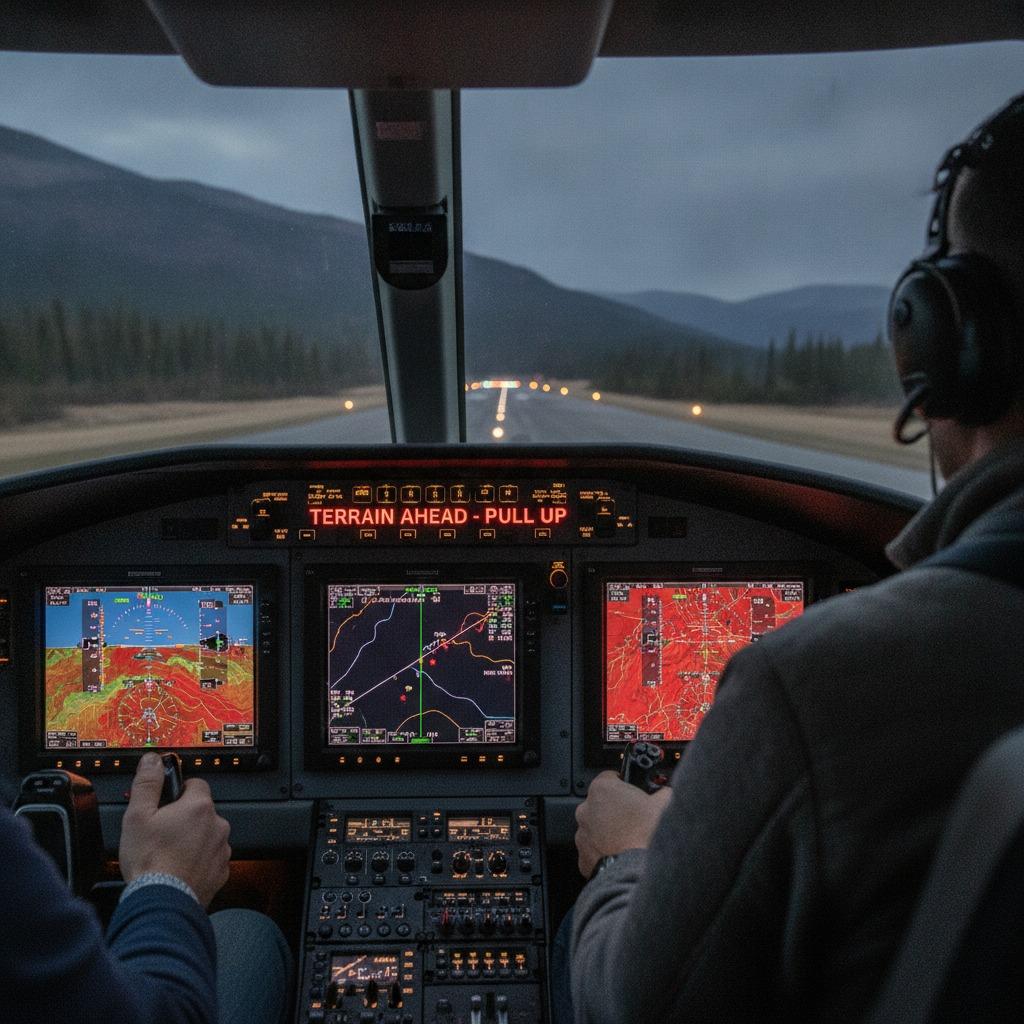
近地警告系统不仅仅是大型运输机的驾驶舱警报;它更是一种更广泛的安全理念,旨在帮助机组人员和自主系统避免航空业最古老的危险之一:可控飞行撞地。对于飞行员、无人机集成商以及旋翼机或新兴电动垂直起降飞行器(eVTOL)平台的研发团队而言,问题很简单。即使飞机运行完美,但如果机组人员或控制系统对高度、下降率或着陆区域形状判断失误,后果仍然可能非常严重。
因此,地形净空监测已不再是航空电子设备的专属功能,而成为一个实际的设计和运行课题。问题不再是预警系统是否有用,而是特定飞机任务需要多少传感、逻辑和冗余,尤其是在靠近山丘、屋顶、狭窄停机坪或崎岖地形作业时。
基本任务:确保飞机远离危险区域
地面接近警告的核心在于快速解答一个问题:飞机是否以过快的速度接近地面,或者接近的地形是否与飞行员的预期不符?在有人驾驶飞机中,这通常意味着在下降变得不安全之前向机组人员发出警报。在无人系统中,这可能意味着向飞行控制软件提供更精确的高度、地形和着陆区风险信息。
不同的平台对系统复杂程度的要求也不同。例如,固定翼飞机在进近过程中可能需要与下滑道和地形数据库数据相关的预测性警报。相比之下,直升机在复杂环境中通常需要更佳的低空感知能力。垂直起降飞机则增加了复杂性,因为它们可能需要在更狭窄的空间内,在气流变化的情况下,从悬停过渡到下降,容错空间也更小。
地形净空监测最有帮助的地方
当操作人员飞往不熟悉的田野、临时停机坪、崎岖地形或城市环境时,地形净空监测尤为重要。在能见度差、工作负荷高或着陆区仅部分准备就绪的情况下,地形净空监测也十分有用。在这些情况下,即使是经验丰富的机组人员也可能对净空高度过于自信,尤其是在他们专注于前方障碍物而忽略下方地面的情况下。
需要注意的是:仅凭高度数据可能会产生误导。系统可能知道气压高度或GNSS位置,但仍然无法感知局部地形的起伏、坡度或人为障碍物。因此,买家应该考虑预警逻辑如何整合传感器数据、地图信息和飞行状态信息。好的警报应该及时,但又不能过于嘈杂,以至于操作员忽略它。
预警和着陆辅助系统需要注意哪些方面?
1. 预测逻辑,而不仅仅是被动警报
最好的系统不仅仅是在飞机高度过低时发出警报。它们还会估算接近速度、下降率和剩余安全余量,以便机组人员能够及早修正。这在瞬息万变的进近程序和反应时间紧迫的低空飞行任务中至关重要。
2. 支持垂直起降和悬停操作
垂直起降 (VTOL) 支持需要特别关注。VTOL 飞机可以悬停、垂直下降,并以固定翼系统无需考虑的方式进行过渡。警告逻辑应能够处理这些模式,而不会将正常的悬停行为与真正的危险混淆。
3. 地面效应探测意识
地面效应探测非常有用,因为飞机在近地面时的性能会迅速变化。随着飞机接近地面,升力、下沉和控制响应都可能发生变化,这会使着陆变得复杂。能够识别这一区域的系统可以帮助避免不恰当的拉平时机或不稳定的下降。
4. 安全着陆点选择协助
对于自主和半自主平台而言,安全着陆点的选择正成为一项重要的设计标准。系统可能需要排除坡度过大、过于粗糙、障碍物过多或不确定性过高的表面。实际上,这意味着将近距离预警与着陆区评估相结合,而不是将它们视为独立的功能。
买家常犯的错误
最大的错误在于假设所有飞行器都可以使用相同的预警逻辑。执行巡检任务的小型无人机与海上作业的旋翼机或需要在紧凑型停机坪上起降的电动垂直起降飞行器 (eVTOL) 的需求截然不同。另一个常见的错误是过度依赖单一数据源。如果系统过于依赖单个传感器或单个地图图层,那么在地面近距离预警最为重要的恶劣环境下,系统反而可能失效。
这里也存在一个采购陷阱:团队有时会指定警报功能,却忽略了人的因素。如果警报难以理解、优先级不高或隐藏在复杂的界面中,其安全价值就会迅速下降。工程师和采购经理应该询问警报的呈现方式、在不同飞行阶段的表现,以及是否可以根据任务剖面进行调整。
一份实用的购买清单
比较不同系统时,首先要考虑任务类型:固定翼飞机、直升机、无人机还是垂直起降飞机。然后考察高度感知、地形数据集成、警报时序以及区分正常低空飞行和真正威胁情况的能力。如果飞机需要在地形变化或建筑物附近飞行,则需要了解系统如何处理地图更新和局部高程变化。如果系统支持自动着陆,则需要了解地面接近逻辑如何与着陆点选择和下降控制协同工作。
最后一点值得强调。预警系统不应只是向机组人员发出警报,而应融入从航线规划到最终着陆的整个操作流程。
常见问题解答:面向工程和采购团队的快速解答
地面接近警告是否仅适用于大型飞机?
不。虽然具体实施方式会因任务和平台而异,但所有尺寸的飞机都存在基本的安全需求。
地形净空监测能否取代飞行员的判断?
完全不是。它有助于判断,尤其是在工作负荷、能见度或着陆条件降低容错空间的情况下。
为什么垂直起降飞行器的支持有所不同?
因为垂直起降飞机在悬停和垂直下降状态下运行,传统的固定翼飞机逻辑可能不足以应对这种情况。
无人驾驶飞机是否应该采用与载人飞机相同的着陆逻辑?
它们应该采用兼容的安全原则,但传感器融合和决策阈值通常需要有所不同。
接下来各队应该做什么?
对于产品团队和采购经理来说,下一步通常是先定义运行范围:高度、地形类型、着陆环境、能见度和自主飞行级别。一旦这些都明确了,就能更轻松地比较近地警告选项,而不会被那些听起来很厉害但对实际任务帮助不大的功能列表所分散注意力。
如果您设计的是用于低空作业、不规则场地或垂直起降(VTOL)的飞机,请将预警功能视为着陆架构的一部分,而不是一个附加的警报装置。这种方法前期要求更高,但当飞机接近地面且没有丝毫犹豫余地时,它往往能带来显著的回报。