



最后五十英尺:解决自主坠落挑战
大多数商用无人机配送项目在巡航高度不会出现故障。在配送中心和郊区或乡村配送走廊之间进行自主导航,主要是一个工程问题,可以通过强大的全球导航卫星系统(GNSS)、地理围栏和可靠的远程信息处理技术来解决。真正的故障点——无论是机械故障还是法律故障——几乎总是发生在最终下降阶段。在未经测绘的居民后院或工业堆场上空,如何在几秒钟内可靠地评估着陆区障碍物,是自动化货物运输操作仍然需要人工目视观察的根本障碍。
卫星图像上看似空旷的后院草坪,可能暗藏玄机:绷紧的晾衣绳、移动的露台家具、好奇的狗狗,或是意想不到的8度斜坡,都可能导致多旋翼飞行器着陆时发生倾斜。当飞行器接近地面时,地面效应会使飞行器动力学变得复杂,而光学相机传感器也经常难以应对强烈的阴影过渡或眩光。如果机载自主系统无法在亚秒级的决策周期内对这些危险因素做出明确的判断,操作员将面临一个代价高昂的两难选择:要么不必要地中止任务,导致运营成本飙升;要么继续飞行,但要冒着机身撞击或货物受损的风险。
航路感知与地面实际情况之间的差距
工程团队常常将飞行中自主飞行与终端着陆安全混为一谈。在飞行途中,系统高度依赖广域感知:配送路线上的危险检测主要针对静态基站、协同空域交通、高压输电线路和宏观尺度的锋面。这些目标具有清晰的视觉特征或应答器数据,并为避碰操作留出了充足的余地。
末端下降会消除这些裕度。在低于10米的高度,传感范围会急剧缩小。下洗气流会卷起树叶和细小的尘埃,使廉价的光学相机失明,并使基本的超声波换能器产生虚假回波。更糟糕的是,建筑物附近的风场会发生突变;围栏和车库墙壁会产生局部剪切力。如果没有准确的投放区风速估计反馈到飞行控制律中,无人系统就无法区分是外部阵风将其推向墙壁还是推进系统故障。
构建冗余终端感知架构
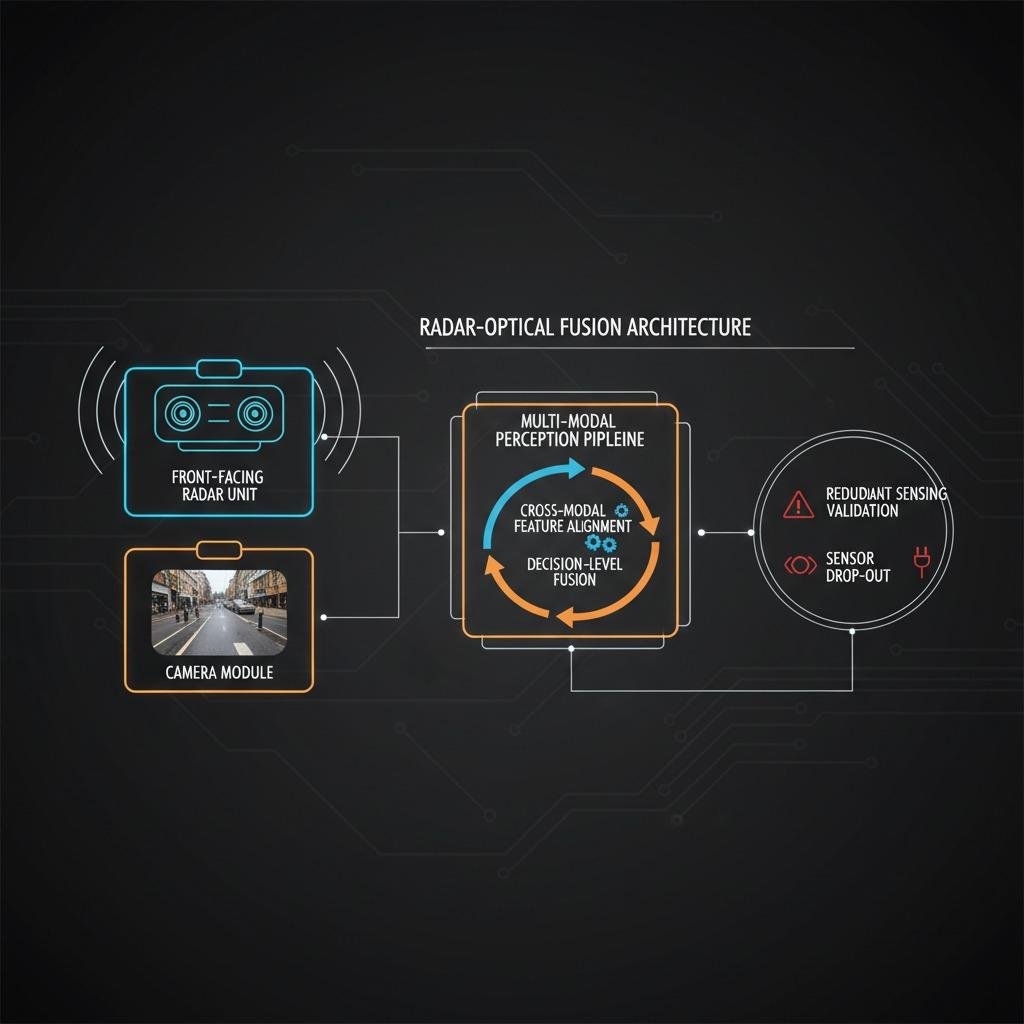
单传感器策略在非结构化投放区域无法可靠运行。完全依赖计算机视觉进行单目深度估计的系统集成商通常会在遇到高对比度阴影导致误报中止,或细小的架空电线导致无法挽回的故障后才发现这一点。工业级架构正朝着分层传感器融合的方向发展,以平衡计算量和感知精度:
- 微型激光雷达和固态雷达:高频固态雷达能够穿透雨水、雾气和下洗气流中的碎屑,这些都会干扰光学系统。雷达擅长宏观距离验证和地形清除,而闪光激光雷达则能提供足够的点云密度,从而识别出距离地面5米以内的拉线和细树枝。
- 主动式地面坡度剖面分析:起落架几何形状限制了可接受的地面倾斜角度。软件必须将虚拟着陆轨迹投射到目标表面上,计算坡度角和局部表面粗糙度(例如巨石、路缘石、废弃软管),然后才能授权着陆或释放系绳。
- 动态声光流:将向下的光流与微型超声波阵列融合,可实现微尺度漂移检测,这在湍流地面效应空气中保持位置时至关重要。
完善验证流程:运输途中和投递后健康状况
清除障碍物只是商业运输要求的一半;验证货物是否完好无损地抵达也是另一半。易碎的医疗用品、冷链药品和精密仪器可能会因剧烈的空中湍流或猛烈碰撞而导致结构受损,而外部包装箱却可能没有明显损坏。
这推动了配套遥测系统的发展。集成实时有效载荷振动传感功能,使飞行计算机能够记录飞行包线内的累积过载峰值,从而确定货物在抵达前是否受损。同时,先进的运行系统正在测试非侵入式验证技术,包括通过雷达监测包装完整性,该技术可在绞车作业前后立即检测内部包装密度或液体灌装管路,并透过外层瓦楞纸箱进行分析。如果货物在中止着陆或强风系绳摆动过程中遭受超出规格的冲击,平台会在将货物交付给客户之前获知情况。
系统工程师需要考虑的关键硬件权衡
设计机载感知系统需要在尺寸、重量、功耗和成本(SWaP-C)之间做出艰难的权衡。机载推理GPU每消耗1瓦功率,就会减少有效载荷能力或操作半径1瓦。
计算拓扑:边缘推断与传感器级处理
将原始点云数据卸载到中央飞行计算机很快就会耗尽 PCIe 通道和散热预算。我们看到,智能传感器(例如集成微控制器的雷达和激光雷达单元)正发生显著变化,这些微控制器能够处理聚类结果,并仅向主飞行控制器返回矢量边界框和表面法向量。这大大降低了总线延迟,并简化了自主中止逻辑。
系绳投递 vs. 完全触地
决定飞机是实际着陆还是从15米悬停高度吊放货物,从根本上改变了传感规格。完全着陆要求对地面硬度、坡度和起落架下方的微小障碍物有绝对的把握。系绳投放略微放宽了对地面坡度的限制,但却显著增加了对持续水平扫描传感的需求,因为摆动的系绳就像一个倒置的钟摆,可能会钩住远超出机身垂直覆盖范围的障碍物。
避免常见的现场错误
车队评估中一个常见的错误是仅在均匀表面上测试传感器有效载荷,例如修剪过的草坪、混凝土垫或沥青路面。在实际生产环境中,草的长度各不相同,砾石会不可预测地散射雷达回波,积水会产生镜面反射,使光学和激光雷达传感器误认为地面比实际低很多。
另一个盲点是忽略固态光学器件外壳的热循环。从温暖的仓库飞入冰雨中会导致内部结露或镜头结冰,即使是经过完美调校的目标分类网络也会在几分钟内失效。硬件团队必须将镜头加热和疏水涂层视为基本安全组件,而非可有可无的配件。
评估着陆区解决方案
在为后勤飞机选择或采购障碍物评估子系统时,应根据以下标准评估候选硬件:
- 电线检测能力:请提供在阳光直射下,5 至 8 米距离处可检测的最小电线规格的台架测试验证结果。细电源线和尼龙绳是自主飞行中最难发生的故障模式。
- 全天候回波完整性:需求数据表显示通过模拟降雨和 3 米高度的下洗尘云的回波精度。
- 接口延迟:确认目标捕获、点簇生成和中断信号发送至飞行管理系统之间的时间差。对于高速中止机动,该值必须远低于 100 毫秒。
只有当任务完成率达到传统快递员的可靠性水平时,自主配送网络才能实现规模化。利用冗余的专用感知硬件来应对末端下降包络问题,不再是研发上的奢侈之举,而是获得商业认证的先决条件。