



克服战术传感器架构中的数据饱和问题
大多数野外部署的自主系统和情报、监视与侦察(ISR)平台并非缺乏传感器数据,而是被数据淹没。当有效载荷通过受限的数据链路推送原始的多频段光学、雷达和射频数据时,操作人员和边缘计算节点很快就会面临延迟峰值和数据流瓶颈。切换到面向任务的感知模式提供了一种切实可行的解决方案。这种设计方法并非让传感器进行无差别、连续扫描,而是将传感器调制、占空比和机载预处理与实际的战术目标直接关联起来。
对于系统工程师和国防有效载荷采购团队而言,架构决策最终归结为资源分配。硬件平台的功率、冷却、计算和射频传输预算都是有限的。如果每个光学转塔和相控阵单元都以最高分辨率运行,将会持续消耗电池储备,并容易导致过热降频。而将传感器运行与任务阶段相匹配,则能彻底改变这一局面。
架构:边缘动态任务优先级排序
传统有效载荷软件的运行遵循可预测的周期:扫描、缓冲、降采样、传输。相比之下,利用动态任务优先级排序的平台能够根据上下文变化或外部触发信号动态地重组传感器工作流程。例如,如果机载设备正在低风险区域飞行,高带宽焦平面阵列可以切换到稀疏采样或被动待机模式,从而将计算能力用于周界监控和导航安全。
一旦平台进入作战区域,系统将自动重新配置。高分辨率射频跟踪或窄光束光学探测将针对特定坐标或频段选择性地激活。这种集中式资源分配可直接提升态势感知能力,而无需不可持续地增加尺寸、重量和功耗 (SWaP)。
跨任务剖面的实际应用
从蛮力感知转向目标导向的遥测,改变了战场上几个核心战术功能的执行方式:
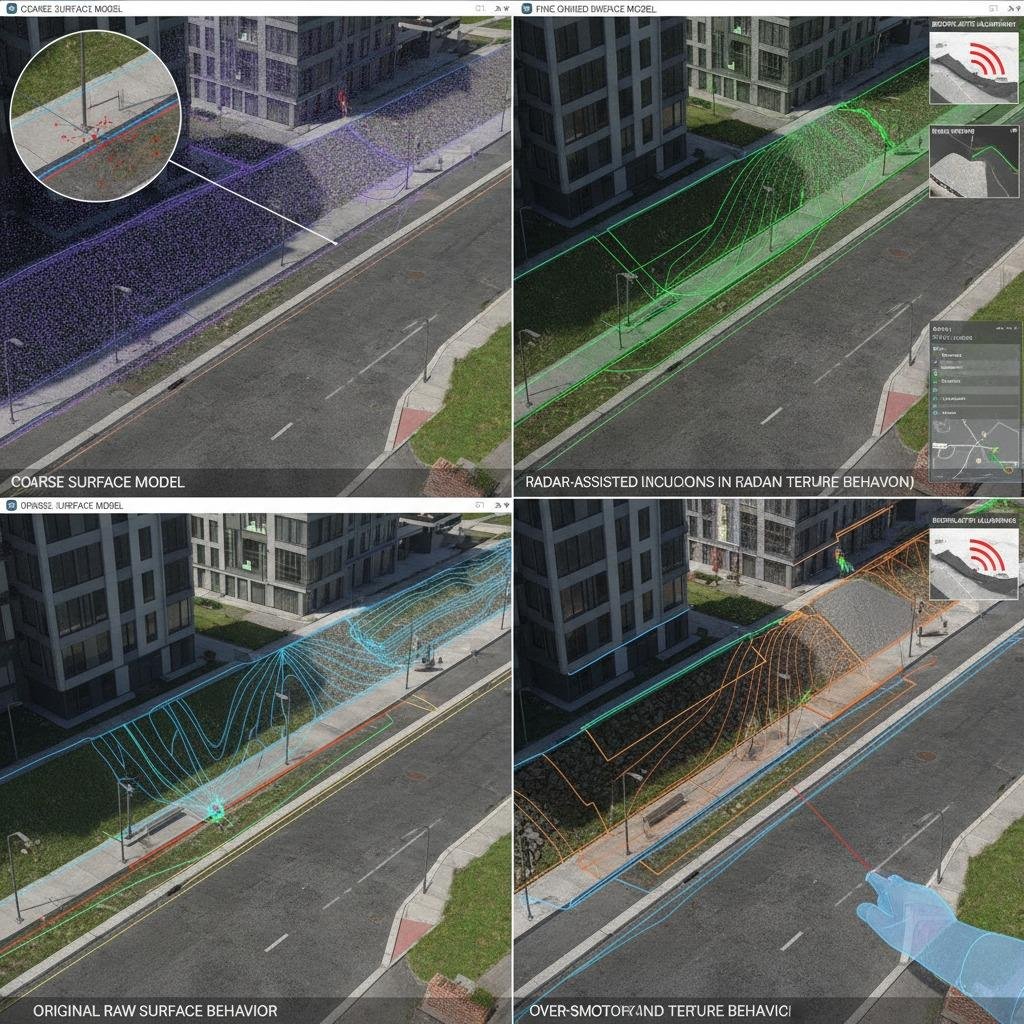
- 威胁区域测绘:机载节点不再依赖静态的预任务坐标网格,而是评估被动射频辐射和地形几何形状来更新局部边界矢量。实时威胁区域测绘使自主地面车辆或无人机群能够在探测到目标之前绕过主动照明锥。
- 精确目标分类:广域搜索传感器仅在触发异常阈值时才将坐标簇直接交给窄视场仪器。这避免了窄带传感器花费数小时扫描空旷区域。
- 战术决策支持:在多威胁交战中,人类操作员的认知能力不足以分析原始视频流。该系统通过在边缘端对数据进行过滤和排序,呈现处理后的目标轨迹和可操作的向量,在分秒必争的时刻提供有效的战术决策支持。
集成陷阱与工程现实
虽然操作优势很明显,但实施面向任务的传感模式会带来独特的软件和硬件集成挑战,工程团队必须尽早预见这些挑战。
一个常见的错误是低估传感器切换延迟。如果传感器软件无法在几十毫秒内将云台相机从广角漂移切换到微步目标跟踪,目标窗口往往会丢失。另一个问题在于状态机的脆弱性:如果传感器模式切换完全依赖于脆弱的if-then触发,那么当边界条件快速波动时(例如,在视觉环境恶化(DVE)过渡线附近),传感器套件可能会陷入模式切换循环。
硬件同步是另一个障碍。将高光谱成像仪、激光雷达和电子支援措施 (ESM) 接收器在同步任务时钟下连接起来,需要通过背板实现强大的确定性网络连接(例如 TSN 或专用 PCIe 链路),而不是尽力而为的 IP 网络。
为面向任务的工作流指定系统
在选择有效载荷计算机、传感器套件或开放式架构软件中间件时,采购团队应要求提供关于几项特定功能的明确性能数据:
- 模式切换延迟:光学、雷达和射频单元在空闲、被动监测和主动多目标跟踪状态之间转换的速度有多快?
- 开放架构合规性:该系统是否支持 OMS(开放任务系统)或 SOSA(传感器开放系统架构)等标准,从而简化动态重新分配任务协议?
- 传感器边缘计算:传感器硬件是否具备足够的本地处理能力,以便在将原始帧发送到中央有效载荷控制器之前执行特征提取?
常见问题解答
面向任务的感知与标准多传感器融合有何不同?
传感器融合技术将不同的数据流整合为单一的作战图像,通常是在数据采集之后进行。面向任务的传感技术则从根本上改变了数据采集的方式和时间,确保平台仅消耗与当前任务参数相关的测量数据所需的能量和计算能力。
动态模式切换是否会影响冗余周界监控?
如果基线保护频带设计得当,就不会出现这种情况。低功耗、广角监控程序会作为后台监听程序保持运行。它们会发出中断信号,指示主高分辨率传感器启动并跟踪潜在威胁。
工程团队的下一步行动
将战术平台过渡到智能的、面向任务的感知框架需要传感器供应商、软件架构师和任务规划人员之间的协作。首先要审核平台当前的数据管道:找出哪些原始带宽浪费在无意义的扫描上,并定义可用于指导未来传感器控制回路的离散运行状态。