



为什么毫米波雷达频频出现在无人机设计评测中
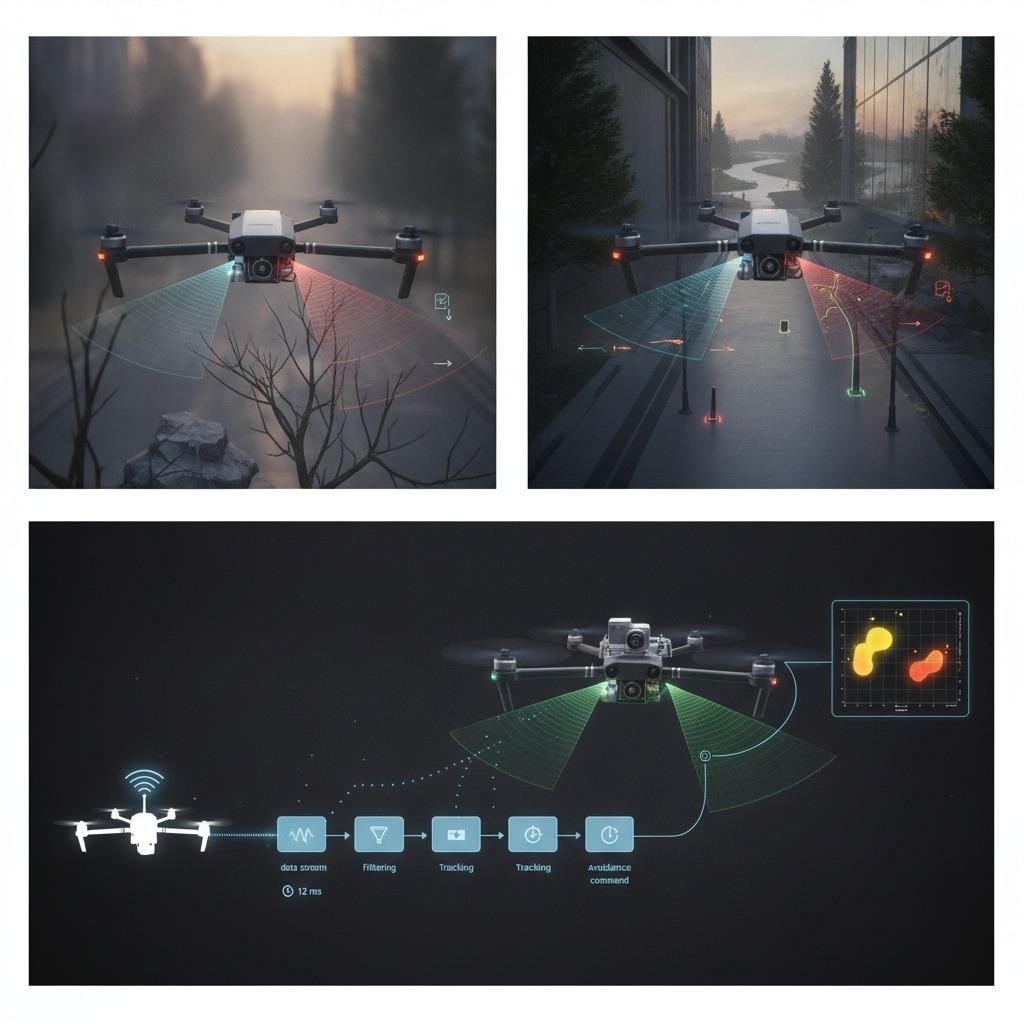
对于从事自主飞行研发的团队来说,毫米波雷达的重要性不容忽视。摄像头容易受到眩光、灰尘、雾气和弱光的影响。超声波传感器虽然体积小巧,但并不总是能在高速飞行时提供工程师所需的空间细节。而雷达恰好弥补了这一不足:在环境复杂、无人机飞行时间紧迫的情况下,它可以辅助障碍物检测。
这一点至关重要,因为无人机防撞功能不再是高端平台的专属功能,而是一项影响安全性、飞行包线、有效载荷集成以及确保飞行器可靠性所需软件开发量的设计决策。权衡取舍并非易事。一个传感器或许在纸面上看起来不错,但一旦安装到实际机身上,仍然可能在重量、功耗或处理能力方面达不到预算要求。
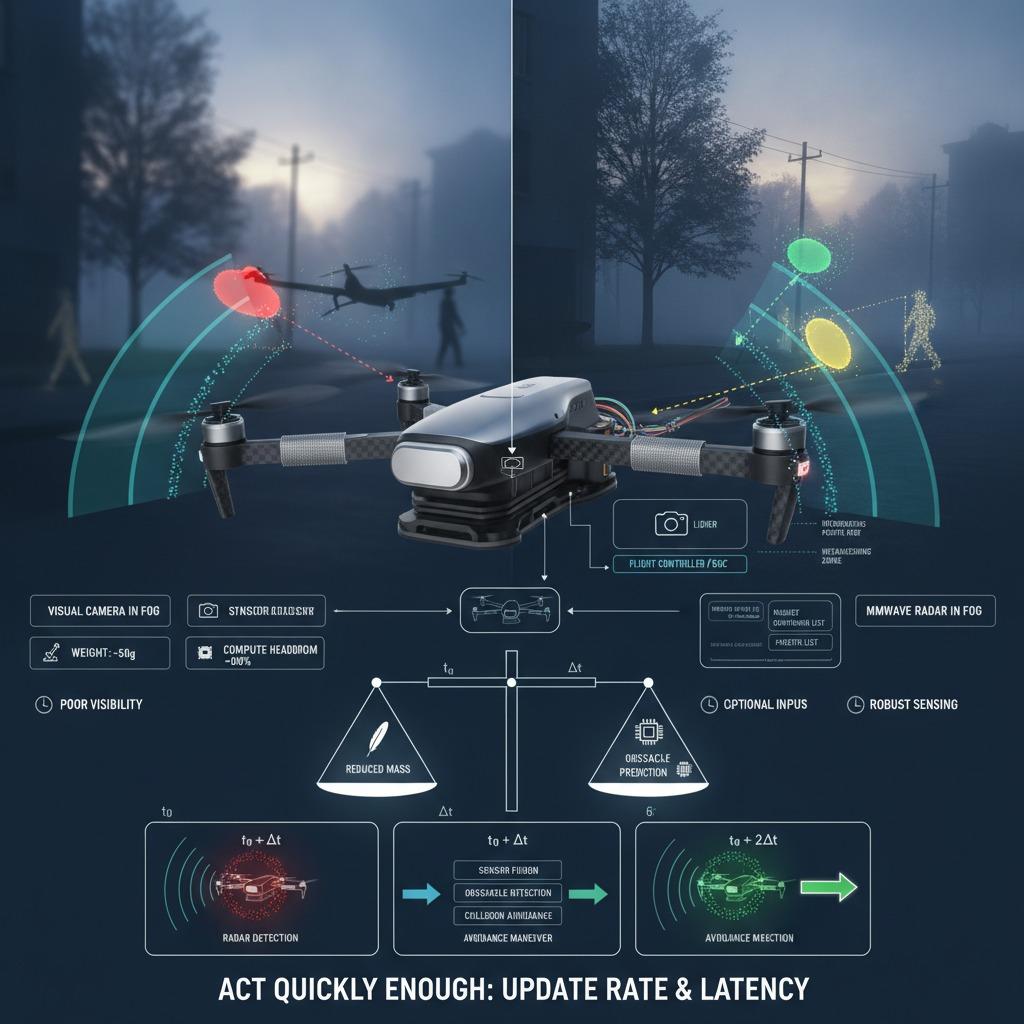
毫米波雷达的优势和劣势。
毫米波雷达工作在高频段,其优势在于能够在光学系统难以有效探测的恶劣环境下进行探测。实际上,它可以帮助无人机在不依赖可见光的情况下探测目标。这是其最主要的优势,但更重要的是,当任务无法等待理想条件时,雷达能够为工程团队提供额外的环境感知信息。
同时,我们也应该保持务实的态度。雷达并非视觉的万能替代品。它通常需要比摄像头图像更多的解读,而且其输出结果对于操作人员或产品经理来说也鲜少直观。在许多系统中,雷达作为传感器组合的一部分比单独使用效果更好。
快速参考:权衡取舍通常是什么样的
轻量级传感器优先级
对于无人机项目而言,重量绝非抽象的概念。轻量化传感器可以延长飞行时间、降低电机负载,并使有效载荷架构更易于管理。然而,如果轻量化硬件产生噪声数据或需要大量计算资源,则其成本可能反而会增加。工程师通常需要权衡屏蔽、安装、布线和处理等成本,才能确定重量上的节省是否真正具有意义。
距离-多普勒映射及其优势
雷达输出中最有用的信息之一是距离-多普勒映射,它有助于区分距离和相对运动。对于移动平台而言,这种区分并非纸上谈兵。无人机在试图避开其他飞机、树林或电线时,不仅需要知道目标的存在,还需要知道它是正在接近、静止不动还是正在穿越飞行路径。对这些数据解读得越准确,自主层就越可靠。
障碍物检测才是真正的购买考量因素。
许多团队首先会问哪个传感器最好。但更恰当的问题是,无人机实际需要哪种障碍物检测功能。室内导航、低空巡检、周界监控和最后一米着陆辅助等任务对传感器的要求各不相同。有的任务可能需要近距离的精确定位;有的任务则可能更注重广域感知而非精确测量。
例如,无人机在金属结构附近或多变天气条件下作业时,雷达可能更胜一筹,因为雷达传感方式对环境光线的依赖性较低。但如果任务是分辨精细的视觉细节,单靠雷达可能就不够了。这时,平台架构比组件本身的性能更重要。
如何从系统角度思考无人机防撞问题
无人机避障并非仅仅是选择传感器的问题,而是一个系统性问题,涉及探测范围、更新频率、处理延迟、安装位置、干扰管理和软件逻辑等诸多方面。雷达模块或许在技术上能够探测到危险,但如果飞行控制器无法及时响应数据,实际效果将令人失望。
买家还应注意集成负担。有些传感器虽然号称体积小巧或易于添加,但仍然需要仔细的调校、校准和滤波。这些额外的工作是正常的,但应该从项目计划之初就考虑到,而不是在后期飞行测试中才发现。
工程师和采购团队仍然会犯的常见错误
一个常见的误解是将雷达视为摄像头或激光雷达的直接替代品。事实并非如此。每种成像方式都有其自身的优势,集成逻辑应当充分考虑这一点。
另一个常见问题是低估传感器在移动无人机上的性能。机身振动、安装位置以及周围的电子设备都会影响数据质量。即使是精心挑选的模块,如果安装不当或与信号处理能力较弱的设备配合使用,也会产生效果不佳的输出数据。
采购中还存在一个陷阱:仅根据标称探测距离来选择传感器。探测距离固然重要,但视野范围、运动检测性能、功耗以及与系统其他部分的兼容性也同样重要。如果传感器无法支持客户实际需要的飞行模式,那么再远的探测距离也毫无意义。
在您做出决定之前,以下是一些实用的购买建议。
如果您正在寻找无人机平台,首先要明确任务目标。定义飞行环境、障碍物类型、飞行速度和延迟预算。然后,询问雷达是作为传感系统的核心还是辅助部分。这一区别将直接影响成本和集成复杂度。
对于工程团队而言,使用实际目标进行测试比仅仅在洁净的实验室环境中测试更有帮助。对于采购经理来说,询问供应商模块在混合条件下的性能表现以及通常需要多少软件开发工作量也很有帮助。这些问题看似基础,但却能揭示产品是适合生产环境还是仅用于演示。
常见问题解答:项目后期团队常问的一些问题
毫米波雷达可以取代摄像头吗?
通常情况下并非如此。它最好被视为一种补充传感技术,尤其是在能见度较差或需要进行运动检测时。
它总是避免碰撞的最佳选择吗?
不。最佳选择取决于机身限制、环境、计算资源以及自主软件的质量。
为什么各支球队仍然会考虑这种方案?
因为它解决了一个实际操作问题:在光学工具可能不够可靠的条件下进行传感。
明智的下一步
如果您的团队正在评估自主飞行所需的传感方案,首先要将任务需求与现有的传感系统进行匹配。然后,将毫米波雷达与平台的重量预算、处理能力和障碍物检测需求进行比较。这种比较通常比规格表更能清晰地指明方向。