



现场工程师在部署分布式雷达系统时经常遇到同样的难题:单个收发器节点在基准测试中表现出色,但一旦二十个或更多节点组成的集群试图在崎岖或地形复杂的区域共享同步目标跟踪数据,延迟就会急剧上升,同频干扰也会严重影响吞吐量。当射频链路饱和时,问题很少出在传感器硬件的灵敏度上,而是数据分发结构本身存在缺陷。如果没有进行精心的网络拓扑优化,分布式阵列就会退化成混乱的噪声基底和单点故障的回程链路。
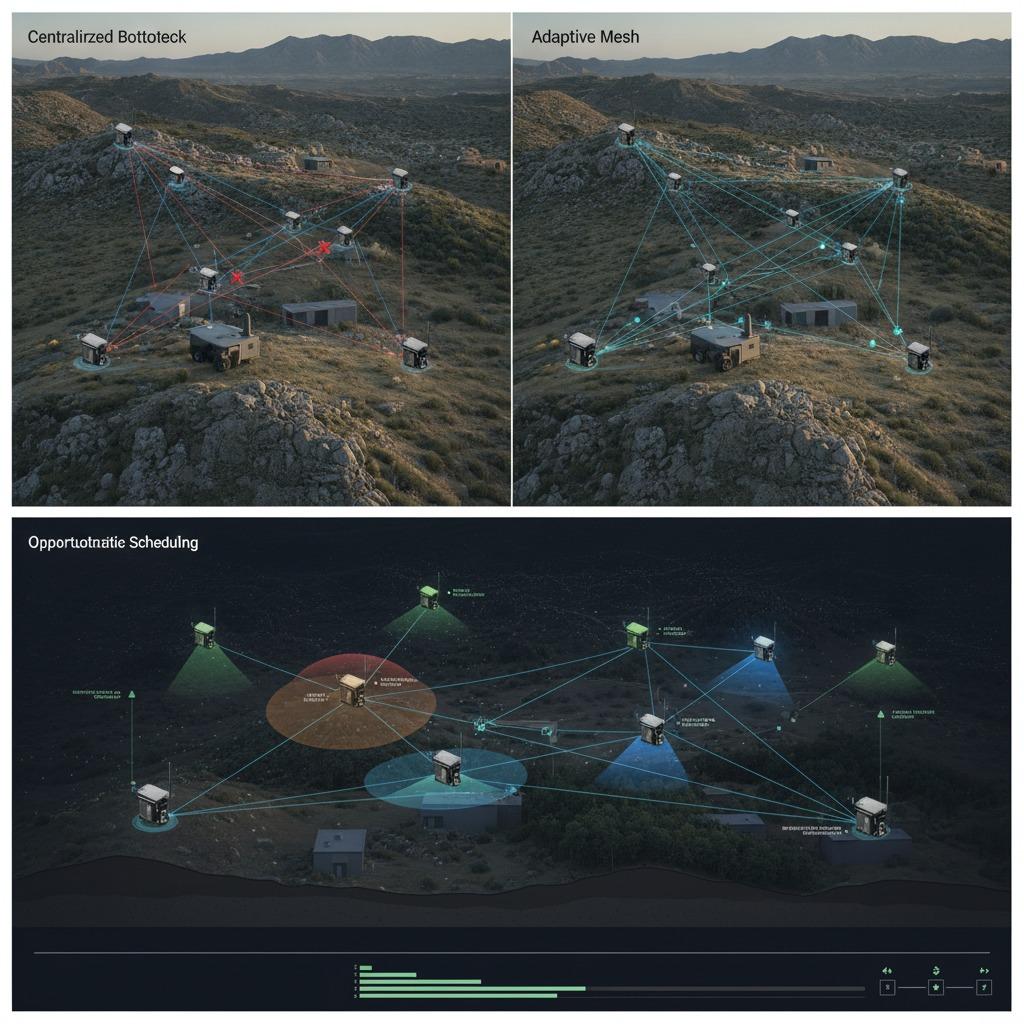
无论您是在设计周界防御设施、关键基础设施的周界安全系统,还是反无人机系统阵列,从静态路由转向自适应网络模型都将决定目标能否被持续跟踪,还是会在切换延迟中丢失。本指南深入剖析了固定分布式传感固有的架构问题,并概述了配置动态、高弹性雷达网络的实用方法。
多静态传感中的结构瓶颈
历史上,雷达和高带宽传感器的部署依赖于集中式的星型拓扑结构。远程节点捕获原始回波或中频 (IF) 数据,并通过点对点链路将其传输回指挥节点或中央处理机架。在视线清晰的良好环境中,这种架构的计算和维护都很简单。
实际上,物理杂乱、移动障碍物和局部电磁干扰会迅速降低固定链路的性能。如果中心中继离线或遭遇严重的多径衰落,下游节点将完全被切断。即使在传输处理后的目标状态向量(而非原始I/Q数据)的系统中,非协调广播也会导致数据包冲突、不可预测的队列延迟和盲区。解决这一问题需要将计算逻辑从僵化的星型拓扑结构转变为动态结构,将节点链路视为临时的、动态的变量。
自适应雷达网络架构的四大支柱
从脆弱的传感器集群过渡到自适应阵列需要四种互补的网络和调度机制协同工作。
1. 自组织雷达网络的形成
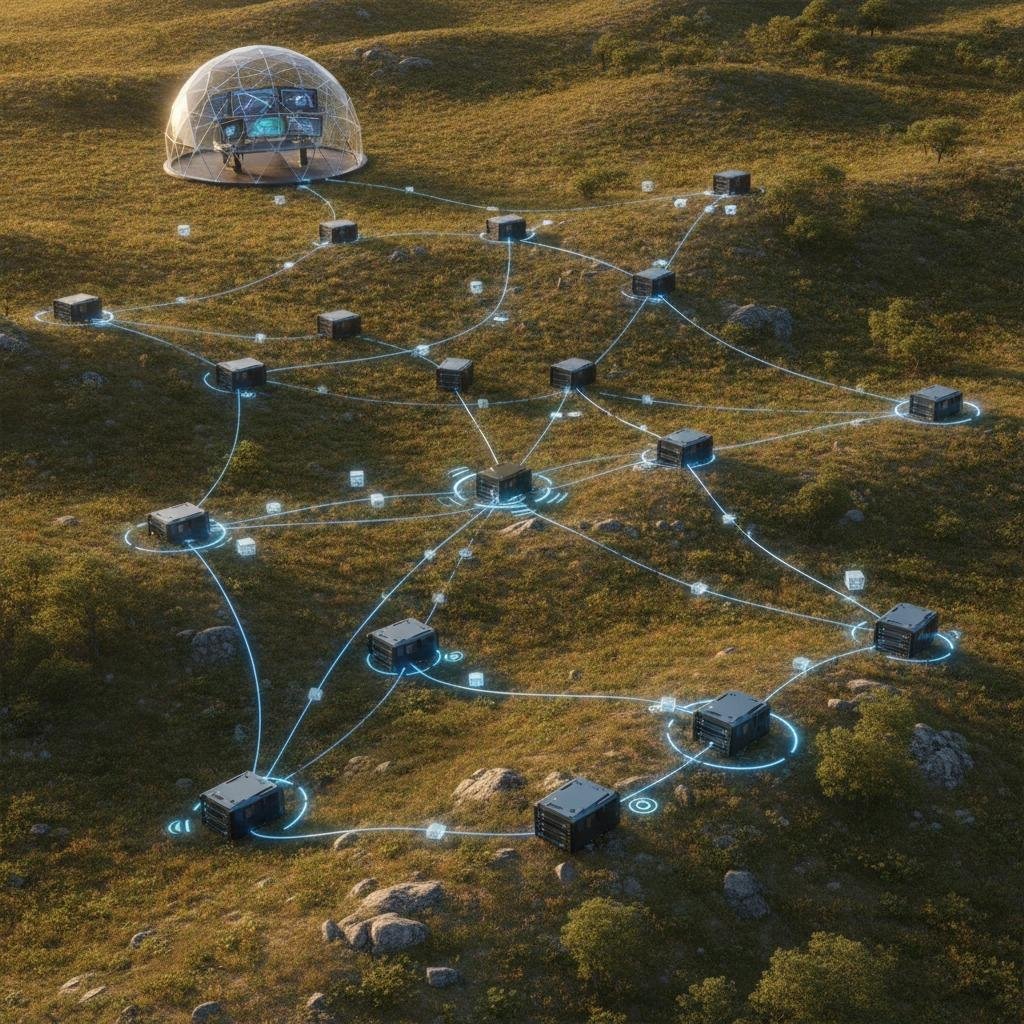
在非视距条件下运行或快速部署节点时,节点不能依赖预先分配的路由表。实现可靠的自组织雷达网络,使新激活的节点能够广播发现信标、评估邻近节点的信噪比 (SNR) 并自主协商集群角色。该网络不要求立即与上游服务器建立全带宽链路,而是形成局部处理子图,并根据信号清晰度和计算资源可用性选择临时簇头。
2. 网状雷达连接
点对点连接会造成明显的系统性漏洞。通过在阵列上分层部署网状雷达连接,每个节点都可以充当相邻节点的活跃中继。这使得目标跟踪数据能够绕过地形障碍、植被衰减或局部干扰,而无需架设高架基站桅杆。这里的挑战在于管理路由开销:如果链路状态广播占用过多信道,传感器遥测数据就会丢失。工程师应优先选择轻量级的、距离矢量或主动路径成本协议,这些协议专为短时突发式传感器帧而设计,而不是笨重的企业级网状解决方案。
3. 机会感知调度
持续传输容易被探测到,消耗大量功率,并在重叠扇区内产生自干扰。通过集成机会感知调度,网络会根据威胁概率和信道状态调整发射脉冲重复频率 (PRF) 和跨节点报告间隔。当边缘节点识别到模糊信号时,相邻节点会暂时调整其占空比和空间视角,以提供交叉方位确认。当扇区处于静默状态时,节点会降低发射功率,从而释放射频频谱用于管理同步和后台回传。
4. 自愈式传感拓扑
硬件故障、物理冲击或电池耗尽是长期遥感应用中不可避免的问题。有效的部署依赖于一种能够毫秒级检测到丢失心跳信号的自愈式遥感拓扑结构。当中间中继节点发生故障时,相邻传感器会重新调整图的边权重,通过备用网状链路重新路由遥测数据,并重新分配遥感扇区以填补故障节点留下的空白。这可以防止局部信号丢失蔓延至整个跟踪网格,形成盲区。
比较分布式阵列的拓扑策略
不同的运行模式决定了同步精度、回程链路消耗和安装复杂性之间需要做出不同的权衡:
| 拓扑模型 | 带宽开销 | 节点丢失恢复能力 | 同步复杂度 | 理想应用 |
|---|---|---|---|---|
| 星型/中心辐射型 | 低至中等 | 非常差(中心节点至关重要) | 低(中央时钟参考) | 采用清晰光纤/电缆回程的永久性周界安装 |
| 聚类网格 | 缓和 | 高(集群头动态故障转移) | 中等(边界时钟分布) | 中等规模的固定站点,存在视距和射频拥塞混合情况 |
| 完全去中心化的临时 | 高(动态路由表) | 卓越(无单点故障) | 高(需要分布式 PTP/GPSDO) | 快速部署军事阵列、自主车辆集群、争议区域 |
硬件限制和实际工程注意事项
在仿真软件中很容易绘制出自重构节点图,但物理实现需要严格注意组件级的限制:
时钟漂移会破坏多基地一致性:如果您的拓扑设计依赖于节点参与联合双基地跟踪或相干融合,微秒级的定时偏差会导致数据失效。虽然GPS驯服振荡器(GPSDO)是标准配置,但在容易受到GNSS干扰的环境中,需要使用高稳定性恒温晶体振荡器(OCXO)或芯片级原子钟(CSAC),以及直接集成到网状路由层中的基于网络的精密时间协议(PTP/IEEE 1588)分发。
不要通过无线网状网络传输原始I/Q数据:一个常见的架构错误是,在设计动态射频网状链路时,期望能够将未压缩的宽带传感器回波数据向下传输。即使是经过优化的网状雷达连接,在处理原始雷达帧的有效载荷时也会遇到困难。边缘处理——即在本地提取目标质心、速度和雷达散射截面(RCS)矢量——是必不可少的。网络应该传输合成的航迹和元数据,仅将高带宽突发流量用于目标确认。
功率容量决定网络敏捷性:在使用太阳能辅助电池储备的远程网络中,路由过多第三方流量的节点会过早耗尽其电池电量。网络路由指标必须将剩余电量作为边权重;否则,位于地理中心交叉点的节点可能仅仅因为充当不受限速的数据中继,就在数小时内耗尽电量。
常见的集成错误
- 忽略同址干扰:将高增益通信收发器物理位置靠近敏感的雷达接收机前端,而没有进行足够的腔体滤波或频率隔离。这种网状链路最终会导致雷达接收机灵敏度下降。
- 路由重计算过度设计:临时拓扑刷新间隔设置过低。如果路由协议每隔几毫秒就更新一次,控制帧会挤占实际检测数据,导致数据包风暴。
- 未测试边界劣化:仅在紧密集群内测试网络,而未评估边缘节点在临界信号水平下运行时的性能(例如,-95 dBm 数据包接收,且存在明显的丢帧)。
常见问题解答
机会感知调度如何影响目标跟踪延迟?
如果机会主义方案在静默状态下过于激进地降低更新频率,则锁定快速移动目标(例如微型无人机系统)可能需要更长时间。为了解决这个问题,节点应采用自适应动态阈值:任何低置信度触发都会立即将本地集群切换到高负载监视模式。
商用 Wi-Fi 网状网络硬件能否处理动态雷达回传?
通常情况下,答案是否定的。商用现成 (COTS) 802.11s 网状网络解决方案会引入不可预测的抖动,并且优先考虑吞吐量而非严格的确定性传输。雷达网络通常需要定制的 MAC 层、基于 TDMA 的轮询,或者在受保护或专用频段运行的专用软件定义无线电 (SDR)。
自愈式传感拓扑结构的典型计算开销是多少?
运行本地路由引擎、心跳监控器和分布式调度算法通常只占用现代嵌入式处理器(例如 ARM Cortex-A 或小型 FPGA SoC)不到 5% 的计算能力。大部分计算资源仍将用于数字信号处理(FFT、CFAR、多普勒滤波)。
整合团队的下一步工作
在最终确定物理网络设计之前,应先绘制出最坏情况下的射频环境图,并进行全面的链路预算计算,将雷达辐射和数据链路开销都考虑在内。早期集成阶段应重点验证边缘处理阈值,确保网状网络中传输的数据严格限制在结构化的目标向量范围内。如果部署环境存在干扰或障碍,则应优先在测试台架上对自组织路由协议进行现场测试,以评估故障切换时间和抖动,然后再进行大规模硬件生产。